文档文本内容
专题18 力学实验
目录
第一部分 风向速递 洞察考向,感知前沿
第二部分 分层突破 固本培优,精准提分
A 组·保分基础练
 题型01 纸带类和光电门类实验
  题型02 弹簧类和橡皮条类实验
题型03 力学其他实验
题型04 力学创新类实验
B 组·抢分能力练
第三部分 真题验证 对标高考,感悟考法
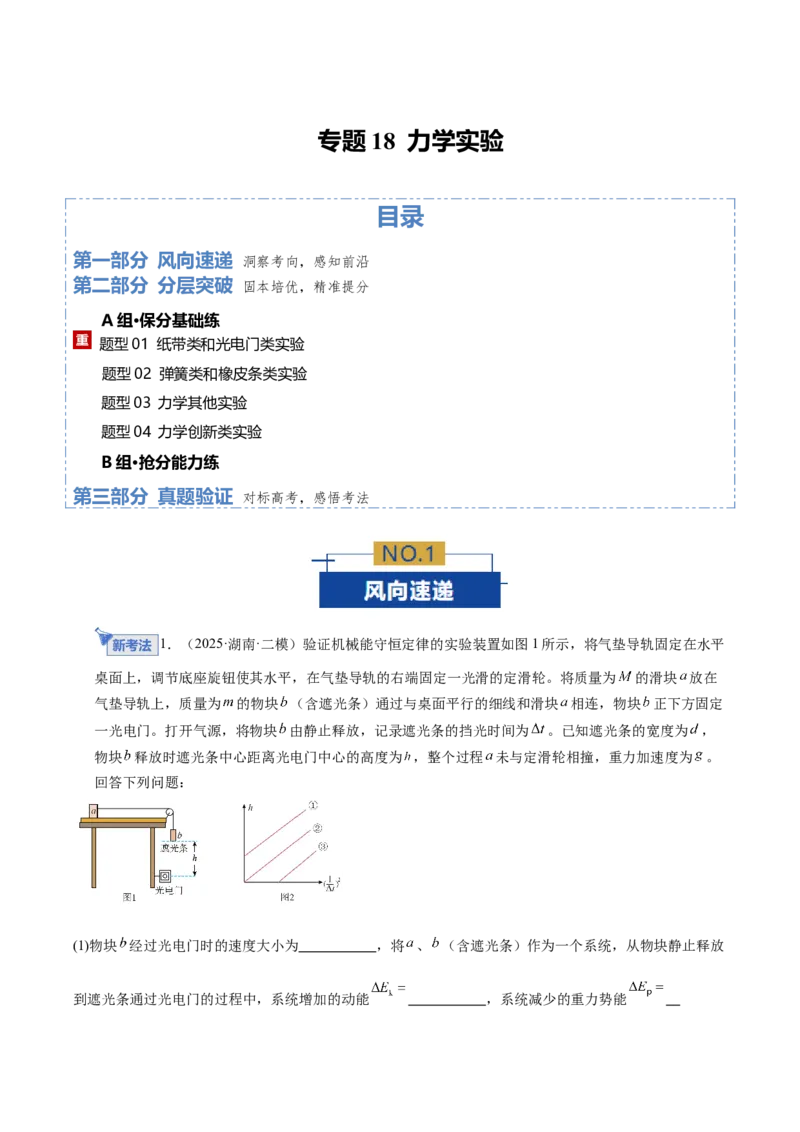
1.(2025·湖南·二模)验证机械能守恒定律的实验装置如图1 所示,将气垫导轨固定在水平
桌面上,调节底座旋钮使其水平,在气垫导轨的右端固定一光滑的定滑轮。将质量为
的滑块
放在
气垫导轨上,质量为
的物块
(含遮光条)通过与桌面平行的细线和滑块
相连,物块
正下方固定
一光电门。打开气源,将物块
由静止释放,记录遮光条的挡光时间为
。已知遮光条的宽度为
,
物块
释放时遮光条中心距离光电门中心的高度为,整个过程
未与定滑轮相撞,重力加速度为
。
回答下列问题:
(1)物块
经过光电门时的速度大小为           ,将
、
(含遮光条)作为一个系统,从物块静止释放
到遮光条通过光电门的过程中,系统增加的动能
           ,系统减少的重力势能


,比较
与
的大小,判断系统机械能是否守恒。
(2)改变高度,重复上述实验步骤,某同学根据记录的数据描绘出
图像,若考虑到阻力作用不可
忽略且大小恒为
,则画出的图像应为图2 中的图线           (选填“①”“②”或“③”),斜率
           。
【答案】(1)


(2)

②
【详解】(1)[1]当物块b 经过光电门时,速度近似等于平均速度,大小为
[2] 滑块与物块均沿着细线方向运动,两者速度大小相同,系统增加的动能
[3]只有物块b 下降了高度h,滑块a 的重力势能不变,故系统减少的重力势能
(2)[1][2]阻力大小为
,则物块b 下落的过程中,根据动能定理有
与图像对应的函数关系为
即图像为一条过原点的直线,与图线②对应,且斜率为
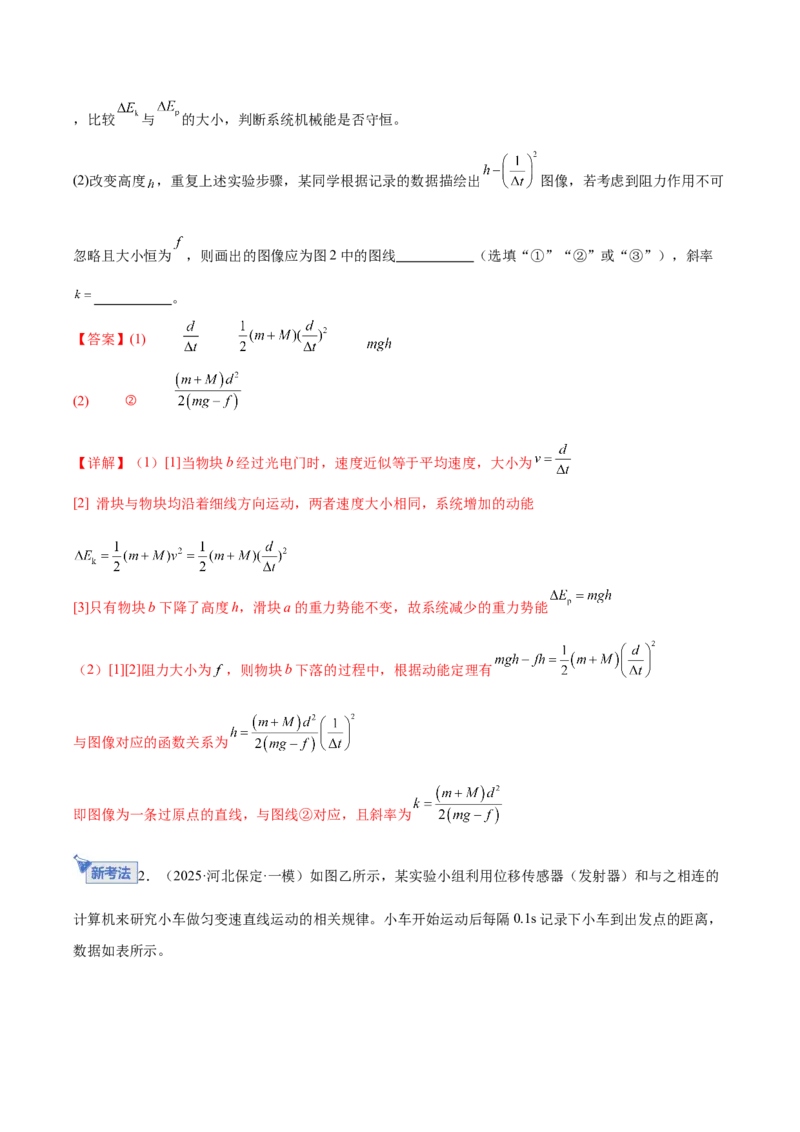
2.(2025·河北保定·一模)如图乙所示,某实验小组利用位移传感器(发射器)和与之相连的
计算机来研究小车做匀变速直线运动的相关规律。小车开始运动后每隔0.1s 记录下小车到出发点的距离,
数据如表所示。
序号
0
1
2
3
4
5
t/s
0
0.1
0.2
0.3
0.4
0.5
x/cm
0
6.60
14.60
24.00
34.90
47.30
—
66.0
73.0
87.3
94.6
①完成表格中第3 组数据,填在表中。
②计算机记录第2 组位移时小车的瞬时速度大小是
(结果保留三位有效数字)。
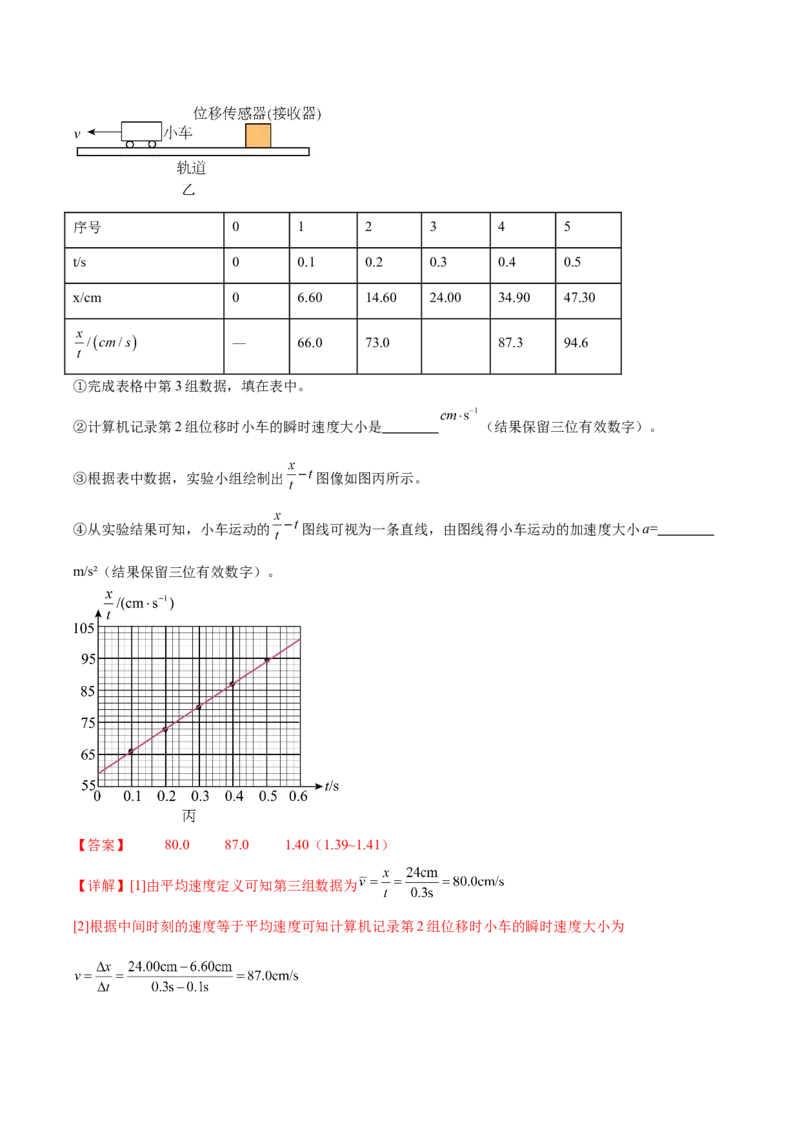
③根据表中数据,实验小组绘制出
图像如图丙所示。
④从实验结果可知,小车运动的
图线可视为一条直线,由图线得小车运动的加速度大小a=
m/s²(结果保留三位有效数字)。
【答案】     80.0     87.0     1.40(1.39~1.41)
【详解】[1]由平均速度定义可知第三组数据为
[2]根据中间时刻的速度等于平均速度可知计算机记录第2 组位移时小车的瞬时速度大小为
[3]由匀变速直线运动公式有
变形有
故
图像的斜率为
由图像可求得小
车运动的加速度大小为
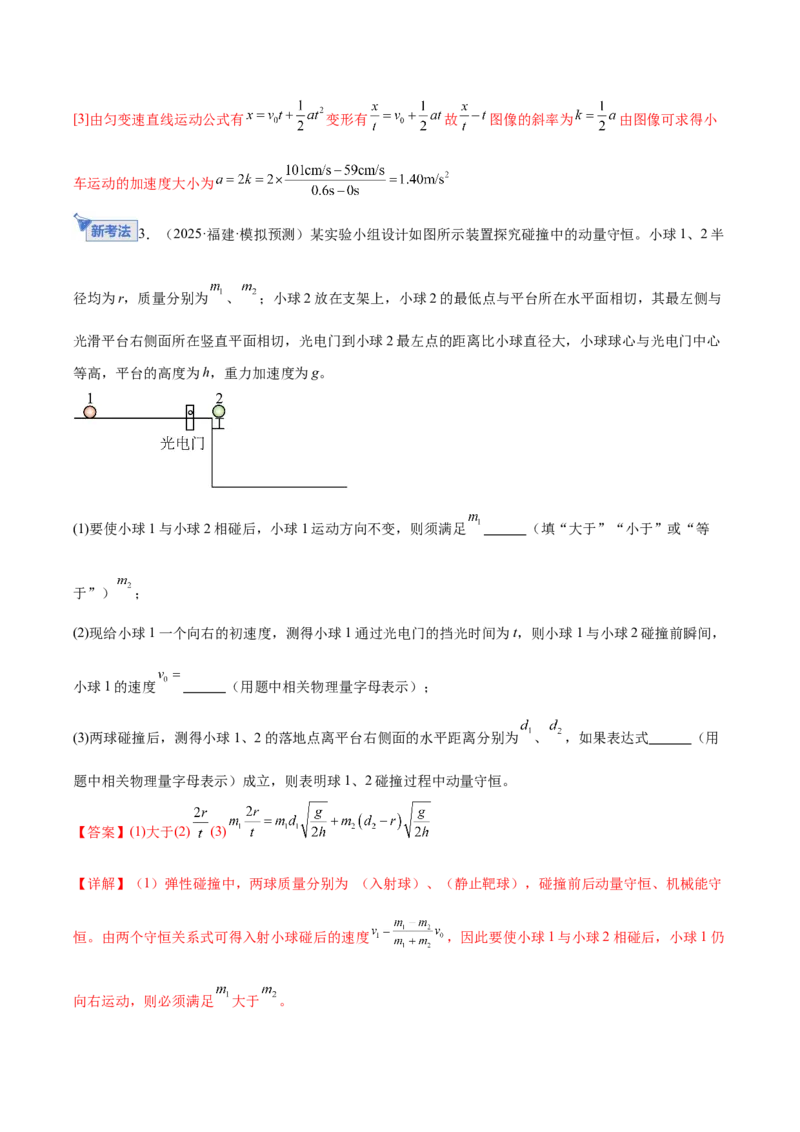
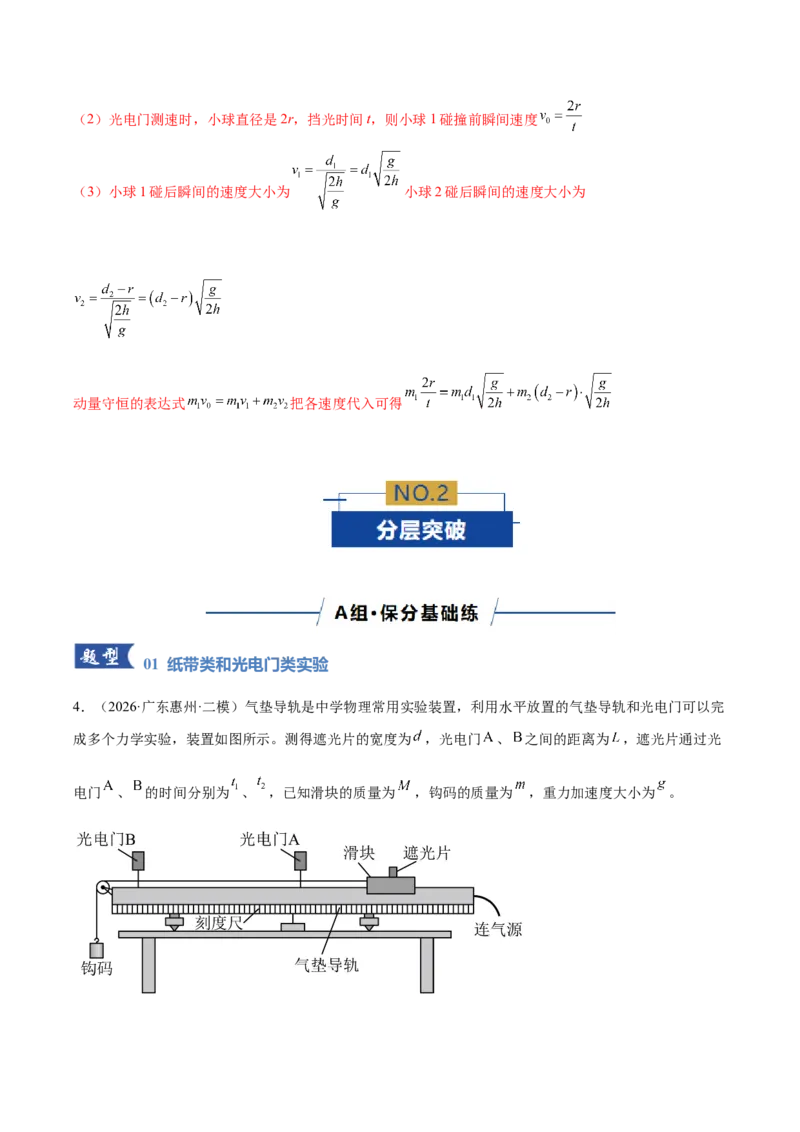
3.(2025·福建·模拟预测)某实验小组设计如图所示装置探究碰撞中的动量守恒。小球1、2 半
径均为r,质量分别为
、
;小球2 放在支架上,小球2 的最低点与平台所在水平面相切,其最左侧与
光滑平台右侧面所在竖直平面相切,光电门到小球2 最左点的距离比小球直径大,小球球心与光电门中心
等高,平台的高度为h,重力加速度为g。
(1)要使小球1 与小球2 相碰后,小球1 运动方向不变,则须满足
      (填“大于”“小于”或“等
于”)
;
(2)现给小球1 一个向右的初速度,测得小球1 通过光电门的挡光时间为t,则小球1 与小球2 碰撞前瞬间,
小球1 的速度
      (用题中相关物理量字母表示);
(3)两球碰撞后,测得小球1、2 的落地点离平台右侧面的水平距离分别为
、
,如果表达式      (用
题中相关物理量字母表示)成立,则表明球1、2 碰撞过程中动量守恒。
【答案】(1)大于(2)
(3)
【详解】(1)弹性碰撞中,两球质量分别为 (入射球)、(静止靶球),碰撞前后动量守恒、机械能守
恒。由两个守恒关系式可得入射小球碰后的速度
,因此要使小球1 与小球2 相碰后,小球1 仍
向右运动,则必须满足
大于
。
(2)光电门测速时,小球直径是2r,挡光时间t,则小球1 碰撞前瞬间速度
(3)小球1 碰后瞬间的速度大小为
小球2 碰后瞬间的速度大小为
动量守恒的表达式
把各速度代入可得
 01 纸带类和光电门类实验
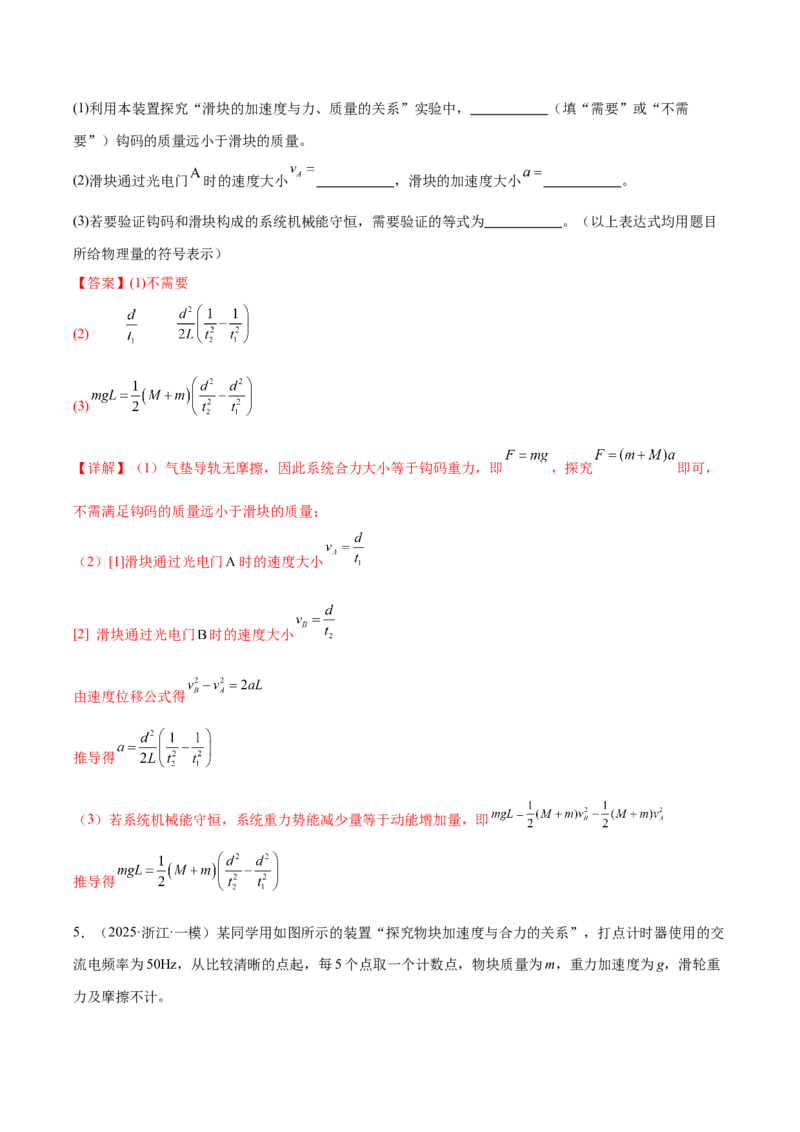
4.(2026·广东惠州·二模)气垫导轨是中学物理常用实验装置,利用水平放置的气垫导轨和光电门可以完
成多个力学实验,装置如图所示。测得遮光片的宽度为
,光电门
、
之间的距离为
,遮光片通过光
电门
、
的时间分别为
、
,已知滑块的质量为
,钩码的质量为
,重力加速度大小为
。
(1)利用本装置探究“滑块的加速度与力、质量的关系”实验中,           (填“需要”或“不需
要”)钩码的质量远小于滑块的质量。
(2)滑块通过光电门
时的速度大小
           ,滑块的加速度大小
           。
(3)若要验证钩码和滑块构成的系统机械能守恒,需要验证的等式为           。(以上表达式均用题目
所给物理量的符号表示)
【答案】(1)不需要
(2)

(3)
【详解】(1)气垫导轨无摩擦,因此系统合力大小等于钩码重力,即
,探究
即可,
不需满足钩码的质量远小于滑块的质量;
(2)[1]滑块通过光电门
时的速度大小
[2] 滑块通过光电门
时的速度大小
由速度位移公式得
推导得
(3)若系统机械能守恒,系统重力势能减少量等于动能增加量,即
推导得
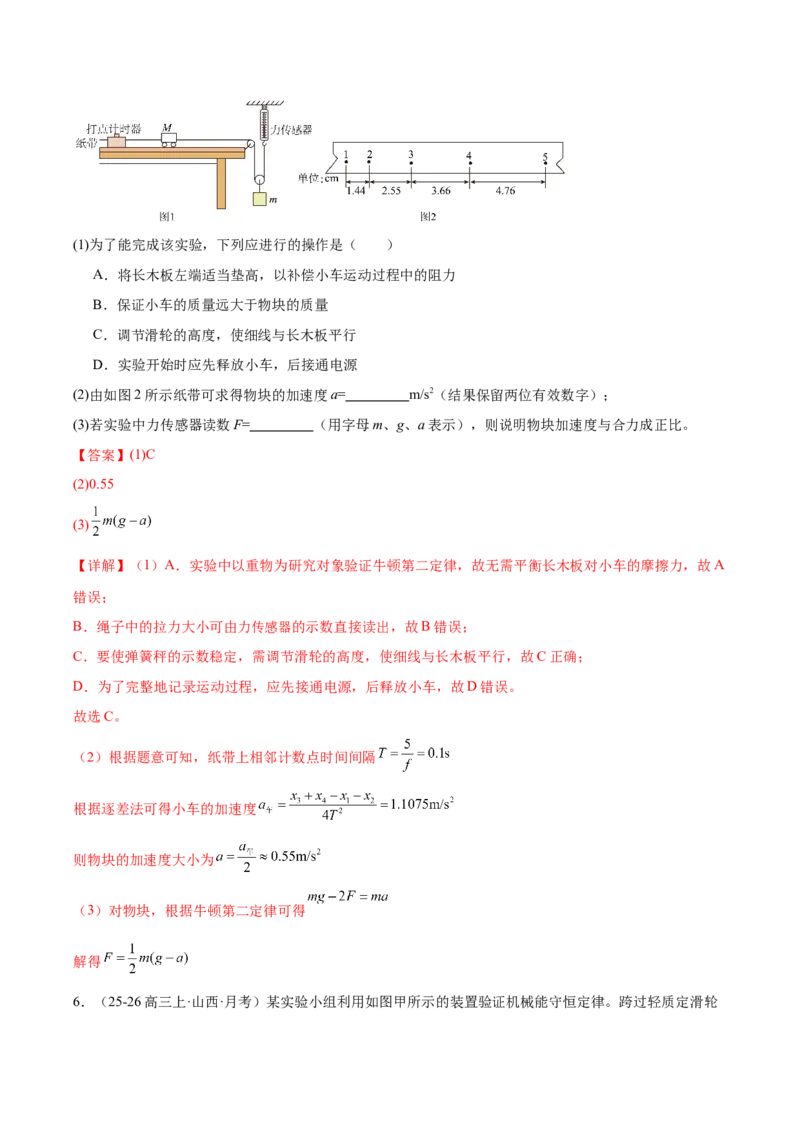
5.(2025·浙江·一模)某同学用如图所示的装置“探究物块加速度与合力的关系”,打点计时器使用的交
流电频率为50Hz,从比较清晰的点起,每5 个点取一个计数点,物块质量为m,重力加速度为g,滑轮重
力及摩擦不计。
(1)为了能完成该实验,下列应进行的操作是(  )
A.将长木板左端适当垫高,以补偿小车运动过程中的阻力
B.保证小车的质量远大于物块的质量
C.调节滑轮的高度,使细线与长木板平行
D.实验开始时应先释放小车,后接通电源
(2)由如图2 所示纸带可求得物块的加速度a=         m/s2(结果保留两位有效数字);
(3)若实验中力传感器读数F=         (用字母m、g、a 表示),则说明物块加速度与合力成正比。
【答案】(1)C
(2)0.55
(3)
【详解】(1)A.实验中以重物为研究对象验证牛顿第二定律,故无需平衡长木板对小车的摩擦力,故A
错误;
B.绳子中的拉力大小可由力传感器的示数直接读出,故B 错误;
C.要使弹簧秤的示数稳定,需调节滑轮的高度,使细线与长木板平行,故C 正确;
D.为了完整地记录运动过程,应先接通电源,后释放小车,故D 错误。
故选C。
(2)根据题意可知,纸带上相邻计数点时间间隔
根据逐差法可得小车的加速度
则物块的加速度大小为
(3)对物块,根据牛顿第二定律可得
解得
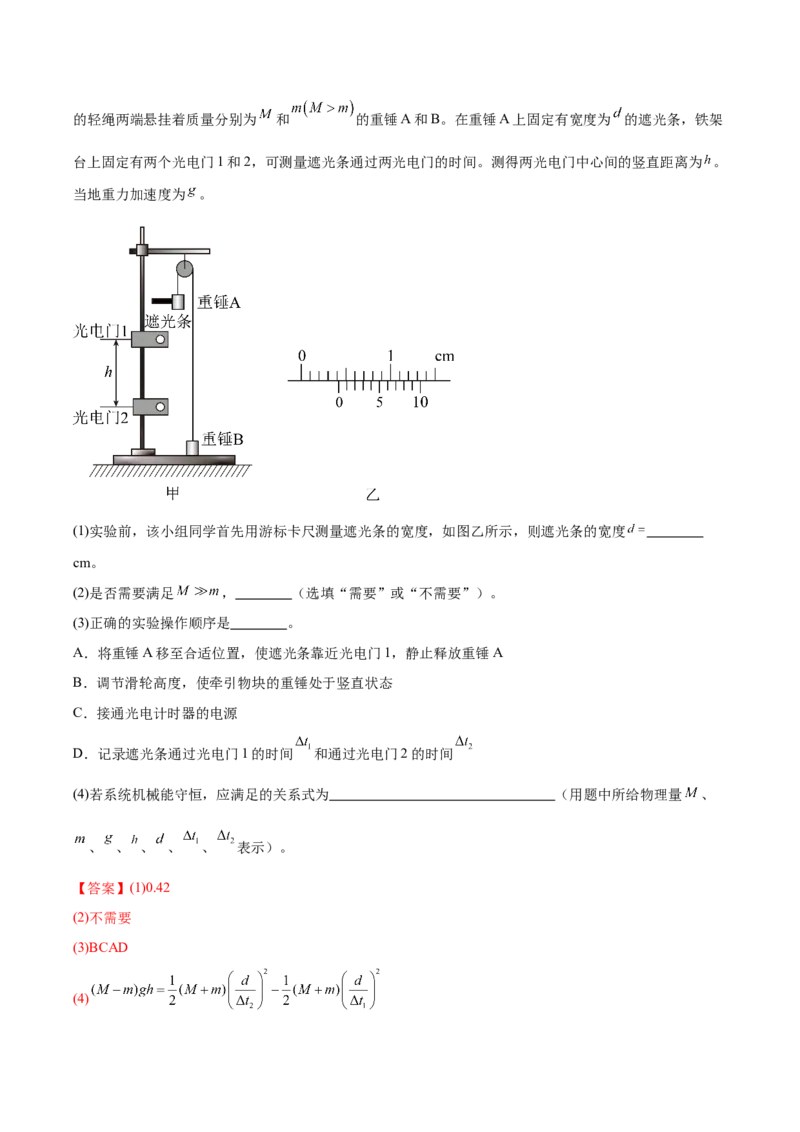
6.(25-26 高三上·山西·月考)某实验小组利用如图甲所示的装置验证机械能守恒定律。跨过轻质定滑轮
的轻绳两端悬挂着质量分别为
和
的重锤A 和B。在重锤A 上固定有宽度为
的遮光条,铁架
台上固定有两个光电门1 和2,可测量遮光条通过两光电门的时间。测得两光电门中心间的竖直距离为。
当地重力加速度为
。
(1)实验前,该小组同学首先用游标卡尺测量遮光条的宽度,如图乙所示,则遮光条的宽度

cm。
(2)是否需要满足
,        (选填“需要”或“不需要”)。
(3)正确的实验操作顺序是        。
A.将重锤A 移至合适位置,使遮光条靠近光电门1,静止释放重锤A
B.调节滑轮高度,使牵引物块的重锤处于竖直状态
C.接通光电计时器的电源
D.记录遮光条通过光电门1 的时间
和通过光电门2 的时间
(4)若系统机械能守恒,应满足的关系式为                                (用题中所给物理量
、
、
、、
、
、
表示)。
【答案】(1)0.42
(2)不需要
(3)BCAD
(4)
【详解】(1)遮光条宽度测量
(2)系统机械能守恒定律适用于整个系统(重锤A 和B),不需要满足
的条件
(3)实验操作顺序:首先调节滑轮高度,使轻绳处于竖直状态,然后接通光电计时器的电源,将重锤A
移至合适位置,使遮光条靠近光电门1,静止释放,最后记录遮光条通过两个光电门的时间,正确顺序为
BCAD
(4)根据系统机械能守恒,系统减少的重力势能等于系统增加的动能即
7.(25-26 高三上·山东潍坊·期中)某实验小组利用如图甲所示的装置测量滑块(含遮光片)1、2 的质量
、
。
部分实验步骤如下:
①打开光电门及计时装置,接通气源,调节气垫导轨水平;
②在滑块2 上固定质量为
的配重片,在两个滑块中间放置一个压缩轻质弹簧(不栓接),用细线把两滑
块拴接,使其处于静止状态;
③烧断细线,滑块1、2 分别向左、右运动,弹簧完全弹开后,遮光片(宽度相同)通过光电门1、光电门
2,记录遮光时间分别为
、
;
④改变滑块2 上配重片的质量,多次重复实验,记录多组
、
及
值;
⑤在坐标纸上以
为纵轴,以
为横轴,作出
图像如图乙所示,为一条倾斜的直线,测出斜率为
,
纵轴截距为
。
请回答下列问题:
(1)每次两滑块弹开过程可认为系统动量守恒,根据图乙可求出滑块1 的质量
        ,滑块2 的质量
        ;(结果均用
、
表示)
(2)每次实验,弹簧的压缩量        (选填“必须”或“不必”)相同;
(3)若滑块1 上的遮光片稍微倾斜而实验者未发现,则测得滑块1 的质量与真实值相比        (选填“偏
大”、“偏小”或“不变”)。
【答案】(1)

(2)不必
(3)偏大
【详解】(1)由动量守恒定律可知
即
可得
即
解得
(2)由于
,与弹簧压缩量大小无关,每次实验,弹簧的压缩量不必相同;
(3)若滑块1 上的遮光片稍微倾斜而实验者未发现,烧断细线后,遮光时间t1比理想值偏大,
比理想
值偏小,则m1 比理想值偏大。
02 弹簧类和橡皮条类实验
8.(2025·内蒙古乌兰察布·模拟预测)某同学要测量手机的质量,从实验室中选择了如下器材:一根带有
指针的轻弹簧、铁架台、刻度尺,若干个质量均为50g 的钩码,组成如图甲所示的实验装置。
(1)实验装置中轻弹簧悬挂在铁架台的横杆上,将刻度尺竖直放置,将刻度尺的零刻度与轻弹簧的上端对齐,
不挂钩码时,轻弹簧的指针所示的位置如图乙所示,则轻弹簧的原长为L0=         cm。
(2)在轻弹簧的下面依次挂上1 个、2 个、3 个……n 个钩码,重复实验,记录每次挂上的钩码个数n 及对应
的弹簧的长度L,求出每次弹簧的伸长量x,作出n-x 图像如图丙所示,重力加速度g 取9.8m/s2,由此求得
弹簧的劲度系数为k=          N/m。
(3)取下所有钩码,挂上手机,测得弹簧的伸长量为5.60cm,则求得手机的质量m=          kg。
【答案】(1)10.50
(2)49
(3)0.28
【详解】(1)由图乙可知,弹簧的原长为
(2)弹簧的劲度系数
(3)根据平衡条件有
其中
,代入数据解得手机的质量
9.(2025·山西·模拟预测)小敏同学利用如图甲所示的装置测量某弹簧的劲度系数。弹簧悬点与标尺零刻
度对齐,他先读出不挂钩码时弹簧下端指针所指的标尺刻度,然后在弹簧下端挂钩码,并逐渐增加钩码个
数,读出每次相对应的指针所指的标尺刻度。利用所得数据做出弹簧指针所指的标尺刻度值
与所挂钩码
的个数
的关系图像(如图丙所示),已知实验中弹簧始终未超过弹性限度,每个钩码重均为1N。
(1)某次测量的标尺读数如图乙所示,其读数为           cm;
(2)由图丙可求得该弹簧的劲度系数为
;(保留2 位有效数字)
(3)由于弹簧自身有重量,该同学在测量时没有考虑弹簧的自重,这样导致劲度系数的测量值
(填“大于”“小于”或“等于”)真实值。
【答案】(1)14.60(2)60(3)等于
【详解】(1)根据刻度尺的读数规则可知,该读数为
(2)由胡克定律可知
整理得
由图可知
解得
(3)由胡克定律可知,弹簧弹力的增加量与弹簧的形变量成正比,因此弹簧的自重不会对劲度系数的测
量结果产生影响,故劲度系数的测量值等于真实值。
10.(2026·河南郑州·一模)为验证力的平行四边形定则,某同学准备如下器材:木板、白纸、两个弹簧
测力计、橡皮条、轻质小圆环等,并按下列步骤完成了实验。
(1)用图钉将白纸固定在木板上。
(2)将橡皮条一端固定,另一端系在轻质小圆环上,橡皮条原长时小圆环位于
点。
(3)将两细线一端系在小圆环上,另一端分别挂上弹簧测力计。用互成一定角度、方向与木板平行的两
个力
、
拉动小圆环。用铅笔在白纸上记录小圆环静止时的位置
点、
和
的大小、表示
和
方
向的点,如图乙所示。
(4)撤去一个弹簧测力计,用另一个测力计把小圆环拉到     (填“
”或“
”)点,测力计的示数
如图甲所示。读数

,并按选定的标度做出
的图示,如图乙所示。
(5)请根据平行四边形定则和图中信息在图乙中画出
、
的合力
的图示     。
(6)比较
和
的大小和方向,从而判断本次实验是否验证了力的平行四边形定则。
【答案】     O     4.7
【详解】[1]两次拉的作用效果相同,所以需要再次拉到O 点。
[2]弹簧测力计的分度值是
,故读数为
[3]根据平行四边形定则,如图
11.(2025·四川资阳·一模)如图甲所示,小明同学用弹簧
和弹簧测力计
、
做“探究求合力的方
法”实验。在保持弹簧端点
位置不变的条件下。
(1)如图乙所示,弹簧测力计
的读数是
;
(2)开始时,弹簧测力计
、
间夹角等于
,保持弹簧测力计
与弹簧
的夹角
不变,减小弹簧测力
计
与弹簧
的夹角
,则弹簧测力计
的读数       ,弹簧测力计
的读数       。(填“变大”、
“变小”或“不变”)
【答案】(1)3.00/2.99/3.01
(2)     变大     变大
【详解】(1)弹簧测力计的精度为
,可知弹簧测力计
的读数是
(2)[1][2]如图所示,减小弹簧测力计
与弹簧
的夹角
,保持两弹簧合力不变,弹簧测力计
的读数
变大,弹簧测力计
的读数也变大。
03 力学其他实验
12.(2025·湖南郴州·一模)在“探究平抛运动的特点”的实验中,对图甲所示的装置拍摄小球做平抛运
动的频闪照片。
(1)下列说法中符合本实验要求的是________
A.斜槽轨道必须光滑
B.斜槽轨道末端切线必须水平
C.必须用天平称出小球的质
量
(2)某同学用频闪照相方法拍摄的小钢球(可视为质点)做平抛运动的闪光照片,频闪光源的频率为
20Hz。在实验中得到的轨迹图如乙图所示,A、B、C 是曲线上的三个点的位置,A 点为坐标原点,坐标如
图乙所示。
①小球做平抛运动的初速度大小为
        m/s。
②当地的重力加速度大小为
(计算结果保留三位有效数字)。
【答案】(1)B(2)     0.8     9.76
【详解】(1)A.斜槽轨道不一定要光滑,只要让小球每次从斜槽同一位置静止释放,以保证到达末端时
速度相同即可,故A 错误;
B.斜槽轨道末端切线必须水平,以保证小球做的是平抛运动,故B 正确;
C.该实验为了研究小球做平抛运动,与小球的质量无关.故C 错误。故选B。
(2)[1]小球做平抛运动,水平方向为匀速直线运动,则初速度大小等于水平方向速度,为
[2]小球做平抛运动,竖直方向为自由落体运动,根据逐差法可得
代入数据解得
13.(2025·浙江宁波·模拟预测)甲乙两位同学用两种方法在研究做匀速圆周运动的物体所受向心力大小
与质量、角速度和半径的关系:
(1)甲同学用如图甲所示装置进行实验,本实验采用的主要实验方法为        。在探究向心力大小与圆周
运动半径的关系时,将两个相同质量的小球,分别放在C 挡板处与        (选填“A”或“B”)挡板处,
同时将传动皮带套在半径        (选填“相同”或“不同”)的两个塔轮上。
(2)乙同学用如图乙所示装置验证向心力大小与角速度的关系。长度为L 的细线上端固定,下端悬挂质量为
m 的小球(视为质点),将画有几个同心圆的白纸置于悬点下方的平台上,其圆心在细线悬挂点的正下方。
现给小球一初速度,使其恰沿纸面上半径为R 的圆做匀速圆周运动,此时小球对纸面恰好无压力,用秒表
记录小球转动n 圈所用的总时间为t。不计空气阻力,重力加速度大小为g。假如要验证向心力公式成立,
需要满足的等式为        (用n、t、g、L、R 等表示),该同学在最后几圈如果做了在同一个平面的小
角度的来回运动,则所测得周期将        (填“偏大”、“偏小”或者“不变”)。
【答案】(1)     控制变量法     B     相同
(2)
     偏大
【详解】(1)[1]本实验采用的主要实验方法为控制变量法。
[2][3]在探究向心力大小与圆周运动半径的关系时,要保持质量和角速度相同,半径不同,则应将两个相同
质量的小球,分别放在C 挡板处与B 挡板处,同时将传动皮带套在半径相同的两个塔轮上。
(2)[1]小球做圆周运动的周期为
小球受重力和细线拉力的合力提供向心力,设细线与竖直方向的夹角为θ,根据牛顿第二定律有
根据几何关系可得
整理可得
[2]该同学在最后几圈如果做了在同一个平面的小角度的来回运动,即小球做的是单摆运动,根据单摆周期
公式
可知,单摆的周期大于小球做圆周运动的周期,所以所测得周期将偏大。
14.(2025·河北·模拟预测)某同学利用如图甲所示的单摆装置测量当地的重力加速度。
(1)如图乙,用游标卡尺测得小钢球的直径为      mm。
(2)质量相同,体积不同的摆球,应选用体积较      (选填“大”或“小”)的。
(3)若在实验过程中,该同学误将摆球59 次全振动的时间记为60 次,则重力加速度的测量值会      。
(填“偏大”“偏小”或“不变”)
(4)改变摆长,测量出多组周期T、摆长L 数值后,画出
的关系如图丙所示,则当地的重力加速度大
小g=      (用图丙中的字母M、N 及
表示)。
【答案】(1)20.2mm
(2)小
(3)偏大
(4)
【详解】(1)观察图中的游标卡尺,游标尺有10 小格,分度值为0.1mm,主尺的读数为20mm
游标尺上第2 小格与主尺对齐,所以游标尺的读数为
,总的读数为
(2)为减小空气阻力的影响,质量相同,体积不同的摆球,应选用体积较小的。
(3)误将摆球59 次全振动的时间记为60 次,则测得单摆的周期
将偏小,由
,可得
,所以重力加速度的测量值会偏大。
(4)根据
,公式变形可得
图像的斜率
,由图丙可得
联立可得
15.(25-26 高三上·北京·期中)某研究性学习小组设计了如图甲所示的实验装置,利用单摆测量当地的重
力加速度。
(1)以下是实验过程中的一些做法,其中正确的有________(填字母);
A.为了使摆的周期大一些以方便测量,开始时拉开摆球至较大的偏角
B.摆球尽量选择质量较大、体积较小的
C.摆线要选择较轻、无伸缩性,并且适当长一些的
D.测量周期时应测多次完整周期再取平均,并在小球至最高点时开始、停止计时
(2)用游标卡尺测出小球直径d,如图乙所示,则小球的直径d=        mm;
(3)改变摆线长度,测量出多组周期T、摆线长L 的数值后,画出
图像如图丙所示,测得此图像斜率
为k,则当地重力加速度的表达式为g=        。
(4)
图像不过坐标原点的原因可能是________(填字母)。
A.测周期时将31 个周期时长当作30 次
B.测周期时将29 个周期时长当作30 次
C.直接将摆线长作为摆长
D.将摆线长加上摆球直径作为摆长
【答案】(1)BC
(2)10.2
(3)
(4)C
【详解】(1)A.为了使单摆做简谐运动,单摆的摆角不大于5°,故A 错误;
B.为了减小空气阻力的影响,摆球尽量选择质量较大、体积较小的小球,故B 正确;
C.为了减小摆长测量的误差,摆线要选择较轻、无伸缩性,并且适当长一些的,故C 正确;
D.测量周期时应测多次完整周期再取平均,并在小球至最低点时开始、停止计时,故D 错误。
故选BC。
(2)10 分度游标卡尺的精确度为0.1mm,小球的直径为
(3)根据单摆周期公式
整理可得
则
图像的斜率
当地重力加速度的表达式为
(4)根据
可知,
图像不过坐标原点的原因可能是直接将摆线长作为摆长。
故选C。
04 力学创新类实验
16.(2025·湖北·模拟预测)某兴趣小组设计了如图甲所示的实验装置,来探究向心力大小与角速度大小
的关系。将一个质量分布均匀,边长为
的磁性正方体滑块放置在转台上,长为
且不可伸长的绝缘细线
与转台平行,一端连接磁性滑块内侧,另一端连到固定在转轴上的力传感器上,力传感器与计算机连接可
以显示细线上拉力
的大小。磁性滑块静止时,力传感器示数为零。转台左侧固定一智能手机,智能手机
中的“磁传感器”能实时记录手机附近磁场的大小,磁体越靠近手机,“磁传感器”记录下的磁感应强度
越大。当转台绕竖直轴水平匀速转动时,手机记录滑块多次经过时的磁场脉冲信号,如图乙所示。
(1)由图乙可得滑块做匀速圆周运动的角速度大小
      (用
、
表示)。
(2)经多次实验后,以力传感器的示数
为纵轴,对应的角速度平方
为横轴,建立直角坐标系,描点后
拟合为一条直线,如图丙所示,试分析图像不过原点的原因:      。
(3)该小组通过分析发现由丙图还可计算出滑块的质量
,则
      (用
、
、
、
表示)。
【答案】(1)
(2)滑块与转台间存在摩擦力
(3)
【详解】(1)由图乙可知,滑块做匀速圆周运动的周期为
根据匀速圆周运动角速度与周期的关系
解得滑块做匀速圆周运动的角速度大小
(2)若滑块和转台之间存在摩擦力,则有
解得
不考虑摩擦力时,
图像应恰好过原点,不过原点,可能是由于滑块与转台间存在摩擦力。
(3)由上述分析以及图丙可知,
图像的斜率为
因为滑块做圆周运动的半径为滑块中心到力传感器的距离
代入上式解得滑块的质量
17.(2025·贵州贵阳·模拟预测)图甲为某兴趣小组设计的实验装置,在单摆悬点处安装力传感器,可采
集摆线的拉力;在小球的平衡位置正下方处安装光电门,可采集小球底部的轻质遮光片遮住光的时间。利
用本装置可以完成测量当地重力加速度大小g、验证机械能守恒定律等实验。
实验操作如下:
(1)测量所需长度:用刻度尺测得摆线长度为L,用游标卡尺测得小球直径为D;用螺旋测微器测量遮光片
的宽度为d,如图乙所示,则d=          mm。
(2)测量当地重力加速度的大小:将小球拉至与竖直方向成较小角度并由静止释放。利用力传感器,获得摆
线所受拉力F 的大小与时间t 的关系图像,如图丙所示,则单摆的周期T=         (用“t1”“t2”表示),
重力加速度大小的测量值为         (用“L”“D”和“T”表示)。
(3)验证机械能守恒定律:
①将小球拉至与竖直方向成较大角度θ,并由静止释放。
②记录小球经过平衡位置时遮光片的遮光时间为t。则此时遮光片的速度大小为v=        (用“d”“t”表
示),并将此速度视为小球经过平衡位置时的速度。
③改变θ,重复①和②。
根据所测数据,小球由静止运动到平衡位置的过程中,在误差允许的范围内,若满足
         的关
系式(用“g”“θ”“L”“D”表示),则小球在上述过程中机械能守恒。
根据多次测量结果发现:小球由静止运动到平衡位置的过程中,重力势能减少量总是小于动能增加量,可
能的原因是             。(写出一条即可)
【答案】(1)1.199/1.200/1.201
(2)

(3)

     遮光片的速度大于小球的速度
【详解】(1)根据螺旋测微器的测量原理,遮光片的宽度为
(2)[1]根据单摆的特点可知,在最低点处时的拉力是最大的,所以周期的大小应为
[2]单摆的周期公式为
,其中l 为摆长,大小应为
整理后可得
(3)[1]由于遮光片很窄,可以近似利用遮光片通过光电门的平均速度来表示瞬时速度,即
[2]若忽略阻力,应有
整理后即为
[3]由于遮光片的位置低于小球,其做圆周运动的半径更大,通过光电门测得的速度会略大于小球,因此计
算得到的小球的动能增加量会偏大。
18.(2025·四川泸州·一模)某同学用如图甲所示的实验装置研究摩擦力的特点,将木块P 和木板Q 叠放
于水平桌面上,轻绳绕定滑轮一端与力传感器竖直相连,另一端与木块P 水平相连。该同学测出木块P 的
质量
,然后从
时刻开始,用从零开始逐渐增大的外力拉木板Q,力传感器的示数
随时间的变化关
系如图乙所示。
时轻绳恰好伸直但无拉力,重力加速度为
。
(1)木板Q 在
时间内受到的静摩擦力大小          ,木块P 在
时间内受到的静摩擦力大小
(均选填“增大”“减小”或“不变”);
(2)木板Q 与木块P 之间的滑动摩擦因数
          ;
(3)该同学欲利用控制变量法研究滑动摩擦力大小与压力大小关系,下列两项操作中更恰当的一项是
__________。
A.将木块P 换成体积相同但材质不同的物块
B.在木块P 的上方放置不同数量的砝码
【答案】(1)     增大     增大
(2)
(3)B
【详解】(1)[1]由题意可知,木板Q 在
时间内静止不动,受力平衡,外力不断增大,则木板Q 受
到的摩擦力不断增大;
[2]木块P 在
时间内受力平衡,由图乙可知,木块P 受到的向左的拉力不断增大,则木块P 受到的向
右的摩擦力不断增大。
(2)由图乙可知,木块P 和木板Q 间的滑动摩擦力大小为
,根据
解得
(3)研究滑动摩擦力大小与压力大小关系,则需控制两木板间的材料相同。故选B。
19.(2025·河南·二模)某实验小组利用气垫导轨及手机软件“掌声计”(可以连续记录声响产生的时刻,
未画出)验证碰撞过程中动量守恒,导轨右端O 处有挡板,实验装置如图甲所示。该实验小组选用完全相
同的3 个滑块(每个滑块上都有粘扣,可使滑块碰撞后粘在一起)进行实验,主要的实验步骤如下:
①调整底脚使气垫导轨水平,打开充气机,将滑块1、2 放置在导轨的A、B 位置,使OA=AB,打开“掌声
计”,轻推滑块3,直至1 与挡板发生碰撞,关闭“掌声计”,“掌声计”记录的时间如图乙所示;
②改变1、2 滑块在长木板上放置的位置,始终使OA=AB,重复①步骤,获取多组数据。
根据实验,完成下列问题:
(1)由图乙可知,滑块在B、A 之间运动的时间t1=        s,滑块在A、O 之间运动的时间t2=        s;
(均保留2 位有效数字)
(2)本实验中        (选填“需要”或“不需要”)测量并记录AB 和OA 的长度x;
(3)若实验所测物理量满足关系式        ,则验证了两物体碰撞前后动量守恒(用所测物理量的字母表
示)。
【答案】(1)     4.0/4.1     6.0(2)不需要(3)
【详解】(1)每个凸起就是一次碰撞的时刻,第1 个凸起是3 和2 碰撞的时刻,要估读,约为4.9s 或
5.0s,第2 个凸起是2、3 与1 发生碰撞的时刻,约为9.0s,第3 个凸起是1、2、3 与O 碰撞的时刻,约为
15.0s,故
,
;
(2)设AB=OA=x,根据
整理有
可知x 可消去,故不需要测量x;
(3)若碰撞前后动量守恒,则有
即
整理有
20.(2025·四川资阳·一模)某实验小组想用多种方式验证动量守恒定律。小明同学选取两个体积相同、
质量不等的小球,先让质量为m1的小球从轨道顶部由静止释放,从轨道末端的O 点飞出并落在斜面上P
点。再把质量为m2的小球放在O 点,让小球m1仍从原位置由静止释放,与小球m2发生碰撞,碰后m1、m2
两小球直接落在斜面上M、N 两点,记录落点痕迹,如图甲所示。其中M、P、N 三个落点的位置距离O
点的长度分别为xOM、xOP、xON。
(1)用游标卡尺测得两小球的直径均如图乙所示,则小球直径d=      cm。
(2)关于该实验,下列说法正确的是(  )
A.必须满足m1=m2
B.轨道末端必须水平
C.轨道必须光滑
(3)在实验误差允许的范围内,若满足关系式      ,则可认为两球碰撞过程中动量守恒(用题目中的物理
量表示)。
(4)若两小球的质量满足m2=km1,若满足xOP=      xON(用k 表示),则可进一步说明两球间的碰撞是弹
性的。
(5)小帅同学利用该套装置做了一个新实验,仅改变小球m2的质量,其他条件及要求均不变,将小球m1多
次从轨道顶部由静止释放,与不同质量的小球m2相碰,对应的落点到O 点距离仍记为xOM、xOP、xON,以
为横坐标、
为纵坐标作出图像,若该碰撞为弹性碰撞,则下列图像正确的是(  )
A.
B.
C.
【答案】(1)1.070
(2)B
(3)
(4)
(5)C
【详解】(1)游标卡尺的读数为主尺读数与游标尺读数之和,所以小球的直径为
(2)A.为了确保两小球碰撞后入射小球不被反弹,则入射小球的质量应大于被碰小球的质量,即
,故A 错误;
B.两小球均做平抛运动,则斜槽末端必须水平,故B 正确;
C.本实验中只要入射小球从斜槽上同一高度静止释放即可,轨道不必光滑,故C 错误。
故选B。
(3)若两球碰撞过程动量守恒,则
设斜面倾角为θ,根据平抛运动的规律有
,
,
,
联立可得
(4)若两球发生弹性碰撞,则
,
联立可得
(5)根据以上分析可知,若两球发生弹性碰撞,则
故选C。
21.(2025·安徽合肥·模拟预测)(1)某小组利用频闪照相法来“探究平抛运动的规律”,装置如图甲所示,
将弹射器固定在水平桌边,将小球压缩弹簧后由静止释放,用频闪照相机记录了小球做平抛运动过程中的
三点,于是就取
点为坐标原点,建立了如图乙所示坐标系。根据图乙中数据判断,小球在
点
的速度为
,小球抛出点的坐标为(        cm,        cm)(
取10m/s2,计算结果均保
留两位有效数字)。
(2)另一小组用手机拍摄小球做平抛运动的过程,帧频为30 帧/秒,然后将视频导入“Tracker”软件进行分析,
得到实验规律。将视频导入“Tracker”软件后,以抛出点为坐标原点,沿水平方向建立x 轴,竖直方向建立
y 轴,得到轨迹如图丙所示。运用图丙中的数据(计算结果均保留3 位有效数字)
①小球在水平方向的速度大小
     ;
②拟合得到轨迹方程为
,其中
,由此求得当地重力加速度

;
【答案】(1)     5.0     -60     -20
(2)     1.50     9.77
【详解】(1)[1]竖直方向
,
解得
,
水平方向
[2]竖直方向
水平方向
,
联立解得
[3]竖直方向
,
解得
(2)[1]水平方向匀速直线运动
解得
[2]平抛运动
,
解得
轨迹方程为
所以
解得
22.(25-26 高一上·江苏南通·期中)某同学用如图甲所示实验装置探究加速度与力之间的关系。气垫导轨
上安装有光电门
、
,两光电门中心间距为x,滑块上固定有宽度为d 的挡光片,并通过细绳与槽码相
连,细绳对滑块的拉力可通过力传感器测量出来。

(1)关于本实验,下列说法正确的是________。
A.槽码质量需远小于滑块质量
B.细绳需与气垫导轨表面平行
C.实验中应控制槽码的质量不变,改变滑块的质量
(2)实验开始时,不挂槽码,滑块处于光电门
右端。给滑块一个向左的初速度,测得光电门
的计时略
小于光电门
的计时,则需调节气垫导轨使其右端略微        (选填“升高”或“降低”)。
(3)导轨调节水平后,挂上槽码,滑块沿导轨做匀加速直线运动,先后经过两个光电门,测得
、
的挡
光时间分别为
和
,则滑块的加速度
        (用题中所给物理量符号表示)。
(4)上述方案存在系统误差,测得的加速度        (选填“大于”或“小于”)真实值,请你提出一条可
以减小本实验误差的合理措施。
(5)该实验装置还可用来测量物体的质量,先保持滑块(包括传感器及挡光片)的质量M 不变,改变所挂
槽码质量,多次重复测量,作出
图线如图乙中Ⅰ所示;然后在滑块上固定待测物体m,重复之前的
操作,在图乙中作出
图线Ⅱ,则
        kg。(保留两位有效数字)
【答案】(1)B
(2)升高
(3)
(4)     大于     适当减小遮光条的宽度(或适当增大两光电门间的距离)
(5)0.30
【详解】(1)A.本实验存在力传感器,其示数是滑块的合外力大小,则不需要保证槽码质量需远小于滑
块质量,故A 错误;
B.为了保证物块平稳运动,则细绳需与气垫导轨表面平行,故B 正确;
C.本实验的目的是探究加速度与力之间的关系,则实验中应控制滑块的质量
不变,改变槽码的质量,故C 错误。
故选B。
(2)由于测得光电门
的计时略小于光电门
的计时,则滑块从光电门
到光电门
做减速运动,说
明气垫导轨右端偏低,故需调节气垫导轨使其右端略微升高。
(3)滑块经过光电门
、
的速度分别为
、
由运动学公式
联立可得滑块的加速度大小为
(4)[1]用
代替滑块经过光电门的瞬时速度,该速度为挡光片通过光电门中间时刻的瞬时速度,但
计算时用两光电门中心距离为x,导致距离测量值偏小,根据
可知测得的加速度大于真实值;
[2]本实验可以通过适当减小遮光条的宽度来减小挡光时间,使中间时刻的瞬时速度接近中间位置的瞬时速
度。
(5)根据牛顿第二定律
化简可得
在滑块上固定待测物体m,由牛顿第二定律
化简可得
结合图线Ⅰ、Ⅱ可得
,
联立可得
23.(2025·河南·一模)某同学用如图甲所示的装置验证机械能守恒定律。不可伸长的轻绳绕过定滑轮,
轻绳两端分别连接物块
与感光细钢柱
,两者质量均为
,钢柱
下端与质量为
的物块
相连。铁架台下部固定一个电动机,电动机竖直转轴上装一支激光笔,电动机带动激光笔绕转轴
在水平面内转动,每转一周激光照射在细钢柱表面时就会使细钢柱感光并留下痕迹。初始时
系统
在外力作用下保持静止,轻绳与细钢柱均竖直,查得当地重力加速度
为
。
(1)开启电动机,待电动机以
的角速度匀速转动后。将
系统由静止释放,Q 落地前,
激光笔在细钢柱
上留下感光痕迹。取下
,用刻度尺测出感光痕迹间的距离如图乙所示。激光束照射到
D 点时,细钢柱速度大小为
(计算结果保留1 位有效数字)。
(2)若系统由静止释放时激光笔光束恰好经过
点。参照图乙,在
段,利用(1)问计算结果,系统动
能的增加量为     J,系统重力势能的减少量为     J(计算结果均保留三位有效数字)。该实验存在一
定的误差,请写出一条可能的原因:     。
(3)选取相同的另一感光细钢柱
,若初始时激光笔对准
上某点,开启电动机的同时系统由静止释放,电
动机的角速度按如图丙所示的规律变化,图像斜率为
,记录下如图丁所示的感光痕迹,其中两相邻感光
痕迹间距均为
,重力加速度为
。当
     即可证明系统在运动过程中机械能守恒(用含字母
、
、
、
的表达式表示)。
【答案】(1)0.8
(2)     0.154     0.157     实验中存在空气阻力(或滑轮与轻绳间存在摩擦等)
(3)
【详解】(1)题意可知打点周期
则激光束照射到D 点时,细钢柱速度大小
(2)[1]系统动能的增加量为
[2]系统重力势能的减少量
[3]实验中存在空气阻力(或滑轮与轻绳间存在摩擦等),会导致机械能有损失,产生误差。
(3)从初始时激光笔对准K 上某点开始选取连续的n 段,根据时间关系有
根据运动学公式有
根据机械能守恒定律有
联立解得
24.(24-25 高一下·广西钦州·期末)如图甲所示是某同学设计的测圆周运动向心力大小的实验装置原理图。
一轻质细绳下端悬挂质量为m 的小球,上端固定在力传感器上,再在小球的下方连接一轻质的遮光片,让
小球先静止,在小球正下方适当位置固定一个光电门,两装置连接到同一数据采集器上,可以采集小球经
过光电门的遮光时间和此时细绳拉力的大小,重力加速度为g.实验过程如下:
①用刻度尺测量出悬挂点到球心的距离L;
②将小球拉升到一定高度(细绳始终伸直)后释放,记录小球第一次经过最低点时遮光片的遮光时间
和
力传感器示数F;
③改变小球拉升的高度,重复步骤②,测6~10 组数据;
④根据测量得到的数据在坐标纸上绘制图像;
⑤改变悬挂点到球心的距离L,重复上述步骤,绘制得到的图像如图乙所示。回答下列问题:
(1)已知遮光片的宽度为d,某次遮光时间为
,则该次遮光片通过光电门的速度
        (用已知物
理量字母表示);
(2)图乙中图像横坐标表示的物理量为        (填“
”“
”或“
”);
(3)理想情况下,图乙中各图像的延长线是否交于纵轴上的同一点?        (填“是”或“否”);
(4)图乙中A 组实验所用细绳的长度与B 组实验所用细绳长度之比为        ;
(5)由于遮光片位于小球的下方,图乙中的斜率与理论值相比        (填“偏大”“偏小”或“不变”)。
【答案】(1)
 (2)
 (3)是(4)1:2(5)偏小
【详解】(1)该次遮光片通过光电门的速度
(2)根据牛顿第二定律有
联立解得
可知图像横坐标表示的物理量为
。
(3)由(1)中
可知图像与纵坐标的交点代表mg,则理想情况下,图乙中各图像的延长线交于纵轴上的同一点。
(4)根据
可知图像的斜率为
图乙中A 组实验与B 组实验的斜率之比为
则A 组实验所用细绳的长度与B 组实验所用细绳长度之比为1 2∶。
(5)由于遮光片位于小球的下方,则半径L 变大,图乙中的斜率与准确值相比偏小。
25.(25-26 高三上·河北衡水·期中)某实验小组利用如图甲所示装置探究系统机械能守恒。细杆两端固定
A、B 两个直径相等的小球,A 球质量
,B 球质量
,杆可绕过
点的转轴在竖直平面内转动,两球心
到
点的距离均为
,光电门固定在
点正下方,记录小球通过光电门的遮光时间。重力加速度为
,实
验步骤如下:
(1)用螺旋测微器测出小球直径
,如图乙所示,则小球的直径
      mm;
(2)将细杆拉离竖直方向,用量角器测出细杆与竖直方向的夹角
,自由释放细杆;
①球B 经过光电门的时间记为,此时
      (用题中的字母表示);
②自由释放细杆到球B 通过光电门过程中,系统减少的重力势能
      (用题中的字母表示);
(3)改变细杆与竖直方向的夹角,多次实验。若系统机械能守恒,则关于
与的关系图像可能是______。
A.
B.
C.
D.
【答案】(1)11.700/11.701/11.699
(2)

(3)C
【详解】(1)螺旋测微器的精度为
,可知小球直径
(2)[1]球B 经过光电门的时间记为,则
[2]自由释放细杆到球B 通过光电门过程中,球B 减少的重力势能
球A 增加的重力势能
系统减少的重力势能
(3)若系统机械能守恒,则
,即
解得
故选C。
26.(2025·湖北十堰·模拟预测)某同学想测量平常锻炼用的拉力器(如图甲所示)中弹簧的劲度系数。
他将拉力器上的弹簧拆下,用其中一根弹簧、激光测距仪、水桶和硬纸片设计了如图乙所示的装置。
(1)挂好水桶稳定后,向水桶中加入一定量的水,记录相应水桶和水的总重力
,并用激光测距仪测量纸片
到地面的距离,多次向水桶中加入水并记录数据,然后描点连线得到了如图丙所示的图线,不计弹簧和
纸片的重力,则弹簧的劲度系数

。(结果保留三位有效数字)
(2)该同学将两根相同的弹簧串联挂在铁架台上,重复(1)过程,得到了如图丁所示的图像,则两根相同
的弹簧串联后的劲度系数
与一根弹簧的劲度系数
的关系近似为

。(结果保留1 位有效
数字)
(3)图丁中,当拉力大于
后图像弯曲的原因是        。
【答案】(1)320
(2)0.5
(3)超过了弹簧的弹性限度
【详解】(1)由胡克定律
可得,
图像斜率绝对值的倒数表示弹簧的劲度系数,则有
。
(2)同理可得两根相同的弹簧串联后的劲度系数
所以
。
(3)当拉力大于
后图像弯曲,不再成线性变化是因为超过了弹簧的弹性限度。
27.(2025·宁夏银川·三模)已知力传感器仅能测量沿其中轴线方向作用力的大小,对侧向作用力不显示。
某同学用图(a)所示的装置探究两个互成角度的力的合成规律。先将传感器安装在竖直圆盘上,使其中
轴线沿圆盘径向固定,细绳OC 竖直悬挂一只钩码,细绳OA、OB 分别挂在力传感器1、2 的挂钩上,O 点
为绳的结点,测量前将结点O 调整至圆盘圆心处。图(b)为某次计算机根据测得细绳OA、OB 上的拉力
作出的力的图示,
分别为传感器1、2 的中轴线与竖直方向的夹角。以
为邻边作平行四
边形得到对角线,记为
,细绳OC 对结点O 的拉力记为F(说明:
与F 的大小可由计算机算出)。
已知砝码的质量
,重力加速度大小
。
(1)根据实验数据可计算出
      N(结果保留3 位有效数字)。若改变细绳OA、OB 所成角度多次测
量,在实验误差允许范围内,均有
与F      ,则说明力的合成遵循平行四边形定则;
(2)实验中,圆盘未竖直安装,对实验结果      (选填“有”或“无”)影响;
(3)若在实验过程中将细绳的结点调节至圆盘圆心的正下方,则
      (选填“大于”“小于”或“等
于”)钩码的重力。
【答案】(1)
     大小相等,方向相反(2)有(3)小于
【详解】(1)[1]根据二力平衡可得
[2]若改变细绳OA、OB 所成角度多次测量,根据平衡条件可知在实验误差允许范围内,均有
与F 大小
相等,方向相反。
(2)实验中,圆盘未竖直安装,由于力传感器仅能测量沿其中轴线方向作用力的大小,对侧向作用力不
显示,则力传感器测量的是绳子拉力沿圆盘平面的分力,并不是绳子的实际拉力,所以对实验结果有影响。
(3)据受力平衡可知,
、
的合力大小等于钩码的重力,若在实验过程中将细绳的结点调节至圆盘圆
心的正下方,则角度
、
的测量值偏大,即
、
的夹角测量值偏大,根据平行四边形得到合力理论
值
偏小,则
小于钩码的重力。
28.(2025·四川巴中·模拟预测)某实验小组为测量物块与水平台面的动摩擦因数,设计了如图所示的实
验装置。水平平台
离地面高为,其中
段光滑,
段粗糙且长为
;轻质弹簧左端固定在
点,
原长为
。实验中向左缓慢推动滑块
(可视为质点),当弹簧的弹性势能为
时释放滑块,滑块落到
水平地面上,落点与
点水平距离为
。已知当地的重力加速度为
,弹簧始终在弹性限度内。
(1)物块到达B 点的速度大小     (用题中已知符号表示)
(2)若改变物块质量
,弹簧的弹性势能仍为
,测得多组水平位移
,作出
的图像如图所示,图
像的斜率为
,与纵轴的交点坐标为(0,-b),则物块与水平台面的动摩擦因数为     ;
(3)若增大物块与
间的动摩擦因数,则
图像的斜率     (填“变大”、“变小”或“不变”)
【答案】(1)
(2)
(3)不变
【详解】(1)由平抛运动可知
,
可得物块到达B 点的速度大小
(2)根据
可得
由题意可知
,
解得
(3)由上述分析可知,
图像的斜率
增大物块与AB 间的动摩擦因数,则
图像的斜率不变。
29.(2025·天津·二模)在天宫课堂中,我国航天员演示了利用牛顿第二定律测量物体质量的实验。受此
启发,某同学利用气垫导轨、力传感器、无线加速度传感器、轻弹簧和待测物体等器材设计了测量物体质
量的实验,如图甲所示。主要步骤如下:
a.将力传感器固定在气垫导轨左端支架上,无线加速度传感器固定在滑块上;
b.接通气源,放上滑块,调节气泵,调平气垫导轨并使滑块悬浮在导轨上;
c.将弹簧左端连接力传感器,右端连接滑块。弹簧处于原长时滑块左端位于
点。
点到
点的距离为
,拉动滑块使其左端处于
点,由静止释放;
d.计算机采集获取数据,得到滑块所受弹力
、加速度
随时间变化的图像,部分图像如图乙所示。
回答以下问题:
(1)弹簧的劲度系数为
;
(2)该同学从图乙中提取某些时刻
与
的数据,画出
图像如图丙中I 所示,图线的斜率为
,由
此可知滑块与加速度传感器的总质量为
;
(3)该同学在滑块上增加待测物体,重复上述实验步骤,在图丙中画出新的
图像II,图线的斜率为
,则待测物体的质量为
(结果保留3 位有效数字)。
【答案】(1)12.2(2)0.2(3)0.133
【详解】(1)由题知,弹簧处于原长时滑块左端位于O 点,A 点到O 点的距离为5.00cm。拉动滑块使其
左端处于A 点,由静止释放并开始计时。结合图乙的
图有
,
根据胡克定律可得
(2)根据牛顿第二定律有
则
图像的斜率为滑块与加速度传感器的总质量的倒数,根据图丙中I,则有
则滑块与加速度传感器的总质量为
(3)滑块上增加待测物体,同理,根据图丙中II,则有
则滑块、待测物体与加速度传感器的总质量为
则待测物体的质量为
30.(2025·江西·高考真题)某小组利用气垫导轨、两个光电门、滑块、遮光片等,组成具有一定倾角的
导轨装置,研究机械能守恒定律。重力加速度g 取
。
(1)实验前,应合理安装实验器材。图(a)中光电门    的位置安装不合理,应如何调整     :
(2)实验时,导轨倾斜角的正弦值
,光电门1、2 相距L。将宽度
的遮光片固定于
滑块上,从导轨最左端静止释放滑块,分别记录遮光片通过光电门1、2 的时间
和
。移动光电门2 的
位置改变L,重复实验,所测数据见下表。
…
滑块经过光电门1、2 的速度分别为
和
。当
时,
     ,滑块通过两光电门下降的高度

。(结果保留2 位小数)
(3)处理上表数据,并绘制
关系曲线(其中
),如图(b)所示。根据图(b)中的信
息,分析滑块在下滑过程中机械能是否守恒:     ,并给出理由:        。
【答案】(1)     1     适当向右移动光电门1
(2)     1.01     3.98
(3)     守恒     见解析
【详解】(1)[1]光电门1 安装不合理;
[2]由图可知,光电门1 靠近释放点,滑块到光电门1 的距离较短,速度较小,导致滑块通过光电门1 的速
度测量误差较大。
(2)[1]当
时,由表格可知通过光电门2 的时间为
故通过光电门2 的速度
[2]根据几何关系可得滑块通过两光电门下降的高度
(3)[1]守恒;
[2]根据图(b)可知其斜率约为
故在误差范围内
成立,说明下滑过程中滑块的动能增加量等于重力势能的减少量,即机械能守
恒。
31.(2025·重庆·高考真题)弹簧是熄火保护装置中的一个元件,其劲度系数会影响装置的性能。小组设
计了如图1 所示的实验装置测量弹簧的劲度系数,其中压力传感器水平放置,弹簧竖直放在传感器上,螺
旋测微器竖直安装,测微螺杆正对弹簧。
(1)某次测量时,螺旋测微器的示数如图2 所示,此时读数为      mm。
(2)对测得的数据进行处理后得到弹簧弹力F 与弹簧长度l 的关系如图3 所示,由图可得弹簧的劲度系数为
N/m,弹簧原长为       mm(均保留3 位有效数字)。
【答案】(1)7.415(2)     184     17.6
【详解】(1)根据螺旋测微器的读数法则有7mm+41.5 × 0.01mm = 7.415mm
(2)[2]当弹力为零时弹簧处于原长为17.6mm
[1]将题图反向延长与纵坐标的交点为2.50N,则根据胡克定律可知弹簧的劲度系数为
32.(2025·广西·高考真题)在用如图甲的装置做“探究加速度与力、质量的关系”实验中:
(1)探究小车加速度与小车所受拉力的关系时,需保持小车(含加速度传感器,下同)质量不变,这种实验
方法是    。
(2)实验时,调节定滑轮高度,使连接小车的细绳与轨道平面保持     。
(3)由该装置分别探究M、N 两车加速度a 和所受拉力F 的关系,获得
图像如图乙,通过图乙分析实
验是否需要补偿阻力(即平衡阻力)。如果需要,说明如何操作;如果不需要,说明理由。
(4)悬挂重物让M、N 两车从静止释放经过相同位移的时间比为n,两车均未到达轨道末端,则两车加速度
之比
     。
【答案】(1)控制变量法(2)平行
(3)需要;撤出细绳连接的力传感器和重物,将木板左端用垫块垫起适当高度,使小车能沿木板匀速下滑。
(4)
【详解】(1)在探究小车加速度与小车所受拉力的关系时,需保持小车(含加速度传感器)质量不变,
这种实验方法是控制变量法。
(2)实验时,为使小车受到的合外力等于细绳的拉力,要调节定滑轮高度,使连接小车的细绳与轨道平
面保持平行,保证细绳对小车的拉力方向与小车运动方向一致,减小实验误差。
(3)由图乙可知,当拉力F 为某一值时才产生加速度,说明小车受到摩擦力,需要补偿阻力。补偿方法:
撤出细绳连接的力传感器和重物,将木板左端用垫块垫起适当高度,使小车能沿木板匀速下滑。
(4)两车均从静止释放,都做初速度为零的匀加速直线运动,根据匀变速直线运动的位移公式
可知
因为
联立解得
33.(2025·陕晋青宁卷·高考真题)下图为探究加速度与力、质量关系的部分实验装置。
(1)实验中应将木板                  (填“保持水平”或“一端垫高”)。
(2)为探究加速度a 与质量m 的关系,某小组依据实验数据绘制的
图像如图所示,很难直观看出图线
是否为双曲线。如果采用作图法判断a 与m 是否成反比关系,以下选项可以直观判断的有_________。
(多选,填正确答案标号)
0.2
0.618
0.33
0.482
0.40
0.403
0.50
0.317
1.00
0.152
A.
图像
B.
图像
C.
图像
D.
图像
(3)为探究加速度与力的关系,在改变作用力时,甲同学将放置在实验桌上的槽码依次放在槽码盘上;乙同
学将事先放置在小车上的槽码依次移到槽码盘上,在其他实验操作相同的情况下,         (填“甲”
或“乙”)同学的方法可以更好地减小误差。
【答案】(1)一端垫高
(2)AC
(3)乙
【详解】(1)实验需补偿阻力,消除木板对小车的阻力的影响,应将木板一端垫高,使小车在无拉力时
能匀速运动。
(2)A.作出
图像,可以将
图像“化曲为直”,便于判断,a 与m 是否成反比关系,故A 正确;
B.作出
图像,无法体现a 与m 是否成反比关系,故B 错误;
C.作出
图像,若a 与m 是成反比关系,有
为定值,则
图像是一条平行于横轴的直线,
可间接判断a 与m 是否成反比关系,故C 正确;
D.作出
图像,无法体现a 与m 是否成反比关系,故D 错误。
故选AC。
(3)甲同学的方法中,槽码依次放在槽码盘上,小车质量M 不变,拉力
(m 为槽码总
质量),但随着m 增大,不满足
条件,拉力与mg 偏差增大,误差变大;乙同学的方法中,将小车
上的槽码移到槽码盘上,总质量
不变(M 为小车质量,m 为槽码质量),拉力
(当
时近似,但实际总质量不变),拉力更接近理论值,系统误差更小,故乙同学方法更好。
34.(2025·安徽·高考真题)某实验小组通过实验探究加速度与力、质量的关系。
(1)利用图甲装置进行实验,要平衡小车受到的阻力。平衡阻力的方法是:调整轨道的倾斜度,使小车

。(选填正确答案标号)
a.能在轨道上保持静止
b.受牵引时,能拖动纸带沿轨道做匀速运动
c.不受牵引时,能拖动纸带沿轨道做匀速运动
(2)利用图乙装置进行实验,箱体的水平底板上安装有力传感器和加速度传感器,将物体置于力传感器上,
箱体沿竖直方向运动。利用传感器测得物体受到的支持力
和物体的加速度a,并将数据实时传送到计算
机。
①图丙是根据某次实验采集的数据生成的
和a 随时间t 变化的散点图,以竖直向上为正方向。
时,
物体处于           (选填“超重”或“失重”)状态;以
为横轴、a 为纵轴,根据实验数据拟合得
到的
图像为图丁中的图线a、
②若将物体质量增大一倍,重新进行实验,其
图像为图丁中的图线           。(选填“b”“c”或
“d”)
【答案】(1)c
(2)     失重     d
【详解】(1)平衡阻力的方法是:调整轨道的倾斜度,使小车不受牵引时,能拖动纸带沿轨道做匀速运
动。
故选c。
(2)[1]根据图像可知
时,加速度方向竖直向下,故处于失重状态;
[2]对物体根据牛顿第二定律
整理得
可知图像的斜率为
,故将物体质量增大一倍,图像斜率变小,纵轴截距不变,其
图像为图丁中的
图线d。
35.(2025·江苏·高考真题)小明同学探究机械能守恒定律,实验装置如图。实验时,将小钢球在斜槽上
某位置A 由静止释放,钢球沿斜槽通过末端O 处的光电门,光电门记录下钢球的遮光时间t。用游标卡尺
测出钢球的直径d,由
得出其通过光电门的速度v,再计算出动能增加量
。用刻度尺测得
钢球下降的高度h,计算出重力势能减少量
。
(1)安装实验装置的操作有:
①在斜槽末端安装光电门    ②调节斜槽在竖直平面内
③调节斜槽末端水平        ④将斜槽安装到底座上
其合理的顺序是__________(选填“A”“B”或“C”)。
A.①②③④
B.④②③①
C.④①②③
(2)测量钢球直径的正确操作是图中          (选填“甲”或“乙”)所示的方式。
(3)在斜槽上5 个不同的位置由静止释放钢球。测量得出的实验数据见表1。已知钢球的质量
,
重力加速度
。请将下表的数据补充完整。
表1
4.00
5.00
6.00
7.00
8.00
4.90
6.25
7.45
8.78
10.0
7.84
9.80
11.8
13.7
(4)实验数据表明,
明显小于
,钢球在下降过程中发生机械能的损失。小明认为,机械能的损失主
要是由于钢球受到的摩擦力做功造成的。
为验证此猜想,小明另取一个完全相同的斜槽按下图平滑对接。若钢球从左侧斜槽上A 点由静止释放,运
动到右侧斜槽上,最高能到达B 点,A、B 两点高度差为H.则该过程中,摩擦力做功大小的理论值

(用m、g、H 表示)。
(5)用上图的装置,按表1 中所列部分高度h 进行实验,测得摩擦力做功大小
。由于观察到H 值较小,
小明认为,AO 过程摩擦力做功近似等于AB 过程的一半,即
。然后通过表1 的实验数据,计算出
AO 过程损失的机械能
。整理相关数据,见表2。
表2
4.00
5.00
6.00
7.00
2.94
3.55
4.35
4.92
0.98
1.08
1.18
1.27
上表中
与
相差明显。小明认为这是由于用
近似计算
不合理。你是否同意他的观点?

请根据表2 数据简要说明理由。
【答案】(1)B
(2)甲
(3)15.7
(4)mgH
(5)     不同意     小球减小的重力势能有一部分转化为小球的转动动能,相差很大的原因是小球的转动
动能没有计入
【详解】(1)正确步骤为将斜槽安置于底座,调节斜槽在竖直平面内,调节斜槽末端水平,最后安装光
电门,故序号为④②③①。
故选B。
(2)测量小球直径的正确操作需要确保测量工具与小球接触良好,并且小球的位置不会导致测量误差。
在图中的情形中,甲图示显示出的卡尺测量方式更准确地使卡尺的两测量面与小球的表面垂直接触,适合
测量直径。而乙图因为夹持不住小球,使得小球并没有夹在量爪之间,测量不准确。
故选甲。
(3)根据
可知下降高度为
时减少的重力势能为下降高度为
的二倍,代入数据可得
(4)根据动能定理可得
可得
(5)[1][2]不同意,原因是小球减小的重力势能有一部分转化为小球的转动动能,相差很大的原因是小球
的转动动能没有计入。