文档文本内容
小题精练04 圆周运动问题
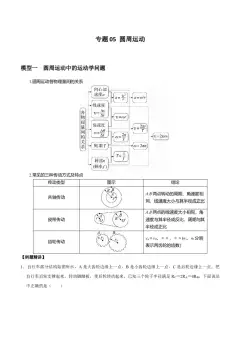
一、圆周运动基本量
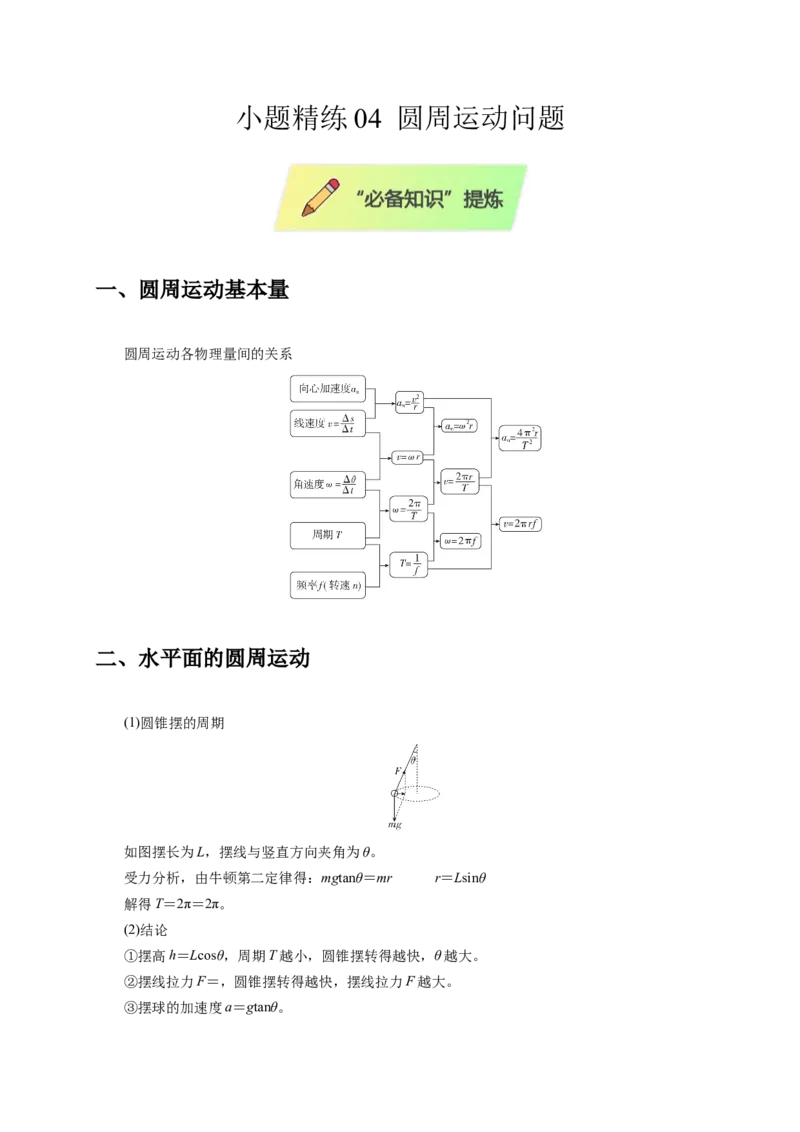
圆周运动各物理量间的关系
二、水平面的圆周运动
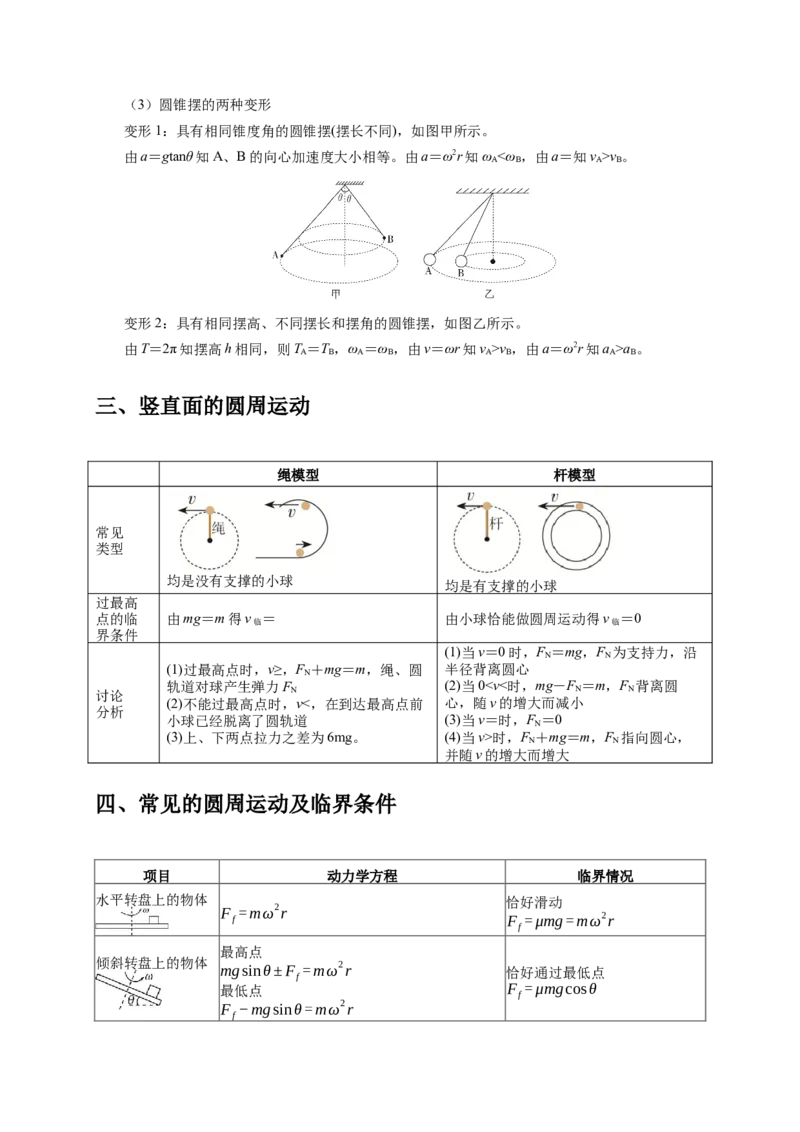
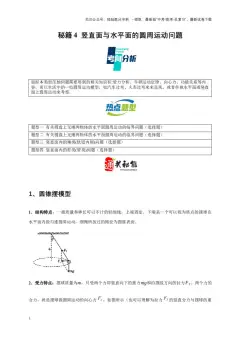
(1)圆锥摆的周期
如图摆长为L,摆线与竖直方向夹角为θ。
受力分析,由牛顿第二定律得:mgtanθ=mr      r=Lsinθ
解得T=2π=2π。
(2)结论
①摆高h=Lcosθ,周期T 越小,圆锥摆转得越快,θ 越大。
②摆线拉力F=,圆锥摆转得越快,摆线拉力F 越大。
③摆球的加速度a=gtanθ。
(3)圆锥摆的两种变形
变形1:具有相同锥度角的圆锥摆(摆长不同),如图甲所示。
由a=gtanθ 知A、B 的向心加速度大小相等。由a=ω2r 知ωA<ωB,由a=知vA>vB。

变形2:具有相同摆高、不同摆长和摆角的圆锥摆,如图乙所示。
由T=2π 知摆高h 相同,则TA=TB,ωA=ωB,由v=ωr 知vA>vB,由a=ω2r 知aA>aB。
三、竖直面的圆周运动
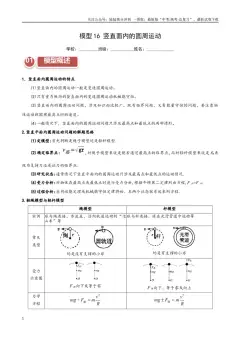
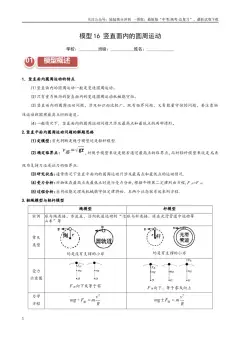
绳模型
杆模型
常见
类型
均是没有支撑的小球
均是有支撑的小球
过最高
点的临
界条件
由mg=m 得v 临=
由小球恰能做圆周运动得v 临=0
讨论
分析
(1)过最高点时,v≥,FN+mg=m,绳、圆
轨道对球产生弹力FN
(2)不能过最高点时,v<,在到达最高点前
小球已经脱离了圆轨道
(3)上、下两点拉力之差为6mg。
(1)当v=0 时,FN=mg,FN为支持力,沿
半径背离圆心
(2)当0<v<时,mg-FN=m,FN背离圆
心,随v 的增大而减小
(3)当v=时,FN=0
(4)当v>时,FN+mg=m,FN指向圆心,
并随v 的增大而增大
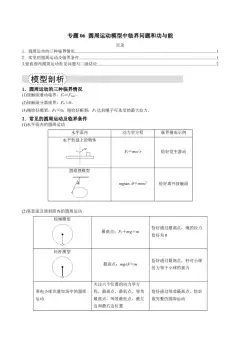
四、常见的圆周运动及临界条件
项目
动力学方程
临界情况
水平转盘上的物体
Ff =mω
2r
恰好滑动
Ff = μmg=mω
2r
倾斜转盘上的物体
最高点
mgsinθ± Ff =mω
2r
最低点
F f −mgsinθ =mω
2r
恰好通过最低点
Ff = μmgcosθ
项目
动力学方程
临界情况
轻绳模型
最高点
FT +mg=m v
2
r
恰好通过最高点,绳的拉力恰好
为0
轻杆模型
最高点
mg± F =m v
2
r
恰好通过最高点,杆对小球的力
等于小球重力,方向竖直向上
带电小球在叠加场
中的圆周运动
(等效法)
关注六个位置的动力学方程(最高点、最低
点、等效最高点、等效最低点、最左边和最右
边)
恰好通过等效最高点;恰好做完
整的圆周运动
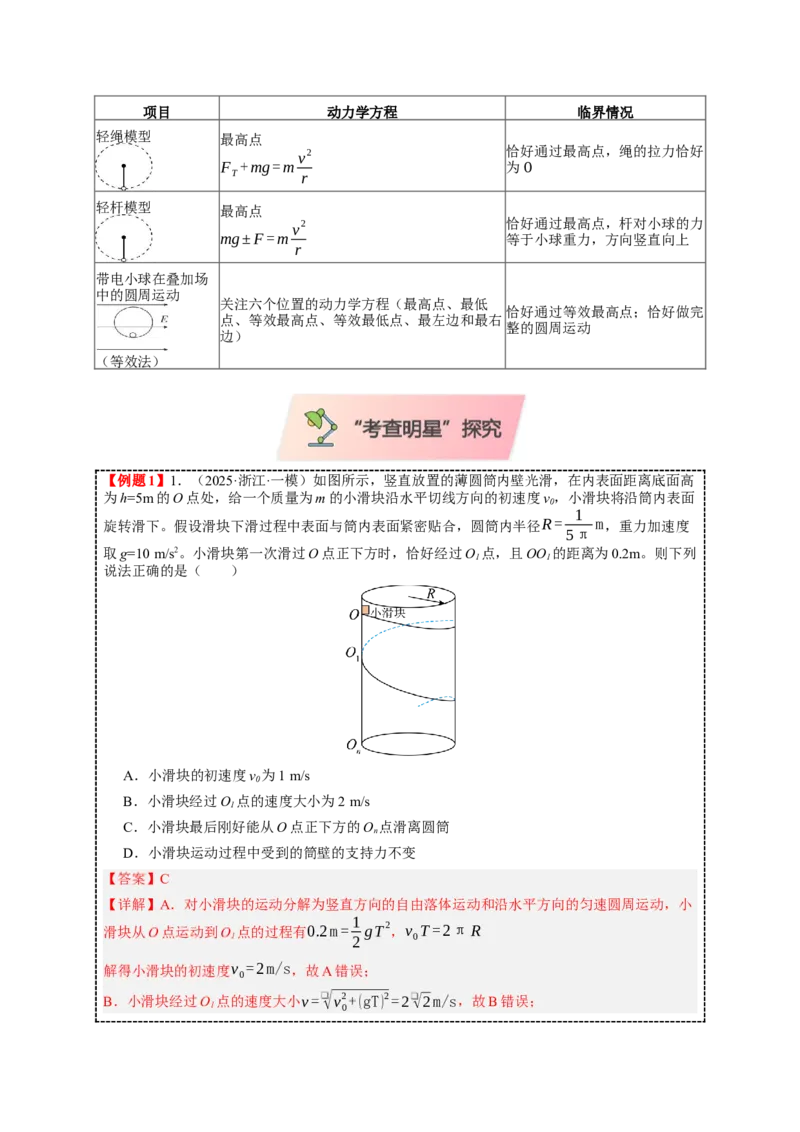
【例题1】1.(2025·浙江·一模)如图所示,竖直放置的薄圆筒内壁光滑,在内表面距离底面高
为h=5m 的O 点处,给一个质量为m 的小滑块沿水平切线方向的初速度v0,小滑块将沿筒内表面
旋转滑下。假设滑块下滑过程中表面与筒内表面紧密贴合,圆筒内半径R = 1
5π m,重力加速度
取g=10 m/s2。小滑块第一次滑过O 点正下方时,恰好经过O1点,且OO1的距离为0.2m。则下列
说法正确的是(  )
A.小滑块的初速度v0为1 m/s
B.小滑块经过O1点的速度大小为2 m/s
C.小滑块最后刚好能从O 点正下方的On点滑离圆筒
D.小滑块运动过程中受到的筒壁的支持力不变
【答案】C
【详解】A.对小滑块的运动分解为竖直方向的自由落体运动和沿水平方向的匀速圆周运动,小
滑块从O 点运动到O1点的过程有0.2m = 1
2 gT
2,v0T =2π R
解得小滑块的初速度v0=2m/s,故A 错误;
B.小滑块经过O1点的速度大小v =
❑√v0
2+ (gT)2=2❑√2m/s,故B 错误;
C.根据h= 1
2 gt
2,可知小滑块从O 点下落到圆筒底部所需时间t =1s=5T,所以小滑块最后刚
好能从O 点正下方的On点滑离圆筒,故C 正确;
D.小滑块运动过程中受到的筒壁的支持力方向一直在改变,故D 错误。
故选C。
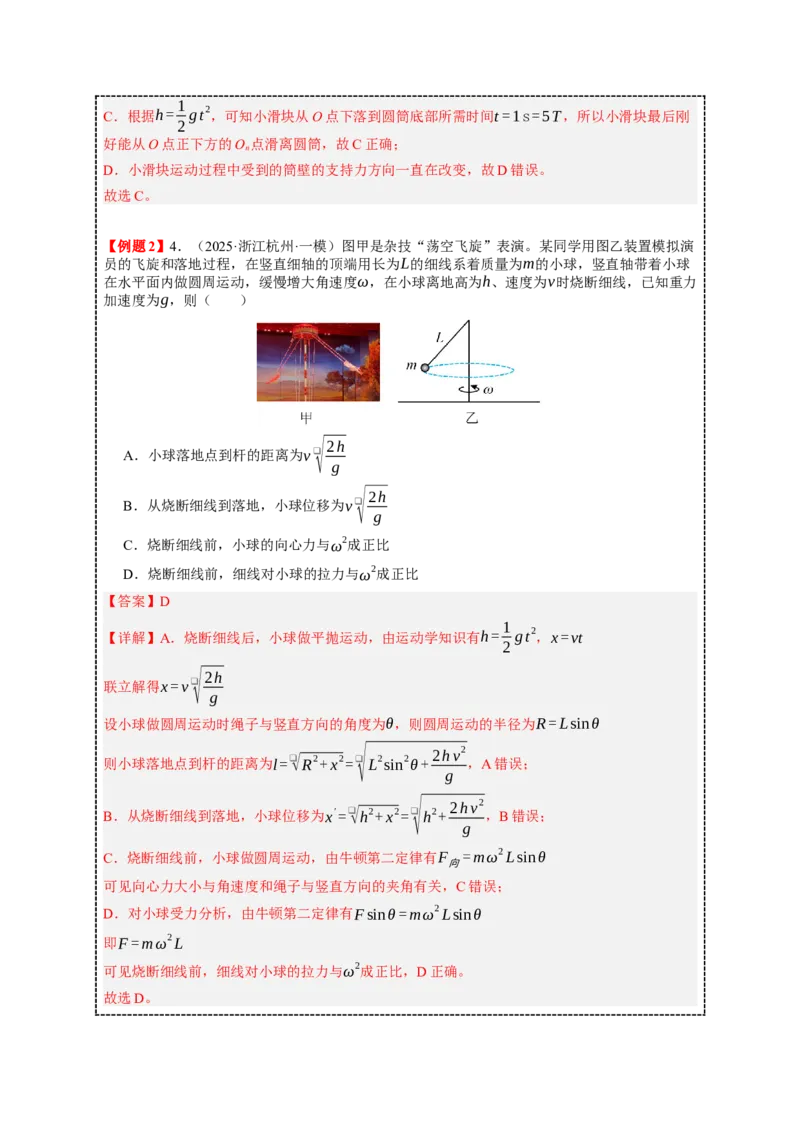
【例题2】4.(2025·浙江杭州·一模)图甲是杂技“荡空飞旋”表演。某同学用图乙装置模拟演
员的飞旋和落地过程,在竖直细轴的顶端用长为L的细线系着质量为m的小球,竖直轴带着小球
在水平面内做圆周运动,缓慢增大角速度ω,在小球离地高为h、速度为v时烧断细线,已知重力
加速度为g,则(  )
A.小球落地点到杆的距离为v ❑√
2h
g
B.从烧断细线到落地,小球位移为v ❑√
2h
g
C.烧断细线前,小球的向心力与ω
2成正比
D.烧断细线前,细线对小球的拉力与ω
2成正比
【答案】D
【详解】A.烧断细线后,小球做平抛运动,由运动学知识有h= 1
2 gt
2,x = vt
联立解得x = v ❑√
2h
g
设小球做圆周运动时绳子与竖直方向的角度为θ,则圆周运动的半径为R = Lsinθ
则小球落地点到杆的距离为l =
❑√R
2+ x
2=
❑√L
2sin
2θ+ 2h v
2
g
,A 错误;
B.从烧断细线到落地,小球位移为x
' =
❑√h
2+ x
2=
❑√h
2+ 2h v
2
g
,B 错误;
C.烧断细线前,小球做圆周运动,由牛顿第二定律有F向=mω
2 Lsinθ
可见向心力大小与角速度和绳子与竖直方向的夹角有关,C 错误;
D.对小球受力分析,由牛顿第二定律有F sinθ =mω
2 Lsinθ
即F =mω
2 L
可见烧断细线前,细线对小球的拉力与ω
2成正比,D 正确。
故选D。
难度:★★★                   建议时间:25 分钟                 正确率:      /16
1.
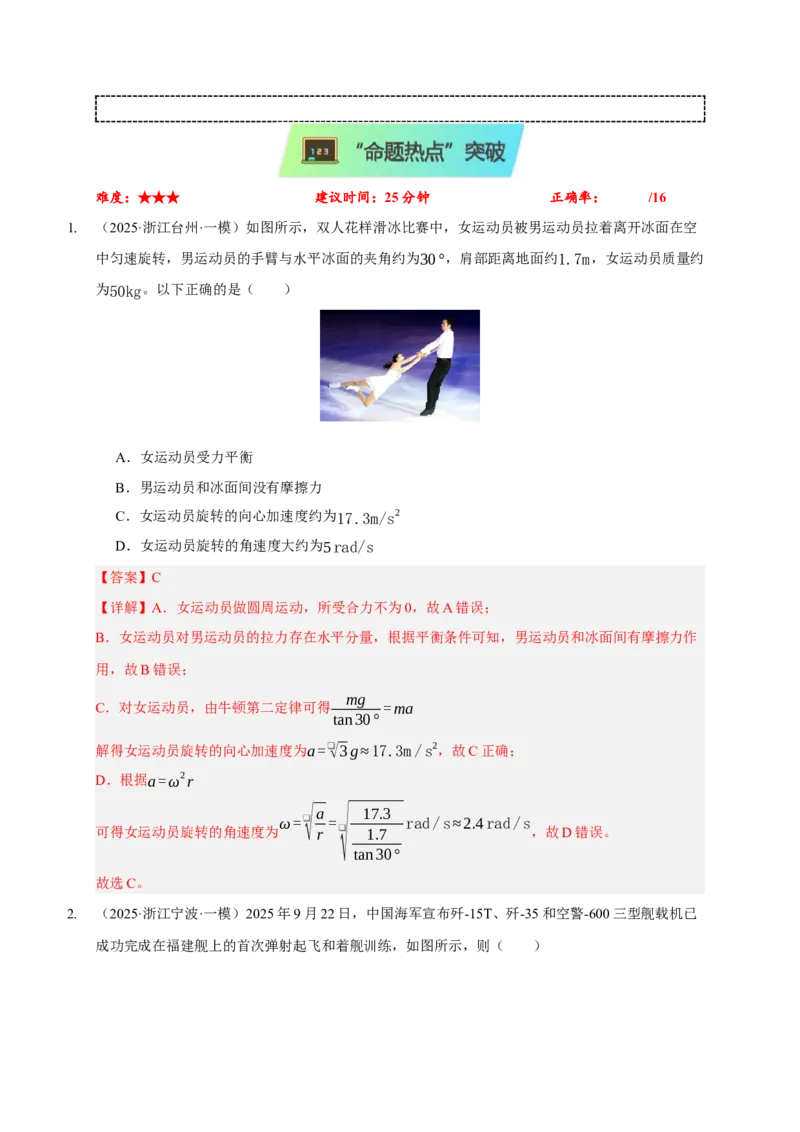
(2025·浙江台州·一模)如图所示,双人花样滑冰比赛中,女运动员被男运动员拉着离开冰面在空
中匀速旋转,男运动员的手臂与水平冰面的夹角约为30°,肩部距离地面约1.7m,女运动员质量约
为50kg。以下正确的是(  )
A.女运动员受力平衡
B.男运动员和冰面间没有摩擦力
C.女运动员旋转的向心加速度约为17.3m/s
2
D.女运动员旋转的角速度大约为5rad/s
【答案】C
【详解】A.女运动员做圆周运动,所受合力不为0,故A 错误;
B.女运动员对男运动员的拉力存在水平分量,根据平衡条件可知,男运动员和冰面间有摩擦力作
用,故B 错误;
C.对女运动员,由牛顿第二定律可得
mg
tan30° =ma
解得女运动员旋转的向心加速度为a= ❑√3 g≈17.3m /s
2,故C 正确;
D.根据a=ω
2r
可得女运动员旋转的角速度为ω= ❑√
a
r = ❑
√
17.3
1.7
tan30°
rad/s≈2.4 rad/s,故D 错误。
故选C。
2.
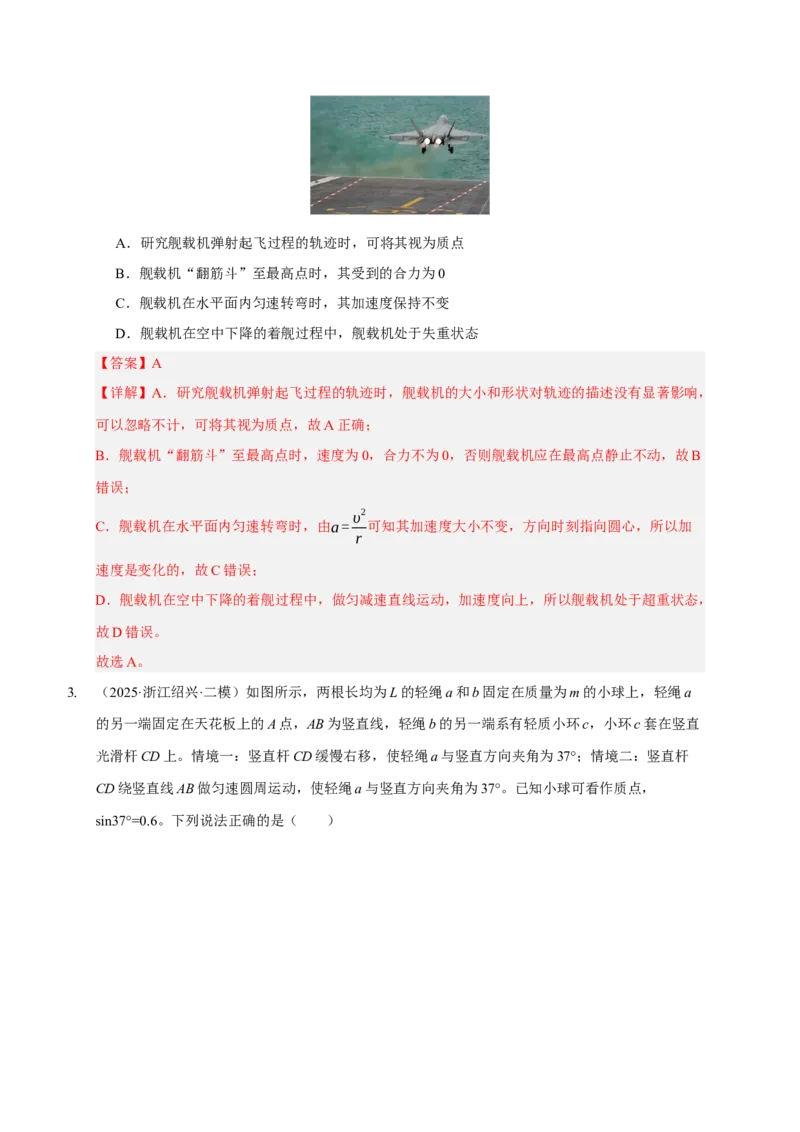
(2025·浙江宁波·一模)2025 年9 月22 日,中国海军宣布歼-15T、歼-35 和空警-600 三型舰载机已
成功完成在福建舰上的首次弹射起飞和着舰训练,如图所示,则(  )
A.研究舰载机弹射起飞过程的轨迹时,可将其视为质点
B.舰载机“翻筋斗”至最高点时,其受到的合力为0
C.舰载机在水平面内匀速转弯时,其加速度保持不变
D.舰载机在空中下降的着舰过程中,舰载机处于失重状态
【答案】A
【详解】A.研究舰载机弹射起飞过程的轨迹时,舰载机的大小和形状对轨迹的描述没有显著影响,
可以忽略不计,可将其视为质点,故A 正确;
B.舰载机“翻筋斗”至最高点时,速度为0,合力不为0,否则舰载机应在最高点静止不动,故B
错误;
C.舰载机在水平面内匀速转弯时,由a= υ
2
r
可知其加速度大小不变,方向时刻指向圆心,所以加
速度是变化的,故C 错误;
D.舰载机在空中下降的着舰过程中,做匀减速直线运动,加速度向上,所以舰载机处于超重状态,
故D 错误。
故选A。
3.
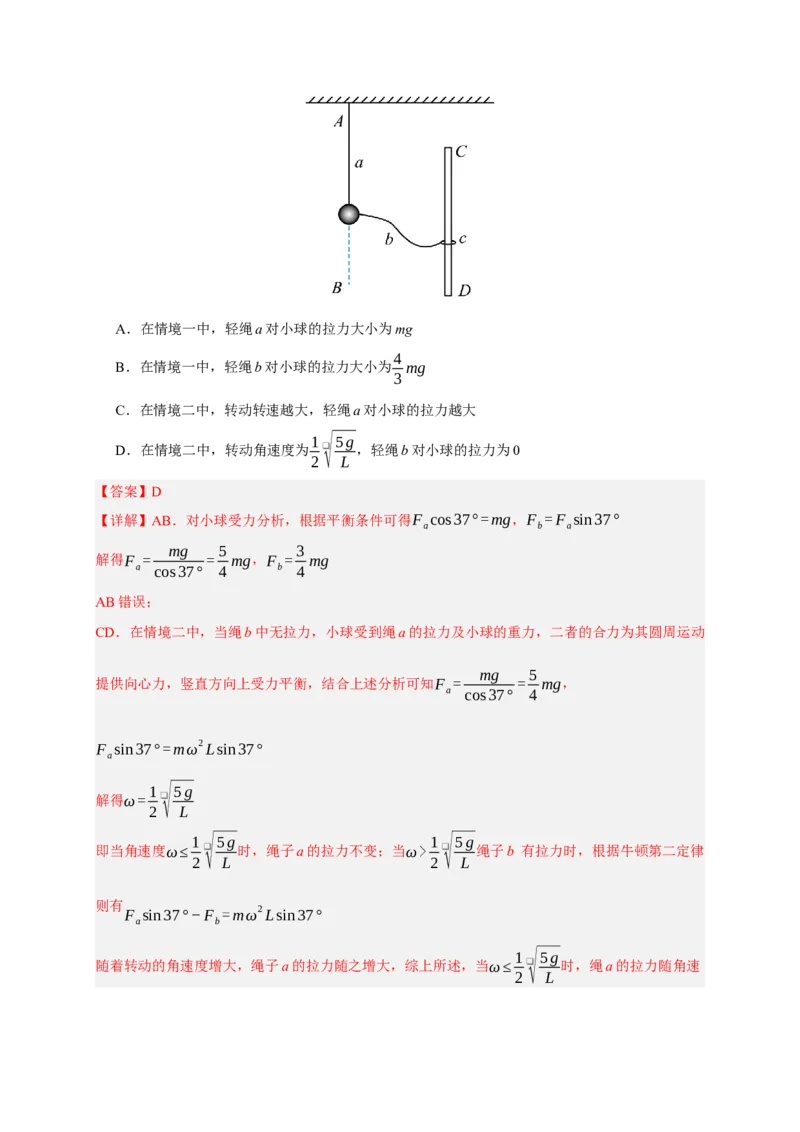
(2025·浙江绍兴·二模)如图所示,两根长均为L 的轻绳a 和b 固定在质量为m 的小球上,轻绳a
的另一端固定在天花板上的A 点,AB 为竖直线,轻绳b 的另一端系有轻质小环c,小环c 套在竖直
光滑杆CD 上。情境一:竖直杆CD 缓慢右移,使轻绳a 与竖直方向夹角为37°;情境二:竖直杆
CD 绕竖直线AB 做匀速圆周运动,使轻绳a 与竖直方向夹角为37°。已知小球可看作质点,
sin37°=0.6。下列说法正确的是(  )
A.在情境一中,轻绳a 对小球的拉力大小为mg
B.在情境一中,轻绳b 对小球的拉力大小为4
3 mg
C.在情境二中,转动转速越大,轻绳a 对小球的拉力越大
D.在情境二中,转动角速度为1
2
❑√
5 g
L
,轻绳b 对小球的拉力为0
【答案】D
【详解】AB.对小球受力分析,根据平衡条件可得Facos37° =mg,Fb= Fasin37°
解得Fa=
mg
cos37° = 5
4 mg,Fb= 3
4 mg
AB 错误;
CD.在情境二中,当绳b 中无拉力,小球受到绳a 的拉力及小球的重力,二者的合力为其圆周运动
提供向心力,竖直方向上受力平衡,结合上述分析可知Fa=
mg
cos37° = 5
4 mg,
Fasin37° =mω
2 Lsin37°
解得ω= 1
2
❑√
5 g
L
即当角速度ω≤1
2
❑√
5 g
L
时,绳子a 的拉力不变;当ω> 1
2
❑√
5 g
L
绳子b 有拉力时,根据牛顿第二定律
则有Fasin37°−Fb=mω
2 Lsin37°
随着转动的角速度增大,绳子a 的拉力随之增大,综上所述,当ω≤1
2
❑√
5 g
L
时,绳a 的拉力随角速
度的增大而保持不变,当ω> 1
2
❑√
5 g
L
时,绳a 的拉力随角速度的增大而增大,C 错误,D 正确。
故选D。
4.
(2025·浙江金华·三模)2025 年4 月25 日0 时分,载满小商品货柜的第2112 列“义新欧”班列跨
越13052 公里抵达了西班牙的首都马德里。关于这趟班列同学们的说法正确的是(  )
A.13052 公里是指列车完成的位移大小
B.运用质点代替列车研究列车运动的方法叫建立理想化模型法
C.当Δt非常小时,a= Δv
Δt
代表列车的瞬时加速度,这里运用了微元法
D.列车过弯道时超速将会加剧对弯道内轨的磨损
【答案】B
【详解】A.3052 公里是指列车完成的路程,故A 错误;
B.运用质点代替列车研究列车运动的方法叫建立理想化模型法,故B 正确;
C.当Δt非常小时,a= Δv
Δt
代表列车的瞬时加速度,这里运用了极限法,故C 错误;
D.列车过弯道时超速,列车有离心运动趋势,将会加剧对弯道外轨的磨损,故D 错误。
故选B。
5.
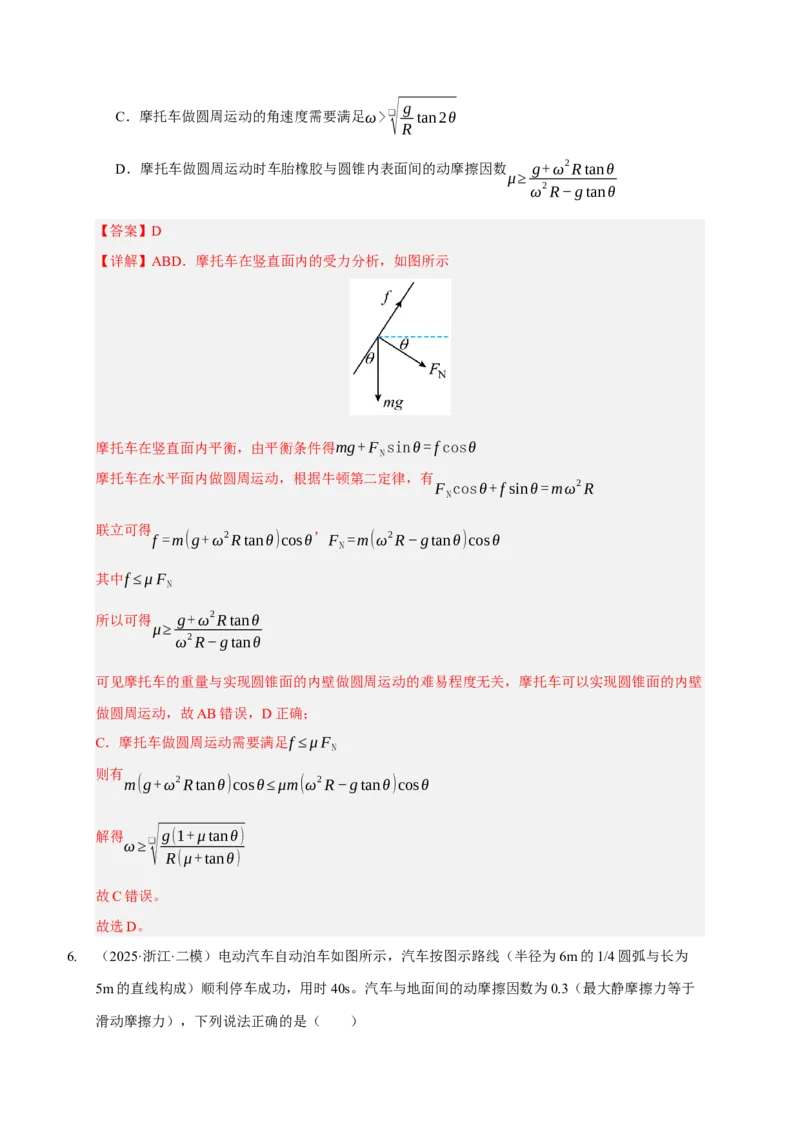
(2025·浙江·二模)杂技表演中,为了提高观赏性,摩托车手设计沿如图所示圆锥面的内壁做圆周
运动,运动半径为R,(假设摩托车视为质点)则(  )
A.摩托车越重越不容易实现圆锥面的内壁做圆周运动
B.摩托车无法实现圆锥面的内壁做圆周运动
C.摩托车做圆周运动的角速度需要满足ω>❑√
g
R tan 2θ
D.摩托车做圆周运动时车胎橡胶与圆锥内表面间的动摩擦因数μ≥g+ω
2 R tanθ
ω
2 R−g tanθ
【答案】D
【详解】ABD.摩托车在竖直面内的受力分析,如图所示
摩托车在竖直面内平衡,由平衡条件得mg+ FNsinθ = f cosθ
摩托车在水平面内做圆周运动,根据牛顿第二定律,有FNcosθ+ f sinθ =mω
2 R
联立可得f =m(g+ω
2 R tanθ)cosθ,FN=m(ω
2 R−g tanθ)cosθ
其中f ≤μ F N
所以可得μ≥g+ω
2 R tanθ
ω
2 R−g tanθ
可见摩托车的重量与实现圆锥面的内壁做圆周运动的难易程度无关,摩托车可以实现圆锥面的内壁
做圆周运动,故AB 错误,D 正确;
C.摩托车做圆周运动需要满足f ≤μ FN
则有m(g+ω
2 R tanθ)cosθ≤μm(ω
2 R−g tanθ)cosθ
解得ω≥❑√
g(1+ μ tanθ)
R (μ+ tanθ)
故C 错误。
故选D。
6.
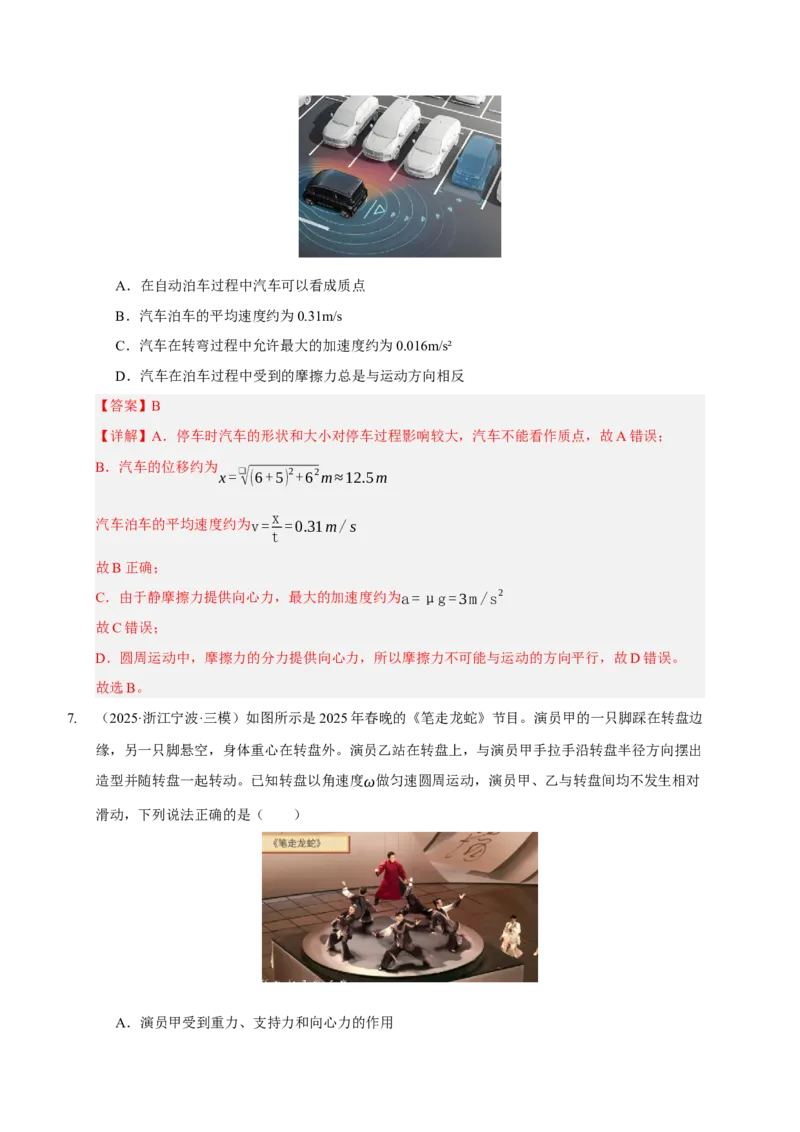
(2025·浙江·二模)电动汽车自动泊车如图所示,汽车按图示路线(半径为6m 的1/4 圆弧与长为
5m 的直线构成)顺利停车成功,用时40s。汽车与地面间的动摩擦因数为0.3(最大静摩擦力等于
滑动摩擦力),下列说法正确的是(  )
A.在自动泊车过程中汽车可以看成质点
B.汽车泊车的平均速度约为0.31m/s
C.汽车在转弯过程中允许最大的加速度约为0.016m/s²
D.汽车在泊车过程中受到的摩擦力总是与运动方向相反
【答案】B
【详解】A.停车时汽车的形状和大小对停车过程影响较大,汽车不能看作质点,故A 错误;
B.汽车的位移约为x =
❑√(6+5)
2+6
2m≈12.5m
汽车泊车的平均速度约为v=x
t =0.31m/ s
故B 正确;
C.由于静摩擦力提供向心力,最大的加速度约为a =μg=3 m /s
2
故C 错误;
D.圆周运动中,摩擦力的分力提供向心力,所以摩擦力不可能与运动的方向平行,故D 错误。
故选B。
7.
(2025·浙江宁波·三模)如图所示是2025 年春晚的《笔走龙蛇》节目。演员甲的一只脚踩在转盘边
缘,另一只脚悬空,身体重心在转盘外。演员乙站在转盘上,与演员甲手拉手沿转盘半径方向摆出
造型并随转盘一起转动。已知转盘以角速度ω做匀速圆周运动,演员甲、乙与转盘间均不发生相对
滑动,下列说法正确的是(  )
A.演员甲受到重力、支持力和向心力的作用
B.演员甲对乙的拉力与乙对甲的拉力是一对平衡力
C.转盘对演员甲和乙的静摩擦力的合力提供他们所需的向心力
D.当ω逐渐增大到某一值时,演员甲和乙将沿转盘的切线方向飞出
【答案】C
【详解】A.演员甲受到重力、支持力和演员乙的拉力作用,三个力的合力充当做圆周运动的向心
力,选项A 错误;
B.演员甲对乙的拉力与乙对甲的拉力是一对相互作用力,选项B 错误;
C.演员甲和乙在轮盘提供的静摩擦力作用下做匀速圆周运动,静摩擦力的合力提供他们做匀速圆
周运动所需的向心力,故C 正确;
D.ω 增大时,演员甲和乙所需的向心力增大,转盘对演员甲和乙的静摩擦力增大,静摩擦力达到
最大时,ω 达到最大值。ω 继续增大,演员甲和乙将沿转盘的半径方向发生侧滑,故D 错误。
故选C。
8.
(2025·浙江杭州·模拟预测)如图所示,水平转台上的小物体1、2 通过轻质细线相连,质量分别为
m、2m。保持细线伸直且恰无张力,并静止在转台上,可绕垂直转台的中心轴OO
′转动。两物体与
转台表面的动摩擦因数相同均为μ,最大静摩擦力认为等于滑动摩擦力。两物体与轴O 共线且物体
1 到转轴的距离为r,物体2 到转轴的距离为2r,重力加速度为g。当转台从静止开始转动,角速度
缓慢地增大,下列说法正确的是(  )
A.物体2 比物体1 先产生摩擦力
B.物体1 受到的摩擦力始终指向轴心
C.轻绳刚有拉力时物体1 的线速度为❑√μgr
D.物体1 和物体2 一起刚要被甩离转台时的角速度为❑√
μg
r
【答案】D
【详解】A.开始转动时,静摩擦力提供向心力,所以两者同时产生静摩擦力,故A 错误;
B.根据μmg=mr ω
2
可知,物体2 先达到最大静摩擦力,物体2 开始摩擦力提供向心力,当达到最大静摩擦力后,绳中
出现张力。此时绳的张力和摩擦力的合力提供物体2 的摩擦力,对物体1 也是,随着转速增大,绳
中张力变大,物体1 的摩擦力反向背离圆心,所以物体1 受到的摩擦力先指向圆心,后背离圆心,
故B 错误;
C.轻绳刚有拉力时,物体2 的摩擦力达到最大μ×2mg=2m v2
2
2r
物体1 的线速度为v1= 1
2 v2=
❑√2 μgr
2
故C 错误;
D.当物体1 和物体2 均被甩离转台时,物体1 所受的摩擦力达到最大值,根据牛顿第二定律可得
μ⋅2mg+T
′ =2mω
′2⋅2r,T
′−μmg=mω
′2r
解得ω
′ = ❑√
μg
r
故D 正确。
故选D。
9.
(2024·浙江·模拟预测)如图所示,摩托车手在水平弯道上匀速转弯时(  )
A.车手身体各处的加速度大小都相等
B.车和人的总重力与地面对车的支持力是一对平衡力
C.车对地面的压力与地面对车的作用力是一对作用力与反作用力
D.地面对车的作用力不大于车和人的总重力
【答案】B
【详解】A.根据
a=ω
2r
可知,车手身体各处的加速度大小不相等,故A 错误;
B.车和人的总重力与地面对车的支持力是一对平衡力,故B 正确;
C.车对地面的压力与地面对车的支持力是一对作用力与反作用力,但地面对车的作用力既有支持
力也有摩擦力,故C 错误;
D.地面对车的作用力,即支持力和摩擦力的合力,大于支持力,而支持力等于车和人的总重力,
所以地面对车的作用力大于车和人的总重力,故D 错误。
故选B。
10. (2024·浙江·模拟预测)断电后,风扇慢慢停下过程中,关于图中扇叶上A、B 两点的运动情况,
下列说法正确的是(  )
A.A、B 两点的线速度始终相同
B.A、B 两点的转速不相同
C.A 点的加速度始终指向圆心
D.A、B 两点的向心加速度比值保持不变
【答案】D
【详解】A.A、B 两点同轴转动,角速度相同,转动半径不同,根据
v =ωr
线速度不相同,故A 错误;
B.A、B 两点同轴转动,角速度相同,转速相同,故B 错误;
C.风扇慢慢停下,不是匀速圆周运动,A 点的加速度不指向圆心,故C 错误;
D.根据
a=ω
2rA、B 转动半径比值保持不变,则A、B 两点的向心加速度比值保持不变,故D 正确。
故选D。
11.
(2024·浙江金华·三模)智能呼啦圈可以提供全面的数据记录,让人合理管理自己的身材。如图甲,
腰带外侧带有轨道,将带有滑轮的短杆穿入轨道,短杆的另一端悬挂一根带有配重的轻绳,其简化
模型如图乙所示。可视为质点的配重质量为0.4kg,轻绳长为0.4m,悬挂点P 到腰带中心点O 的距
离为0.26m,配重随短杆做水平匀速圆周运动,绳子与竖直方向夹角为θ,运动过程中腰带可视为
静止,重力加速度g 取10 m/s
2,sin37° =0.6,下列说法正确的是(  )
A.若增大转速,腰带受到的摩擦力变大
B.当转速n=
❑√15
2π r/s时,则绳子与竖直方向夹角θ =37°
C.若增大转速,则绳子与竖直方向夹角θ将减小
D.若增加配重,保持转速不变,则绳子与竖直方向夹角θ将减小
【答案】B
【详解】A.转动过程中,以腰带和配重整体为研究对象,整体在竖直方向处于平衡状态,根据平
衡条件有
f =(m配重+m腰带)g
故增大转速,腰带受到的摩擦力不变,故A 错误;
B.对配重进行受力分析,根据牛顿第二定律可得
mg tanθ =mω
2( LOP+l绳sinθ)
ω=2πn
当转速n=
❑√15
2π r/s时,代入数据可得
θ =37°
故B 正确;
CD.对配重进行受力分析,其在水平面上做匀速圆周运动,根据牛顿第二定律可得
mg tanθ =mω
2( LOP+l绳sinθ)
整理得
1
ω =
❑√
LOP
g tanθ + l绳cosθ
g
故增大转速,则绳子与竖直方向夹角θ将增大,绳子与竖直方向夹角与配重质量无关,故CD 错误。
故选B。
12. (2024·浙江宁波·模拟预测)如图半径为L 的细圆管轨道竖直放置,管内壁光滑,管内有一个质量
为m 的小球做完整的圆周运动,圆管内径远小于轨道半径,小球直径略小于圆管内径,下列说法不
正确的是(  )
A.经过最低点时小球可能处于失重状态
B.经过最高点Z 时小球可能处于完全失重状态
C.若小球能在圆管轨道做完整圆周运动,最高点Z 的速度v 最小值为0
D.若经过最高点Z 的速度v 增大,小球在Z 点对管壁压力可能减小
【答案】A
【详解】A.小球在最低点时加速度向上,则小球处于超重状态,故A 错误,符合题意;
B.小球经过最高点Z 时,若对轨道的压力为零,则重力完全提供向心力,小球处于完全失重状态,
故B 正确,不符合题意;
C.由于在最高点圆管能支撑小球,所以速度的最小值为零,故C 正确,不符合题意;
D.若过最高点的速度较小,则在Z 点,小球在Z 点对管壁压力向下,轨道对小球有向上的弹力,
根据牛顿第二定律可得
mg−F =m v
2
L
此时经过最高点Z 的速度增大,小球在Z 点和管壁的作用力减小,故D 正确,不符合题意。
故选A。
13. (2024·浙江温州·二模)如图甲所示,一艘正在进行顺时针急转弯训练的航母,运动轨迹可视作半
径为R 的水平圆周。航母在圆周运动中,船身发生了向外侧倾斜,且甲板法线与竖直方向夹角为θ,
船体后视简图如图乙所示。一质量为m 的小物块放在甲板上,与甲板始终保持相对静止,两者之间
的动摩擦因数为μ(μ>tanθ)。假设航母的运动半径R、夹角θ不随航速改变,最大静摩擦力等于滑
动摩擦力,重力加速度为g。下列说法正确的是(  )
A.航母对小物块的支持力FN=mgcosθ B.小物块可能只受重力、支持力两个力作用
C.航母的航速越大,则小物块受到的摩擦力越大D.航母的最大航速v = ❑√
μ−tanθ
1+ tanθ gR
【答案】C
【详解】AB.根据题意可知,小物块做圆周运动,一定受到重力、支持力、摩擦力,通过正交分
析法如图所示
由图可知
mg−f 2= FN2
而
FN2= FNcosθ
f 2= f sinθ
联立解得
FN= mg−f sinθ
cosθ
故AB 错误;
CD.由图可知,小物块做圆周运动的向心力由f 1和FN1提供,有
f 1−F N1=m v
2
R
由于
FN1= FNsinθ
f 1= f cosθ
联立解得
f =
FNsinθ+m v
2
R
cosθ
可得航母的航速越大,小物块受到的摩擦力越大;当最大静摩擦力等于滑动摩擦力时,航母有最大
航速,有
f = μ FN
代入上式得
m v
2
R = μ F Ncosθ−F Nsinθ
由A 中得
F N= mg−f sinθ
cosθ
=
mg
μsinθ+cosθ
联立解得
v = ❑√
μ−tanθ
1+ μ tanθ gR
故C 正确,D 错误。
故选C。
14. (2024·浙江·二模)一种离心测速器的简化工作原理如图所示。光滑细杆的一端固定在竖直转轴
OO
′上的O 点,并可随轴一起转动。杆上套有一轻质弹簧,弹簧一端固定于O 点,另一端与套在
杆上的圆环相连。当测速器稳定工作时,通过圆环的位置可以确定细杆匀速转动的角速度。杆与竖
直转轴的夹角α始终为60°,重力加速度为g。则(    )
A.角速度越大,圆环受到的杆的支持力越大
B.角速度越大,圆环受到的弹簧弹力越大
C.弹簧处于原长状态时,圆环的向心加速度为❑√3 g
D.突然停止转动后,圆环下滑过程中重力势能和弹簧弹性势能之和一直减小
【答案】A
【详解】C.若弹簧处于原长,则圆环仅受重力和支持力,其合力使得圆环沿水平方向做匀速圆周
运动。设此时角速度为ω0,根据牛顿第二定律得
mg
tan α =mω0
2r1
设弹簧原长为l,圆环此时转动的半径为
r1=lsin α
解得
ω0= ❑√
2 g
3l
此时的向心加速度为
a=ω0
2r =
❑√3
3 g
故C 错误;
AB.设弹簧的长度为x,则圆环做圆周运动的半径为
r = x sin α
圆环受到的杆的支持力为N,圆环受到的弹簧的支持力为T,则当0<ω<ω0时,圆环受力分析如图
对圆环,根据平衡条件可得
T cosα + N sin α =G
N cosα −T sin α =mω
2r
解得
T = 2G−3mω
2 x
4
N =
❑√3mω
2 x +2❑√3G
4
当ω>ω0时,圆环受力分析如图
对圆环,根据平衡条件可得
N sin α −T cosα =G
N cosα +T sin α =mω
2r
解得
N =
❑√3mω
2 x +2❑√3G
4
T = 3mω
2 x−2G
4
当角速度增大时,弹簧的长度变大,则角速度越大时,圆环受到的杆的支持力也越大;当
0<ω<ω0时,圆环受到的弹簧弹力随角速度变大在变小,当ω>ω0时,圆环受到的弹簧弹力随角速
度变大在变大,即圆环受到的弹簧弹力随角速度变大在先变小后变大,故A 正确,B 错误;
D.突然停止转动后,圆环下滑过程中,圆环先加速下滑后减速下滑,即圆环的动能先增大后减小,
根据圆环和弹簧组成的系统机械能守恒,则重力势能和弹簧弹性势能之和先减小后增大,故D 错误。
故选A。
15. (2024·浙江·二模)图甲是正在做送餐工作的“机器人服务员”,该机器人正在沿图乙中ABCD 曲
线给16 号桌送餐,已知弧长和半径均为4 m的圆弧BC 与直线路径AB、CD 相切,AB 段长度也为
4 m,CD 段长度为12m,机器人从A 点由静止匀加速出发,到达B 点时速率恰好达到1m/s,接着以
1m/s 的速率匀速通过BC 弧段,通过C 点以1m/s 的速率匀速运动到某位置后开始做匀减速直线运
动,最终停在16 号桌旁的D 点。已知餐盘与托盘间的动摩擦因数μ=0.2,关于该机器人送餐运动
的说法正确的是(  )
A.从B 运动到C 过程中机器人的向心加速度a=0.5 m/s
2
B.为防止餐盘与水平托盘之间发生相对滑动,机器人在BC 段运动的最大速率为4m/s
C.从A 点运动到B 点过程中机器人的加速度a=0.125 m/s
2且餐盘和水平托盘不会发生相对滑
动
D.餐盘和水平托盘不发生相对滑动的情况下,机器人从C 点到D 点的最短时间t =12秒
【答案】C
【详解】A.从B 运动到C 的过程中机器人的向心加速度
a= v
2
r = 1
2
4 m /s
2=0.25 m /s
2
故A 错;
B.餐盘与托盘恰好不发生相对滑动,摩擦力提供向心力有
μmg=m vm
2
r
解得
vm =2❑√2m /s
故B 错;
C.由
a= v
2
2 x = 1
2
2×4 m /s
2=0.125 m /s
2
知,该加速度小于发生相对滑动的临界加速度2m /s
2,故C 正确;
D.机器人以1m /s的速度匀减速至D 点的最大加速度
am = μg =2m /s
2
故最短的减速时间
t1= v
am
=0.5s
匀减速的最小位移为
Δ x = v
2
2am
=0.25 m
故从C 点开始匀速运动的时间
t2= xCD−Δ x
v
=11.75s
故从C 运动到D 点的最短时间为12.25s,D 错。
故选C。
16. (2023·浙江宁波·模拟预测)如图所示,一个上表面粗糙、中心有孔的水平圆盘绕轴MN 转动,系
有不可伸长细线的木块置于圆盘上,细线另一端穿过中心小孔O 系着一个小球。已知木块、小球质
量均为m,且均可视为质点,木块到O 点的距离为R,O 点与小球之间的细线长为L。当圆盘以角
速度ω匀速转动时,小球以角速度ω随圆盘做圆锥摆运动,木块相对圆盘静止;连接小球的细线与
竖直方向的夹角为α,小孔与细线之间无摩擦,木块与圆盘间的动摩擦因数为μ,且认为最大静摩
擦力等于滑动摩擦力,则(  )
A.若ω不变,L 越大,则α越大
B.若R = L,当ω>❑√
μg
L
时,木块将相对于圆盘发生滑动
C.若R = L
2
,木块所受摩擦力方向可能指向圆心
D.若R =2 L,当ω增大时,木块所受摩擦力可能增大
【答案】AD
【详解】A.设,细绳的拉力为T,则
T sin α =mLsin α ω
2
T cosα =mg
解得
ω= ❑√
g
Lcosα
若ω不变,L 越大,则α越大,故A 正确;
B.由
T =mLω
2
木块随圆盘匀速转动所需要的向心力为
Fn=mR ω
2
当R=L 时细线的张力恰好提供木块做圆周运动的向心力,摩擦力为零,且只与ω有关,所以,无论
ω多大,木块都不会滑动,故B 错误;
C.若R = L
2
时木块所需要的向心力小于细绳的张力,所以木块受到指向圆盘边缘的摩擦力,故C
错误;
D.若R =2 L时木块所需要的向心力大于细绳的张力,,物块受到指向圆心的摩擦力,随着ω增大
时,向心力增大,木块所受摩擦力可能增大,故D 正确。
故选AD。