文档文本内容
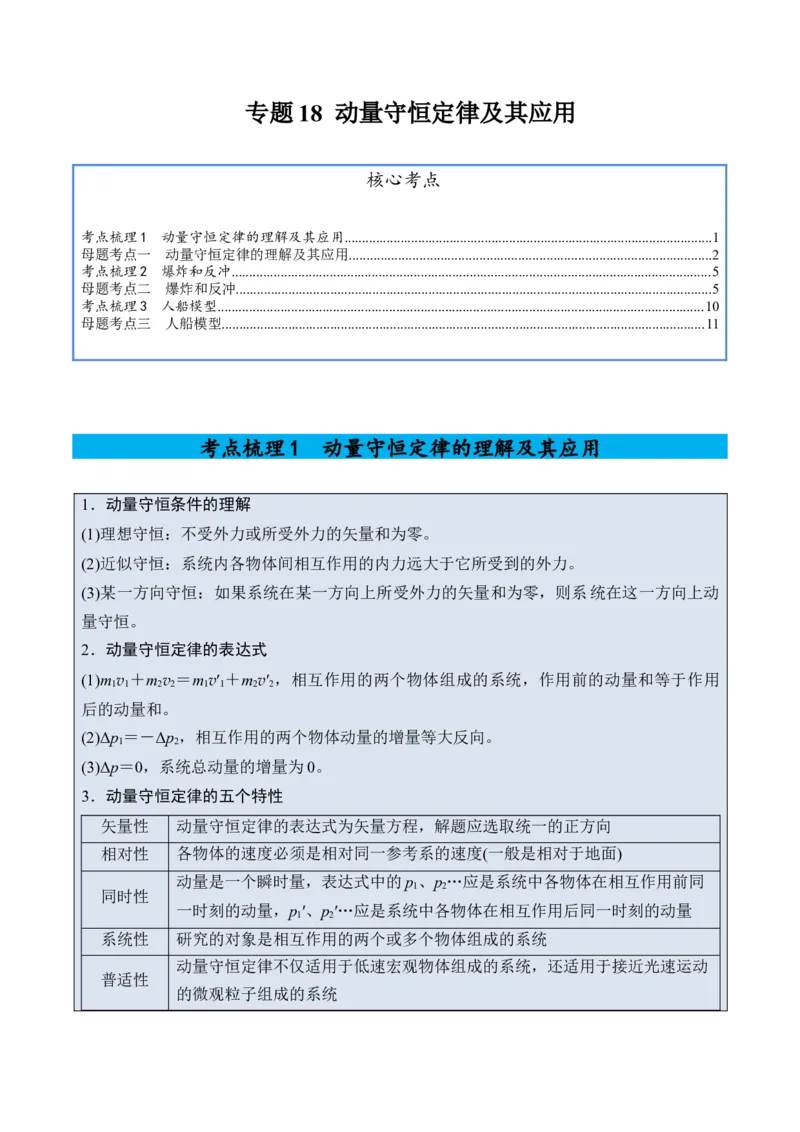
专题18 动量守恒定律及其应用

核心考点
考点梳理1  动量守恒定律的理解及其应用.........................................................................................................1
母题考点一  动量守恒定律的理解及其应用.......................................................................................................2
考点梳理2  爆炸和反冲.........................................................................................................................................5
母题考点二  爆炸和反冲........................................................................................................................................5
考点梳理3  人船模型...........................................................................................................................................10
母题考点三  人船模型..........................................................................................................................................11
考点梳理1  动量守恒定律的理解及其应用
1.动量守恒条件的理解
(1)理想守恒:不受外力或所受外力的矢量和为零。
(2)近似守恒:系统内各物体间相互作用的内力远大于它所受到的外力。
(3)某一方向守恒:如果系统在某一方向上所受外力的矢量和为零,则系统在这一方向上动
量守恒。
2.动量守恒定律的表达式
(1)m1v1+m2v2=m1v′1+m2v′2,相互作用的两个物体组成的系统,作用前的动量和等于作用
后的动量和。
(2)Δp1=-Δp2,相互作用的两个物体动量的增量等大反向。
(3)Δp=0,系统总动量的增量为0。
3.动量守恒定律的五个特性
矢量性
动量守恒定律的表达式为矢量方程,解题应选取统一的正方向
相对性
各物体的速度必须是相对同一参考系的速度(一般是相对于地面)
同时性
动量是一个瞬时量,表达式中的p1、p2…应是系统中各物体在相互作用前同
一时刻的动量,p1′、p2′…应是系统中各物体在相互作用后同一时刻的动量
系统性
研究的对象是相互作用的两个或多个物体组成的系统
普适性
动量守恒定律不仅适用于低速宏观物体组成的系统,还适用于接近光速运动
的微观粒子组成的系统
母题考点一  动量守恒定律的理解及其应用
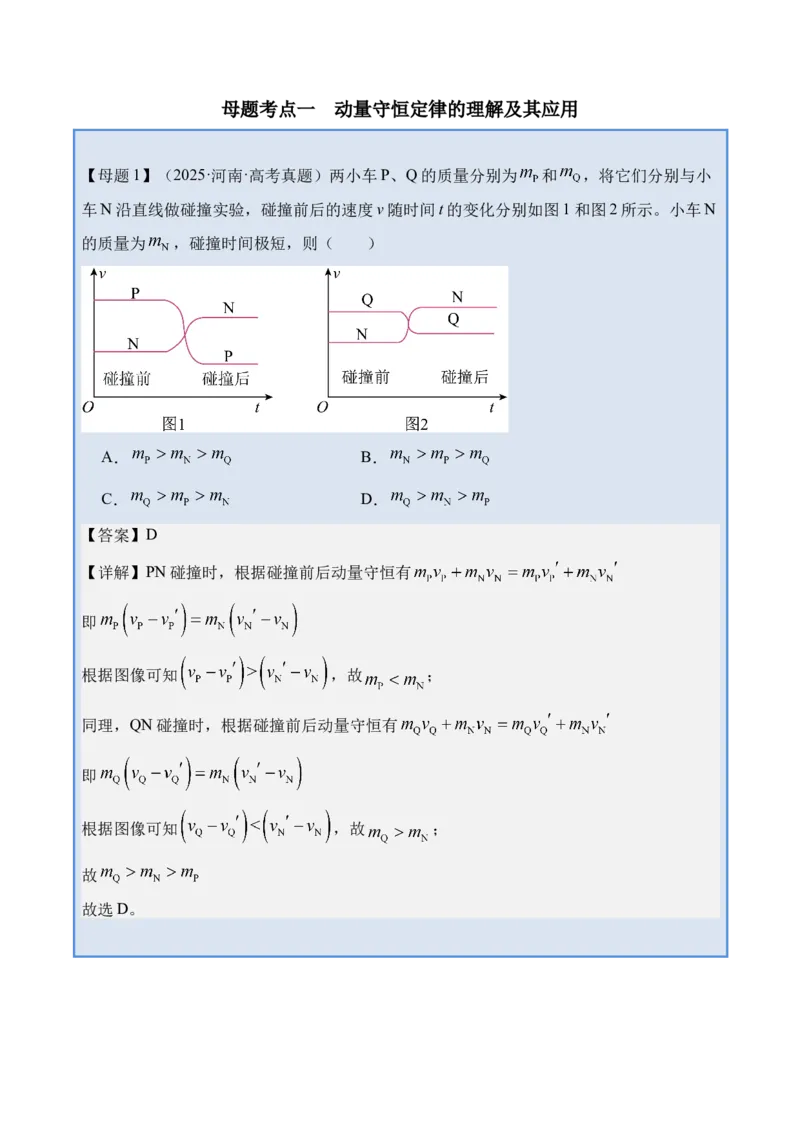
【母题1】(2025·河南·高考真题)两小车P、Q 的质量分别为
和
,将它们分别与小
车N 沿直线做碰撞实验,碰撞前后的速度v 随时间t 的变化分别如图1 和图2 所示。小车N
的质量为
,碰撞时间极短,则(  )
A.
B.
C.
D.
【答案】D
【详解】PN 碰撞时,根据碰撞前后动量守恒有
即
根据图像可知
,故
;
同理,QN 碰撞时,根据碰撞前后动量守恒有
即
根据图像可知
,故
;
故
故选D。
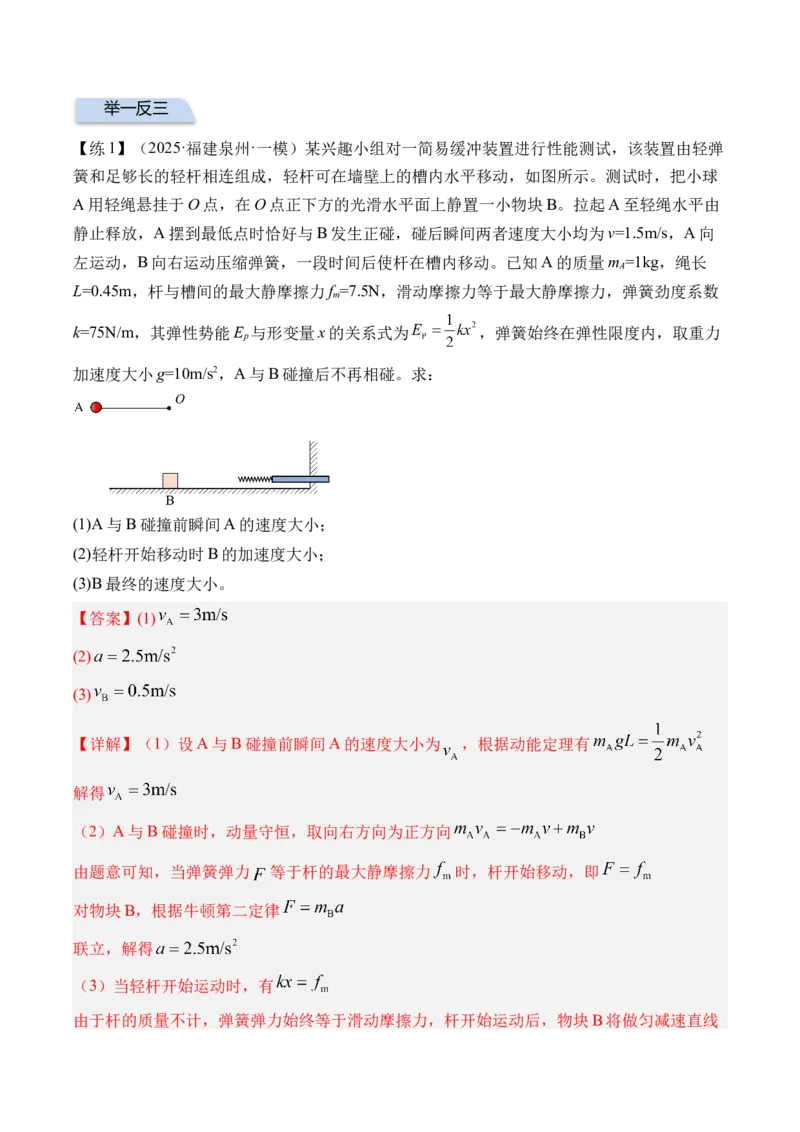
【练1】(2025·福建泉州·一模)某兴趣小组对一简易缓冲装置进行性能测试,该装置由轻弹
簧和足够长的轻杆相连组成,轻杆可在墙壁上的槽内水平移动,如图所示。测试时,把小球
A 用轻绳悬挂于O 点,在O 点正下方的光滑水平面上静置一小物块B。拉起A 至轻绳水平由
静止释放,A 摆到最低点时恰好与B 发生正碰,碰后瞬间两者速度大小均为v=1.5m/s,A 向
左运动,B 向右运动压缩弹簧,一段时间后使杆在槽内移动。已知A 的质量mA=1kg,绳长
L=0.45m,杆与槽间的最大静摩擦力fm=7.5N,滑动摩擦力等于最大静摩擦力,弹簧劲度系数
k=75N/m,其弹性势能Ep与形变量x 的关系式为
,弹簧始终在弹性限度内,取重力
加速度大小g=10m/s2,A 与B 碰撞后不再相碰。求:
(1)A 与B 碰撞前瞬间A 的速度大小;
(2)轻杆开始移动时B 的加速度大小;
(3)B 最终的速度大小。
【答案】(1)
(2)
(3)
【详解】(1)设A 与B 碰撞前瞬间A 的速度大小为
,根据动能定理有
解得
(2)A 与B 碰撞时,动量守恒,取向右方向为正方向
由题意可知,当弹簧弹力
等于杆的最大静摩擦力
时,杆开始移动,即
对物块B,根据牛顿第二定律
联立,解得
(3)当轻杆开始运动时,有
由于杆的质量不计,弹簧弹力始终等于滑动摩擦力,杆开始运动后,物块B 将做匀减速直线
举一反三
运动,B 的速度减为0 后,弹簧又将逐渐恢复原长,此时压缩的弹性势能转化为B 的动能,
设最终B 的速度大小为
,则
联立,解得
【练2】(24-25 高一下·湖北孝感·期末)已知一滴雨滴的重力可达蚊子体重的几十倍,但是
下雨时蚊子却可以在“雨中漫步”。为研究蚊子不会被雨滴砸死的诀窍,科学家用高速相机
拍摄并记录蚊子的运动情况,研究发现蚊子被雨滴击中时并不抵抗雨滴,而是与雨滴融为一
体,顺应雨滴的趋势落下,随后迅速侧向微调与雨滴分离。已知蚊子的质量为
,初速度为
零;雨滴质量为
,击中蚊子前竖直匀速下落的速度为
,蚊子与雨滴的作用时间为,
以竖直向下为正方向,假设雨滴和蚊子组成的系统所受合外力为零。则(  )
A.蚊子与雨滴融为一体后,整体的速度大小为
B.蚊子与雨滴融为一体的过程中,雨滴的动量变化量与蚊子的动量变化量完全相同
C.蚊子与雨滴融为一体的过程中,蚊子受到的平均作用力为
D.若雨滴直接砸在停在地面的蚊子上,蚊子受到的平均作用力将变小
【答案】AC
【详解】A.蚊子与雨滴融为一体的过程中根据动量守恒有
解得
,故A 正确;
B.雨滴的动量变化量与蚊子动量变化量等大反向,故B 错误;
C.设蚊子受到的平均作用力为
,根据动量定理有
解得
,故C 正确;
D.若雨滴直接砸在停在地面的蚊子上,蚊子与雨滴的作用时间变短,雨滴的动量变化量变
大,则雨滴受到的平均作用力将变大,蚊子受到的平均作用力也变大,D 错误。
故选AC。
【练3】(2025·陕西宝鸡·三模)一名航天科技爱好者设计了一个命名为御剑的飞行器,御剑
通过喷气获得动力,御剑飞行速度可达250km/h,下列说法正确的是(  )
A.250km/h 指的是御剑飞行时的最大速度
B.御剑飞行过程中,御剑与喷出的气体组成的系统动量守恒
C.御剑向上飞行时处于超重状态
D.御剑在空中水平方向匀速飞行时,不需要对外喷气
【答案】A
【详解】A.250km/h 指的是御剑飞行时的最大速度,故A 正确;
B.御剑与喷出气体组成的系统受重力、空气阻力等外力,动量不守恒,故B 错误;
C.题干未明确御剑的飞行状态,加速度方向未知,无法判断御剑是否处于超重状态,故C
错误;
D.御剑在空中水平匀速飞行时,需喷气产生推力平衡空气阻力,故D 错误。
故选A。
考点梳理2  爆炸和反冲
1.对反冲现象的三点说明
(1)系统内的不同部分在强大内力作用下向相反方向运动,通常用动量守恒来处理。
(2)反冲运动中,由于有其他形式的能转变为机械能,所以系统的总机械能增加。
(3)反冲运动中平均动量守恒。
2.爆炸现象的三个规律
(1)动量守恒:由于爆炸是在极短的时间内完成的,爆炸物体间的相互作用力远远大于受到
的外力,所以在爆炸过程中,系统的总动量守恒。
(2)动能增加:在爆炸过程中,由于有其他形式的能量(如化学能)转化为动能,所以爆炸后
系统的总动能增加。
(3)位置不变:爆炸的时间极短,因而作用过程中,物体产生的位移很小,一般可忽略不
计,可以认为爆炸后仍然从爆炸前的位置以新的动量开始运动。
母题考点二  爆炸和反冲
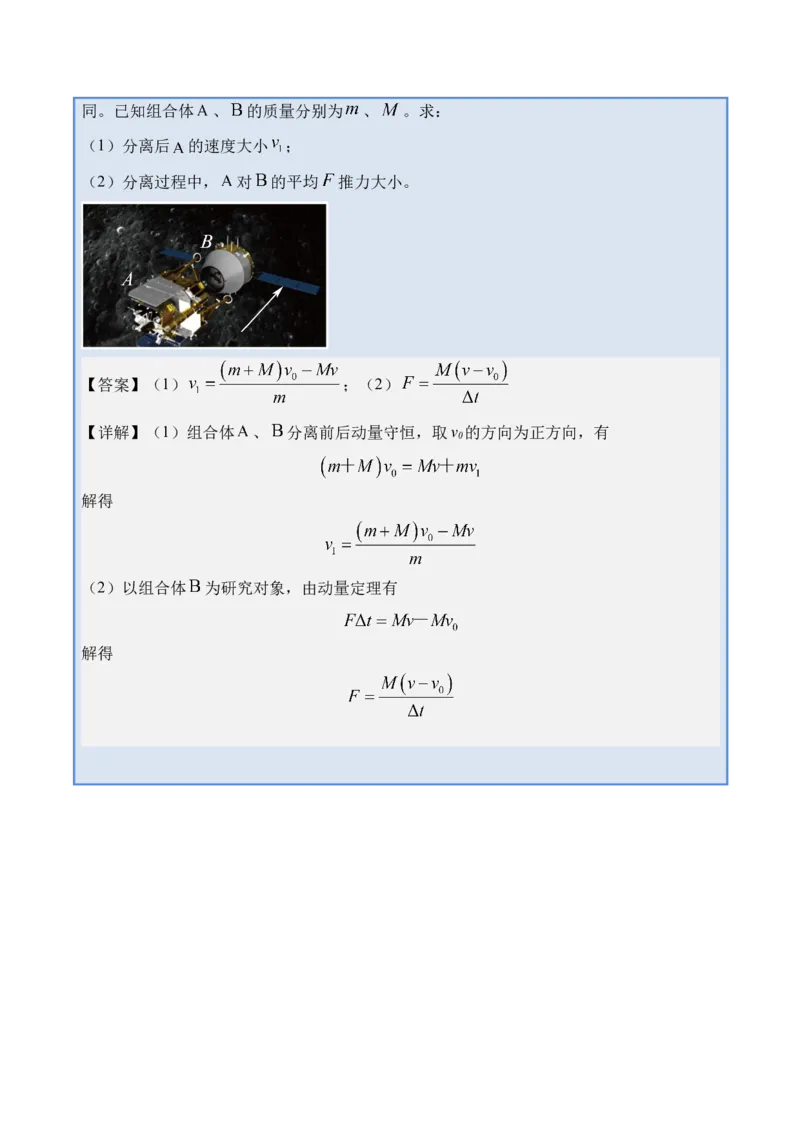
【母题2】(2024·江苏·高考真题)“嫦娥六号”探测器由着陆器、上升器、轨道器和返回
器四个部分组成,沿环月轨道以速度
运动。某时刻,着陆器和上升器(组合体
)、轨
道器和返回器(组合体
)分离,分离时间为
。分离后
的速度大小为
,方向与
相
同。已知组合体
、
的质量分别为
、
。求:
(1)分离后
的速度大小
;
(2)分离过程中,
对
的平均
推力大小。
【答案】(1)
;(2)
【详解】(1)组合体
、
分离前后动量守恒,取v0的方向为正方向,有
解得
(2)以组合体
为研究对象,由动量定理有
解得
【练1】(2025·重庆·三模)中国某新型连续旋转爆震发动机(CRDE)测试中,飞行器总质量
(含燃料)为
,设每次爆震瞬间喷出气体质量均为
,喷气速度均为
(相对地面),喷气方
向始终与飞行器运动方向相反。假设飞行器最初在空中静止,相继进行
次爆震(喷气时间极
短,忽略重力与阻力)。下列说法正确的是(  )
A.每次喷气过程中,飞行器动量变化量方向与喷气方向相同
B.每次喷气后,飞行器(含剩余燃料)速度增量大小相同
C.经过
次喷气后,飞行器速度为
D.由于在太空中没有空气提供反作用力,所以该飞行器无法在太空环境中爆震加速
【答案】C
【详解】A.由题意可知,每次喷气过程中,系统(包括飞行器和喷出的气体)总动量守恒。
喷出气体的动量方向与喷气方向相同,由于系统总动量守恒,那么飞行器动量变化量方向与
喷出气体动量变化量方向相反,所以飞行器动量变化量方向与喷气方向相反,故A 错误;
B.根据动量守恒定律,系统初始总动量为0,第一次喷气后,喷出气体质量为
,速度为
,飞行器质量变为
,速度为
,则有
解得
所以第一次喷气后速度增量
在第二次喷气之前,此时系统总动量为
,喷气后,喷出气体质量仍为
,速度
为
,飞行器质量变为
,速度为
,则有
将
代入可得
举一反三
所以第二次喷气后速度增量
以此类推,可以看出每次喷气后飞行器速度增量大小不相同,故B 错误;
C.设经过
次喷气后飞行器的速度为
。系统初始总动量为0,
次喷气后,喷出气体总质
量为
,速度为
,飞行器质量变为
,速度为
。根据动量守恒定律可得
解得
故C 正确;
D.虽然在太空没有空气,但飞行器喷气时,飞行器与喷出的气体之间存在相互作用力,根
据牛顿第三定律,喷出气体对飞行器有反作用力,所以飞行器可以在太空环境中通过爆震加
速,故D 错误。
故选C。
【练2】(2025·四川达州·模拟预测)2024 年10 月30 日11 时,神舟十九号飞船与中国空间
站完成自主交会对接,在交会对接前的最后阶段,神舟十九号与空间站在同一轨道上同向运
动,两者的运行轨道均视为圆形轨道。要使神舟十九号在同一轨道上追上空间站实现对接,
下列神舟十九号喷射燃气的方向可能正确的是(  )
A.
B.
C.
D.
【答案】B
【详解】要想使神舟十九号在同一轨道上与空间站对接,则需要使神舟十九号加速,与此同
时要想不脱离原轨道,根据
可知,必须要增加向心力,即喷气时产生的推力一方面
有沿轨道向前的分量,另一方面还要有指向地心的分量,又因喷气产生的推力方向与喷气方
向相反,则图B 是正确的。
故选B。
【练3】(2025·河北·模拟预测)如图所示,质量
的滑块A 和
的滑块
B(左侧粘有质量可忽略的炸药)静止在水平面上,它们两个相距
,质量
、
左侧为四分之一圆弧的滑块C,与滑块A、B 在同一直线上,滑块C 圆弧的半径
,
圆弧面在最低点与水平面相切。滑块A 在水平拉力F 作用下向滑块B 运动,拉力F 大小与滑
块A 位移大小x 的关系如图乙所示。滑块A 与滑块B 碰撞过程极短,碰撞过程中炸药发生爆
炸,此后滑块A 刚好静止,滑块B 滑上滑块C。已知A、B 两个滑块可视为质点,滑块B 右
侧水平面光滑,滑块B 左侧水平面粗糙,滑块A 与该部分水平面间的动摩擦因数
,
重力加速度g 取
,忽略空气阻力,设炸药爆炸过程中释放的化学能全部转化为两个
滑块的动能。求:
(1)滑块A 的最大速度;
(2)炸药爆炸过程中释放的化学能;
(3)滑块B 离开滑块C 的过程中,滑块C 发生的位移和滑块C 最终的速度。
【答案】(1)
(2)
(3)
,
【详解】(1)滑块A 的加速度为0 时速度最大,此时
由图乙可知
代入题中数据,解得滑块A 速度最大时有
对此过程分析由动能定理有
由题意有
解得
(2)在滑块A 与滑块B 碰撞前对滑块B 分析,由动能定理有
解得
滑块A 与滑块B 碰撞及炸药爆炸过程,规定
方向为正方向,由动量守恒有
由能量守恒有
解得
(3)当滑块B 从滑块C 上端离开时滑块B 和滑块C 水平方向共速,由水平方向动量守恒有
由能量守恒有
解得
滑块B 离开滑块C 的时间
此过程中滑块C 发生的位移
从滑块B 滑上滑块C 到离开滑块C 的过程,由动量守恒有
由能量守恒有
联立解得C 最终的速度
考点梳理3  人船模型
1.模型探究:如图所示,长为L、质量为m 船的小船停在静水中,质量为m 人的人由静
止开始从船的一端走到船的另一端,不计水的阻力。
2.模型特点
(1)两物体满足动量守恒定律:m 人v 人-m 船v 船=0;
(2)运动特点:人动船动,人静船静,人快船快,人慢船慢,人左船右;
(3)两物体的位移大小满足:m 人-m 船=0,x 人+x 船=L,得x 人=L,x 船=L。
3.“人船模型”的拓展(某一方向动量守恒)
母题考点三  人船模型
【母题3】(2024·河北·高考真题)如图,三块厚度相同、质量相等的木板A、B、C(上
表面均粗糙)并排静止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知
三块木板质量均为
A 木板长度为
,机器人质量为
,重力加速度g 取
,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木
板左端,求起跳过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B
木板连续不停地3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、
C 两木板间距与B 木板长度的关系。
【答案】(1)
;(2)90J,2;(3)
【详解】(1)机器人从A 木板左端走到A 木板右端,机器人与A 木板组成的系统动量守
恒,设机器人质量为M,三个木板质量为m,取向右为正方向,则
机器人从A 木板左端走到A 木板右端时,机器人、木板A 运动位移分别为
为
、
,则有
同时有
解得A、B 木板间的水平距离
(2)设机器人起跳的速度大小为
,方向与水平方向的夹角为
,从A 木板右端跳到B 木
板左端时间为t,根据斜抛运动规律得
联立解得
机器人跳离A 的过程,系统水平方向动量守恒
根据能量守恒可得机器人做的功为
联立得
根据数学知识可得当
时,即
时,W 取最小值,代入数值得此时
(3)根据
可得
,根据
得
分析可知A 木板以该速度向左匀速运动,机器人跳离A 木板到与B 木板相对静止的过程
中,机器人与BC 木板组成的系统在水平方向动量守恒,得
解得
该过程A 木板向左运动的距离为
机器人连续3 次等间距跳到B 木板右端,整个过程机器人和B 木板组成的系统水平方向动
量守恒,设每次起跳机器人的水平速度大小为
,B 木板的速度大小为
,机器人每次跳
跃的时间为
,取向右为正方向,得
①
每次跳跃时机器人和B 木板的相对位移为
,可得
②
机器人到B 木板右端时,B 木板恰好追上A 木板,从机器人跳到B 左端到跳到B 右端的过
程中,AB 木板的位移差为
可得
③
联立①②③解得
故A、C 两木板间距为
解得
举一反三