文档文本内容
第 12 讲 机械能守恒定律

题型一
机械能守恒的条件
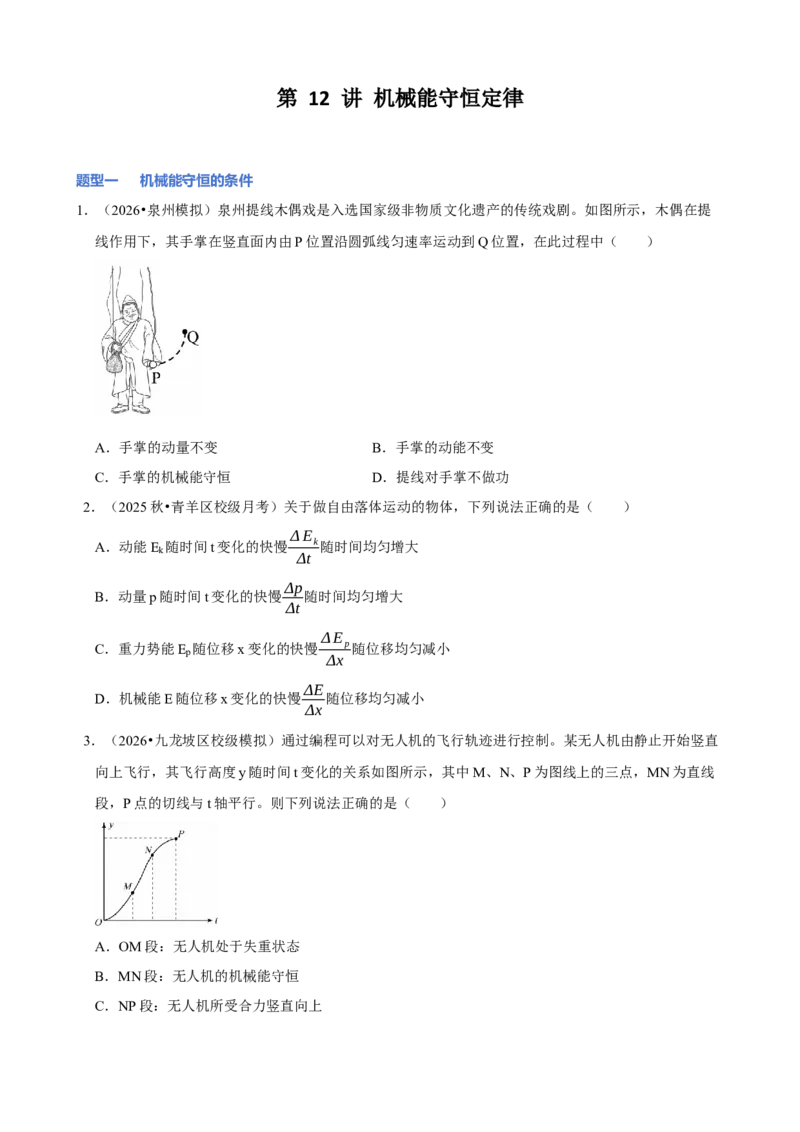
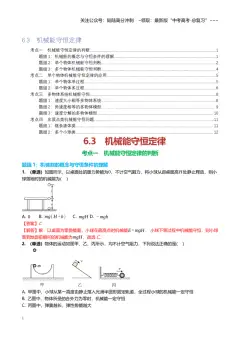
1.(2026•泉州模拟)泉州提线木偶戏是入选国家级非物质文化遗产的传统戏剧。如图所示,木偶在提
线作用下,其手掌在竖直面内由P 位置沿圆弧线匀速率运动到Q 位置,在此过程中(  )
A.手掌的动量不变
B.手掌的动能不变
C.手掌的机械能守恒
D.提线对手掌不做功
 2.(2025 秋•青羊区校级月考)关于做自由落体运动的物体,下列说法正确的是(  )
A.动能Ek随时间t 变化的快慢Δ Ek
Δt
随时间均匀增大
B.动量p 随时间t 变化的快慢Δp
Δt
随时间均匀增大
C.重力势能Ep随位移x 变化的快慢Δ E p
Δx
随位移均匀减小
D.机械能E 随位移x 变化的快慢ΔE
Δx
随位移均匀减小
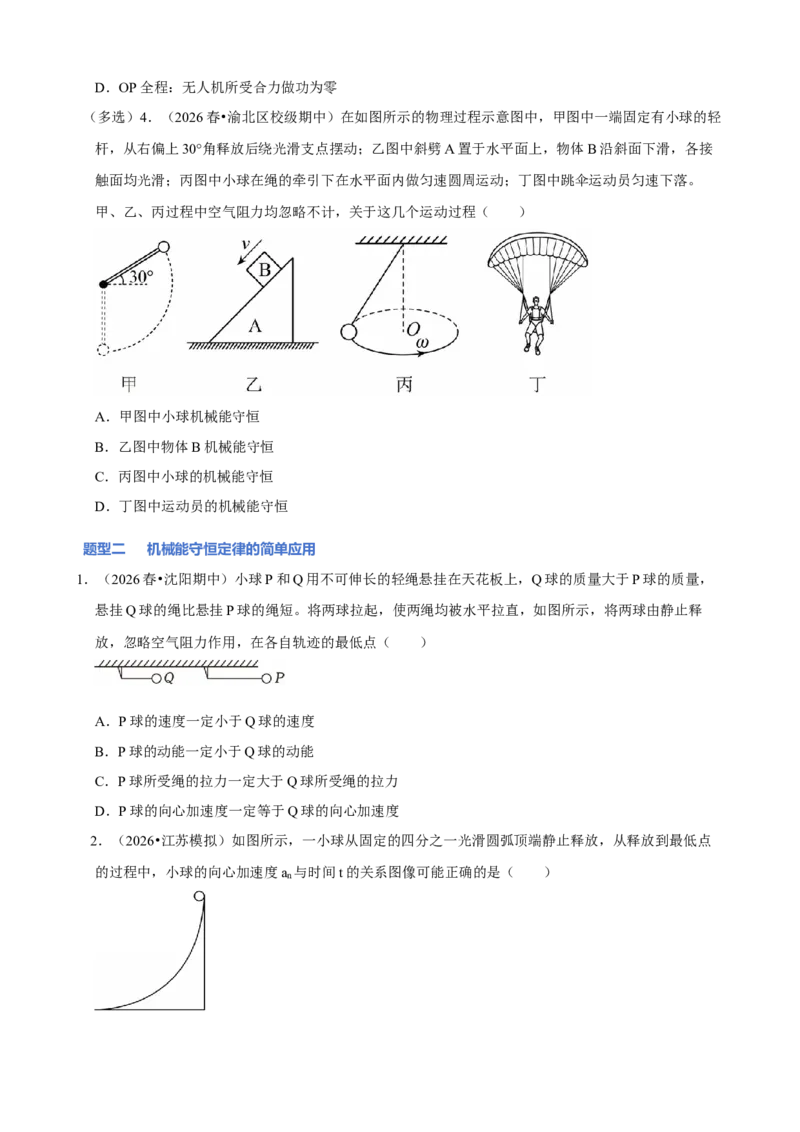
 3.(2026•九龙坡区校级模拟)通过编程可以对无人机的飞行轨迹进行控制。某无人机由静止开始竖直
向上飞行,其飞行高度y 随时间t 变化的关系如图所示,其中M、N、P 为图线上的三点,MN 为直线
段,P 点的切线与t 轴平行。则下列说法正确的是(  )
A.OM 段:无人机处于失重状态
B.MN 段:无人机的机械能守恒
C.NP 段:无人机所受合力竖直向上
D.OP 全程:无人机所受合力做功为零
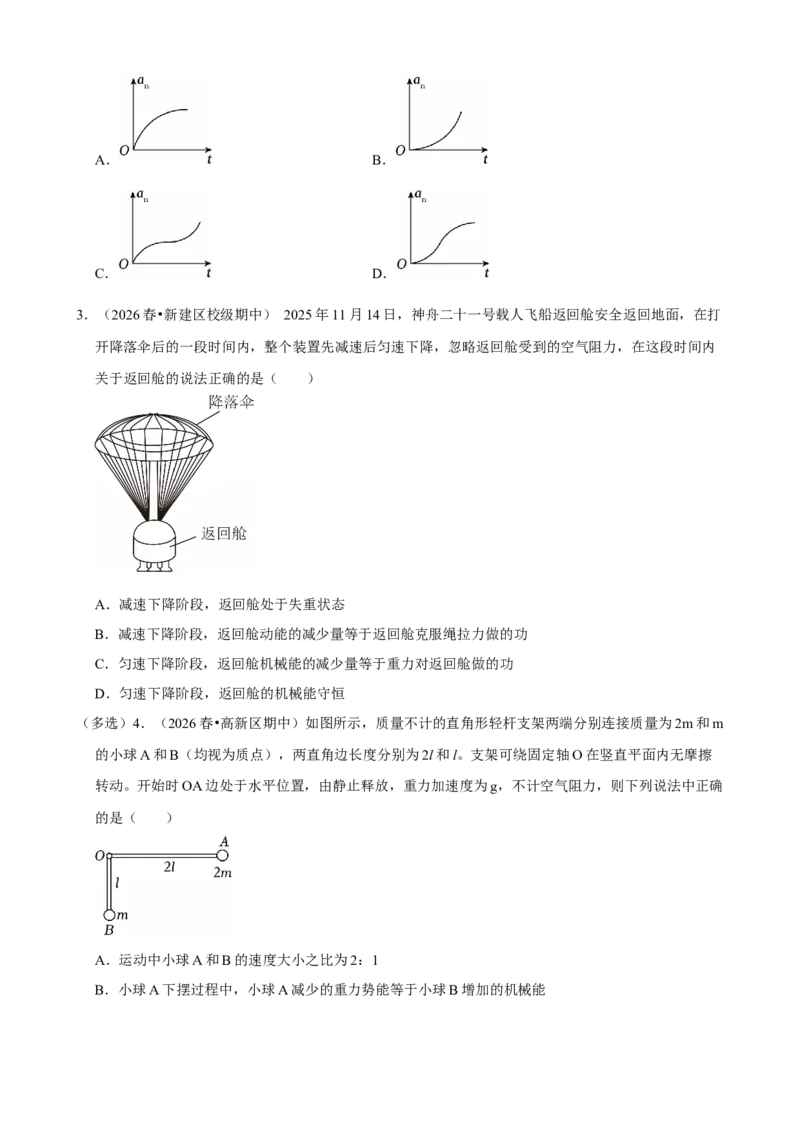
 (多选)4.(2026 春•渝北区校级期中)在如图所示的物理过程示意图中,甲图中一端固定有小球的轻
杆,从右偏上30°角释放后绕光滑支点摆动;乙图中斜劈A 置于水平面上,物体B 沿斜面下滑,各接
触面均光滑;丙图中小球在绳的牵引下在水平面内做匀速圆周运动;丁图中跳伞运动员匀速下落。
甲、乙、丙过程中空气阻力均忽略不计,关于这几个运动过程(  )
A.甲图中小球机械能守恒
B.乙图中物体B 机械能守恒
C.丙图中小球的机械能守恒
D.丁图中运动员的机械能守恒


题型二
机械能守恒定律的简单应用
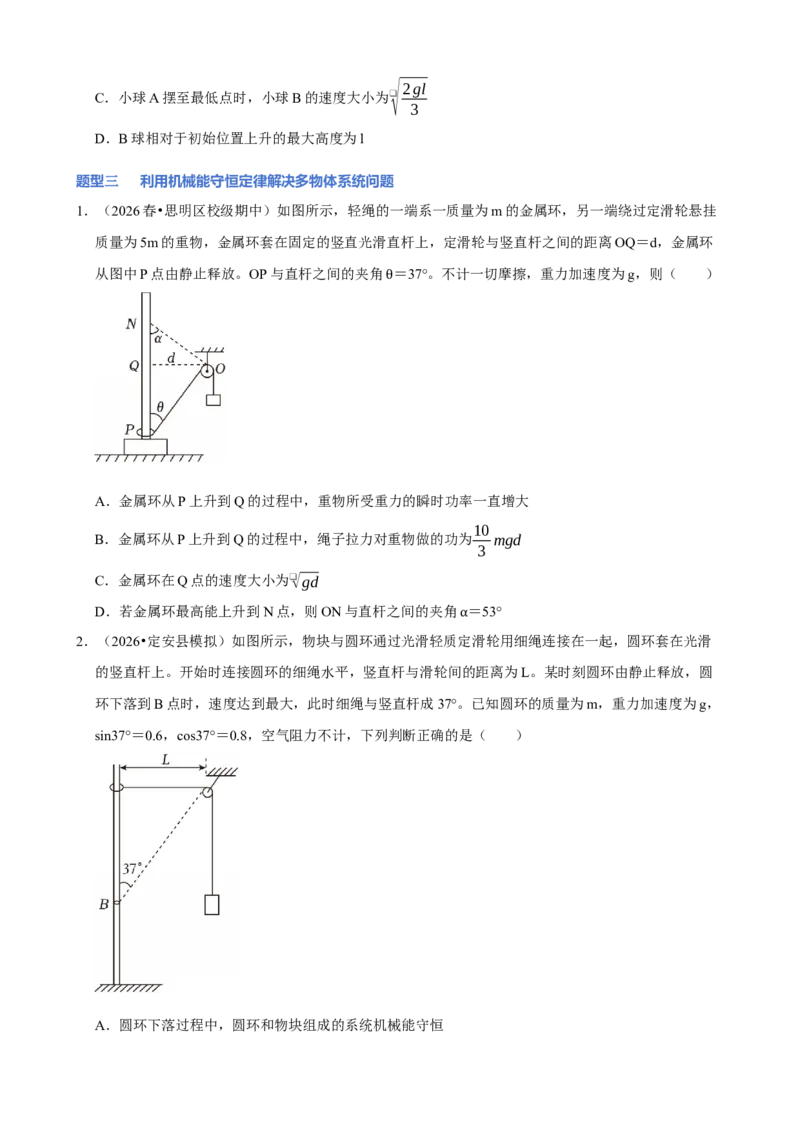
1.(2026 春•沈阳期中)小球P 和Q 用不可伸长的轻绳悬挂在天花板上,Q 球的质量大于P 球的质量,
悬挂Q 球的绳比悬挂P 球的绳短。将两球拉起,使两绳均被水平拉直,如图所示,将两球由静止释
放,忽略空气阻力作用,在各自轨迹的最低点(  )
A.P 球的速度一定小于Q 球的速度
B.P 球的动能一定小于Q 球的动能
C.P 球所受绳的拉力一定大于Q 球所受绳的拉力
D.P 球的向心加速度一定等于Q 球的向心加速度
  2.(2026•江苏模拟)如图所示,一小球从固定的四分之一光滑圆弧顶端静止释放,从释放到最低点
的过程中,小球的向心加速度an与时间t 的关系图像可能正确的是(  )
A.
B.
C.
D.
3.(2026 春•新建区校级期中) 2025 年11 月14 日,神舟二十一号载人飞船返回舱安全返回地面,在打
开降落伞后的一段时间内,整个装置先减速后匀速下降,忽略返回舱受到的空气阻力,在这段时间内
关于返回舱的说法正确的是(  )
A.减速下降阶段,返回舱处于失重状态
B.减速下降阶段,返回舱动能的减少量等于返回舱克服绳拉力做的功
C.匀速下降阶段,返回舱机械能的减少量等于重力对返回舱做的功
D.匀速下降阶段,返回舱的机械能守恒
(多选)4.(2026 春•高新区期中)如图所示,质量不计的直角形轻杆支架两端分别连接质量为2m 和m
的小球A 和B(均视为质点),两直角边长度分别为2l 和l。支架可绕固定轴O 在竖直平面内无摩擦
转动。开始时OA 边处于水平位置,由静止释放,重力加速度为g,不计空气阻力,则下列说法中正确
的是(  )
A.运动中小球A 和B 的速度大小之比为2:1
B.小球A 下摆过程中,小球A 减少的重力势能等于小球B 增加的机械能
C.小球A 摆至最低点时,小球B 的速度大小为❑√
2 gl
3
D.B 球相对于初始位置上升的最大高度为l
题型三   利用机械能守恒定律解决多物体系统问题
1.(2026 春•思明区校级期中)如图所示,轻绳的一端系一质量为m 的金属环,另一端绕过定滑轮悬挂
质量为5m 的重物,金属环套在固定的竖直光滑直杆上,定滑轮与竖直杆之间的距离OQ=d,金属环
从图中P 点由静止释放。OP 与直杆之间的夹角θ=37°。不计一切摩擦,重力加速度为g,则(  )
A.金属环从P 上升到Q 的过程中,重物所受重力的瞬时功率一直增大
B.金属环从P 上升到Q 的过程中,绳子拉力对重物做的功为10
3 mgd
C.金属环在Q 点的速度大小为❑√gd
D.若金属环最高能上升到N 点,则ON 与直杆之间的夹角α=53°
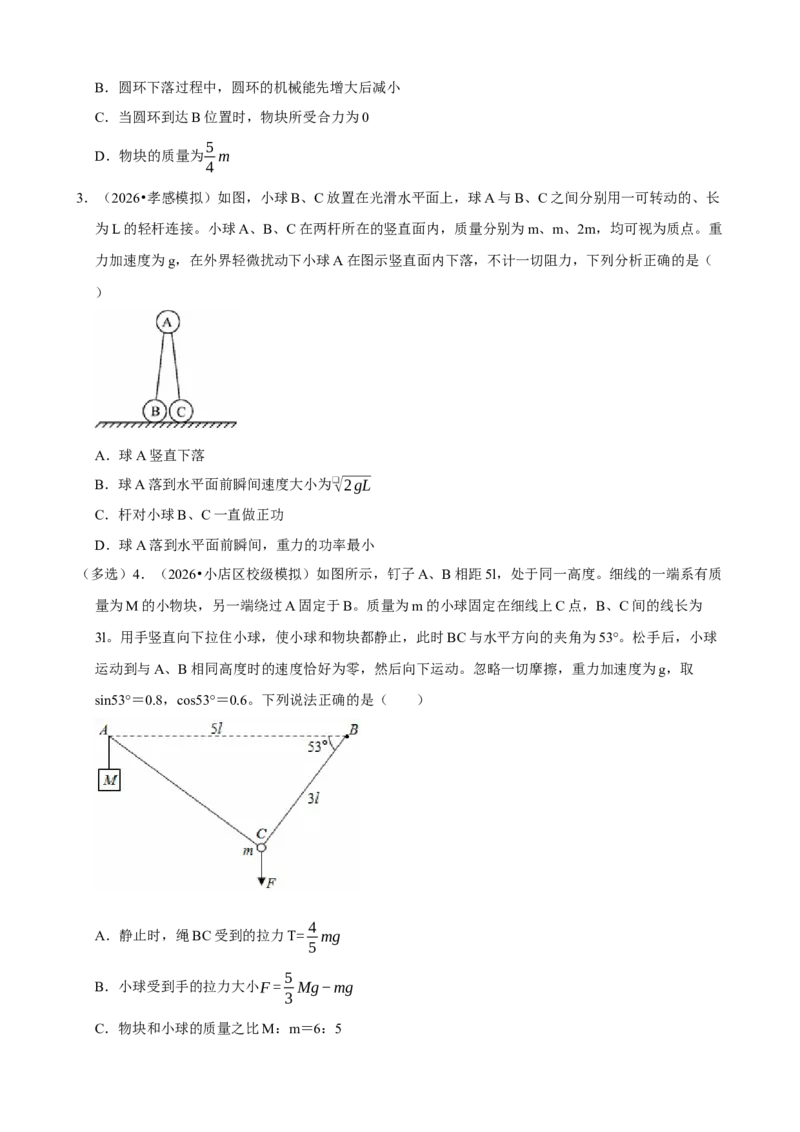
2.(2026•定安县模拟)如图所示,物块与圆环通过光滑轻质定滑轮用细绳连接在一起,圆环套在光滑
的竖直杆上。开始时连接圆环的细绳水平,竖直杆与滑轮间的距离为L。某时刻圆环由静止释放,圆
环下落到B 点时,速度达到最大,此时细绳与竖直杆成37°。已知圆环的质量为m,重力加速度为g,
sin37°=0.6,cos37°=0.8,空气阻力不计,下列判断正确的是(  )
A.圆环下落过程中,圆环和物块组成的系统机械能守恒
B.圆环下落过程中,圆环的机械能先增大后减小
C.当圆环到达B 位置时,物块所受合力为0
D.物块的质量为5
4 m
3.(2026•孝感模拟)如图,小球B、C 放置在光滑水平面上,球A 与B、C 之间分别用一可转动的、长
为L 的轻杆连接。小球A、B、C 在两杆所在的竖直面内,质量分别为m、m、2m,均可视为质点。重
力加速度为g,在外界轻微扰动下小球A 在图示竖直面内下落,不计一切阻力,下列分析正确的是(
)
A.球A 竖直下落
B.球A 落到水平面前瞬间速度大小为❑√2 gL
C.杆对小球B、C 一直做正功
D.球A 落到水平面前瞬间,重力的功率最小
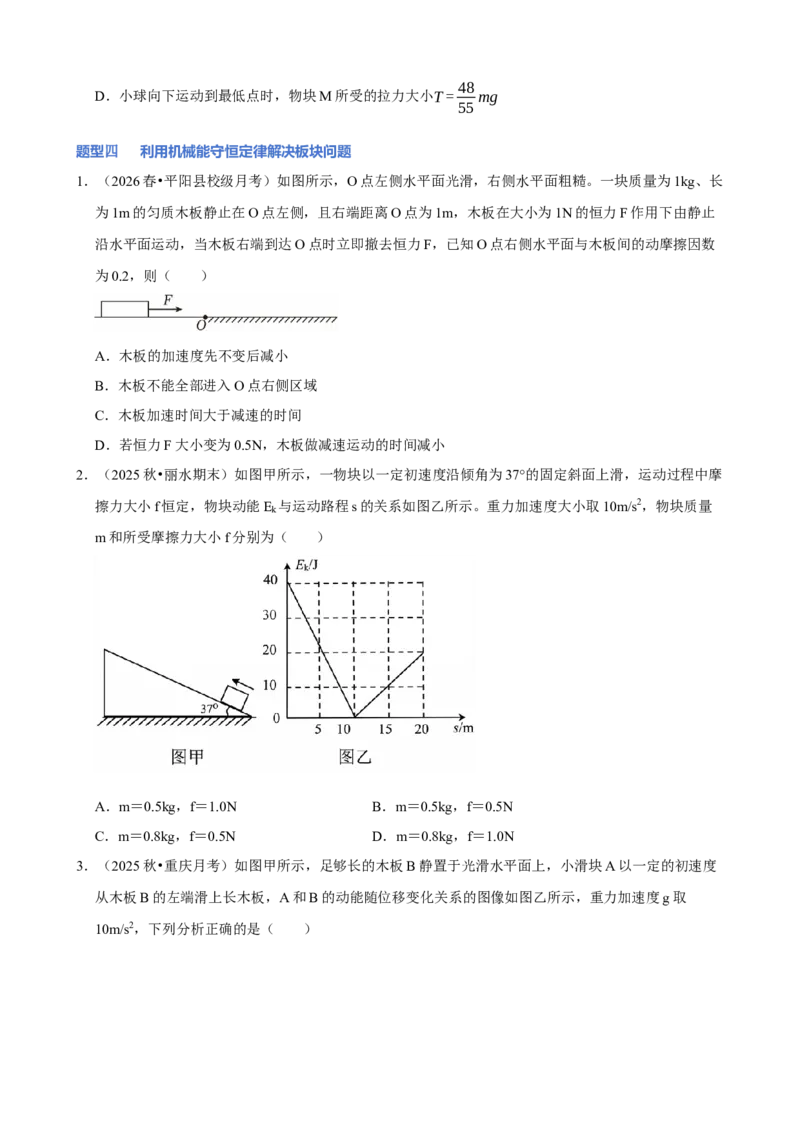
(多选)4.(2026•小店区校级模拟)如图所示,钉子A、B 相距5l,处于同一高度。细线的一端系有质
量为M 的小物块,另一端绕过A 固定于B。质量为m 的小球固定在细线上C 点,B、C 间的线长为
3l。用手竖直向下拉住小球,使小球和物块都静止,此时BC 与水平方向的夹角为53°。松手后,小球
运动到与A、B 相同高度时的速度恰好为零,然后向下运动。忽略一切摩擦,重力加速度为g,取
sin53°=0.8,cos53°=0.6。下列说法正确的是(  )
A.静止时,绳BC 受到的拉力T= 4
5 mg
B.小球受到手的拉力大小F = 5
3 Mg−mg
C.物块和小球的质量之比M:m=6:5
D.小球向下运动到最低点时,物块M 所受的拉力大小T = 48
55 mg
题型四   利用机械能守恒定律解决板块问题
1.(2026 春•平阳县校级月考)如图所示,O 点左侧水平面光滑,右侧水平面粗糙。一块质量为1kg、长
为1m 的匀质木板静止在O 点左侧,且右端距离O 点为1m,木板在大小为1N 的恒力F 作用下由静止
沿水平面运动,当木板右端到达O 点时立即撤去恒力F,已知O 点右侧水平面与木板间的动摩擦因数
为0.2,则(  )
A.木板的加速度先不变后减小
B.木板不能全部进入O 点右侧区域
C.木板加速时间大于减速的时间
D.若恒力F 大小变为0.5N,木板做减速运动的时间减小
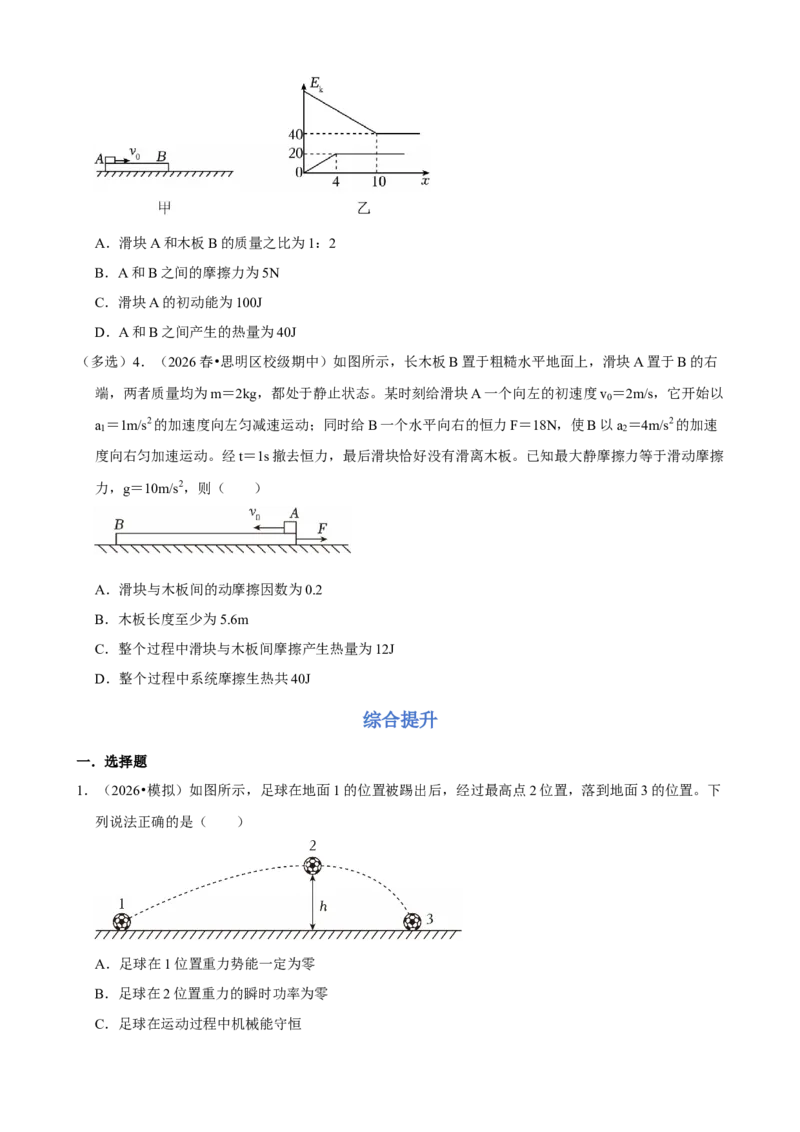
2.(2025 秋•丽水期末)如图甲所示,一物块以一定初速度沿倾角为37°的固定斜面上滑,运动过程中摩
擦力大小f 恒定,物块动能Ek与运动路程s 的关系如图乙所示。重力加速度大小取10m/s2,物块质量
m 和所受摩擦力大小f 分别为(  )
A.m=0.5kg,f=1.0N
B.m=0.5kg,f=0.5N
C.m=0.8kg,f=0.5N
D.m=0.8kg,f=1.0N
3.(2025 秋•重庆月考)如图甲所示,足够长的木板B 静置于光滑水平面上,小滑块A 以一定的初速度
从木板B 的左端滑上长木板,A 和B 的动能随位移变化关系的图像如图乙所示,重力加速度g 取
10m/s2,下列分析正确的是(  )
A.滑块A 和木板B 的质量之比为1:2
B.A 和B 之间的摩擦力为5N
C.滑块A 的初动能为100J
D.A 和B 之间产生的热量为40J
(多选)4.(2026 春•思明区校级期中)如图所示,长木板B 置于粗糙水平地面上,滑块A 置于B 的右
端,两者质量均为m=2kg,都处于静止状态。某时刻给滑块A 一个向左的初速度v0=2m/s,它开始以
a1=1m/s2的加速度向左匀减速运动;同时给B 一个水平向右的恒力F=18N,使B 以a2=4m/s2的加速
度向右匀加速运动。经t=1s 撤去恒力,最后滑块恰好没有滑离木板。已知最大静摩擦力等于滑动摩擦
力,g=10m/s2,则(  )
A.滑块与木板间的动摩擦因数为0.2
B.木板长度至少为5.6m
C.整个过程中滑块与木板间摩擦产生热量为12J
D.整个过程中系统摩擦生热共40J
综合提升
一.选择题
1.(2026•模拟)如图所示,足球在地面1 的位置被踢出后,经过最高点2 位置,落到地面3 的位置。下
列说法正确的是(  )
A.足球在1 位置重力势能一定为零
B.足球在2 位置重力的瞬时功率为零
C.足球在运动过程中机械能守恒
D.足球从1 位置到2 位置的过程中重力势能增大,重力做正功
2.(2026•渝中区校级模拟)如图甲,劲度系数为k 的轻质弹簧竖直固定在地面上,上端放置薄板A(未
与弹簧相连),薄板A 处于静止状态,弹簧处于压缩状态。薄板B 与薄板A 完全相同,B 从A 正上方
某位置由静止释放,A、B 两薄板碰撞时间极短,碰后粘连在一起,共同下落3l 后速度减为零。以
A、B 碰撞位置为坐标原点O,竖直向下为正方向建立x 轴,A、B 整体的重力势能随下落距离x 变化
的图像如图乙中Ⅰ所示,弹簧的弹性势能随下落距离x 变化的图像如图乙中Ⅱ所示,重力加速度为
g,不计空气阻力,则下列说法不正确的是(  )
A.薄板A、B 相碰前,弹簧的弹力大小为kl
B.薄板A、B 碰撞前,薄板B 下落的高度H 为3l
C.薄板A、B 碰撞后两薄板的最大速度为❑√3 gl
D.从薄板A 开始运动至两薄板上升到最大高度过程,弹簧对两薄板做功为0.5kl2
3.(2026•沧州模拟)如图所示,折成90°的光滑细杆ABC 固定在竖直面内,AB 段水平,用轻杆通过光
滑铰链连接的P、Q 两个小球分别套在杆的AB 段和BC 段。开始时小球Q 在B 点,不计球的大小,由
静止释放两小球,在小球P 向左运动的过程中,下列说法正确的是(  )
A.小球Q 重力的功率越来越大
B.轻杆对小球Q 的作用力先做正功后做负功
C.轻杆对小球P 作用力的功率越来越大
D.小球P 动能的增量等于小球Q 机械能的减少量
4.(2025 秋•青羊区校级期中)如图所示,质量为2m、长为L 的长木板c 静止在光滑水平面上,质量为
m 的物块b 放在c 的正中央,质量为m 的物块a 以大小为v0的速度从c 的左端滑上c,a 与b 发生弹性
正碰,最终b 刚好到c 的右端与c 相对静止,不计物块大小,物块a、b 与c 间动摩擦因数相同,重力
加速度为g,则下列说法正确的是(  )
A.a 与b 碰撞前b 与c 相对滑动
B.a 与b 碰撞后,a 与b 都相对c 滑动
C.物块与木板间的动摩擦因数为3 v0
2
8 gL
D.整个过程因摩擦产生的内能为1
4 mv0
2
二.多选题
(多选)5.(2026 春•集美区校级期中)小滑块从斜面的底端以某一速度滑上粗糙的斜面,小滑块最后
又滑回到斜面底端,则下列说法正确的是(  )
A.上行过程小物块的重力势能在增加
B.下行过程小物块的动能在减少
C.上行过程小物块的机械能在减少
D.下行过程小物块的机械能在增大
(多选)6.(2026 春•南海区期中)如图所示,游乐场中绳网秋千是小孩喜欢玩的项目之一,秋千由三
根完全相同的轻绳悬挂,小孩坐在秋千上在竖直平面内左右摆动,若秋千与小孩的总质量为m,在秋
千左右摆动过程中,不计空气阻力,下列说法正确的是(  )
A.秋千经过最低点时,三根绳子拉力的合力大小等于重力
B.秋千经过最低点时,单根绳子的拉力大于mg
3
C.小孩和秋千的机械能不守恒
D.秋千从最高点摆动到最低点过程中,秋千和小孩的重力的功率先增大后减小
(多选)7.(2026•沙坪坝区校级模拟)如图所示,在足够长的水平面上有两个质量分别为3m 和m 的物
块P、Q(P、Q 紧靠在一起但不粘连)。一根弹性绳一端固定在天花板上O 点,另一端穿过水平固定
挡板上的光滑小孔O′后,系于物块P 上。物块P、Q 可视为质点,弹性绳的弹力与其形变量的关系满
足胡克定律,原长等于O、O′间距离,劲度系数k 为12mg
5 L
,弹性绳的弹性势能满足E p= 1
2 k x
2,x
为其形变量。将物块P、Q 从a 点静止释放,向右运动到d 点时P、Q 恰好分离。已知O、O′、c 三点
在一条直线上且Oc 垂直于地面,O′c=L,O′a=2L,b 为ac 的中点,已知物块P、Q 与地面的动摩
擦因数为
❑√3
3
,则(  )
A.P 在a 点受到的摩擦力大于在b 点受到的摩擦力
B.物块从a 点运动到d 点的过程中摩擦力对P 做功为−32mgL
15
C.P、Q 在c 点的加速度大小为2❑√3 g
15
D.P、Q 分离时的速度大小为2❑√30 gL
15
(多选)8.(2026•德阳模拟)如图1 所示,质量M=3kg 的木板P 静止在水平地面上,质量m=2kg 的
物块Q(可视为质点)静止在木板P 的右端。t=0 时,对木板P 施加水平向右的拉力F,一段时间后撤
去F,木板的v﹣t 图像如图2 所示,物块Q 始终没有离开木板P,取重力加速度g=10m/s2,则
(  )
A.拉力F 的大小为16N
B.拉力F 的作用时间为6s
C.木板与地面摩擦产生的热量为397.5J
D.木板P 从开始运动到停下经历的时间为8.25s
三.解答题
9.(2026•德州模拟)如图所示,四分之一光滑圆弧轨道与水平传送带左端平滑连接,圆弧半径r=
0.2m。传送带长为L=3.6m,以v=4m/s 顺时针匀速转动,传送带到光滑水平地面的高度h=3.2m。一
质量为M=2kg 的正方形木板在光滑水平地面上以水平初速度v0=4m/s 匀速运动,速度方向垂直于圆
弧轨道与传送带所在的竖直面。现将一质量为m=2kg 的小物块从圆弧最上端无初速释放,物块落下
后打在木板上表面。已知物块与传送带及木板之间的动摩擦因数分别为μ1= 1
2,μ2=
❑√2
12
,物块始终未
落在地面上,重力加速度大小g=10m/s2,不计空气阻力及木板的厚度。
(1)求物块在传送带上运动的时间;
(2)若物块与木板每次碰撞时间极短(重力的冲量可忽略),每次碰撞前后物块的竖直方向速度大小
减半,方向反向。求:
①物块与木板碰撞过程中两者损失的总机械能;
②物块与木板第1 次碰撞后瞬间,物块的速度大小。
10.(2026 春•新建区校级期中)如图所示,MN 为光滑的水平面,NO 是一长度s=1.25m、倾角为θ=
37°的光滑斜面(斜面体固定不动),OP 为一粗糙的水平面。MN、NO 间及NO、OP 间用一小段光滑
圆弧轨道相连。一条质量为m=2kg,总长L=0.8m 的均匀柔软链条在外力作用下静止放在MNO 面
上,处在斜面上的AB 段长度为L1=0.4m,链条与OP 面的动摩擦因数μ=0.5(g=10m/s2,sin37°=
0.6,cos37°=0.8),不计链条经过圆弧处时的能量损失,现自由释放链条,求:
(1)取OP 水平面为零势能面,链条在开始释放位置的重力势能为多大;
(2)链条的A 端滑到O 点时,链条的速率为多大;
(3)链条在水平面OP 停下时,链条的C 端离O 点的距离为多大。
11.(2026 春•思明区校级期中)如图所示,物块A 的质量m=5kg,一根轻绳跨过物块A 上方的定滑
轮,一端与物块A 相连,另一端与质量为M 的小环B 相连,小环B 穿在竖直固定的均匀细杆上。将小
环B 置于杆的Q 点时,物块A、小环B 均处于静止状态,此时连接小环B 的轻绳与水平面的夹角θ=
37°。当小环B 在杆上的O 点时,小环B 和定滑轮之间的轻绳处于水平。定滑轮到杆的距离为d=
0.8m,不计一切摩擦和定滑轮的大小,现将小环B 由P 点静止释放,P、Q 关于O 点对称。取重力加
速度g=10m/s2,sin37°=0.6,cos37°=0.8,求:
(1)小环B 的质量M;
(2)小环B 运动到Q 点速度的大小;
(3)小环B 从P 点运动O 点过程中,轻绳对小环B 做的功。
12.(2026•新洲区校级模拟)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排静
止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为2.0kg,A 木板
长度为4m,机器人质量为6.0kg,重力加速度g 取10m/s2,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左端,求
起跳过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板连续不
停地6 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木板间距xAC与B
木板长度LB的关系。