文档文本内容
第3 讲 机械能守恒定律及应用
一、重力做功与重力势能
1.重力做功的特点
(1)重力做功与路径无关,只与始、末位置的高度差有关。
(2)重力做功不引起物体机械能的变化。
2.重力做功与重力势能变化的关系
(1)定性关系:重力对物体做正功,重力势能就减小;重力对物体做负功,重力势能就
增大。
(2)定量关系:重力对物体做的功等于物体重力势能的减小量,即WG=-(Ep2-Ep1)=Ep1
-Ep2=-
  Δ  E  p。
(3)重力势能的变化量是绝对的,与参考面的选取无关。
3.弹性势能
(1)概念:物体由于发生弹性形变而具有的能。
(2)大小:弹簧的弹性势能的大小与形变量及劲度系数有关,弹簧的形变量越大,劲度
系数越大,弹簧的弹性势能越大。
(3)弹力做功与弹性势能变化的关系:类似于重力做功与重力势能变化的关系,用公式
表示为W=-
  Δ  E  p。
二、机械能守恒定律及其应用
1.机械能:动能和势能统称为机械能,其中势能包括弹性势能和重力势能。
2.机械能守恒定律
(1)内容:在只有重力或弹力做功的物体系统内,动能与势能可以相互转化,而总的机
械能保持不变。
(2)表达式:mgh1+mv=mgh2+mv。
3.守恒条件:只有重力或系统内的弹力做功。
考点一 机械能守恒的判断
1.判断方法
(1)利用机械能的定义判断:若物体动能、势能之和不变,则其机械能守恒。
(2)用做功判断:若物体或系统只有重力(或系统内的弹力)做功,或有其他力做功,但其
他力做功的代数和为零,则其机械能守恒。
(3)利用能量转化判断:若物体系统与外界没有能量交换,物体系统内也没有机械能与
其他形式能的转化,则物体系统机械能守恒。
2.三点提醒
(1)分析机械能是否守恒时,必须明确要研究的系统。
(2)系统机械能守恒时,机械能一般在系统内物体间转移,其中的单个物体机械能通常
不守恒。
(3)对于一些绳子突然绷紧、物体间碰撞等情况,除非题目有特别说明,否则机械能必
定不守恒。
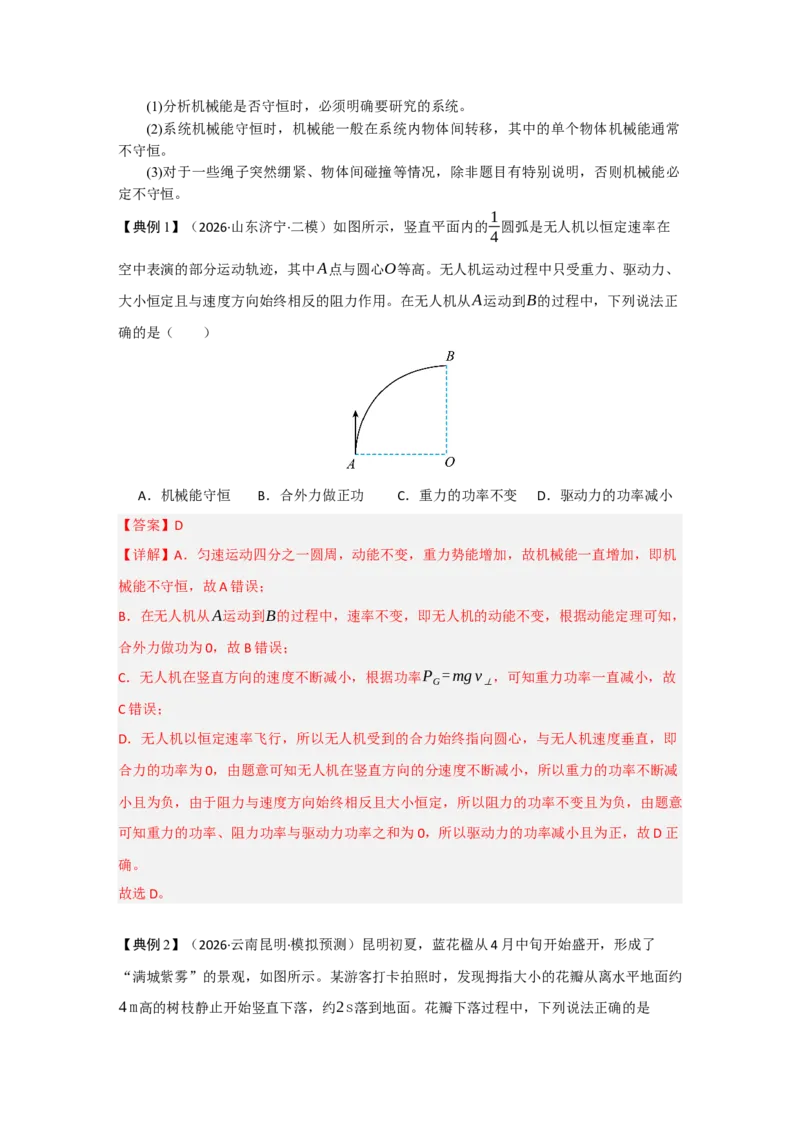
【典例1】(2026·山东济宁·二模)如图所示,竖直平面内的1
4 圆弧是无人机以恒定速率在
空中表演的部分运动轨迹,其中A点与圆心O等高。无人机运动过程中只受重力、驱动力、
大小恒定且与速度方向始终相反的阻力作用。在无人机从A运动到B的过程中,下列说法正
确的是(  )
A.机械能守恒
B.合外力做正功
C.重力的功率不变
D.驱动力的功率减小
【答案】D
【详解】A.匀速运动四分之一圆周,动能不变,重力势能增加,故机械能一直增加,即机
械能不守恒,故A 错误;
B.在无人机从A运动到B的过程中,速率不变,即无人机的动能不变,根据动能定理可知,
合外力做功为0,故B 错误;
C.无人机在竖直方向的速度不断减小,根据功率PG=mg v⊥,可知重力功率一直减小,故
C 错误;
D.无人机以恒定速率飞行,所以无人机受到的合力始终指向圆心,与无人机速度垂直,即
合力的功率为0,由题意可知无人机在竖直方向的分速度不断减小,所以重力的功率不断减
小且为负,由于阻力与速度方向始终相反且大小恒定,所以阻力的功率不变且为负,由题意
可知重力的功率、阻力功率与驱动力功率之和为0,所以驱动力的功率减小且为正,故D 正
确。
故选D。
【典例2】(2026·云南昆明·模拟预测)昆明初夏,蓝花楹从4 月中旬开始盛开,形成了
“满城紫雾”的景观,如图所示。某游客打卡拍照时,发现拇指大小的花瓣从离水平地面约
4 m高的树枝静止开始竖直下落,约2s落到地面。花瓣下落过程中,下列说法正确的是
(    )
A.机械能守恒
B.做自由落体运动
C.始终处于完全失重状态
D.花瓣减少的重力势能大于其增加的动能
【答案】D
【详解】A.花瓣下落的过程中,若不受空气阻力,则由h= 1
2 gt
2
解得花瓣下落到地面所需的时间为t = ❑√
2h
g = 2❑√5
5
s<2s
说明花瓣下落的过程中,受空气阻力,阻力做负功,机械能减小,因此机械能不守恒,故A
错误;
B.自由落体运动为初速度为零,加速度为g的运动,由选项A 分析可知,该运动不符合自
由落体的规律,故B 错误;
C.完全失重的条件是加速度大小等于g,由于花瓣受空气阻力,加速度小于g,不是完全失
重,故C 错误;
D.根据能量守恒,花瓣减少的重力势能,一部分转化为动能,另一部分克服空气阻力做功
转化为内能,因此花瓣减少的重力势能大于其增加的动能,故D 正确。
故选D。
考点二 单物体的机械能守恒问题
1.机械能守恒的表达式
2.求解单个物体机械能守恒问题的基本思路
(1)选对象:选取研究对象——物体。
(2)析受力、判守恒:根据研究对象所经历的物理过程,进行受力、做功分析,判断机
械能是否守恒。
(3)析运动、明状态:恰当地选取参考平面,确定研究对象在所研究过程的初、末状态
时的机械能。
(4)列方程、解方程:选取方便的机械能守恒定律的方程形式(Ek1+Ep1=Ek2+Ep2、ΔEk=
-ΔEp)进行求解。
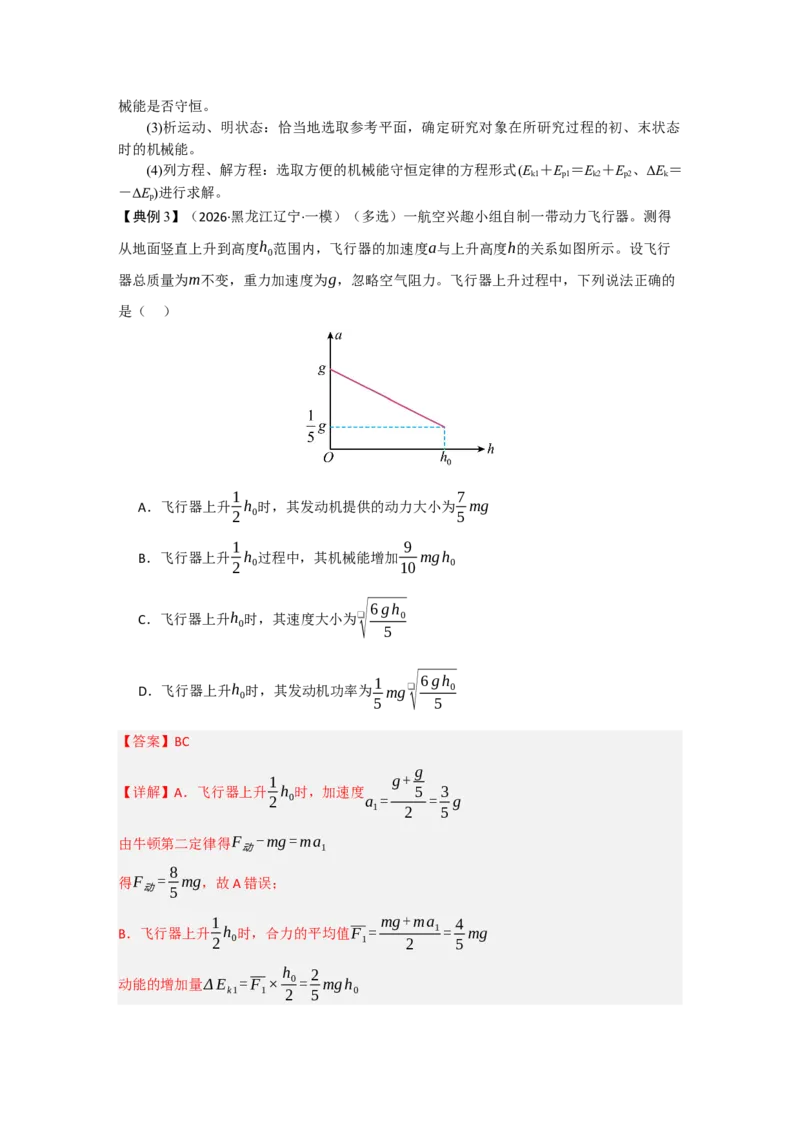
【典例3】(2026·黑龙江辽宁·一模)(多选)一航空兴趣小组自制一带动力飞行器。测得
从地面竖直上升到高度h0范围内,飞行器的加速度a与上升高度h的关系如图所示。设飞行
器总质量为m不变,重力加速度为g,忽略空气阻力。飞行器上升过程中,下列说法正确的
是(    )
A.飞行器上升1
2 h0时,其发动机提供的动力大小为7
5 mg
B.飞行器上升1
2 h0过程中,其机械能增加9
10 mgh0
C.飞行器上升h0时,其速度大小为❑√
6 gh0
5
D.飞行器上升h0时,其发动机功率为1
5 mg
❑√
6 gh0
5
【答案】BC
【详解】A.飞行器上升1
2 h0时,加速度a1=
g+ g
5
2
= 3
5 g
由牛顿第二定律得F动-mg=ma1
得F动= 8
5 mg,故A 错误;
B.飞行器上升1
2 h0时,合力的平均值F1= mg+ma1
2
= 4
5 mg
动能的增加量Δ Ek 1= F1× h0
2 = 2
5 mgh0
机械能的增加量Δ E1= Δ Ek 1+mg× h0
2 = 9
10 mgh0,故B 正确;
C.飞行器上升h0的过程中,合力的平均值F2=
mg+ 1
5 mg
2
= 3
5 mg
动能的增加量Δ Ek 2= F2h0= 3
5 mgh0,3
5 mgh0= 1
2 m vt
2
得末速度vt =
❑√
6 gh0
5
,故C 正确;
D.飞行器上升h0时,由牛顿第二定律得F动
' −mg= 1
5 mg
得F动
' = 6
5 mg
则发动机的功率P = F动
' vt = 6
5 mg
❑√
6 gh0
5
,故D 错误。
故选BC。
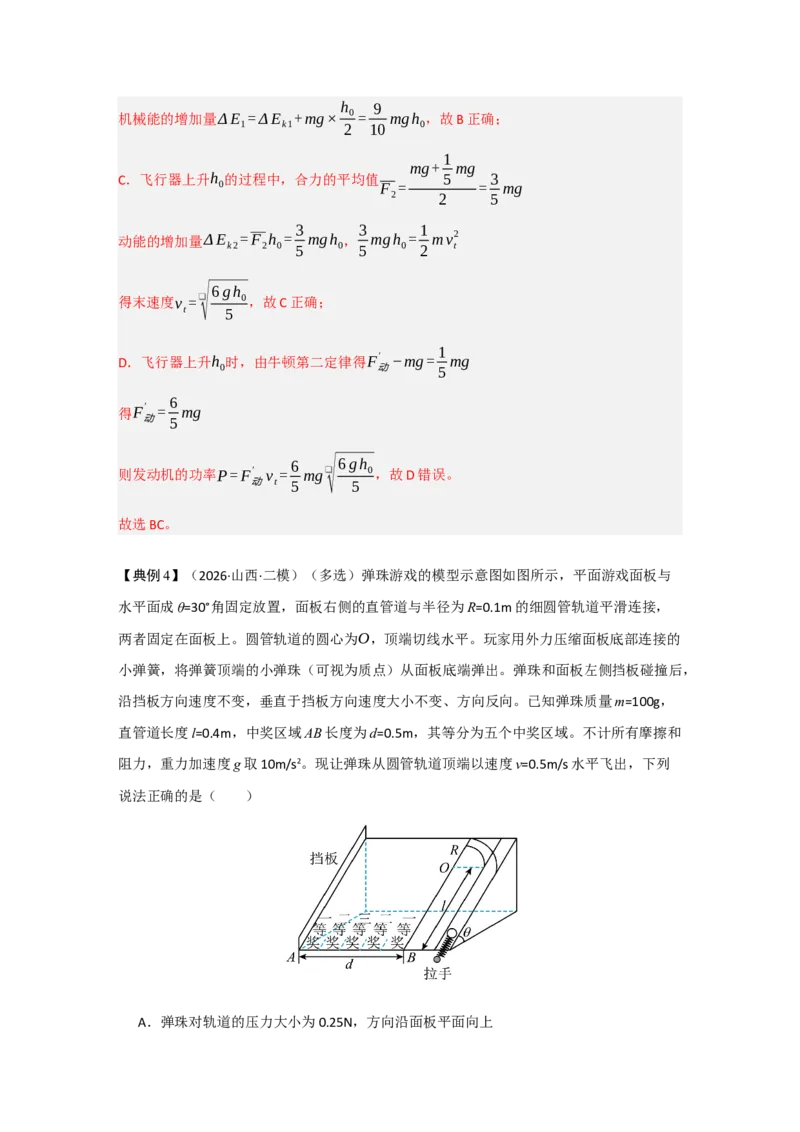
【典例4】(2026·山西·二模)(多选)弹珠游戏的模型示意图如图所示,平面游戏面板与
水平面成θ=30°角固定放置,面板右侧的直管道与半径为R=0.1m 的细圆管轨道平滑连接,
两者固定在面板上。圆管轨道的圆心为O,顶端切线水平。玩家用外力压缩面板底部连接的
小弹簧,将弹簧顶端的小弹珠(可视为质点)从面板底端弹出。弹珠和面板左侧挡板碰撞后,
沿挡板方向速度不变,垂直于挡板方向速度大小不变、方向反向。已知弹珠质量m=100g,
直管道长度l=0.4m,中奖区域AB 长度为d=0.5m,其等分为五个中奖区域。不计所有摩擦和
阻力,重力加速度g 取10m/s2。现让弹珠从圆管轨道顶端以速度v=0.5m/s 水平飞出,下列
说法正确的是(  )
A.弹珠对轨道的压力大小为0.25N,方向沿面板平面向上
B.若弹珠恰好直接落在中奖区域AB 的中点(三等奖),则弹簧初始弹性势能为17
64 J
C.玩家要想获得一等奖,弹簧初始的弹性势能一定为1
20 J
D.玩家要想获得一等奖,弹簧初始的弹性势能可能为37
80 J
【答案】BD
【详解】A.在圆管轨道顶端,根据牛顿第二定律可得mgsinθ−FN=m v
2
R
解得FN=0.25 N
方向沿面板平面向上,根据牛顿第三定律,弹珠对轨道的压力为0.25N,方向沿斜面向下,
故A 错误;
B.若弹珠恰好直接落在中奖区域AB 的中点(三等奖),则d
2 = v xt,l+ R = 1
2 gsinθ⋅t
2
联立解得v x =
❑√5
4 m/s
所以弹簧初始弹性势能为Ep= 1
2 mv x
2+mg(l+ R)sinθ = 17
64 J,故B 正确;
CD.根据能量守恒可得E
'
p= 1
2 m v1
2+mg(l+ R)sinθ
对类平抛运动有x = v1t
',l+ R = 1
2 gsinθ⋅t
′2
联立可得E
′
p=mg(l+ R)sinθ+
mg
8(l+ R) x
2
玩家获得一等奖时应满足0≤x ≤0.1m或0.4 m ≤x ≤0.6 m或0.9 m ≤x ≤1.0 m
所以1
4 J≤E
′
p≤101
400 J或29
100 J≤E
′
p≤17
50 J或181
400 J≤E
′
p≤1
2 J,故C 错误,D 正确。
故选BD。
考点三 多物体的机械能守恒问题
1.解决多物体系统机械能守恒问题的注意点
(1)对多个物体组成的系统,要注意判断物体运动过程中系统的机械能是否守恒。
(2)注意寻找用绳或杆相连接的物体间的速度关系和位移关系。
(3)列机械能守恒方程时,一般选用ΔEk=-ΔEp或ΔEA=-ΔEB的形式。
2.几种实际情境的分析
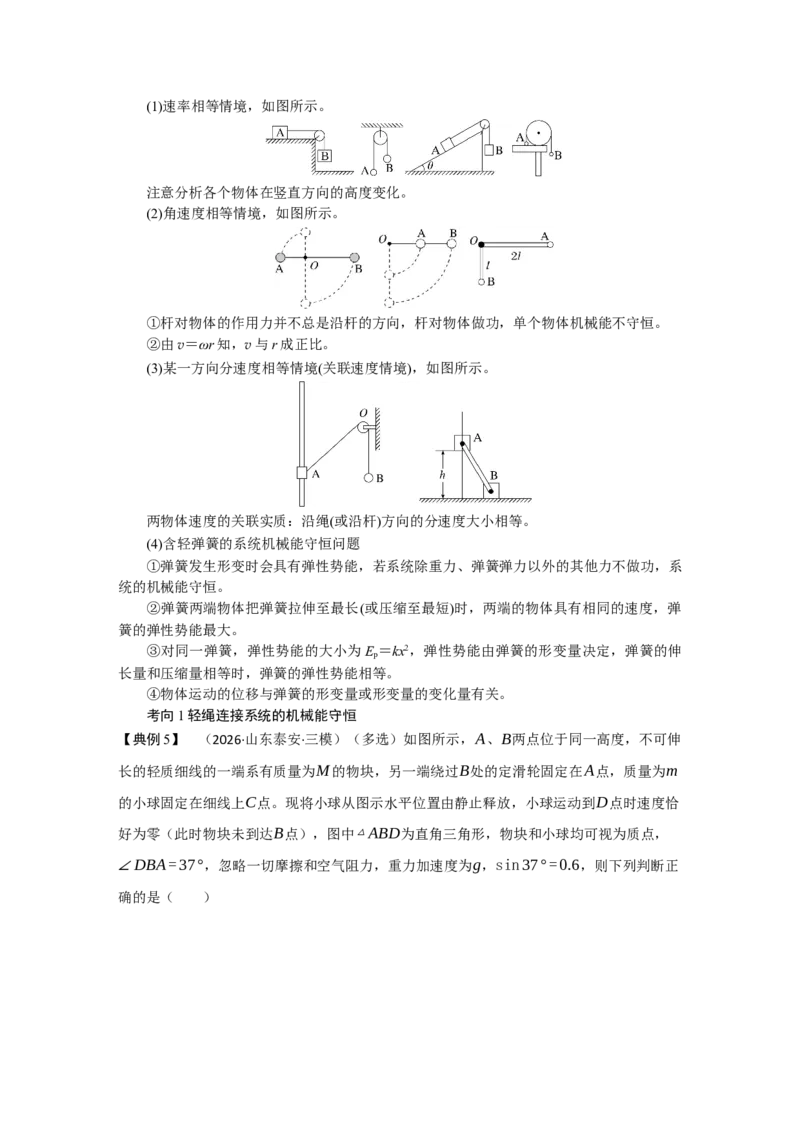
(1)速率相等情境,如图所示。
注意分析各个物体在竖直方向的高度变化。
(2)角速度相等情境,如图所示。
①杆对物体的作用力并不总是沿杆的方向,杆对物体做功,单个物体机械能不守恒。
②由v=ωr 知,v 与r 成正比。
(3)某一方向分速度相等情境(关联速度情境),如图所示。
两物体速度的关联实质:沿绳(或沿杆)方向的分速度大小相等。
(4)含轻弹簧的系统机械能守恒问题
①弹簧发生形变时会具有弹性势能,若系统除重力、弹簧弹力以外的其他力不做功,系
统的机械能守恒。
②弹簧两端物体把弹簧拉伸至最长(或压缩至最短)时,两端的物体具有相同的速度,弹
簧的弹性势能最大。
③对同一弹簧,弹性势能的大小为Ep=kx2,弹性势能由弹簧的形变量决定,弹簧的伸
长量和压缩量相等时,弹簧的弹性势能相等。
④物体运动的位移与弹簧的形变量或形变量的变化量有关。
考向1 轻绳连接系统的机械能守恒
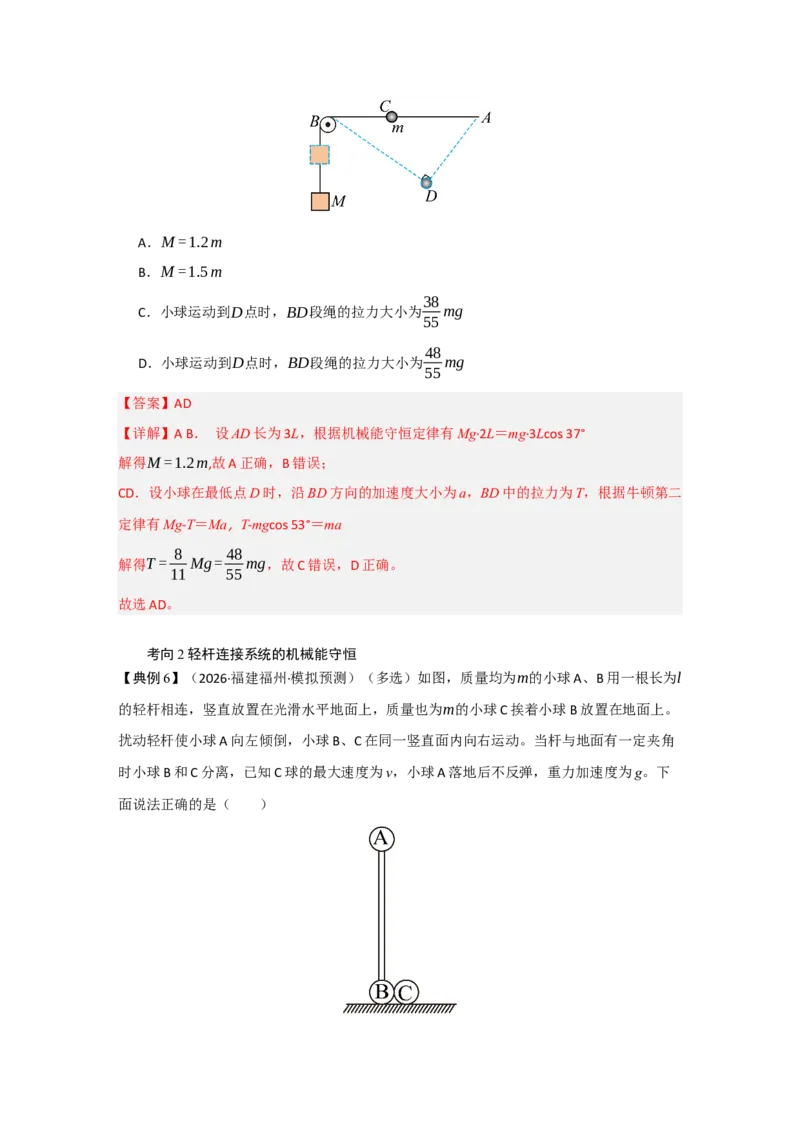
【典例5】 (2026·山东泰安·三模)(多选)如图所示,A、B两点位于同一高度,不可伸
长的轻质细线的一端系有质量为M的物块,另一端绕过B处的定滑轮固定在A点,质量为m
的小球固定在细线上C点。现将小球从图示水平位置由静止释放,小球运动到D点时速度恰
好为零(此时物块未到达B点),图中△ABD为直角三角形,物块和小球均可视为质点,
∠DBA =37°,忽略一切摩擦和空气阻力,重力加速度为g,sin37° =0.6,则下列判断正
确的是(  )
A.M =1.2m
B.M =1.5m
C.小球运动到D点时,BD段绳的拉力大小为38
55 mg
D.小球运动到D点时,BD段绳的拉力大小为48
55 mg
【答案】AD
【详解】A B. 设AD 长为3L,根据机械能守恒定律有Mg·2L=mg·3Lcos 37°
解得M =1.2m,故A 正确,B 错误;
CD.设小球在最低点D 时,沿BD 方向的加速度大小为a,BD 中的拉力为T,根据牛顿第二
定律有Mg-T=Ma,T-mgcos 53°=ma
解得T = 8
11 Mg= 48
55 mg,故C 错误,D 正确。
故选AD。
考向2 轻杆连接系统的机械能守恒
【典例6】(2026·福建福州·模拟预测)(多选)如图,质量均为m的小球A、B 用一根长为l
的轻杆相连,竖直放置在光滑水平地面上,质量也为m的小球C 挨着小球B 放置在地面上。
扰动轻杆使小球A 向左倾倒,小球B、C 在同一竖直面内向右运动。当杆与地面有一定夹角
时小球B 和C 分离,已知C 球的最大速度为v,小球A 落地后不反弹,重力加速度为g。下
面说法正确的是(  )
A.球B、C 分离前,A、B 两球组成的系统机械能逐渐减小
B.球B、C 分离时,球B 对地面的压力大小为2mg
C.从开始到A 球落地的过程中,杆对球B 做的功为1
2 m v
2
D.小球A 落地时的动能为mgl−5
8 mv
2
【答案】AD
【详解】A.球B、C 分离前前,B 一直对C 做功,使C 动能增加,由于A、B、C 组成的整体
机械能守恒(地面光滑,只有重力做功),因此A、B 组成的系统机械能不断转移给C,逐
渐减小,故 A 正确;
B.球B、C 分离时,对 A、B 两球组成的系统,球A 有向下的加速度
对A、B 整体竖直方向由牛顿第二定律2mg−N =maAy
可得支持力N <2mg ,根据牛顿第三定律,B 对地面的压力小于2mg,故 B 错误;
D.水平方向总动量始终为0,分离时m v A =mv +mv
可得A 水平速度大小v A =2v
分离后A、B 水平动量守恒,总动量向左为m⋅2v −m⋅v =mv
A 落地时A、B 共速,则2m v共=mv
可得v共= v
2,因此B 最终动能为1
2 m( v
2 )
2
= 1
8 m v
2,C 动能为1
2 mv
2。
 整体机械能守恒,初始重力势能mgl全部转化为三者动能,因此A 落地动能
EkA =mgl−(
1
2 m v
2+ 1
8 m v
2)=mgl−5
8 m v
2, D 正确;
C.从开始到A 球落地的过程中,设杆对球B 做功为W ,以BC 整体为研究对象,应用动能
定理W = EkB+ EkC
代入B、C 动能值,可得W = 5
8 mv
2, C 错误。
故选AD。
考向3 含轻弹簧系统的机械能守恒
【典例7】 (2026·北京东城·二模)如图甲所示,竖直轻弹簧固定在水平地面上,一质量
为m 的小球从与弹簧上端距离为h(h≠0)的O 点处由静止释放,以O 点为坐标原点,竖直
向下为正方向建立Ox 轴,小球所受弹力的大小F 随小球位置坐标x 的变化关系如图乙所示,
其中x =h+ x0时,F =mg。不计空气阻力,重力加速度为g。下列结论正确的是(  )
A.运动过程中,小球最低点坐标大于h+2 x0
B.弹簧弹性势能最大值为mg(h+ x0)
C.当x =h时,小球重力势能与弹簧弹性势能之和最小
D.小球压缩弹簧过程中重力的功率逐渐减小
【答案】A
【详解】A.若小球在x =h(刚接触弹簧)处由静止释放,根据简谐运动对称性,最低点坐
标为h+2 x0
但本题小球从O点静止下落,到达x =h时已经具有向下的速度,因此最低点位置更靠下,坐
标大于h+2 x0,A 正确;
B.弹性势能最大对应最低点,初末动能为0,由动能定理得:弹性势能最大值
E p=mg⋅x最低
由A 的结论x最低>h+2 x0,因此E p>mg(h+2 x0) ,远大于mg(h+ x0),B 错误;
C.系统总机械能守恒,总机械能=动能+重力势能+弹性势能,因此动能最大时,重力势能
与弹性势能之和最小;
动能最大在平衡位置x =h+ x0处,不是x =h,C 错误;
D.重力功率P =mgv,压缩弹簧过程中,小球速度先增大后减小,因此重力功率先增大后
减小,不是逐渐减小,D 错误。
故选 A。
1.
(2026·云南昆明·模拟预测)如图,质量为m 的冲天小火箭(不计底座高度)以大小为v0的
初速度从地面上竖直向上冲出,经时间t1落回地面,上升的最大高度为H。运动过程中,小
火箭受空气阻力Ff=kv(k 为常数),以地面为零势能面,竖直向上为正方向。则整个运动
过程中,小火箭的速度v、加速度a 随时间t 变化的图像及重力势能Ep、机械能E 随高度y
变化的图像可能正确的是(  )
A.
B.
C.
D.
【答案】C
【详解】A.小火箭运动过程中受重力和空气阻力作用。 上升阶段:根据牛顿第二定律有
−mg−kv =ma
解得a=−g−k
m v
随着速度 v 减小,加速度 a 的大小(绝对值)逐渐减小,即 v−t 图像切线的斜率绝对值
逐渐减小,图像应为曲线,故A 错误;
B.上升阶段a=−g−k
m v
因 v>0,故 a<−g,且随着 v 减小,a 逐渐增大趋向于 –g
下降阶段:速度 v 向下(为负),阻力向上。根据牛顿第二定律有−mg+k |v |=ma
′
得a
' =−g+ k
m |v |
因 |v|>0 且通常 k|v|<mg(除非达到终端速度),故 −g<a
′<0
综上,整个过程中加速度 a 应先小于 −g 并趋向 −g(上升),后大于 −g 并趋向 0(下
降,若时间足够长)。图 B 中 a 始终小于 −g,不符合下降阶段的受力特点,故 B 错误;
C.以地面为零势能面,重力势能 Ep=mgy,可见Ep与高度 y成正比,图像为过原点的倾
斜直线,故C 正确;
D.根据功能关系,除重力外其他力做的功等于机械能的变化量,即 Δ E =W f=−Ff y
则图像的斜率代表空气阻力,上升阶段,因 v 随 y 增大而减小,故图像切线斜率的绝对值
逐渐减小。 下降阶段,v 增大,斜率增大,且最终机械能小于1
2 m v0
2,故 D 错误。
故选 C。
2.
(2026·河北沧州·三模)2026 年全国田径投掷项群赛中,江苏队选手赵杰以77 米61 的成绩
夺得女子链球冠军,刷新个人最好成绩。链球被抛出后可视为斜抛运动,忽略空气阻力,下
列说法正确的是(     )
A.链球在空中运动的时间仅与链球抛出点的高度有关
B.链球在空中运动的水平位移仅与抛出时初速度的大小有关
C.链球落地时的瞬时速度方向仅与抛出时的初速度方向有关
D.链球落地时的瞬时速度大小仅与抛出时的初速度大小和抛出时的高度有关
【答案】D
【详解】A.链球被抛出后可视为斜抛运动,链球初速度与水平方向的夹角为θ,链球在竖
直方向上做竖直上抛运动,根据(v0sinθ)t −1
2 gt
2=−h
可得运动时间不仅与抛出点高度有关,还与初速度大小、抛射角有关,故A 错误;
B.链球在水平方向上做匀速直线运动,根据x =(v0cosθ)t
可得水平位移与与抛出点高度、初速度大小、抛射角有关,故B 错误;
C.链球落地时的瞬时速度方向与水平方向的夹角为α,有tan α = v0sinθ−>
¿
v0cosθ ¿
可得落地时的瞬时速度方向与抛出时的速度大小、方向、时间即高度有关,故C 错误;
D.根据能量守恒,有1
2 m v
2=mgh+ 1
2 m v0
2
链球落地时的瞬时速度大小仅与抛出时的初速度大小和抛出时的高度有关,故D 正确。
故选D。
3.
(2026·江苏徐州·模拟预测)如图所示,质量相等的物块A、B,用轻弹簧连接,静置在倾角
θ =30°光滑斜面上,轻绳绕过固定轻滑轮分别连接物块B、C。初始时托住C 使轻绳恰好伸
直且无张力,静止释放C,当C 速度刚减为0 时,A 恰好脱离挡板。不计空气阻力和滑轮摩
擦,在C 下落的过程中(未触地),下列说法正确的是(     )
A.物块C 和A、B 的质量相等
B.物块C 的机械能一直增大
C.物块B 的加速度先增大后减小
D.轻绳上的拉力一直增大
【答案】D
【详解】A.初始时,物块B 静止,弹簧处于压缩状态,对B 根据平衡条件有
k x1=mB gsinθ
当C 速度减为0 时,A 恰好脱离挡板,此时弹簧处于伸长状态,对A 有k x2=mA gsinθ
因为mA=mB
所以x1= x2
B、C 和弹簧组成的系统机械能守恒,初末状态动能均为0,弹性势能相等,故重力势能变化
量为0,即mC g( x1+ x2)=mB g( x1+ x2)sinθ
解得mC= 1
2 mB,故A 错误;
B.轻绳上的拉力对C 一直做负功,所以物块C 的机械能一直减小,故B 错误;
C.对B、C 系统,由牛顿第二定律得mC g+ F弹−mB gsinθ =(mB+mC)a
初始时弹簧压缩,F弹为正值,随着B 向上运动,弹簧恢复原长过程中F弹减小,加速度a减
小;弹簧伸长后F弹为负值,加速度a继续减小后反向增大,故加速度大小先减小后增大,
故C 错误;
D.对物块C,由牛顿第二定律得mC g−T =mCa
即T =mC(g−a)
由于加速度a先减小后反向增大,故轻绳上的拉力T一直增大,故D 正确。
故选D。
4.
(2026·重庆九龙坡·模拟预测)通过编程可以对无人机的飞行轨迹进行控制。某无人机由静
止开始竖直向上飞行,其飞行高度y 随时间t 变化的关系如图所示,其中M、N、P 为图线
上的三点,MN 为直线段,P 点的切线与t 轴平行。则下列说法正确的是(  )
A.OM 段:无人机处于失重状态
B.MN 段:无人机的机械能守恒
C.NP 段:无人机所受合力竖直向上
D.OP 全程:无人机所受合力做功为零
【答案】D
【详解】A.OM段图像斜率逐渐增大,说明速度逐渐增大,无人机向上加速,加速度竖直
向上,无人机处于超重状态,A 错误;
B.MN段是直线,斜率不变,说明无人机匀速向上运动,动能不变,重力势能随高度升高
而增加,因此总机械能增加,不守恒,B 错误;
C.NP段图像斜率逐渐减小,说明向上运动的速度逐渐减小,无人机向上减速,加速度竖
直向下,因此合力竖直向下,C 错误;
D.OP全程,无人机初速度为0(由静止开始运动),P点切线与t轴平行,末速度也为0,
动能变化量Δ Ek =0
根据动能定理,合力做功等于动能变化量,因此全程合力做功为零,D 正确。
故选D 。
5.
(2026·福建龙岩·三模)2026 年春晚,质量为m 的H2 型号人形机器人身着武侠袍服,作为
“剑宗大师”压轴登场进行舞剑表演。如图所示,在表演过程中舞台缓慢上升h,机器人始
终与舞台保持相对静止。关于上述过程说法正确的是(  )
A.重力对机器人做正功
B.舞台对机器人不做功
C.机器人的动能增加mgh
D.机器人的机械能增加mgh
【答案】D
【详解】A.重力方向竖直向下,机器人运动方向向上,根据W = Fscosθ可知重力对机器
人做负功,故A 错误;
B.根据平衡条件可知舞台对机器人的作用力竖直向上,机器人运动方向向上,根据
W = Fscosθ可知舞台对机器人做正功,故B 错误;
C.机器人在表演过程中舞台缓慢上升,速度不变,动能不变,故C 错误;
D.机器人在表演过程中舞台缓慢上升h,重力势能增加mgh,动能不变,则机械能增加
mgh,故D 正确。
故选D。
6.
(2026·江西宜春·模拟预测)(多选)广州珠江夜游的游船采用电动舷外机新能源动力设备,
并配备能量回收系统。游船从广州塔由静止匀加速启动沿直线驶向海心沙,其动力输出功率
P与时间t关系如图所示,t1时刻,速度达到v1=2.5 m /s,然后保持额定功率P0=6×10
3 W
不变,一段时间后,游船达到最大速度并继续匀速行驶。当游船离海心沙一定距离时,关闭
动力系统,同时启动能量回收系统,将动能的20%转化为电能,速度减为零时恰好停靠在海
心沙。已知游船行驶过程受到恒定阻力f =1.2×10
3 N,游船(含游客)总质量
m=5×10
3kg,下列说法正确的是(  )
A.该过程,游船的最大速度为2.5 m /s
B.关闭动力系统后,储存的电能为1.25×10
4J
C.关闭动力系统后,合外力对游船(含游客)做功为1.25×10
4J
D.t1= 125
12 s
【答案】BD
【详解】A.游船达到最大速度时F牵= f =1.2×10
3 N,故vm = P0
F牵
=5 m
s ,故A 错误;
B.关闭动力系统后,储存的电能为E电=0.2 Ekm =0.2× 1
2 mvm
2=1.25×10
4J,故B 正确;
C.关闭动力系统后,合外力对游船(含游客)做功为
W 合= Δ Ek=0−× 1
2 m vm
2=−6.25×10
4J,故C 错误;
D.因游船由静止匀加速启动,F牵−f =ma,但速度达到v1=2.5 m /s,然后保持额定功率
P0=6×10
3 W不变,即P0= F牵×v1=(f +ma)×v1=6×10
3 W
故解得a=0.24 m
s
2
t1= v1
a = 125
12 s,故D 正确
故选 BD。
7.
(2026·福建宁德·二模)(多选)如图所示,在某低速教学风洞中,有一个高H =0.8 m的台
面,上方固定一半径同为H的四分之一光滑圆弧轨道AB,轨道末端B与桌面边缘水平相切。
将一质量m=0.4 kg的小球由轨道顶端A处静止释放,最终落在水平地面上,整个过程中,
小球始终受到水平向左大小为3 N的恒定风力作用。重力加速度g取10 m /s
2,下列说法正确
的是(  )
A.小球从A点运动到B点的过程中,机械能减少了2.4 J
B.小球在B点对轨道的压力为4 N
C.小球从B点飞出后到落地前的最小动能为1.4 J
D.小球从B点抛出到落地过程中,小球重力做功的瞬时功率不断增大
【答案】AD
【详解】A.小球从A点运动到B点的过程中,风力做功为W =−F 风R =−2.4 J
此过程小球受重力、轨道的弹力、风力三个力,轨道的弹力与速度方向垂直不做功,故由功
能关系小球机械能减少了2.4 J,故A 正确;
B.小球从A点运动到B点,由动能定理W G+W = 1
2 m v❑
B
2
在B点由牛顿第二定律FN-mg=m v❑
B
2
R
联立解得FN=6 N,vB=2m/s
由牛顿第三定律小球在B点对轨道的压力与轨道对其支持力等大、反向,故压力
F
′
N= FN=6 N,故B 错误;
C.小球离开B 点受风力和重力恒定做匀变速曲线运动,如下图合力方向与速度方向垂直时,
速度或动能最小,由几何关系vmin= vBcos37
∘=1.6 m/s
则最小动能Ekmin= 1
2 mv❑
min
2
=0.512J,故C 错误;

D.小球从B点抛出到落地过程中,小球竖直方向做自由落体运动,速度越来越大,故小球
重力做功的瞬时功率不断增大,故D 正确。
故选AD。
8.
(2026·福建福州·二模)(多选)如图所示,质量相同的人造地球卫星M、N(可看作质
点)绕地球的运动可视为匀速圆周运动,卫星N 为地球静止同步轨道卫星。C 是纬度为
α =37°的地球表面上一点,若某时刻地心O 与C、M、N 在同一平面内,其中O、C、M 在
一条直线上,且∠OMN =90°,sin37° =0.6,cos37° =0.8,则(    )
A.卫星M 受到的万有引力比卫星N 大
B.卫星M 的机械能比卫星N 大
C.两卫星周期之比为T M :T N =16:25
D.两卫星线速度大小之比v M :v N = ❑√5:2
【答案】AD
【详解】A.根据万有引力定律F =G M 地m
r
2
,两卫星质量m相同,由题意知r M <r N,所以
卫星M 受到的万有引力比卫星N 大,故A 正确;
B.如果将卫星M 轨道增加到与卫星N 的轨道半径一样大,需要对卫星M 点火加速,所以
卫星M 的机械能比卫星N 小,故B 错误;
C.根据开普勒第三定律T
2
r
3 =k得 T M
T N
=( r M
r N
)
3
2 =( 4
5 )
3
2 = 8 ❑√5
25 ≠16
25
 ,故C 错误;
D.万有引力提供向心力,即G M 地m
r
2
=m v
2
r
解得v = ❑√
G M 地
r

因此v M
v N
= ❑√
r N
r M
= ❑√
5
4 =
❑√5
2   D 正确;
故选AD 。
9.
(2026·重庆·三模)(多选)随着我国航天事业飞速发展,人们畅想研制一种核聚变能源星
际飞行器。从某星球表面发射的星际飞行器在飞行过程中只考虑该星球引力,不考虑自转,
该星球可视为质量分布均匀的球体,半径为R0,表面重力加速度为g0。质量为m 的飞行器
与星球中心距离为r 时,以该星球表面为参考面,引力势能为m g0 R0
2(
1
R0
−1
r)(r ≥R0)。要
使飞行器在距星球表面高度为2 R0的轨道上做匀速圆周运动,则下列说法正确的是(  )
A.飞行器在该轨道上具有的引力势能为1
2 m g0 R0
B.飞行器在该轨道上具有的动能为1
6 m g0 R0
C.飞行器在该轨道上具有的机械能为2
3 m g0 R0
D.飞行器在该轨道上运行的速度小于该星球的第一宇宙速度
【答案】BD
【详解】A.飞行器在距星球表面高度为2 R0的轨道上运动,轨道半径r = R0+2 R0=3 R0
根据题目给出的引力势能公式,可得Ep= 2
3 m g0 R0,故A 错误;
B.飞行器做匀速圆周运动,万有引力提供向心力,有G Mm
r
2 =m v
2
r
且在星球表面G Mm
R0
2 =m g0
联立解得v
2= g0 R0
2
r
= g0 R0
2
3 R0
= 1
3 g0 R0
动能Ek = 1
2 mv
2= 1
6 m g0 R0,故B 正确;
C.飞行器的机械能E = Ek + E p= 1
6 m g0 R0+ 2
3 m g0 R0= 5
6 m g0 R0,故C 错误;
D.第一宇宙速度是近地卫星的运行速度,轨道半径为R0,由v = ❑√
GM
r
可知,轨道半径越
大,运行速度越小,该飞行器轨道半径3 R0> R0,故其运行速度小于第一宇宙速度,故D 正
确。
故选BD。
10. (2026·广东江门·二模)卫星A 和卫星B 均绕地球做匀速圆周运动,卫星A 的轨道半径大于
卫星B 的轨道半径。下列说法正确的是(  )
A.相同时间内,卫星A 与地球中心连线扫过的面积等于卫星B 与地球中心连线扫过的
面积
B.卫星A 的向心加速度小于卫星B 的向心加速度
C.卫星A 的机械能一定小于卫星B 的机械能
D.卫星A 的周期小于卫星B 的周期
【答案】B
【详解】A.开普勒第二定律仅适用于同一环绕天体,不同环绕天体单位时间Δt扫过的面
积为S = 1
2 rv Δt = 1
2 ωr
2Δt
根据万有引力提供向心力可得G Mm
r
2 =mω
2r
联立,可得面积S与❑√r成正比,卫星A 轨道半径更大,相同时间扫过的面积更大,故A 错误;
B.根据牛顿第二定律可得G Mm
r
2 =ma
解得向心加速度a= GM
r
2
轨道半径越大向心加速度越小,卫星A 轨道半径大于B,因此A 的向心加速度小于B,故B
正确;
C.由于不知道两个卫星的质量关系,所以两个卫星的机械能大小没法判断,故C 错误;
D.根据牛顿第二定律可得G Mm
r
2 =m 4 π
2
T
2 r
解得周期T =
❑√
4 π
2r
3
GM
轨道半径越大周期越大,卫星A 轨道半径更大,因此A 的周期大于B,故D 错误。
故选B。
11. (2026·四川德阳·三模)(多选)如图1 所示,质量M=3kg 的木板P 静止在水平地面上,
质量m=2kg 的物块Q(可视为质点)静止在木板P 的右端。t=0 时,对木板P 施加水平向
右的拉力F,一段时间后撤去F,木板的v-t 图像如图2 所示,物块Q 始终没有离开木板P,
取重力加速度g=10m/s2,则(  )
A.拉力F 的大小为16N
B.拉力F 的作用时间为6s
C.木板与地面摩擦产生的热量为397.5J
D.木板P 从开始运动到停下经历的时间为8.25s
【答案】CD
【详解】AB.根据v −t图像可知,0∼5s内,拉力F 拉木板运动,木板与物块之间相对滑
动,5s 时撤去拉力F,5∼6s内,木板与物块之间仍有相对滑动,6s 时,木板与物块达到
共速,之后做匀减速直线运动直至停止。所以物块从静止开始加速,在t =6s时速度达到
6 m/s,则a1= v
t =1m/s
2
根据牛顿第二定律有μ1mg=ma1
解得物块与木板之间的动摩擦因数为μ1=0.1
木板在5∼6s内的加速度a2=Δv
Δt =−4 m/s
2
又因为此时木板受到物块和地面的摩擦力作用,根据牛顿第二定律有
−μ1mg−μ2( M +m)g= M a2
解得木板与地面间的动摩擦因数为μ2=0.2
在0∼5s内,对木板受力分析,根据牛顿第二定律有F −μ1mg−μ2( M +m)g= M a3
其中a3=Δv
′
Δt
′ = 10
5 m/s
2=2m/s
2
解得F =18 N,故AB 错误;
D.由于μ2=0.2> μ1=0.1,可知6s 后,木板与物块仍发生相对滑动;以木板为研究对象,
根据牛顿第二定律有μ1mg−μ2( M +m)g= M a4
解得a4=−8
3 m/s
2
木板减速到停止的时间t3=Δv
″
a4
=2.25s
则从施加拉力F 到木板停下的时间为t =t3+6s=8.25s,故D 正确;
C.根据v −t图线与坐标轴所围面积表示位移可知,木板的位移大小为
x = 10×5
2
m + 6+10
2
×(6−5)m + 6×(8.25−6)
2
m =39.75 m
木板与地面摩擦产生的热量为Q = μ2( M +m)gx =397.5J,故C 正确。
故选CD。
12. (2026·广东汕头·二模)如图,汕头市儿童公园的旋转飞椅在悬挂结构的电机驱动下运行,
座椅与游客在水平方向做匀速圆周运动,同时沿竖直方向匀加速上升。已知座椅与游客总质
量为60 kg,转动半径为5 m,角速度为1.0 rad/s,不计空气阻力。下列说法正确的是
(  )
A.座椅与游客处于失重状态
B.座椅与游客做匀变速曲线运动
C.座椅与游客的向心力大小为360 N
D.座椅与游客的机械能随时间不断增大
【答案】D
【详解】AB.座椅与游客在水平方向做匀速圆周运动,同时沿竖直方向匀加速上升,有竖
直向上的加速度,故处于超重状态,座椅与游客竖直方向加速度恒定,但水平方向的加速度
是变化的,故合加速度是变化的,故座椅与游客做变速曲线运动,故AB 错误;
C.由Fn=mω
2r =300 N,故C 错误;
D.座椅与游客水平方向动能不变,但竖直方向机械能增大,故总的机械能随时间不断增大,
故D 正确。
故选D。
13. (2026·广东佛山·二模)2026 年冬奥会,我国运动员在自由式滑雪空中技巧赛中夺得男、女
单项金牌。该项目场地示意图如图所示,ac 和fg 段为斜面,cde 为圆弧(d 为圆弧最低点,
O 为其圆心),运动员从斜面ac 上某处无初速滑下,进入圆弧后从e 点滑出,最终落在斜
面fg 上。h 为空中运动过程的最高点,m、n 点分别与e,d 点等高。若忽略运动过程所有阻
力,将运动员视为质点,则下列说法正确的是(  )
A.运动员经过e、m 两点时速度相同
B.若运动员从与O 点等高的b 点出发,则h 点与O 点等高
C.运动员在de 段运动的时间一定比在m、n 两点间运动时间长
D.运动员在斜面fg 上着地时,其速度方向有可能与水平地面垂直
【答案】C
【详解】A.根据斜上抛运动的特点可知,运动员经过e、m 两点时速度大小相等,方向不
同,故A 错误;
B.若运动员从与O 点等高的b 点出发,由于运动员到达最高点时速度方向水平向右,根据
机械能守恒定律可知,则h 点应低于O 点,故B 错误;
C.根据机械能守恒定律可知,逆向看运动员在ed 段和mn 段相同高度处速度大小相等,在
ed 段水平方向速度不断增大,mn 段水平速度不变,所以ed 段的竖直速度均小于mn 段相同
高度处的竖直速度,即竖直方向上de 段的平均速度较小,由于竖直方向上位移大小相等,
所以运动员在de 段运动的时间一定比在m、n 两点间运动时间长,故C 正确;
D.运动员离开轨道后做斜上抛运动,由于水平方向为匀速直线运动,所以随着时间增大,
速度方向与水平方向的夹角不断增大,但不会达到90°,即运动员在斜面fg 上着地时,其速
度方向不可能与水平地面垂直,故D 错误。
故选C。
14. (2026·广东广州·二模)(多选)如图为某技术小组设计的电梯轿厢保护装置。某次测试中
模拟轿厢坠落,当轿厢速度为v 时,触发其底部两个安全钳工作,轿厢开始减速,每个安全
钳受到轨道的滑动摩擦力大小恒为f。一段时间后,轿厢接触缓冲弹簧,到达最低点时缓冲
弹簧的压缩量为x,轿厢停止运动。已知轿厢(含安全钳)的质量为m,重力加速度大小为
g,缓冲弹簧始终在弹性限度以内且重力不计,空气阻力可忽略,从触发安全钳工作开始(
)
A.轿厢接触弹簧后,速度先增大后减小
B.到最低点过程轿厢的平均速度大于1
2 v
C.轿厢接触弹簧前,加速度大小为a= 2f −mg
m
D.轿厢到达最低点时,弹簧弹性势能为mgx + 1
2 mv
2−2fx
【答案】BC
【详解】A.由题中描述可知,触发安全钳之后,在两侧摩擦力的作用下轿厢已经开始减速,
也即2f >mg(该阶段合力恒定,加速度恒定),接触弹簧后,向上的力合力更大,减速的
加速度变大,全程都是减速运动,故A 错误;
B.由A 选项分析可知,轿厢v −t图如下实线
若全程匀减速(图中虚线),则平均速度是1
2 v,显然实际上运动的位移更大,故平均速度
大于1
2 v,故B 正确;
C.接触弹簧前,轿厢竖直方向上受重力和两侧的滑动摩擦,由牛顿第二定律可得
a= 2f −mg
m
,故C 正确;
D.设接触弹簧前还需下落h,下落过程中能量守恒,减少的重力势能和动能,转化成了弹
簧的弹性势能和摩擦热,则有mg(h+ x)+ 1
2 mv
2= Ep+2f (h+ x)
解得弹性势能Ep=mg(h+ x)+ 1
2 mv
2−2f (h+ x),故D 错误。
故选BC。
15. (2026·浙江·二模)图甲为宇树科技机器人用两只机械手指捏着鸡蛋的照片,简略图如图乙
所示。若两手指对鸡蛋的合力为F,鸡蛋重力为G,下列说法正确的是(  )
A.匀速提起鸡蛋时,手指对鸡蛋的压力大于鸡蛋对手指的弹力
B.匀速提起鸡蛋过程中,鸡蛋机械能守恒
C.若手指捏着鸡蛋水平匀速移动,则F >G
D.若手指捏着鸡蛋水平加速移动,则F >G
【答案】D
【详解】A.手指对鸡蛋的压力与鸡蛋对手指的弹力是一对作用力与反作用力,根据牛顿第
三定律,两者大小始终相等,故A 错误;
B.匀速提起鸡蛋过程中,鸡蛋动能不变,重力势能增加,机械能增加,故B 错误;
C.若手指捏着鸡蛋水平匀速移动,鸡蛋处于平衡状态,受重力G和手指对鸡蛋的合力F,
由平衡条件可知F与G大小相等,即F =G,故C 错误;
D.若手指捏着鸡蛋水平加速移动,鸡蛋在竖直方向受力平衡,手指对鸡蛋的竖直分力
F y =G
在水平方向由牛顿第二定律可知手指对鸡蛋的水平分力F x=ma
则手指对鸡蛋的合力F =
❑√F x
2+ F y
2 =
❑√(ma)
2+G
2)
显然F >G,故D 正确。
故选D。
16. (2026·广东深圳·二模)(多选)如图所示,半径为R 的四分之一圆弧支架竖直放置,与圆
心O 等高的圆弧边缘C 点处有一小滑轮,一轻绳两端系着质量分别为m1与m2的小球和物块,
挂在定滑轮两边,且m1= 4 m2,开始时小球和物块均静止,且能视为质点,不计一切摩擦,
重力加速度为g。小球从C 点静止释放直到小球到达圆弧的A 点的过程中,下列说法正确的
是(  )
A.由于不计一切摩擦,小球的机械能守恒
B.到达A 点时小球的速度大小为2
3
❑√(4−❑√2)gR
C.轻绳对物块所做的功和轻绳对小球所做的功的大小相等
D.轻绳对物块做功为❑√2m2 gR
【答案】BC
【详解】A.除重力以外的轻绳的拉力对小球做功,所以小球的机械能不守恒,但对小球和
物块组成的系统,没有机械能与其他能的转化,故小球和物块组成的系统机械能守恒,故A
错误;
B.设小球到达A 点时的速度大小为v1,物块的速度大小为v2,根据几何关系有
v2= v1cos 45°
以小球和物块作为研究对象,根据机械能守恒可得m1gR−m2 g ❑√2 R = 1
2 m1v1
2+ 1
2 m2v2
2
联立小球到达A 点时的速度大小为v1= 2
3
❑√(4−❑√2)gR,故B 正确;
C.因小球和物块组成的系统机械能守恒,由功能关系可知,轻绳对小球做的负功和对物块
做的正功一样大,故C 正确;
D.根据功能关系,可知轻绳对物块做的功等于物块机械能的增加量,则有
W =m2 g⋅❑√2 R+ 1
2 m2v2
2>❑√2m2 gR,故D 错误。
故选BC。
17. (2026·江苏南京·二模)如图所示,在光滑绝缘水平桌面上,电荷量相同、质量均为m 的带
正电小球A、B,带负电的小球C 质量为2m,A、B 间通过绝缘细线连接,C 与A、B 分别通
过两端带铰链的绝缘轻杆相连接,三者构成边长为L 的正三角形,小球均处于静止状态,剪
断细线(  )
A.瞬间A 的加速度方向沿BA 方向
B.瞬间A 的加速度大于C 的加速度
C.三个球运动过程中,系统机械能守恒
D.三个球开始运动至共线时,C 球位移为L
2
【答案】B
【详解】A.剪断细线瞬间,A 受到三个作用:B 对A 的库仑斥力,沿AB 连线背离B;C 对A
的库仑引力,沿AC 连线指向C;轻杆AC 的弹力,沿AC 方向。三个力的合力存在沿AB 方向
和垂直AB 方向的两个分量,因此A 的加速度方向不沿BA 方向,故A 错误;
B.系统在光滑水平面上运动,合外力为零,总动量守恒且初始总动量为零。
由对称性可知,A、B 的加速度大小相等,且垂直AB 方向的分量大小相等、方向相同,设为
aA ⊥,C 的加速度仅沿AB 的中垂线方向,大小为aC。
垂直AB 方向动量守恒:m v A ⊥+m vB⊥+2m vC =0
代入v A ⊥= vB⊥
得vC =−v A ⊥
对时间求导得aC =aA ⊥
A 的合加速度大小为aA =
❑√aAB
2 +aA ⊥
2
(aAB为A 沿AB 方向的加速度分量)
显然aA>aA ⊥=aC,故B 正确;
C.系统内存在库仑力(电场力)做功,运动过程中电势能与动能相互转化,系统的机械能
(仅动能,重力势能无变化)与电势能之和守恒,机械能不守恒,故C 错误;
D.系统初始静止,合外力为零,质心位置保持不变
初始时正三角形质心沿AB 中垂线方向的坐标为:yc =
m×0+m×0+2m×
❑√3
2 L
m+m+2m
=
❑√3 L
4
三球共线时,杆长不变(AC = BC = L),三球位于同一水平线上,质心y 坐标等于C 的y
坐标
因此C 沿中垂线方向的位移大小为:Δ y =
❑√3
2 L−
❑√3
4 L=
❑√3 L
4
≈0.433 L≠L
2 ,故D 错误。
故选B。
18. (2026·宁夏银川·模拟预测)(多选)单板滑雪大跳台主要由助滑道,圆弧形起跳台和着陆
坡组成,起跳台的半径为20 米,起跳方向与水平方向成30°角,如图所示为简化示意图。运
动员在助滑道下滑后在起跳台起跳,在空中做抛体运动后落在着陆坡上。图中虚线为苏翊鸣
在某次比赛中起跳后的运动轨迹,a 点为起跳点,b 点为轨迹最高点,c 点为落在坡上的着
陆点。苏翊鸣的质量为50 kg,不计一切阻力,g=10 N/kg,则下列说法正确的是(    )
A.若苏翊鸣起跳时va=10 m/s,则ab 段水平距离为5
2
❑√3 m
B.若苏翊鸣起跳时va=10 m/s,则苏翊鸣在最低点对起跳台压力为250(7−2❑√3)N
C.苏翊鸣在ab 段运动过程中处于超重状态,在bc 段处于失重状态
D.苏翊鸣起跳后重力的功率不断地减小
【答案】AB
【详解】A.若苏翊鸣起跳时va=10 m/s,速度的水平分量为vacos30
°,速度的竖直分量为
vasin30
°,到达b 点的时间为t1= vasin30
°
g
=0.5s
ab 段水平距离为xab= vacos30
°t1= 5
2
❑√3 m,故A 正确;
B.若苏翊鸣起跳时va=10 m/s,从最低点到a 点,根据机械能守恒有
1
2 m v
2= 1
2 m va
2+mgR(1−cos30
°)
在最低点有N −mg=m v
2
R
解得N =250(7−2❑√3)N
根据牛顿第三定律可得苏翊鸣在最低点对起跳台压力为250(7−2❑√3)N,故B 正确;
C.苏翊鸣在ab 段、bc 段运动过程中只受重力,可知均处于完全失重状态,故C 错误;
D.苏翊鸣起跳后,做斜抛运动,竖直方向的速度先减小后增大,根据重力的功率
PG=mg v y
可知重力的功率先减小后增大,故D 错误。
故选AB。
19. (2026·北京朝阳·二模)模型的修正和完善伴随着我们对物理本质更深入的认识。某学习小
组对过山车的运动进行了深入研究。已知重力加速度为g,不计摩擦及空气阻力。
(1)先将过山车用可视为质点的小球来替代。
a.图甲所示的装置由两段可视为竖直平面内的倾斜直轨道与一半径为R 的圆轨道顺接组成,
在圆轨道最低点处的两侧稍微错开一小段距离,且分别与左右两侧的斜直轨道平滑相接。将
一小球从左侧倾斜直轨道上某位置由静止释放,小球恰好能通过圆轨道最高点,求小球在圆
轨道最高点的速度大小v1;
b.实际的过山车竖直回环轨道不是正圆,而是设计成图乙所示的扁轨道,可将其简化为图
丙所示的轨道。研究一般的曲线运动时,我们可将运动过程分割为许多很短的小段,每小段
的运动均可看作是圆周运动的一部分。若轨道承压足够大,请比较小球从同一位置P 由静
止释放,分别沿扁轨道、正圆轨道到达最高点Q 时轨道对其压力的大小关系,并说明这种
设计的优点。
(2)实际的过山车并不能视为质点。如图丁所示,一列长为L、质量为M 的玩具过山车,在
无动力情况下,从水平轨道冲上半径为r 的竖直圆轨道。已知L>2πr,不计过山车自身高度
及相邻车体间碰撞。在车体始终布满轨道的一段时间内,过山车的速率保持不变,请在该段
时间内分析下列问题:
a.推导最高点处车体之间的拉力大小T = 2r
L Mg;
b.取轨道最高点处的一小段长度为s 的车体为研究对象。若此时左、右侧车体对其拉力大
小可视为相等,且两力的合力大小为a 问中拉力的s
r 倍,求该小段车体通过最高点时的最小
速度vm。
【答案】(1)a.❑√gR;b.见解析
(2)a.见解析;b.❑√3 gr
【详解】(1)a.小球恰好能通过圆轨道最高点,说明在最高点轨道对小球的弹力为零,重
力完全提供向心力。根据牛顿第二定律有mg=m v1
2
R
解得v1= ❑√gR
b.小球从同一位置P 由静止释放,根据机械能守恒定律,到达最高点Q 时,重力势能变化
量相同,故动能变化量相同,到达Q 点的速度v大小相等。在最高点Q,根据牛顿第二定律
有N +mg =m v
2
ρ
得N =m v
2
ρ −mg
由图丙可知,扁轨道在最高点Q 处的曲率半径ρ小于正圆轨道的半径R,因为v相同,所以
N 扁> N 圆,即沿扁轨道到达最高点时轨道对小球的压力较大。这种设计的优点是可以提高
安全性。
(2)由于过山车速率保持不变,且车体始终布满轨道,说明圆轨道部分的重力势能不变,
水平轨道部分重力势能也不变,故整体机械能守恒,动能不变。对于水平轨道上的车体,做
匀速直线运动且不计摩擦,故水平轨道内车体间张力为零。因此,圆轨道最低点出口处车体
间的拉力T 0=0。取圆轨道上从最低点出口到最高点的一段车体为研究对象,设线密度为
λ = M
L 。在任意位置θ(与竖直向下方向夹角)取微元ds=rdθ
质量dm= λrdθ
由于速率不变,切向加速度为零,切向合力为零。从最低点到最高点,重力沿切线方向的分
力阻碍运动,拉力需克服重力分量增加。根据平衡条件,得最高点拉力
T =∫
0
π
λrgsinθdθ = M
L rg[−cosθ ]0
π = 2 Mgr
L
b.取最高点处长度为s的一小段车体,其质量m
' = s
L M
该小段车体受重力m
' g、轨道作用力N以及两侧车体的拉力。两侧拉力的合力指向圆心,根
据题意及几何关系(小角度近似),合力大小FT =T· s
r
代入T = 2 Mgr
L
,得FT = 2 Mgr
L
· s
r = 2 Mgs
L
=2m
' g
在最高点,根据牛顿第二定律,合外力提供向心力FT +m
' g+ N =m
' v
2
r
当车体恰好不脱离轨道时,速度最小,此时N =0。方程变为2m
' g+m
' g=m
' vm
2
r
即3 g= vm
2
r
解得vm= ❑√3 gr