文档文本内容
2026 届高三物理二轮复习专项训练:物理实验专题 力学创新
实验问题
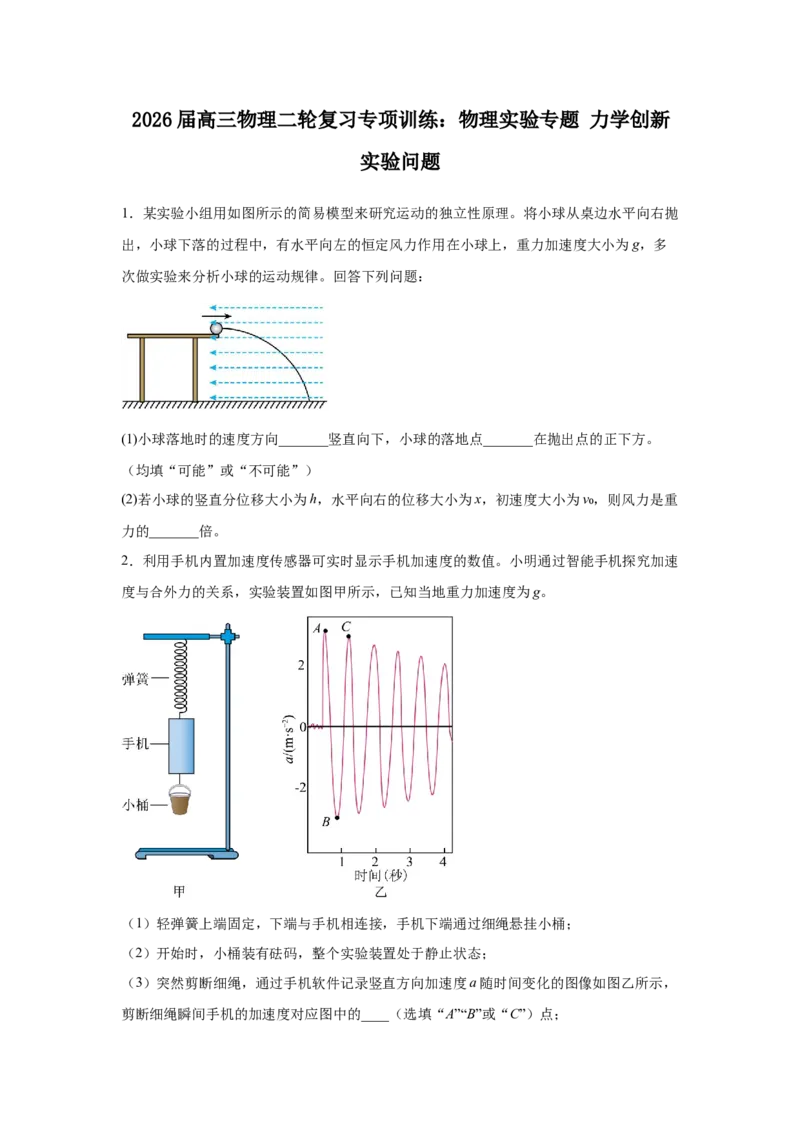
1.某实验小组用如图所示的简易模型来研究运动的独立性原理。将小球从桌边水平向右抛
出,小球下落的过程中,有水平向左的恒定风力作用在小球上,重力加速度大小为g,多
次做实验来分析小球的运动规律。回答下列问题:
(1)小球落地时的速度方向_______竖直向下,小球的落地点_______在抛出点的正下方。
(均填“可能”或“不可能”)
(2)若小球的竖直分位移大小为h,水平向右的位移大小为x,初速度大小为v₀,则风力是重
力的_______倍。
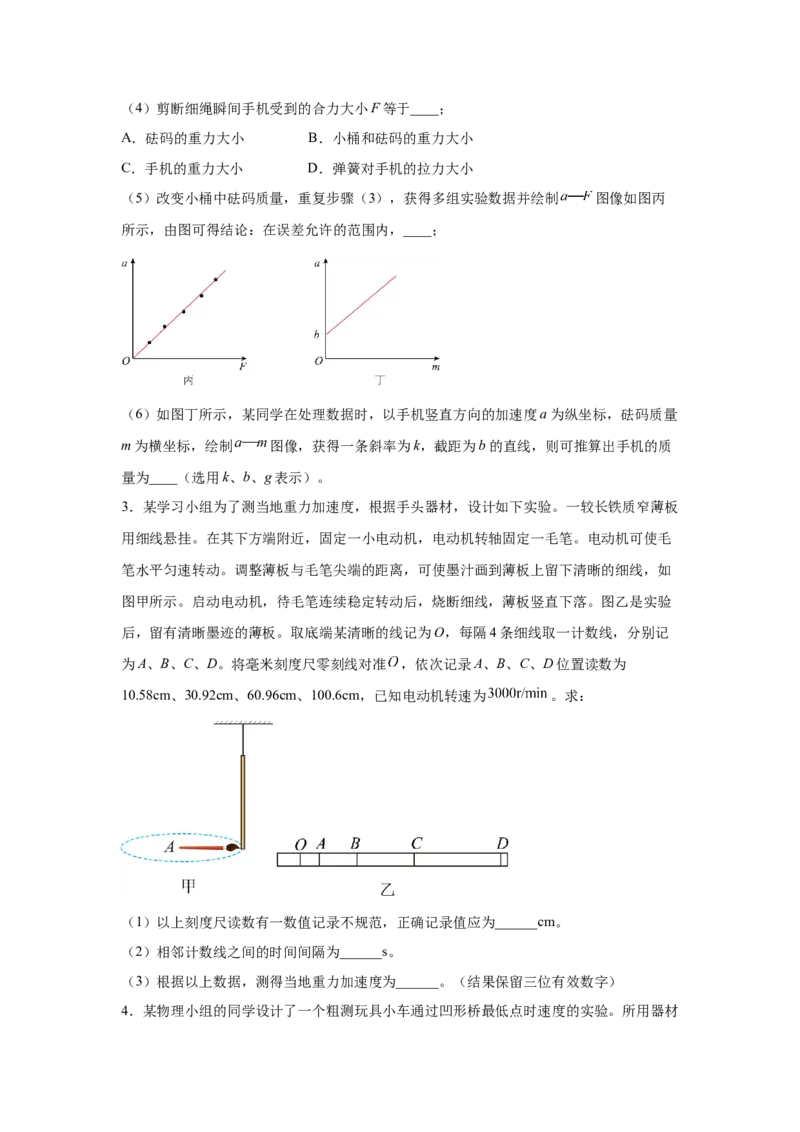
2.利用手机内置加速度传感器可实时显示手机加速度的数值。小明通过智能手机探究加速
度与合外力的关系,实验装置如图甲所示,已知当地重力加速度为g。
(1)轻弹簧上端固定,下端与手机相连接,手机下端通过细绳悬挂小桶;
(2)开始时,小桶装有砝码,整个实验装置处于静止状态;
(3)突然剪断细绳,通过手机软件记录竖直方向加速度a 随时间变化的图像如图乙所示,
剪断细绳瞬间手机的加速度对应图中的____(选填“A”“B”或“C”)点;
(4)剪断细绳瞬间手机受到的合力大小F 等于____;
A.砝码的重力大小                B.小桶和砝码的重力大小
C.手机的重力大小                D.弹簧对手机的拉力大小
(5)改变小桶中砝码质量,重复步骤(3),获得多组实验数据并绘制
图像如图丙
所示,由图可得结论:在误差允许的范围内,____;
(6)如图丁所示,某同学在处理数据时,以手机竖直方向的加速度a 为纵坐标,砝码质量
m 为横坐标,绘制
图像,获得一条斜率为k,截距为b 的直线,则可推算出手机的质
量为____(选用k、b、g 表示)。
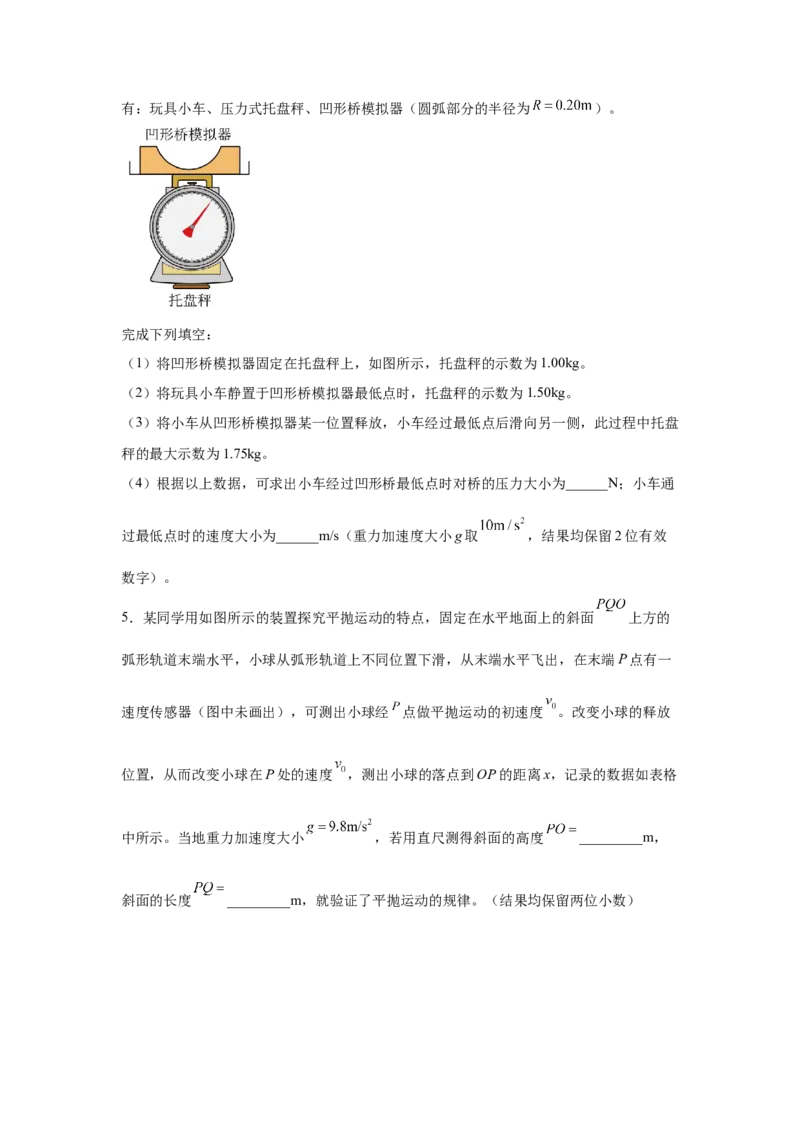
3.某学习小组为了测当地重力加速度,根据手头器材,设计如下实验。一较长铁质窄薄板
用细线悬挂。在其下方端附近,固定一小电动机,电动机转轴固定一毛笔。电动机可使毛
笔水平匀速转动。调整薄板与毛笔尖端的距离,可使墨汁画到薄板上留下清晰的细线,如
图甲所示。启动电动机,待毛笔连续稳定转动后,烧断细线,薄板竖直下落。图乙是实验
后,留有清晰墨迹的薄板。取底端某清晰的线记为O,每隔4 条细线取一计数线,分别记
为A、B、C、D。将毫米刻度尺零刻线对准
,依次记录A、B、C、D 位置读数为
10.58cm、30.92cm、60.96cm、100.6cm,已知电动机转速为
。求:
(1)以上刻度尺读数有一数值记录不规范,正确记录值应为______cm。
(2)相邻计数线之间的时间间隔为______s。
(3)根据以上数据,测得当地重力加速度为______。(结果保留三位有效数字)
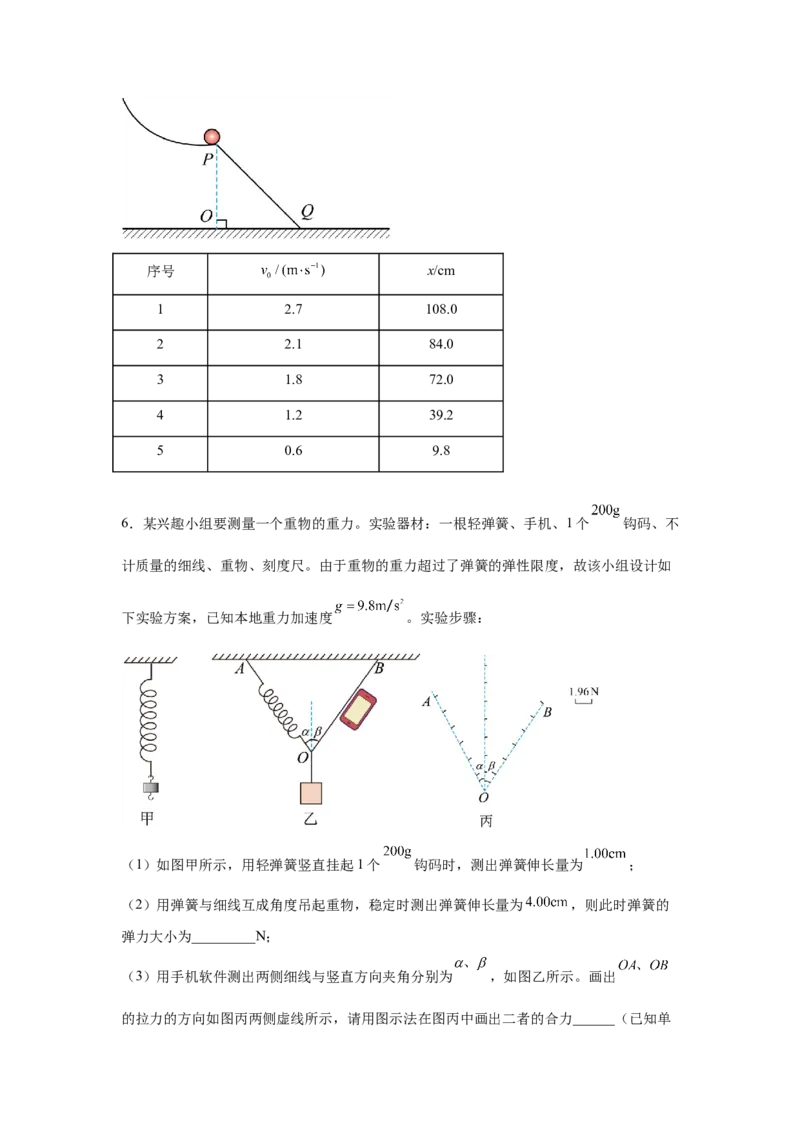
4.某物理小组的同学设计了一个粗测玩具小车通过凹形桥最低点时速度的实验。所用器材
有:玩具小车、压力式托盘秤、凹形桥模拟器(圆弧部分的半径为
)。
完成下列填空:
(1)将凹形桥模拟器固定在托盘秤上,如图所示,托盘秤的示数为1.00kg。
(2)将玩具小车静置于凹形桥模拟器最低点时,托盘秤的示数为1.50kg。
(3)将小车从凹形桥模拟器某一位置释放,小车经过最低点后滑向另一侧,此过程中托盘
秤的最大示数为1.75kg。
(4)根据以上数据,可求出小车经过凹形桥最低点时对桥的压力大小为______N;小车通
过最低点时的速度大小为______m/s(重力加速度大小g 取
,结果均保留2 位有效
数字)。
5.某同学用如图所示的装置探究平抛运动的特点,固定在水平地面上的斜面
上方的
弧形轨道末端水平,小球从弧形轨道上不同位置下滑,从末端水平飞出,在末端P 点有一
速度传感器(图中未画出),可测出小球经
点做平抛运动的初速度
。改变小球的释放
位置,从而改变小球在P 处的速度
,测出小球的落点到OP 的距离x,记录的数据如表格
中所示。当地重力加速度大小
,若用直尺测得斜面的高度
_________m,
斜面的长度
_________m,就验证了平抛运动的规律。(结果均保留两位小数)

序号
x/cm
1
2.7
108.0
2
2.1
84.0
3
1.8
72.0
4
1.2
39.2
5
0.6
9.8
6.某兴趣小组要测量一个重物的重力。实验器材:一根轻弹簧、手机、1 个
钩码、不
计质量的细线、重物、刻度尺。由于重物的重力超过了弹簧的弹性限度,故该小组设计如
下实验方案,已知本地重力加速度
。实验步骤:
(1)如图甲所示,用轻弹簧竖直挂起1 个
钩码时,测出弹簧伸长量为
;
(2)用弹簧与细线互成角度吊起重物,稳定时测出弹簧伸长量为
,则此时弹簧的
弹力大小为_________N;
(3)用手机软件测出两侧细线与竖直方向夹角分别为
,如图乙所示。画出
的拉力的方向如图丙两侧虚线所示,请用图示法在图丙中画出二者的合力______(已知单
位长度表示的力为
);
(4)由作图结果可得重物的重力为__________N(保留两位小数)。
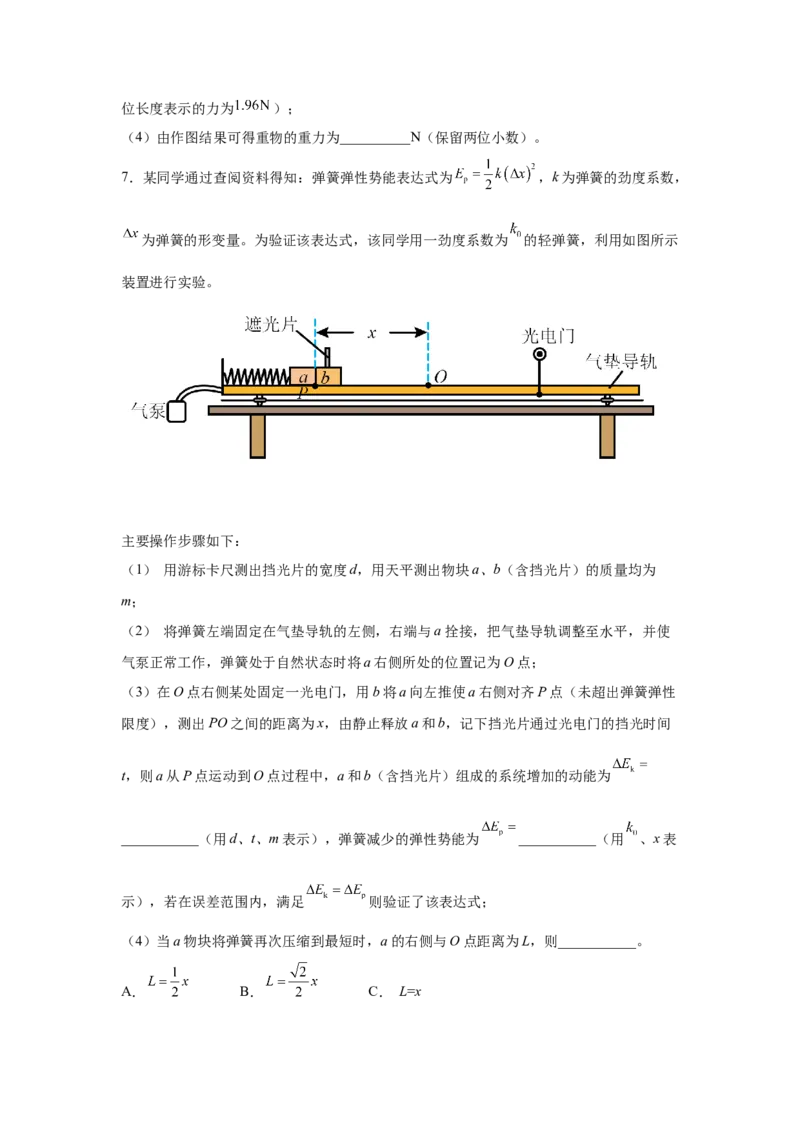
7.某同学通过查阅资料得知:弹簧弹性势能表达式为
,k 为弹簧的劲度系数,
为弹簧的形变量。为验证该表达式,该同学用一劲度系数为
的轻弹簧,利用如图所示
装置进行实验。


主要操作步骤如下:
(1) 用游标卡尺测出挡光片的宽度d,用天平测出物块a、b(含挡光片)的质量均为
m;
(2) 将弹簧左端固定在气垫导轨的左侧,右端与a 拴接,把气垫导轨调整至水平,并使
气泵正常工作,弹簧处于自然状态时将a 右侧所处的位置记为O 点;
(3)在O 点右侧某处固定一光电门,用b 将a 向左推使a 右侧对齐P 点(未超出弹簧弹性
限度),测出PO 之间的距离为x,由静止释放a 和b,记下挡光片通过光电门的挡光时间
t,则a 从P 点运动到O 点过程中,a 和b(含挡光片)组成的系统增加的动能为
___________(用d、t、m 表示),弹簧减少的弹性势能为
___________(用
、x 表
示),若在误差范围内,满足
则验证了该表达式;
(4)当a 物块将弹簧再次压缩到最短时,a 的右侧与O 点距离为L,则___________。
A.
            B.
            C. L=x
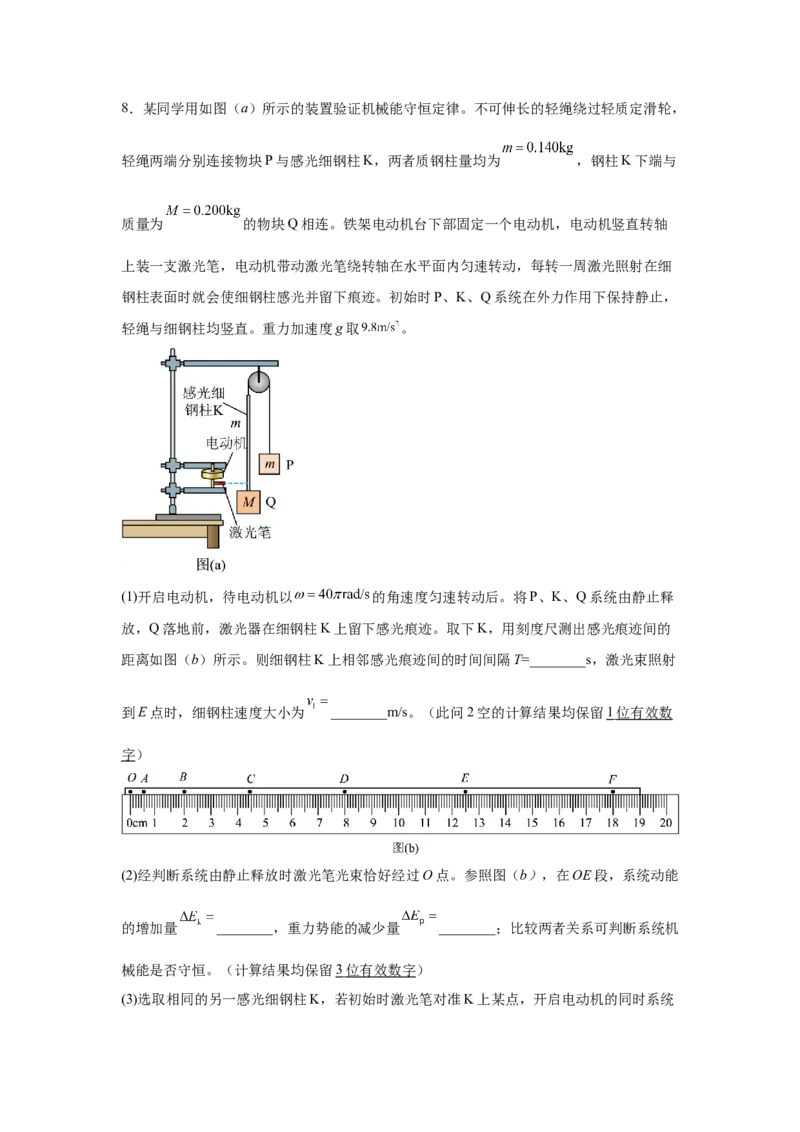
8.某同学用如图(a)所示的装置验证机械能守恒定律。不可伸长的轻绳绕过轻质定滑轮,
轻绳两端分别连接物块P 与感光细钢柱K,两者质钢柱量均为
,钢柱K 下端与
质量为
的物块Q 相连。铁架电动机台下部固定一个电动机,电动机竖直转轴
上装一支激光笔,电动机带动激光笔绕转轴在水平面内匀速转动,每转一周激光照射在细
钢柱表面时就会使细钢柱感光并留下痕迹。初始时P、K、Q 系统在外力作用下保持静止,
轻绳与细钢柱均竖直。重力加速度g 取
。
(1)开启电动机,待电动机以
的角速度匀速转动后。将P、K、Q 系统由静止释
放,Q 落地前,激光器在细钢柱K 上留下感光痕迹。取下K,用刻度尺测出感光痕迹间的
距离如图(b)所示。则细钢柱K 上相邻感光痕迹间的时间间隔T=________s,激光束照射
到E 点时,细钢柱速度大小为
________m/s。(此问2 空的计算结果均保留1   位有效数


字)
(2)经判断系统由静止释放时激光笔光束恰好经过O 点。参照图(b),在OE 段,系统动能
的增加量
________,重力势能的减少量
________;比较两者关系可判断系统机
械能是否守恒。(计算结果均保留3   位有效数字

 )
(3)选取相同的另一感光细钢柱K,若初始时激光笔对准K 上某点,开启电动机的同时系统
由静止释放,电动机的角速度按如图(c)所示的规律变化,图像斜率为k,记录下如图
(d)所示的感光痕迹,其中两相邻感光痕迹间距均为d。若验证得到表达式k=________即
可证明系统在运动过程中机械能守恒(用含字母M、m、d、k、g、π 的表达式表示)。
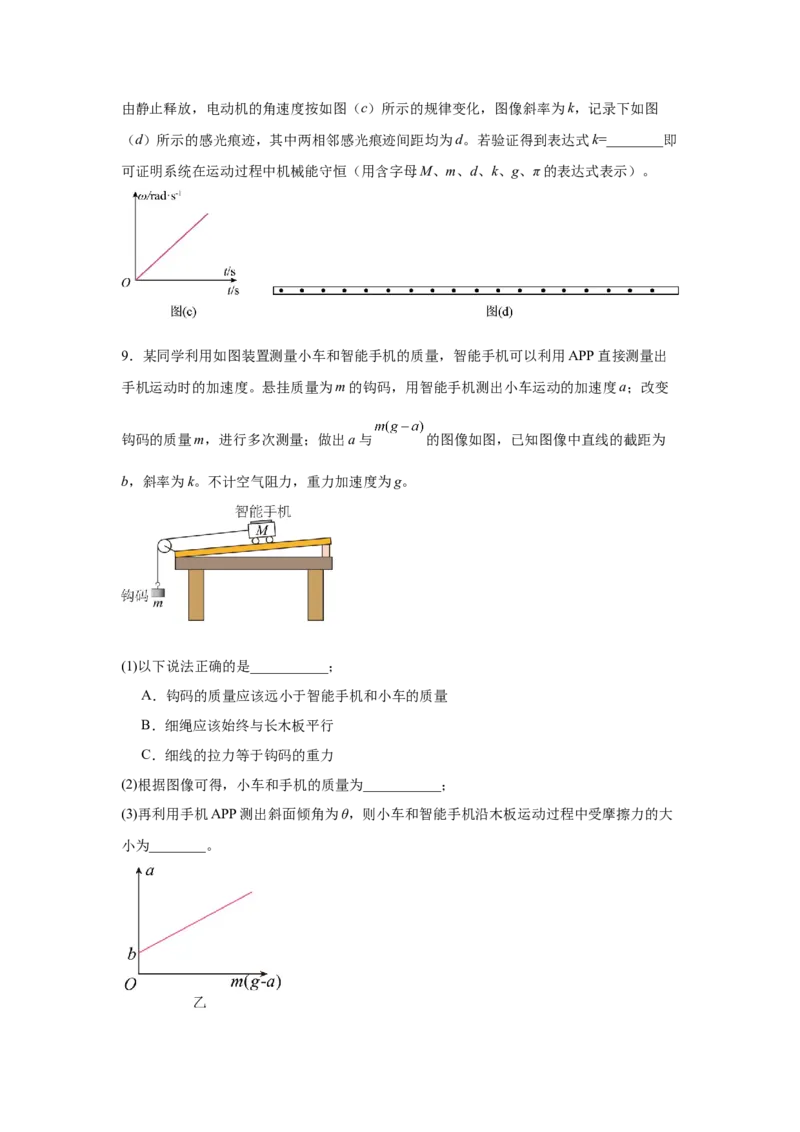
9.某同学利用如图装置测量小车和智能手机的质量,智能手机可以利用APP 直接测量出
手机运动时的加速度。悬挂质量为m 的钩码,用智能手机测出小车运动的加速度a;改变
钩码的质量m,进行多次测量;做出a 与
的图像如图,已知图像中直线的截距为
b,斜率为k。不计空气阻力,重力加速度为g。
(1)以下说法正确的是___________;
A.钩码的质量应该远小于智能手机和小车的质量
B.细绳应该始终与长木板平行
C.细线的拉力等于钩码的重力
(2)根据图像可得,小车和手机的质量为___________;
(3)再利用手机APP 测出斜面倾角为θ,则小车和智能手机沿木板运动过程中受摩擦力的大
小为________。
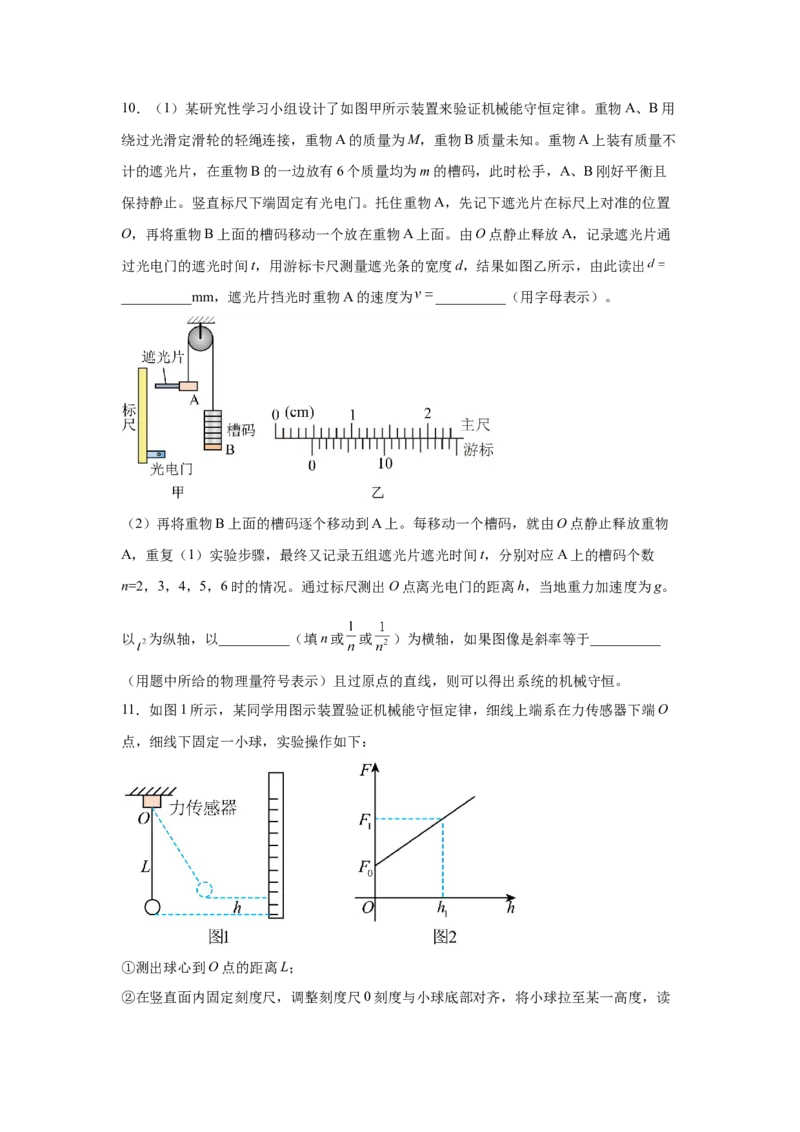
10.(1)某研究性学习小组设计了如图甲所示装置来验证机械能守恒定律。重物A、B 用
绕过光滑定滑轮的轻绳连接,重物A 的质量为M,重物B 质量未知。重物A 上装有质量不
计的遮光片,在重物B 的一边放有6 个质量均为m 的槽码,此时松手,A、B 刚好平衡且
保持静止。竖直标尺下端固定有光电门。托住重物A,先记下遮光片在标尺上对准的位置
O,再将重物B 上面的槽码移动一个放在重物A 上面。由O 点静止释放A,记录遮光片通
过光电门的遮光时间t,用游标卡尺测量遮光条的宽度d,结果如图乙所示,由此读出
__________mm,遮光片挡光时重物A 的速度为
__________(用字母表示)。
(2)再将重物B 上面的槽码逐个移动到A 上。每移动一个槽码,就由O 点静止释放重物
A,重复(1)实验步骤,最终又记录五组遮光片遮光时间t,分别对应A 上的槽码个数
n=2,3,4,5,6 时的情况。通过标尺测出O 点离光电门的距离h,当地重力加速度为g。
以
为纵轴,以__________(填n 或
或
)为横轴,如果图像是斜率等于__________
(用题中所给的物理量符号表示)且过原点的直线,则可以得出系统的机械守恒。
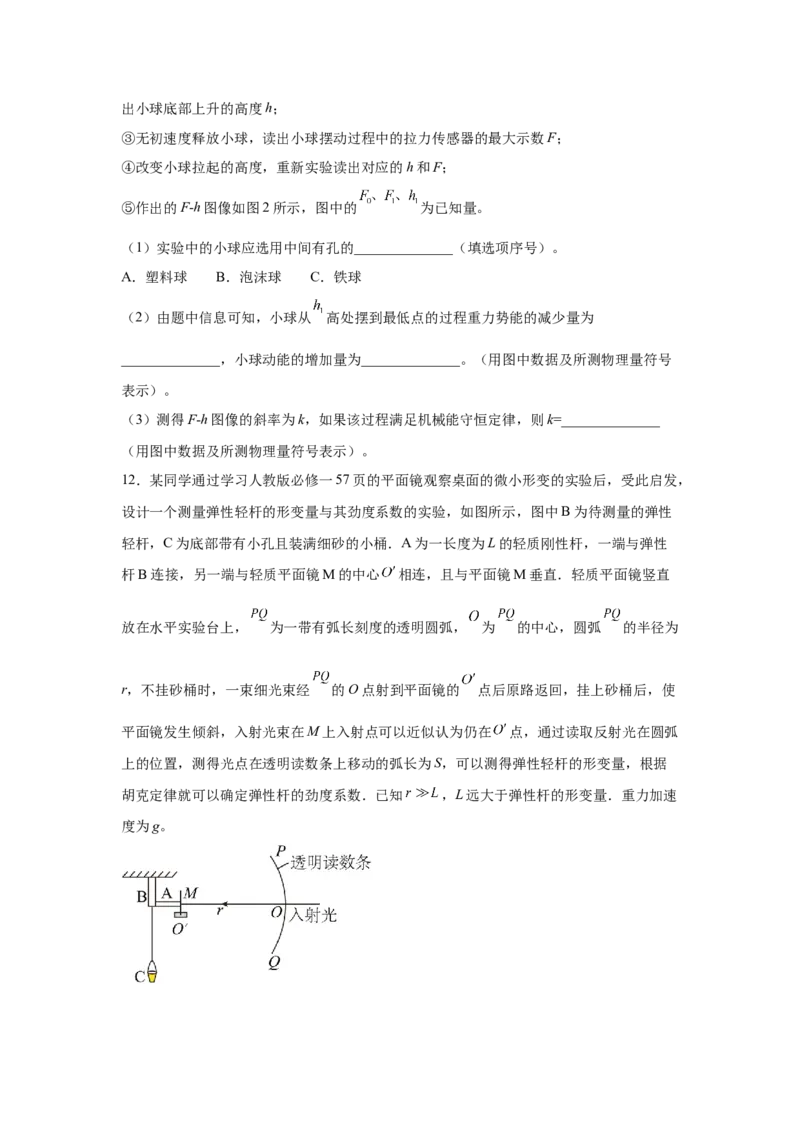
11.如图1 所示,某同学用图示装置验证机械能守恒定律,细线上端系在力传感器下端O
点,细线下固定一小球,实验操作如下:
①测出球心到O 点的距离L;
②在竖直面内固定刻度尺,调整刻度尺0 刻度与小球底部对齐,将小球拉至某一高度,读
出小球底部上升的高度h;
③无初速度释放小球,读出小球摆动过程中的拉力传感器的最大示数F;
④改变小球拉起的高度,重新实验读出对应的h 和F;
⑤作出的F-h 图像如图2 所示,图中的
为已知量。
(1)实验中的小球应选用中间有孔的______________(填选项序号)。
A.塑料球  B.泡沫球  C.铁球
(2)由题中信息可知,小球从
高处摆到最低点的过程重力势能的减少量为
______________,小球动能的增加量为______________。(用图中数据及所测物理量符号
表示)。
(3)测得F-h 图像的斜率为k,如果该过程满足机械能守恒定律,则k=______________
(用图中数据及所测物理量符号表示)。
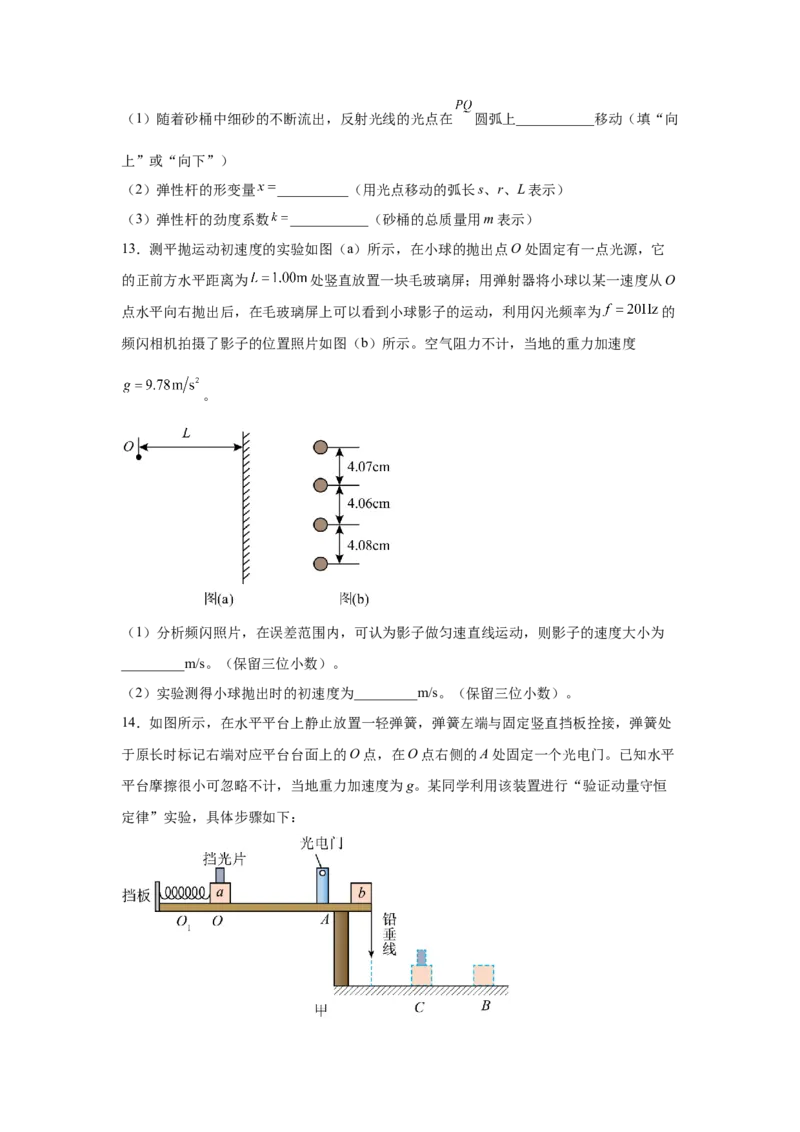
12.某同学通过学习人教版必修一57 页的平面镜观察桌面的微小形变的实验后,受此启发,
设计一个测量弹性轻杆的形变量与其劲度系数的实验,如图所示,图中B 为待测量的弹性
轻杆,C 为底部带有小孔且装满细砂的小桶.A 为一长度为L 的轻质刚性杆,一端与弹性
杆B 连接,另一端与轻质平面镜M 的中心
相连,且与平面镜M 垂直.轻质平面镜竖直
放在水平实验台上,
为一带有弧长刻度的透明圆弧,
为
的中心,圆弧
的半径为
r,不挂砂桶时,一束细光束经
的O 点射到平面镜的
点后原路返回,挂上砂桶后,使
平面镜发生倾斜,入射光束在M 上入射点可以近似认为仍在
点,通过读取反射光在圆弧
上的位置,测得光点在透明读数条上移动的弧长为S,可以测得弹性轻杆的形变量,根据
胡克定律就可以确定弹性杆的劲度系数.已知
,L 远大于弹性杆的形变量.重力加速
度为g。
(1)随着砂桶中细砂的不断流出,反射光线的光点在
圆弧上___________移动(填“向
上”或“向下”)
(2)弹性杆的形变量
__________(用光点移动的弧长s、r、L 表示)
(3)弹性杆的劲度系数
___________(砂桶的总质量用m 表示)
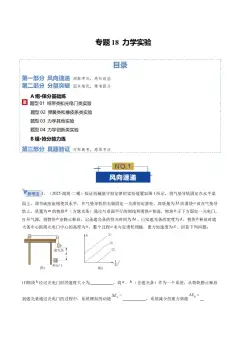
13.测平抛运动初速度的实验如图(a)所示,在小球的抛出点O 处固定有一点光源,它
的正前方水平距离为
处竖直放置一块毛玻璃屏;用弹射器将小球以某一速度从O
点水平向右抛出后,在毛玻璃屏上可以看到小球影子的运动,利用闪光频率为
的
频闪相机拍摄了影子的位置照片如图(b)所示。空气阻力不计,当地的重力加速度
。
(1)分析频闪照片,在误差范围内,可认为影子做匀速直线运动,则影子的速度大小为
_________m/s。(保留三位小数)。
(2)实验测得小球抛出时的初速度为_________m/s。(保留三位小数)。
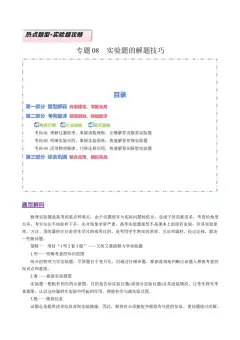
14.如图所示,在水平平台上静止放置一轻弹簧,弹簧左端与固定竖直挡板拴接,弹簧处
于原长时标记右端对应平台台面上的O 点,在O 点右侧的A 处固定一个光电门。已知水平
平台摩擦很小可忽略不计,当地重力加速度为g。某同学利用该装置进行“验证动量守恒
定律”实验,具体步骤如下:
①在小滑块a 上固定一个宽度为d 的挡光片;
②用天平分别测出小滑块a 和b 的质量
、
;
③使小滑块a 向左压缩轻弹簧到某一位置
,标记该位置后,由静止释放小滑块a,a 瞬间
被弹开后沿平台向右运动,经过光电门后与另一小滑块b 发生正碰,碰后两滑块先后从平
台边缘飞出,分别落在水平地面的B、C 点;
④记录小滑块a 通过光电门时挡光片的遮光时间t;
⑤用刻度尺测出O、
之间的距离l、平台距水平地面的高度h 及平台边缘铅垂线分别与
B、C 点之间的水平距离
、
;
⑥改变弹簧压缩量,进行多次测量。
(1)若满足表达式______(用题目中给定的字母表示),则说明小滑块a、b 正碰过程动量
守恒;
(2)该同学利用图像分析O、
之间的距离l 与小滑块a 通过光电门时挡光片的遮光时间t 之
间的数值关系,利用描点法做出如图乙所示的图像是一条过原点的直线,该图像纵轴表示
l,则横轴表示______(选填“t”、“ ”或“
”)。若该图像的斜率为c,则由图乙可
求得该轻弹簧的劲度系数
______。(弹簧的弹性势能可表示为
,其中k 为弹
簧的劲度系数,x 为弹簧的形变量)
15.某实验小组探究甩手时指尖的向心加速度,利用手机连拍功能(每隔0.04s 拍一张照
片)得到甩手动作的过程如图甲。其中,A、B、C 三点是甩手动作最后3 张照片指尖的位
置。可建立如下运动模型:指尖从A 点以肘关节M 为圆心做加速圆周运动,指尖到B 的瞬
间,立刻以腕关节N(视为已静止)为圆心做减速圆周运动,最终到达C 点。
(1)方案一:由图甲照片可知,实验者手臂自然下垂时肩膀到指尖的距离为13cm,而相
应的实际距离为65cm;照片中A、B 两点间距离为5.2cm,由此可以计算指尖实际在A、B
间运动的平均速度为________m/s,并粗略认为这就是指尖过B 点的线速度。同理,得到
BN 的实际距离为17cm;计算指尖在B 处绕N 点转动的向心加速度为a 向=________m/s2
(保留三位有效数字)。

(2)方案二:按如图乙方式握住手机,调整手机位置,使手机中的加速度传感器尽量靠近
手腕,重复与方案一相同的甩手动作,加速度传感器可以测出空间直角坐标系内x、y、z
三个方向的加速度分量,其中x 轴正方向沿手机平面向右,y 轴正方向沿手机平面向上,z
轴正方向垂直于手机平面向上。图丙为手机测量的手腕三个方向加速度随时间的变化曲线,
其中x 方向的加速度用曲线x 表示。由图丙可知,曲线________(填1 或2)测量的手腕向
心加速度。通过测量图甲可知:B 点做圆周运动的线速度大约是N 点绕M 点做圆周运动的
线速度的2.2 倍,B 点绕N 点做圆周运动的半径NB 大约是N 点绕M 点做圆周运动半径MN
的0.6 倍,可得指尖在B 处绕N 点转动的向心加速度为a 向=________m/s2(保留三位有效
数字)。
(3)任写一条方案一或方案二中的系统误差________。
16.某同学用如图所示装置做“探究向心力与速度的关系”的实验。半径均为R 的半圆轨
道AB 和四分之一圆弧轨道CD 固定在竖直面内,过CD 部分最高点D 的切线水平,A、
C、B 在同一水平面上,在D 点固定一个力传感器,D 点在地面的投影为O,从A 点正上方
P 点处由静止释放一个质量为m 的小球,小球沿轨道运动到D 点并从D 点水平抛出,落地
点在Q 点(图中未标出)。
(1)对实验的要求,下列说法正确的是________。
A.圆弧轨道越光滑越好B.应选用密度大、体积小的小球
C.P 点位置比D 点高即可D.为了使力传感器的示数大些,应选用质量小些的球
(2)若实验记录力传感器的示数为F,小球落地点Q 到O 点的距离为x,改变P 点位置进
行多次实验,测得多组F、x,作F—x2图像,如果图像是一条倾斜的直线,当图像与纵轴
的截距为________、图像的斜率为________时(用已知量m、R、g 表示),则说明向心力
与速度平方成正比。
17.如图甲所示是某兴趣小组设计的验证向心力大小表达式的实验装置。在O 处固定一力
传感器,其下方用细线悬挂一重力为
的小球,在小球静止的最低点A 处固定一光电门。
(含有数据采集器及配套设施的光电门和力传感器均未画出)实验时,首先用刻度尺测出
小球静止时悬点O 到球心的距离L,然后将小球从最低点A 处拉升到一定高度后(保持细
线绷紧)由静止释放,释放后。小球做(部分)圆周运动,当小球运动到A 处时采集一组
数据:力传感器的示数F 和小球通过光电门的遮光时间
。之后每隔
采集一组
F、
的数据,共采集6~10 组。改变小球做圆周运动的半径L,重复上述步骤。根据采集
的数据,作出的图像如图乙所示。
(1)图乙是以________为纵坐标作出的(用已知量和测量量的字母表示)。
(2)根据图乙中的任意一条图线均可得到:做圆周运动的物体,当质量和________一定时,
向心力的大小与线速度或角速度的平方成正比。
(3)若在图乙中横坐标上取某一值,图乙中的每一条图线对应的纵坐标的值与相应的半径
的________(选填“乘积”或“比值”)相等,则可得:做圆周运动的物体,当质量和线
速度的大小一定时,向心力的大小与半径成反比。
(4)实验中,每次改变小球做圆周运动的半径L 后,小球由静止释放的位置距最低点的高
度________。
A.必须相同     B.必须不同     C.可以相同,也可以不同
《2026 届高三物理二轮复习专项训练:物理实验专题 力学创新实验问题》参考答案
1.(1)     可能     可能
(2)
【详解】(1)因为小球在水平方向上受到向左的力,所以水平方向的分运动为向右的匀减
速直线运动,则小球落地时的速度方向可能竖直向下。小球水平方向的分位移可能为 0,
小球的落地点可能在抛出点的正下方。
(2)小球在竖直方向上有
风力水平向左,有
可得
2.     A     B     质量一定时,手机加速度与合外力成正比
【详解】(3)[1]前面的数据波动是保持平衡时的轻微扰动,后续的数据波动是因为手机
在做(近似)简谐运动,故第一个峰值即为我们要的绳子被剪断时的瞬时加速度,故选
“A”点;
(4)[2]剪断细绳瞬间,弹簧的弹力大小不变,手机受到的合力大小F 小桶和砝码的重力
大小。
故选B。
(5)[3]由丙图知,图像为过原点的一条直线,根据图像可以得到的结论,当手机的质量
一定时,手机的加速度与手机所受合外力成正比。
(6)[4]绳子剪断前,设弹力为
,小桶质量为
,手机质量为
,对手机有平衡知
绳子剪断后,对手机由牛顿第二定律有
综上可得
解得
3.


【详解】(1)[1]毫米刻度尺的最小分度为
,读数时应估读到最小分度的下一位,则
读数不规范,应为
。
(2)[2]根据题意可知,电动机转动的周期为
每隔4 条细线取一计数线,相邻计数线之间的时间间隔为
(3)[3]根据题意,由逐差法
可得
代入数据解得
4.     7.5     1.0
【详解】[1]小车经过最低点,秤的示数最大,则对秤的压力为
以桥为研究对象,则有
解得小车经过凹形桥最低点时对桥的压力大小为
[2]小车质量
根据牛顿第三定律和圆周运动知识,有
代入数据解得
5.     0.78     0.98
【详解】[1]根据题意可知,前三组数据满足
可得前三组数据小球一定落在水平面上,根据任一组数据结合平抛运动规律可得,斜面的
高度
[2]由后两组数据有
可得,后两组数据小球落在斜面上,设斜面的倾角为
,由平抛运动规律有
结合最后两组数据有
由几何关系有
解得
6.     7.84
     11.76(11.17~12.35)
【详解】(2)[1]由胡克定律可得弹簧的劲度系数为
弹簧的伸长量为4.00cm 时,弹簧弹力的大小为
(3)[2]图示法画出二者的合力如图所示
(4)[3]由作图结果可得重物的重力为
因为作图有误差,所以重力的范围为11.17N~12.35N。
7.

     B
【详解】(3)[1] 物块运动到O 点时滑块的速度大小
物块组成的系统增加的动能
[2] 物块a 从P 点运动到O 点过程中弹簧减少的弹性势能
(4)[3] 从物块a 经过O 点到物块a 将弹簧再次压缩到最短过程,物块a 与弹簧组成的系
统机械能守恒,由机械能守恒定律得
解得
故B 正确,AC 错误。
故选B。
8.(1)     0.05     1
(2)     0.240     0.245
(3)
【详解】(1)[1]根据角速度与周期的关系有
[2]根据运动学公式有
(2)[1]在OE 段,系统动能的增加量为
[2]重力势能的减少量为
(3)从初始时激光笔对准K 上某点开始选取连续的n 段,根据时间关系有
`
根据运动学公式有
根据机械能守恒定律有
解得
则
9.(1)B
(2)
(3)
【详解】①[1]设小车和手机的质量为
,斜面倾角为
,对钩码和小车以及手机的系统由
牛顿第二定律有
整理可得
可得本实验的原理为
与
成一次函数。
A.因本实验验证牛顿第二定律为对系统采用准确的方法,故不需要近似的用钩码重力代
替绳的拉力,也就不需要质量关系,即不需要钩码的质量应该远小于智能手机和小车的质
量,故A 错误;
B.为了让绳子拉小车的力为恒力,则细绳应该始终与长木板平行,故B 正确;
C.本实验研究系统的牛顿第二定律,则绳子的拉力小于钩码的重力,故C 错误。
故选B。
[2]
②
根据
与
的一次函数关系,可知图像的斜率的意义为
则小车和手机的质量为
[3]
③
根据
与
的一次函数关系,可知纵截距的物理意义为
联立解得摩擦力的大小为
10.     4.80


【详解】(1)[1]游标卡尺的最小分度值为0.05mm,读数为
d=4mm+16×0.05mm=4.80mm
[2]极短时间,可以平均速度替代瞬时速度,则A 通过光电门的速度为
(2)[3][4]在B 的一边放有6 个质量均为m 的槽码,此时A、B 刚好平衡且保持静止,则
有
Mg=6mg+MBg
则重物A、重物B 与6 个槽码的总质量为2M,根据系统机械能守恒可得
整理得
因此以
为纵轴,以
为横轴,如果图像是斜率等于
且过原点的直线,则可以得出
系统的机械守恒。
11.     C


【详解】(1)[1]实验中为减少小球运动过程中空气阻力的影响,应选用中间有孔的铁球。
故选C。
(2)[2]由题中信息可知,小球从
高处摆到最低点的过程重力势能的减少量为
[3]小球从
高处摆到最低点时由牛顿第二定律可得
又
此过程小球动能的增加量为即为小球在最低点的动能,即
联立可得
(3)[4]如果该过程满足机械能守恒定律,则有
即
整理得
则F-h 图像的斜率
12.     向下

【详解】(1)(2)[1][2]挂上砂桶后,弹性杆产生形变,连接平面镜的刚性杆A 倾斜,平
面镜绕
点逆时针旋转角度
,由于L 远大于弹性杆的形变量,
,所以
角较小,满
足
根据反射定律与几何关系可得
弧长
联立解得
砂桶中细砂不断流出,砂桶的总质量减小,所以反射光点沿
圆弧向下移动。
(3)[3]根据胡克定律知
解得
13.     0.814     6.007
【详解】(1)[1]由题意可知,两相邻投影点的时间间隔为
影子的速度大小为
(2)[2]由平抛运动的规律可知
整理可得
竖直方向投影点做匀速直线运动,则有
解得
14.(1)
(2)

【详解】(1)小物块a 到达光电门的速度为
之后物块a 与物块b 发生碰撞,碰后两物块将做平抛运动,竖直方向有
水平方向有
整理有
所以平抛运动时,物块a 的速度为
物块b 的速度为
由于动量守恒有
整理有
(2)[1]由题意可知,l 为弹簧的形变量,结合题意可知,弹簧的弹性势能为
由能量守恒有
整理有
所以图像的横坐标为。
[2]由上述分析可知,图像的斜率为
整理有
15.     6.5     249     2     258     见解析
【详解】(1)[1]方案一中,根据比例关系可知A、B 两点的实际距离为
可得
根据
,可以计算指尖实际在A、B 间运动的平均速度为
[2]依题意,根据
可得指尖在B 处绕N 点转动的向心加速度为
(2)[3]依题意,由于手腕向心加速度一直指向手腕,总是与y 轴正方向相反,所以由图丙
可知,曲线2 应为测量的手腕向心加速度曲线;
[4]由图丙中图线2 可知手机显示手腕部位N 的向心加速度约为
,由于
,
,根据公式
,可得指尖在B 处绕N 点转动的向心加速度大小
为
[5]方案二中手机中加速度传感器的实际位置到肘关节M 的距离比NM 略大,
可知
甩手时转动半径
与
的比值更小,因此
偏大,该误差总是偏大,属于系统误差。
16.     B     -mg
【详解】(1)[1]A.圆弧轨道是否光滑对实验没有影响,故A 错误;
B.选用密度大、体积小的小球,可以减小空气阻力的影响,故B 正确;
C.根据题意,若小球恰好通过D 点,由牛顿第二定律有
可得
由能量守恒定律可知,若P 点位置比D 点略高些,则小球可能到不了D 点,故C 错误;
D.同样的实验过程,质量小些的球通过D 点时,对力传感器压力会小些,不利于实验的
测量,产生误差较大,故D 错误。
故选B。
(2)[2] 根据题意可知,在D 点,小球受到的合力提供向心力,则有
根据题意可知,小球离开D 点做平抛运动,竖直方向上有
水平方向上有
联立解得
在D 点,根据牛顿第二定律有
联立整理可得
则当图像与纵轴的截距为-mg,斜率为
时,向心力与速度平方成正比。
17.
     半径     乘积     C
【详解】(1)[1]根据向心力公式有
可见图乙是以
为纵坐标作出的。
(2)[2]根据图乙中的任意一条图线的斜率
所以可得到做圆周运动的物体,当质量和半径一定时,向心力的大小与线速度或角速度的
平方成正比。
(3)[3]由上分析
变形得
所以若在图乙中横坐标上取某一值,图乙中的每一条图线对应的纵坐标的值与相应的半径
的乘积相等,则可得:做圆周运动的物体,当质量和线速度的大小一定时,向心力的大小
与半径成反比。
(4)[4]实验中,小球到最低点的速度不需要保持定值,所以每次改变小球做圆周运动的
半径L 后,小球由静止释放的位置距最低点的高度可以相同,也可以不同。
故选C。