文档文本内容
第22 讲 实验6:探究向心力大小与半径、角速度、质量的关系
一、 考点精讲
必备知识01:实验思路
必备知识02:实验器材
必备知识03:实验过程
必备知识04:数据处理
必备知识05:注意事项
二、分类精练
考点01:教材基本实验(1 例+1 变式)
考点02:拓展创新实验(1 例+1 变式)
三、巩固提升(精选6 道题)
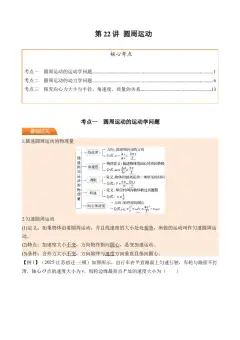
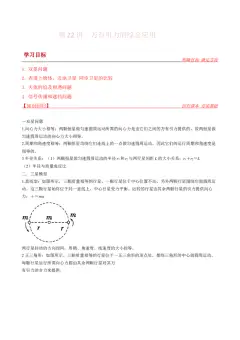
1.实验思路
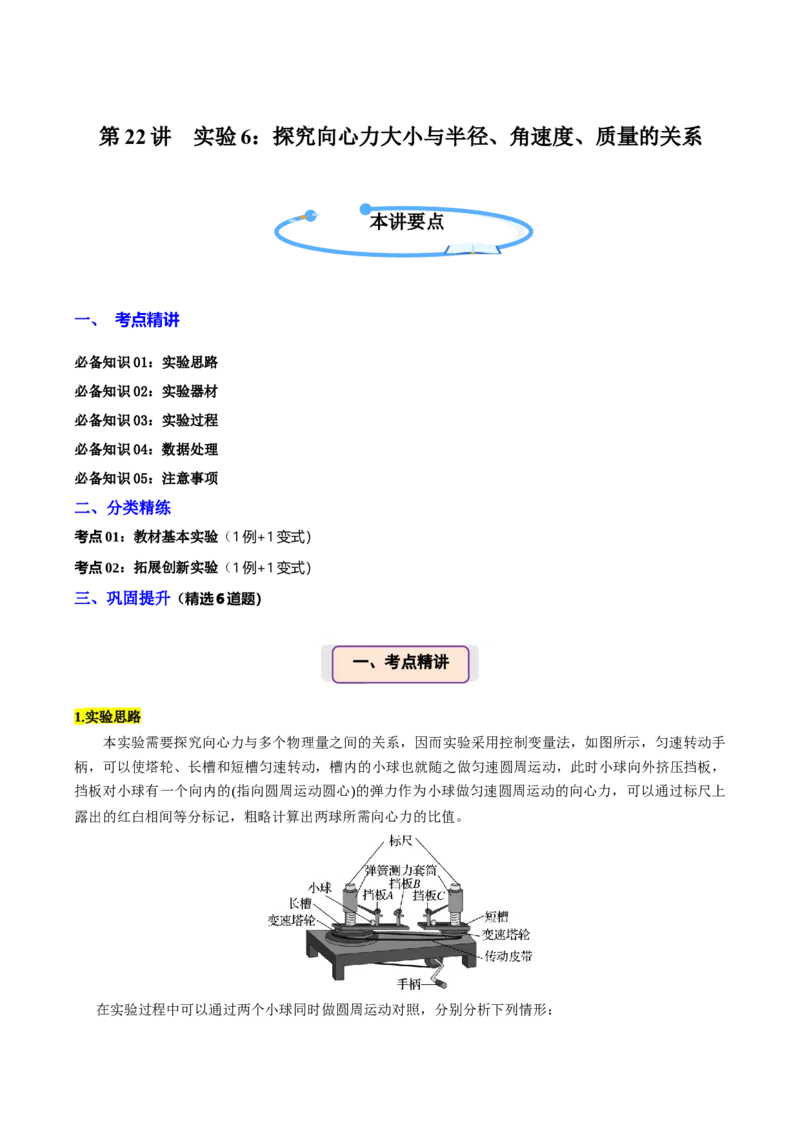
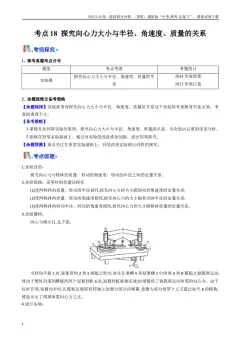
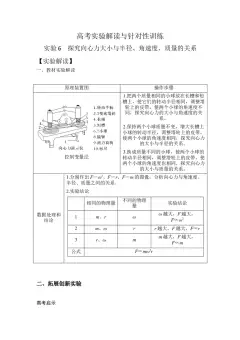
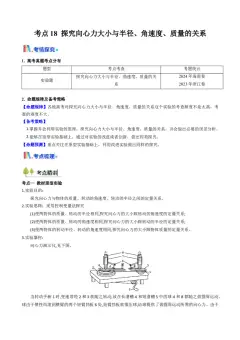
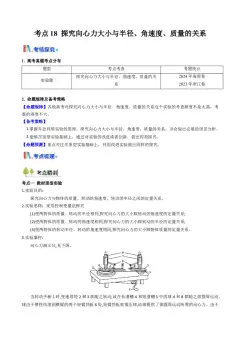
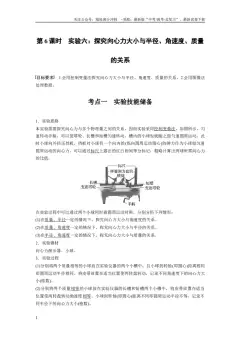
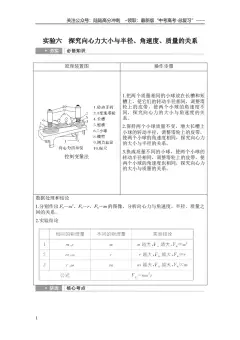
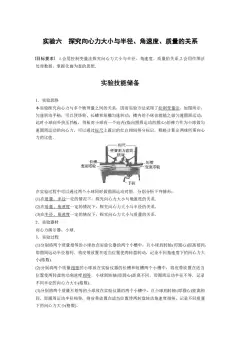
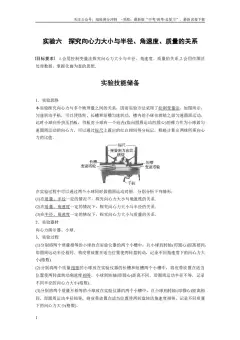
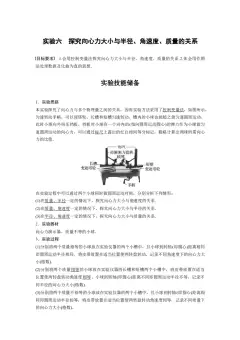
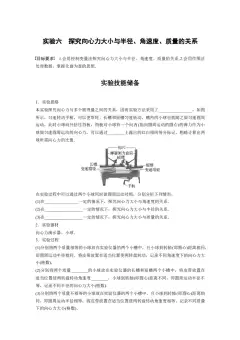
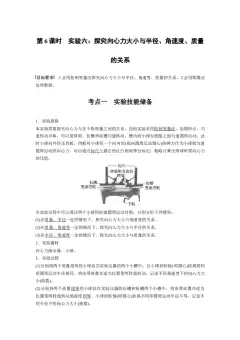
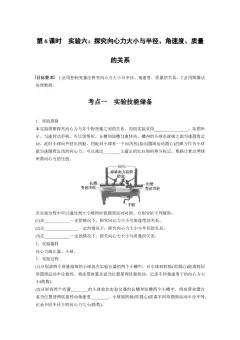
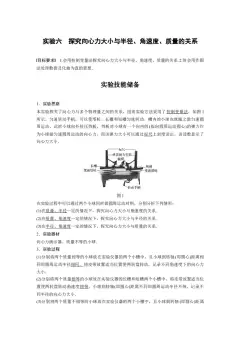
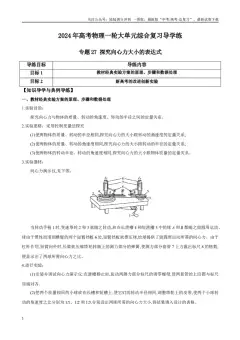
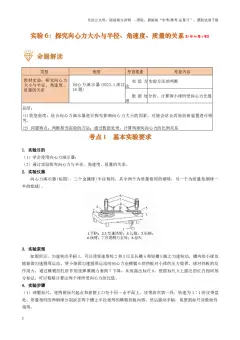
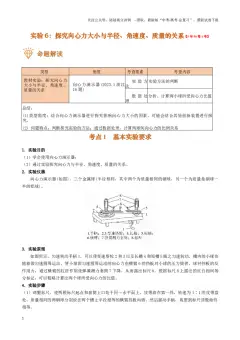
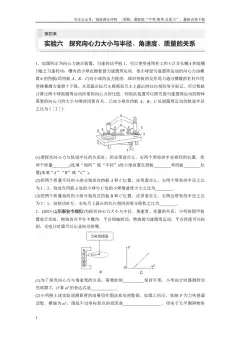
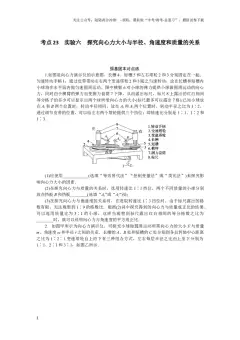
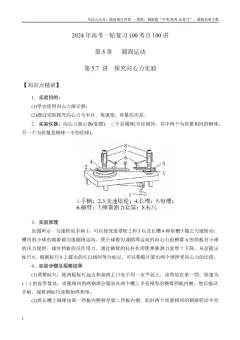
本实验需要探究向心力与多个物理量之间的关系,因而实验采用控制变量法,如图所示,匀速转动手
柄,可以使塔轮、长槽和短槽匀速转动,槽内的小球也就随之做匀速圆周运动,此时小球向外挤压挡板,
挡板对小球有一个向内的(指向圆周运动圆心)的弹力作为小球做匀速圆周运动的向心力,可以通过标尺上
露出的红白相间等分标记,粗略计算出两球所需向心力的比值。
在实验过程中可以通过两个小球同时做圆周运动对照,分别分析下列情形:
一、考点精讲
本讲要点
(1)在质量、半径一定的情况下,探究向心力大小与角速度的关系。
(2)在质量、角速度一定的情况下,探究向心力大小与半径的关系。
(3)在半径、角速度一定的情况下,探究向心力大小与质量的关系。
2.实验器材
向心力演示器、小球。
3.实验过程
(1)分别将两个质量相等的小球放在实验仪器的两个小槽中,且小球到转轴(即圆心)距离相同即圆周运动半
径相同。将皮带放置在适当位置使两转盘转动,记录不同角速度下的向心力大小(格数)。
(2)分别将两个质量相等的小球放在实验仪器的长槽和短槽两个小槽中,将皮带放置在适当位置使两转盘转
动角速度相等、小球到转轴(即圆心)距离不同即圆周运动半径不等,记录不同半径下的向心力大小(格数)。
(3)分别将两个质量不相等的小球放在实验仪器的两个小槽中,且小球到转轴(即圆心)距离相同即圆周运动
半径相等,将皮带放置在适当位置使两转盘转动角速度相等,记录不同质量下的向心力大小(格数)。
4.数据处理
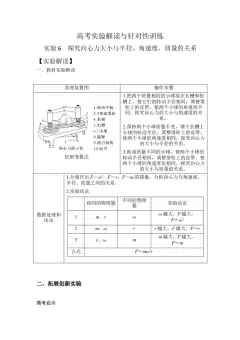
分别作出Fn-ω2、Fn-r、Fn-m 图像,分析向心力大小与角速度、半径、质量之间的关系,并得出结
论。
相同的物理量
不同的物理量
实验结论
1
m、r
ω
ω 越大,Fn越大,Fn ω
∝
2
2
m、ω
r
r 越大,Fn越大,Fn r
∝
3
r、ω
m
m 越大,Fn越大,Fn m
∝
公式
Fn=mω2r
5.注意事项
摇动手柄时应力求缓慢加速,注意观察其中一个标尺的格数。达到预定格数时,即保持转速恒定,观
察并记录其余读数。
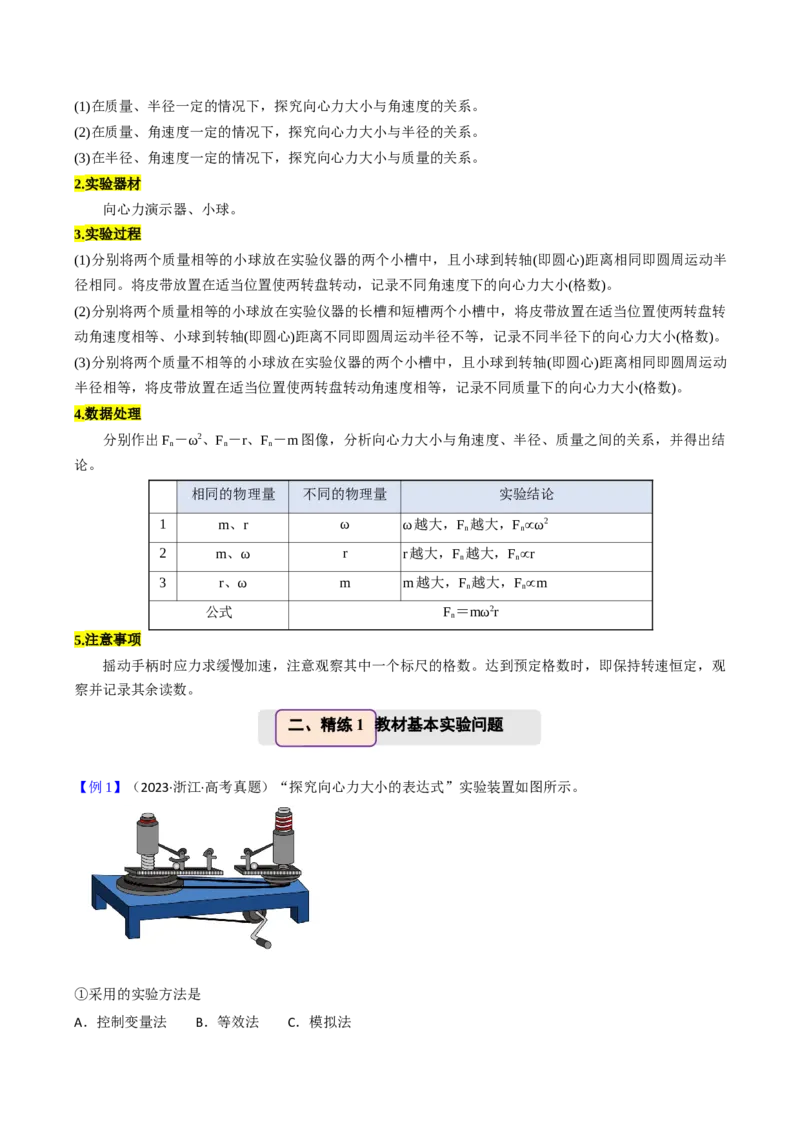
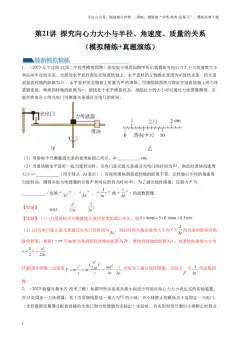
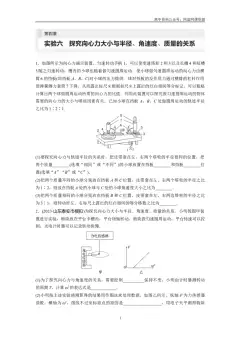
【例1】(2023·浙江·高考真题)“探究向心力大小的表达式”实验装置如图所示。
①采用的实验方法是
A.控制变量法  B.等效法  C.模拟法
二、精练1 教材基本实验问题
②在小球质量和转动半径相同的情况下,逐渐加速转动手柄到一定速度后保持匀速转动。此时左右标尺露
出的红白相间等分标记的比值等于两小球的        之比(选填“线速度大小”、“角速度平方”或“周
期平方”);在加速转动手柄过程中,左右标尺露出红白相间等分标记的比值          (选填“不变”、
“变大”或“变小”)。
【答案】     A     角速度平方     不变
【详解】①[1]本实验先控制住其它几个因素不变,集中研究其中一个因素变化所产生的影响,采用的实验
方法是控制变量法;故选A。
②[2]标尺上露出的红白相间的等分格数之比为两个小球所受向心力的比值,根据F =mr ω
2
在小球质量和转动半径相同的情况下,可知左右标尺露出的红白相间等分标记的比值等于两小球的角速度
平方之比。
[3]设皮带两塔轮的半径为R1、R2,塔轮的线速度为v;则有ω1= v
R1
,ω2= v
R2
小球质量和转动半径相同的情况下,可知F1
F2
= ω1
2
ω2
2 = R2
2
R1
2
由于两变速盘的半径之比不变,则两小球的角速度平方之比不变,左、右标尺露出红白相间等分标记的比
值不变。
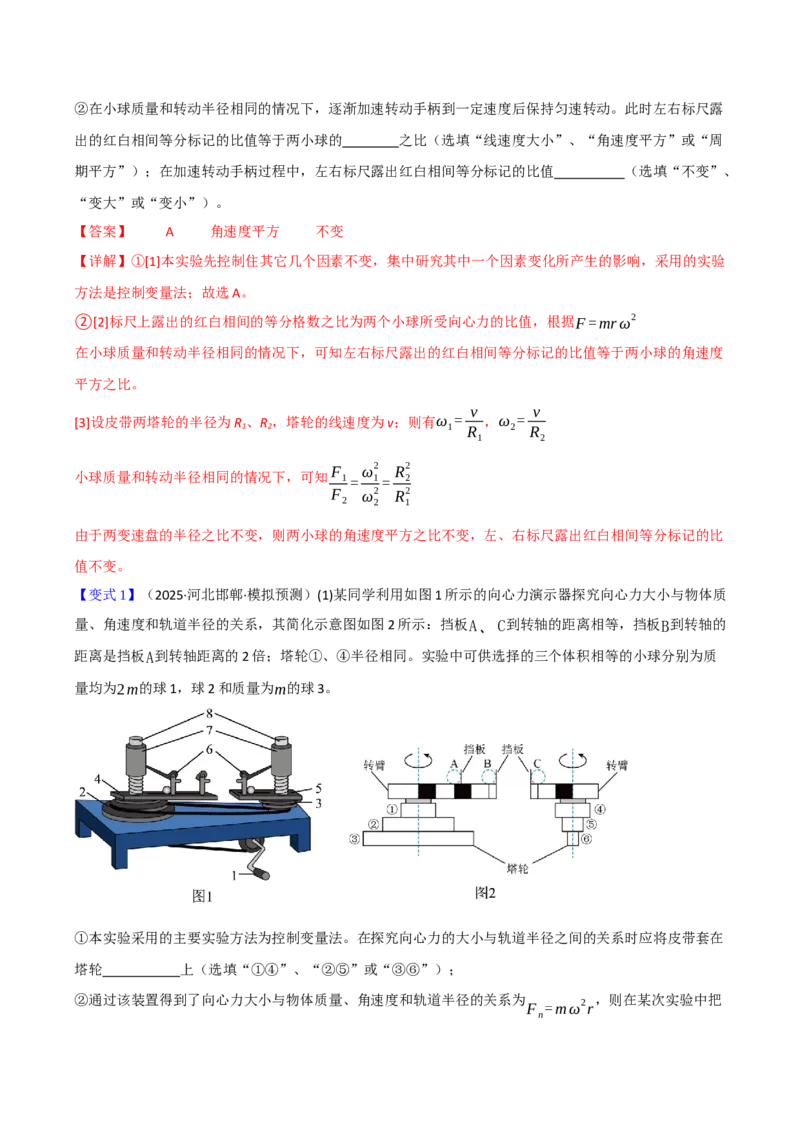
【变式1】(2025·河北邯郸·模拟预测)(1)某同学利用如图1 所示的向心力演示器探究向心力大小与物体质
量、角速度和轨道半径的关系,其简化示意图如图2 所示:挡板A、C到转轴的距离相等,挡板B到转轴的
距离是挡板A到转轴距离的2 倍;塔轮①、④半径相同。实验中可供选择的三个体积相等的小球分别为质
量均为2m的球1,球2 和质量为m的球3。
①本实验采用的主要实验方法为控制变量法。在探究向心力的大小与轨道半径之间的关系时应将皮带套在
塔轮           上(选填“①④”、“②⑤”或“③⑥”);
②通过该装置得到了向心力大小与物体质量、角速度和轨道半径的关系为Fn=mω
2r,则在某次实验中把
球1、球2 分别放在挡板A、C位置,当匀速转动手柄时,左边标尺露出1 格,右边标尺露出4 格,则皮带
连接的左、右塔轮半径之比为           (小球受到的弹力与标尺露出的格子数成正比)。
(2)“用油膜法估测油酸分子的大小”的实验体现了构建分子模型的物理思想,应用了通过测量宏观量来测
量微观量的方法。以下给出的是实验操作步骤,把步骤前的字母按操作的先后顺序填写在横线上

,并补充实验步骤E中的表达式。
A.在浅盘里盛上水,将爽身粉均匀地撒在水面上
B.用注射器向水面上滴1 滴该溶液,待油膜形状稳定
C.将带有坐标方格的玻璃板放在浅盘上,在玻璃板上描下薄膜的形状
D.根据画有油膜轮廓的玻璃板的坐标方格,得到轮廓范围内完整的正方形的个数为n1,多于半个的不完
整的个数为n2,不足半个的个数为n3。已知单个正方形的边长为a
E.用测量的物理量估算出油酸分子直径的表达式为d =
F.向体积V 1的油酸中加酒精,直至体积总量达到V 2,用注射器和量筒测得体积为V 0的该溶液有N滴
【答案】(1)     ①④     2:1(2)     FABCDE
V 0V 1
N V 2(n1+n2)a
2
【详解】(1)[1]探究向心力的大小与轨道半径之间的关系,要保持角速度和质量一定,应将皮带套在塔
轮①④上;
[2]根据Fn=mω
2r可知皮带连接的左、右塔轮的角速度之比为1:2,结合v =ωr可知皮带连接的左、右
塔轮半径之比为2:1。
(2)[1]该实验的实验步骤为:配制油酸酒精溶液,测定一滴油酸酒精溶液的体积,准备浅水盘,撒上爽
身粉,向水面滴一滴油酸酒精溶液,形成油膜,描绘油膜边缘,测量油膜面积,计算分子直径大小。所以
实验步骤合理的顺序为FABCDE。
[2]由于体积总量为V 2
的油酸酒精溶液中有纯油酸体积V 1
,则溶液的浓度为η= V 1
V 2
用注射器和量筒测得体积为V 0的该溶液有N滴,则一滴溶液中纯油酸的体积为V = V 0
N
η
用轮廓范围内正方形的个数乘以单个正方形的面积表示油膜面积,计算正方形个数时多于半个的算一个,
不足半个的舍去,则可得油膜面积S =(n1+n2)a
2
油酸分子直径为d = V
S
联立解得d =
V 0V 1
N V 2(n1+n2)a
2
1.实验方法迁移应用
由v=ωr 可知,Fn=mv
2
r ,故也可以探究Fn与v、m、r 的关系,实验方法和思路不变。
2.实验器材的改进
用力传感器测量向心力,用光电门测量线速度(角速度)。
3.实验目的的创新
以圆周运动的形式测量其他物理量。
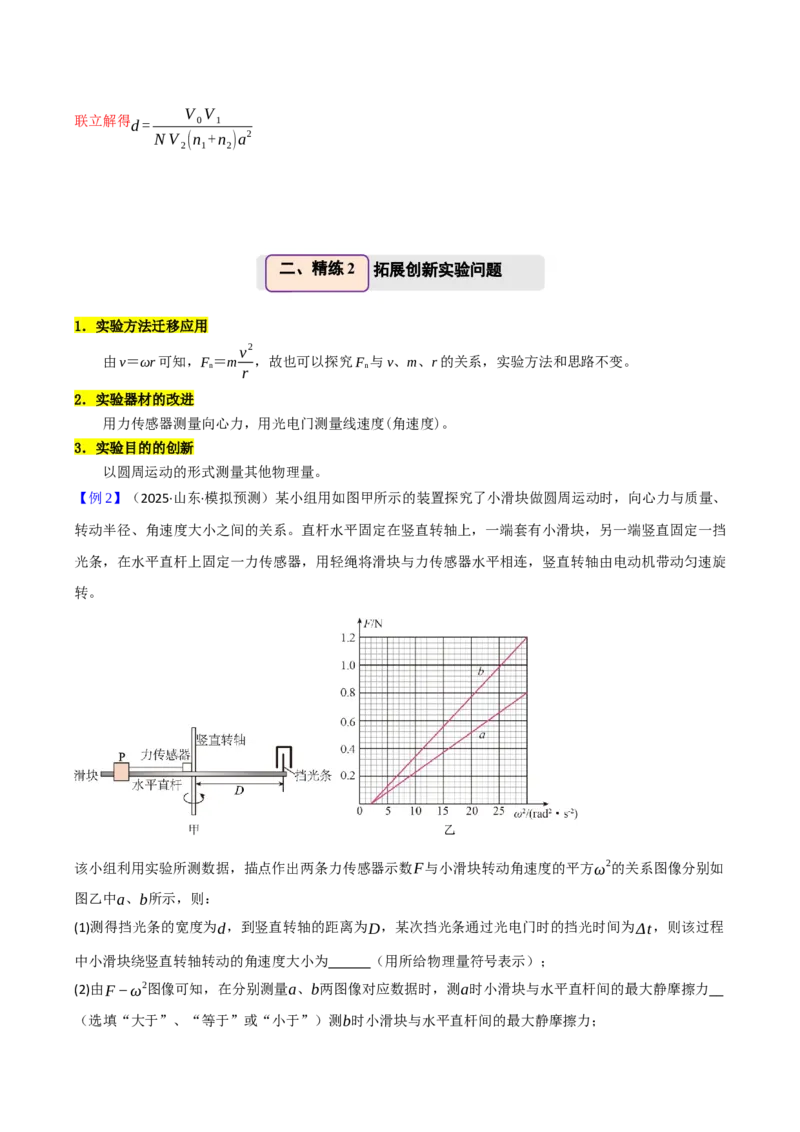
【例2】(2025·山东·模拟预测)某小组用如图甲所示的装置探究了小滑块做圆周运动时,向心力与质量、
转动半径、角速度大小之间的关系。直杆水平固定在竖直转轴上,一端套有小滑块,另一端竖直固定一挡
光条,在水平直杆上固定一力传感器,用轻绳将滑块与力传感器水平相连,竖直转轴由电动机带动匀速旋
转。
该小组利用实验所测数据,描点作出两条力传感器示数F与小滑块转动角速度的平方ω
2的关系图像分别如
图乙中a、b所示,则:
(1)测得挡光条的宽度为d,到竖直转轴的距离为D,某次挡光条通过光电门时的挡光时间为Δt,则该过程
中小滑块绕竖直转轴转动的角速度大小为      (用所给物理量符号表示);
(2)由F −ω
2图像可知,在分别测量a、b两图像对应数据时,测a时小滑块与水平直杆间的最大静摩擦力
(选填“大于”、“等于”或“小于”)测b时小滑块与水平直杆间的最大静摩擦力;
二、精练2
拓展创新实验问题
(3)已知测量a图像对应数据时所用小滑块的质量为200g,则由F −ω
2图像可知,测量a图像对应数据时小
滑块到竖直转轴的距离为      m(结果保留2 位有效数字)。
【答案】(1)
d
D⋅Δt
(2)小于(3)0.14
【详解】(1)挡光条通过光电门时速度大小为v = d
Δt
根据v = Dω可得该过程中小滑块绕竖直转轴转动的角速度大小为ω=
d
D⋅Δt
(2)对小滑块由牛顿第二定律F −f m =mD ω
2
化简可得F =mD ω
2+ f m
将图像中图线延长,纵截距b= f m,则由图可知f a m<f b m
故测a时小滑块与水平直杆间的最大静摩擦力小于测b时小滑块与水平直杆间的最大静摩擦力。
(3)对小滑块由牛顿第二定律F −f m =mD ω
2
化简可得F =mD ω
2+ f m
将F −ω
2图像中坐标(9,0.2)、(16,0.4)代入联立解得D≈0.14 m
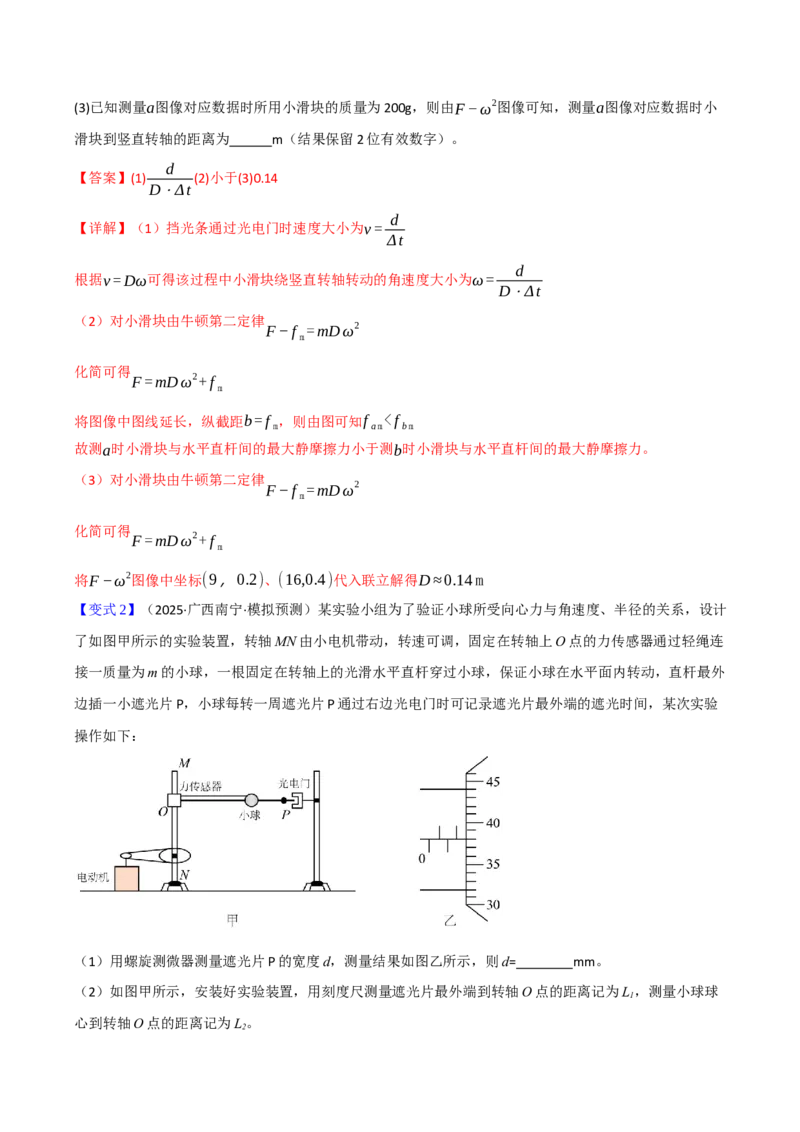
【变式2】(2025·广西南宁·模拟预测)某实验小组为了验证小球所受向心力与角速度、半径的关系,设计
了如图甲所示的实验装置,转轴MN 由小电机带动,转速可调,固定在转轴上O 点的力传感器通过轻绳连
接一质量为m 的小球,一根固定在转轴上的光滑水平直杆穿过小球,保证小球在水平面内转动,直杆最外
边插一小遮光片P,小球每转一周遮光片P 通过右边光电门时可记录遮光片最外端的遮光时间,某次实验
操作如下:
(1)用螺旋测微器测量遮光片P 的宽度d,测量结果如图乙所示,则d=        mm。
(2)如图甲所示,安装好实验装置,用刻度尺测量遮光片最外端到转轴O 点的距离记为L1,测量小球球
心到转轴O 点的距离记为L2。
(3)开动电动机,让小球转动起来,测出每次遮光片通过光电门的遮光时间t,确定小球转动角速度。
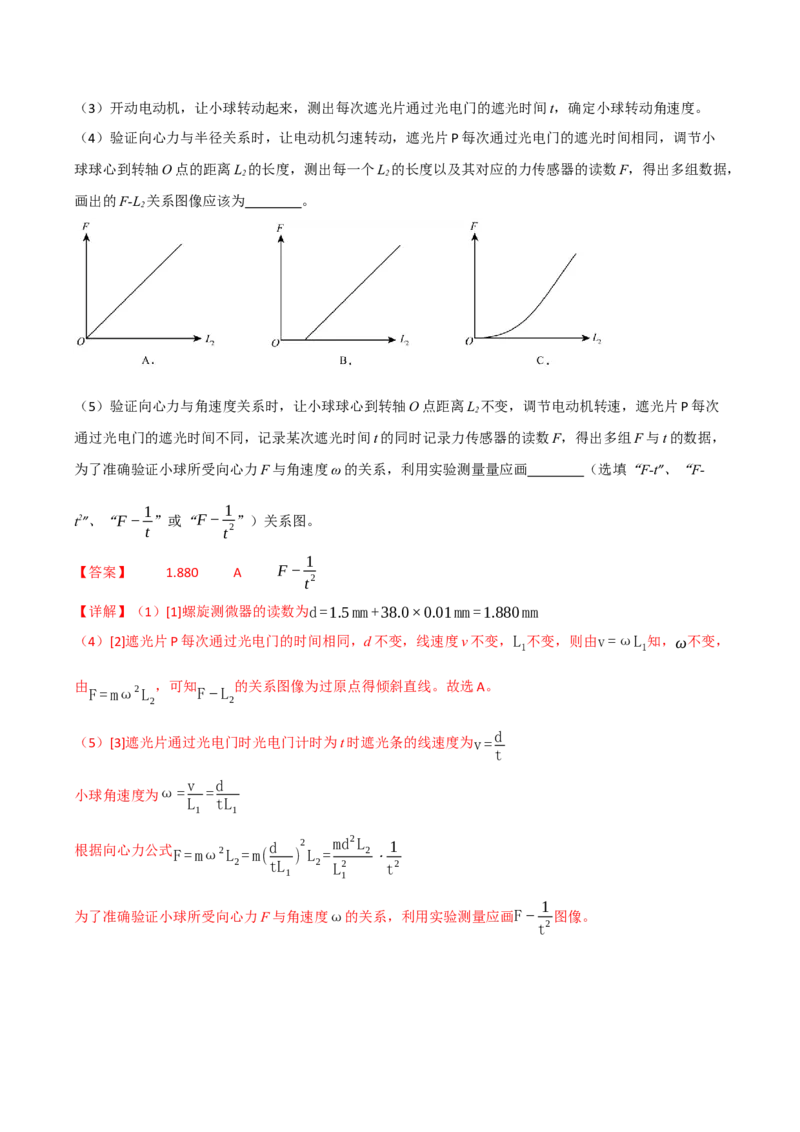
(4)验证向心力与半径关系时,让电动机匀速转动,遮光片P 每次通过光电门的遮光时间相同,调节小
球球心到转轴O 点的距离L2的长度,测出每一个L2的长度以及其对应的力传感器的读数F,得出多组数据,
画出的F-L2关系图像应该为        。
(5)验证向心力与角速度关系时,让小球球心到转轴O 点距离L2不变,调节电动机转速,遮光片P 每次
通过光电门的遮光时间不同,记录某次遮光时间t 的同时记录力传感器的读数F,得出多组F 与t 的数据,
为了准确验证小球所受向心力F 与角速度ω 的关系,利用实验测量量应画        (选填“F-t”、“F-
t2”、“F −1
t ”或“F −1
t
2”)关系图。
【答案】     1.880     A     F −1
t
2
【详解】(1)[1]螺旋测微器的读数为d =1.5 mm +38.0×0.01mm =1.880 mm
(4)[2]遮光片P 每次通过光电门的时间相同,d 不变,线速度v 不变,Ll不变,则由v=ωLl知,ω不变,
由F = mω
2L2
,可知F−L2
的关系图像为过原点得倾斜直线。故选A。
(5)[3]遮光片通过光电门时光电门计时为t 时遮光条的线速度为v=d
t
小球角速度为ω=v
L1
=d
tL1
根据向心力公式F = mω
2L2= m(d
tL1
)
2
L2= md
2L2
L1
2
⋅1
t
2
为了准确验证小球所受向心力F 与角速度ω的关系,利用实验测量应画F−1
t
2 图像。
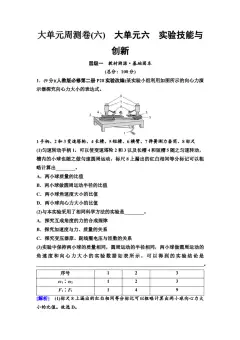
1.(2025·安徽芜湖·模拟预测)某实验小组利用如图甲所示的向心力演示器,验证小球做圆周运动所需的
向心力F 与角速度ω之间的关系。挡板A、C 分别到左右塔轮中心的距离相等,挡板B 到左塔轮中心的距
离是A 到左塔轮中心距离的2 倍,左右塔轮自上而下有三层,如图乙所示,它们通过不打滑的传动皮带连
接,转动手柄使长槽和短槽分别随塔轮一起转动。球对挡板的作用力通过横臂的杠杆作用使弹簧测力套筒
下降,从而露出标尺,标尺上的红白相间的等分格的格子数与两个小球所受向心力的大小成正比。
(1)将质量相同的两个小球分别放在甲图中的A、C 两个位置,塔轮皮带套塔轮第二层的情况下,逐渐加速
转动手柄到一定速度后保持匀速转动,此时左,右两侧露出的标尺格数之比应为           。
(2)其他条件不变,若减小手柄的转速,则左右两标尺的格数           (填“变多”“变少”或“不
变”),两标尺格数的比值           (填“变大”“变小”或“不变”)。观测到的实验结果与理论
值相符,即可验证F 与ω 之间的关系。
【答案】(1)1:4  (2)     变少     不变
【详解】(1)若传动皮带套在塔轮第二层,左右塔轮半径之比为2:1;由于是传动皮带连接,线速度相
等,根据v = Rω
可知A、C 两处的角速度之比为1:2;根据F =mr ω
2
可知此时左、右两侧露出的标尺格数之比为1:4。
(2)[1][2]其他条件不变,若减小手柄转动的速度,则左、右两个塔轮的角速度减小,小球做圆周运动的
巩固提升
向心力减小,但左、右两个塔轮的角速度比值不变,所以左、右两标尺的格数变少,两标尺格数的比值不
变。
2.(2025·山东德州·三模)为探究向心力大小与角速度大小、半径、质量的关系,某同学设计了如图甲所
示的实验装置,将物块放置在光滑卡槽内,卡槽沿径向固定于平台,平台绕中心轴的转速可调节,平台匀
速转动时,物块随之做匀速圆周运动。转速传感器测量平台转速,力传感器测量物块所受拉力大小。
(1)转速传感器的示数为n时,物块转动的角速度为ω=       。
(2)利用控制变量法,保证物块质量和转动半径不变,探究向心力大小与角速度的关系。该同学根据测算数
据画出的F −ω
2图像如图乙所示,纵轴F为力传感器读数,横轴为ω
2。图线不过坐标原点的原因是

,用刻度尺测得物块转动的半径为50cm,由图线可知物块的质量m=       kg(结果保留2 位有效数
字)。
【答案】(1)2πn  (2)     物块与平台之间存在摩擦力     0.25
【详解】(1)当转速传感器的示数为n时,物块转动的角速度为ω=2πn
(2)[1]对物块受力分析,可知沿半径方向,物块除受轻绳拉力外,还受摩擦力作用,根据牛顿第二定律
有F + f =mω
2r
变形得F =mω
2r −f
可知图线不过坐标原点的原因是物块与平台之间存在摩擦力。
[2] 根据F =mω
2r −f
可知F −ω
2图像的斜率为k =mr
由乙图可得F −ω
2图像的斜率k = 0.5
4 =m×0.5
解得m=0.25kg
3.(2025·广东汕头·二模)学习小组利用手机和自行车探究圆周运动的相关知识。已知手机的加速度传感
器可以测量x、y、z 三个方向的加速度值(如图1),将自行车架起,手机固定在自行车后轮轮毂上(如
图(2),轮胎厚度不计),转动踏板,后轮带动手机在竖直面内做圆周运动。
(1)若加速转动踏板,则手机可测到哪些方向的加速度值不为零?______
A.x、y 方向的加速度值
B.x、z 方向的加速度值
C.y、z 方向的加速度值
(2)利用Phyphox 软件可以直接作出向心加速度an与角速度ω 的关系图象,为了直观判断它们的关系,应让
软件作出an−        (选填“ω”或“ω2”)图像。
(3)若由(2)所作图像测出斜率为k,已知自行车后轮半径为R,则手机的加速度传感器到轮胎边缘的距离
为             (用题中符号表示),查阅相关资料得知该手机使用的加速度传感器质量为m,当后轮
角速度为ω0时,则手机的加速度传感器做圆周运动的向心力Fn=        (用题中符号表示)。
【答案】(1)A  (2)ω2  (3)     R−k     mω2k
【详解】(1)后轮带动手机在竖直面内做圆周运动,加速度在竖直平面内,故x、y 方向的加速度值不为
零,z 方向的加速度值为零。
故选A。
(2)根据an=ω2R 可知,an−ω2图像为直线,an−ω 为曲线,应让软件作出an−ω2图像能直观地判断它们的关
系。
(3)[1]若由(2)所作图像测出斜率为k 等于手机到后轮圆心的距离,故手机的加速度传感器到轮胎边缘
的距离为R−k;
[2]若由(2)所作图像测出斜率为k 等于手机到后轮圆心的距离,即手机做圆周运动的半径,则手机的加
速度传感器做圆周运动的向心力Fn=mω2k。
4.(2025·福建漳州·模拟预测)某兴趣小组利用如图甲所示的向心力演示仪探究向心力大小与角速度、运
动半径、质量的关系。
(1)标尺上露出的红白相间等分格子数,可以粗略显示小球的        (填“向心力”或“角速度”)大小。
(2)另一兴趣小组用如图乙所示的装置探究向心力与角速度的关系。用手拨动旋臂使它做圆周运动,力传感
器和光电门固定在实验器上,实时测量向心力和角速度的大小。
a.图丙中①②两条曲线为相同半径、不同质量下向心力与角速度的关系图线,由图可知曲线①对应的金
属块质量        (填“大于”或“小于”)曲线②对应的金属块质量;
b.为了进一步明确向心力与角速度的关系,作出F −ω
2图线为过原点的倾斜直线,由此可得出的结论是
。
【答案】(1)向心力  (2)     小于     质量和半径一定时,向心力和角速度的平方成正比
【详解】(1)标尺上露出的红白相间等分格子数,可以粗略显示小球的向心力大小。
(2)①[1] 根据Fn=mr ω
2,由于半径相同,由图可知,在角速度相同的条件下,曲线①对应的向心力小
于曲线②对应的向心力,则曲线①对应的金属块质量小于曲线②对应的金属块质量。
②[2] F −ω
2图线为过原点的倾斜直线,由此可得出的结论是质量和半径一定时,向心力和角速度的平方
成正比。
5.(2025·内蒙古乌兰察布·二模)物理小组设计了一款如图(a)所示的研究向心力大小的实验装置,其
简化示意图如图(b),装置固定在水平桌面,在可调速的电机上固定一个半圆形有机玻璃凹槽(表面光
滑,可忽略摩擦的影响),凹槽在电机的带动下能沿轴转动,旁边竖直固定一标尺,其上是可调高度的激
光笔,实验步骤如下:
(1)将钢球放入凹槽底部,上下移动激光笔对准凹槽圆心,此时激光笔所在位置读数记为ℎ0。
(2)接通电源,开启电机调速开关,钢球往凹槽外侧运动;当钢球到达某一高度后随凹槽做稳定的匀速
圆周运动,上下移动激光笔,当红色激光对准钢球球心位置时,记录此时激光笔所在位置读数为ℎ1(
ℎ1>ℎ0),记ℎ=ℎ1−ℎ0。
(3)利用光电传感器探测钢球运动的周期T,当钢球第1 次被光电传感器接收到信号时数字计时器开始计
时,并记录为1 次,达到n 次时计时器停止计时,记录总时间t,则钢球运动的周期T=     (用题给的符
号表示)。
(4)若适当调大电机转速,钢球运动的周期T 将     (填“变大”、“不变”或“变小”);则激光笔
应     (填“上移”、“不动”或“下移”)。
(5)改变电机转速,重复实验,得到多组T 和h 的数据,记录到表格中,并绘制ℎ−T
2图像,根据图像
的斜率k 还能进一步求出当地重力加速度g=     (用题给的符号表示)。
【答案】     2t
n−1
     变小     上移     4 π
2k
【详解】(3)[1]光电传感器连续2 次接收到信号的时间间隔是一个周期,钢球运动的周期T = 2t
n−1
(4)[2][3]由ω= 2π
T =2πn
若适当调大电机转速,钢球运动的周期T 将变小;则激光笔应上移。
(5)[4]钢球做匀速圆周运动时重力与支持力的合力提供向心力,如图
则mg tanθ =m(
2π
T )
2
ℎtanθ
解得ℎ= g
4 π
2 T
2
根据图像的斜率k 求出当地重力加速度g= 4 π
2k
6.(2025·黑龙江·二模)小龙同学利用智能手机中的加速度计和陀螺仪,通过Phyphox 软件采集数据并绘
制向心加速度a 与角速度ω 的关系图像,探究a 与ω 的关系。
(1)实验时,把智能手机A 用绳子水平悬挂起来,绳子与手机结合处缠绕胶带,保证绳子与手机不发生
相对滑动。旋转手机,带动绳子扭转并旋紧,然后运行Phyphox 软件,放开手机,如图甲所示;
(2)智能手机A 在水平面内旋转,Phyphox 软件记录下多组a 与ω 的数据。如图乙所示,a-ω 图像为曲线,
以ω
2为横坐标,发现a−ω
2图像可以拟合成过原点的直线,则在误差允许的范围内,旋转半径一定时a 与
ω 的关系是        ;
(3)换成智能手机B 重复上述实验,得到如图丙所示的a−ω
2图像,该图像过原点,可得智能手机B 的加
速度计离手机转轴的距离为        cm(结果保留两位有效数字),由此可知不同型号的手机加速度计的
位置可能不同;
(4)对比图乙和图丙,实验数据不同的原因可能是        。
A.智能手机B 的加速度计离手机转轴更近
B.智能手机B 的加速度计离手机转轴更远
【答案】     a 与ω
2成正比     7.5     B
【详解】(2)[1]a 与ω
2的图像是一条过原点的直线,所以a 与ω
2成正比;
(3)[2]根据a=ω
2r
可得r = ω
2
a
在图丙中的直线图像中取合适的坐标点,可得r=7.5cm;
(4)[3]根据a=ω
2r
a 与ω
2的图像的斜率k =r
可得观察图乙和图丙中直线图像就能发现,两条直线的斜率不同,斜率大的圆周运动半径大,图丙的直线
斜率较大,代表B 手机加速度计离手机转轴更远。
故选B。