文档文本内容
小题精练03 矢量三角形在静态平衡和动态平衡中
的应用
一、动态平衡
是指平衡问题中的一部分是变力,是动态力,力的大小和方向均要发生变化,所以叫动态平衡,这
是力平衡问题中的一类难题.
二、基本思路
化“动”为“静”,“静”中求“动”.
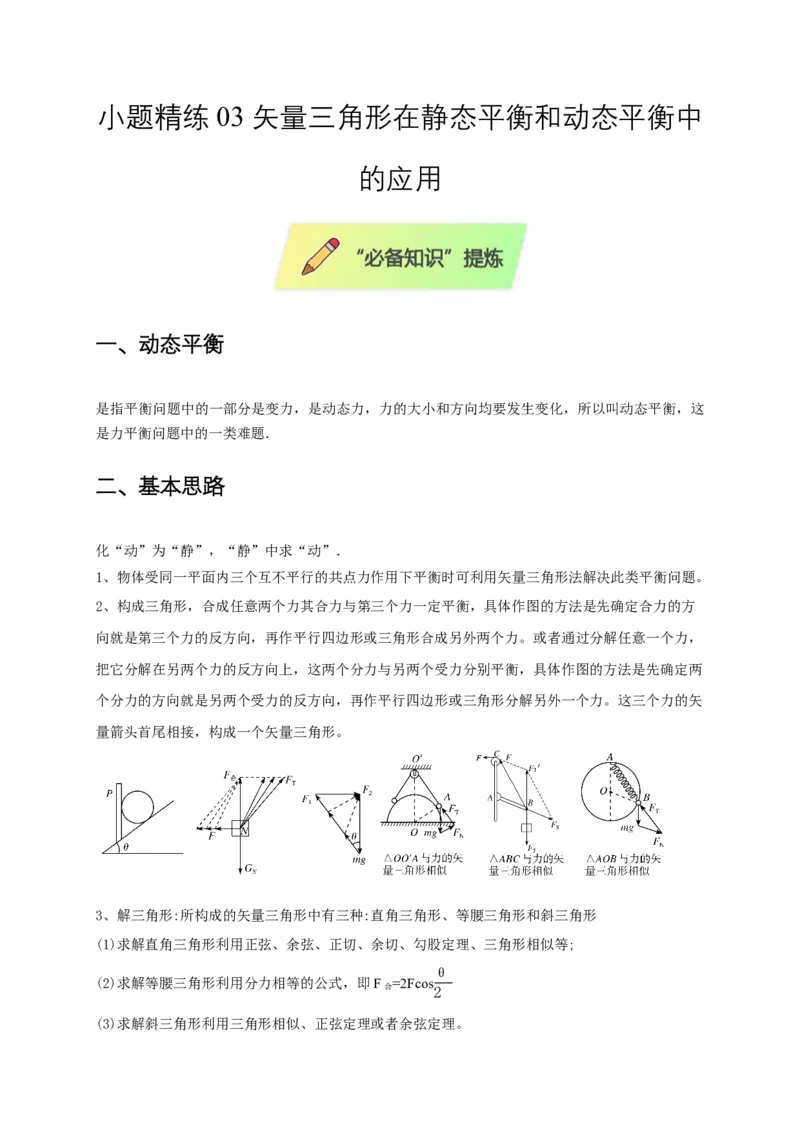
1、物体受同一平面内三个互不平行的共点力作用下平衡时可利用矢量三角形法解决此类平衡问题。
2、构成三角形,合成任意两个力其合力与第三个力一定平衡,具体作图的方法是先确定合力的方
向就是第三个力的反方向,再作平行四边形或三角形合成另外两个力。或者通过分解任意一个力,
把它分解在另两个力的反方向上,这两个分力与另两个受力分别平衡,具体作图的方法是先确定两
个分力的方向就是另两个受力的反方向,再作平行四边形或三角形分解另外一个力。这三个力的矢
量箭头首尾相接,构成一个矢量三角形。
3、解三角形:所构成的矢量三角形中有三种:直角三角形、等腰三角形和斜三角形
(1)求解直角三角形利用正弦、余弦、正切、余切、勾股定理、三角形相似等;
(2)求解等腰三角形利用分力相等的公式,即F 合=2Fcosθ
2
(3)求解斜三角形利用三角形相似、正弦定理或者余弦定理。
三、力的矢量三角形说明
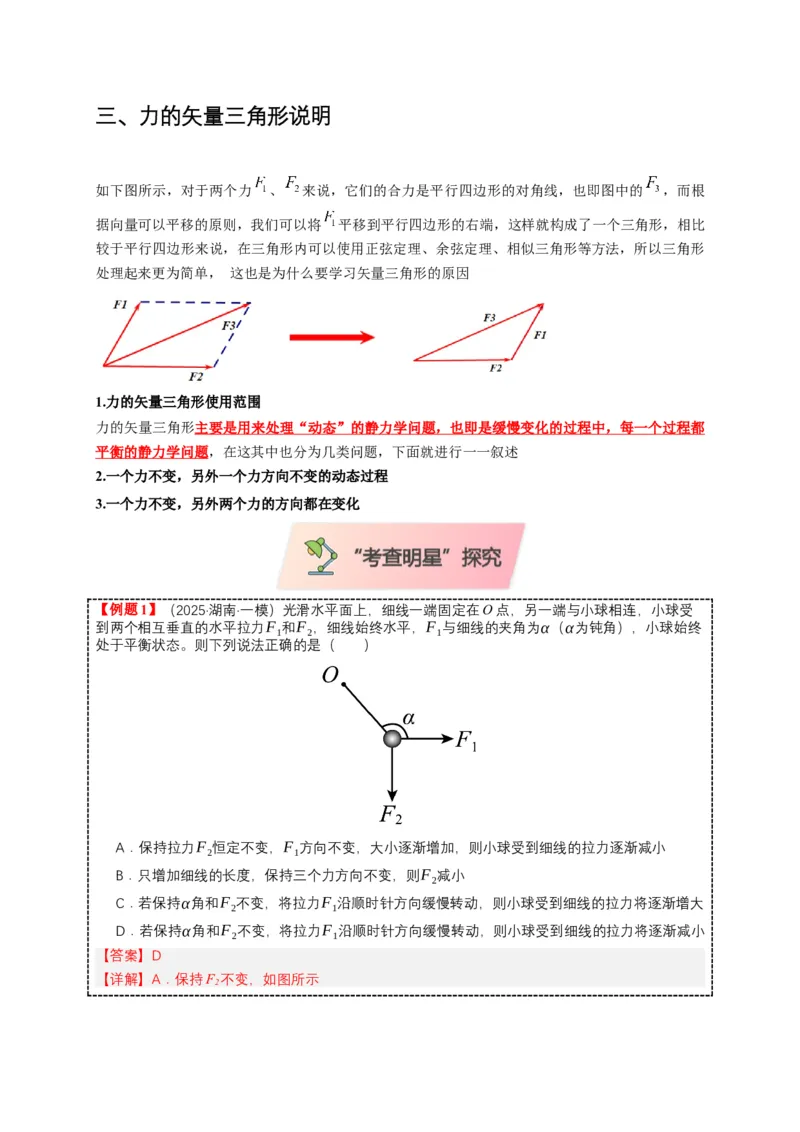
如下图所示,对于两个力
、
来说,它们的合力是平行四边形的对角线,也即图中的
,而根
据向量可以平移的原则,我们可以将
平移到平行四边形的右端,这样就构成了一个三角形,相比
较于平行四边形来说,在三角形内可以使用正弦定理、余弦定理、相似三角形等方法,所以三角形
处理起来更为简单, 这也是为什么要学习矢量三角形的原因
1.力的矢量三角形使用范围
力的矢量三角形主要是用来处理“动态”的静力学问题,也即是缓慢变化的过程中,每一个过程都
平衡的静力学问题,在这其中也分为几类问题,下面就进行一一叙述
2.一个力不变,另外一个力方向不变的动态过程
3.一个力不变,另外两个力的方向都在变化
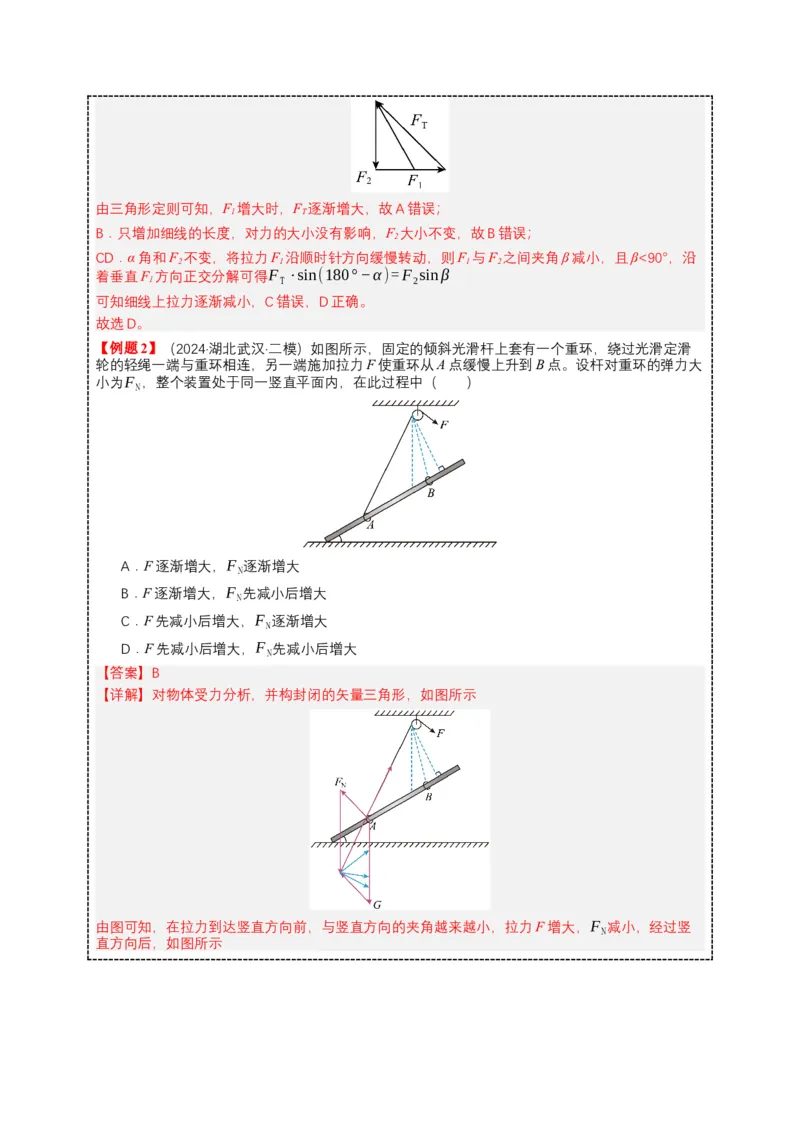
【例题1】(2025·湖南·一模)光滑水平面上,细线一端固定在O 点,另一端与小球相连,小球受
到两个相互垂直的水平拉力F1和F2,细线始终水平,F1与细线的夹角为α(α为钝角),小球始终
处于平衡状态。则下列说法正确的是(  )
A.保持拉力F2恒定不变,F1方向不变,大小逐渐增加,则小球受到细线的拉力逐渐减小
B.只增加细线的长度,保持三个力方向不变,则F2减小
C.若保持α角和F2不变,将拉力F1沿顺时针方向缓慢转动,则小球受到细线的拉力将逐渐增大
D.若保持α角和F2不变,将拉力F1沿顺时针方向缓慢转动,则小球受到细线的拉力将逐渐减小
【答案】D
【详解】A.保持F2不变,如图所示
由三角形定则可知,F1增大时,FT逐渐增大,故A 错误;
B.只增加细线的长度,对力的大小没有影响,F2大小不变,故B 错误;
CD.α 角和F2不变,将拉力F1沿顺时针方向缓慢转动,则F1与F2之间夹角β 减小,且β<90°,沿
着垂直F1方向正交分解可得FT⋅sin(180°−α )= F2sin β
可知细线上拉力逐渐减小,C 错误,D 正确。
故选D。
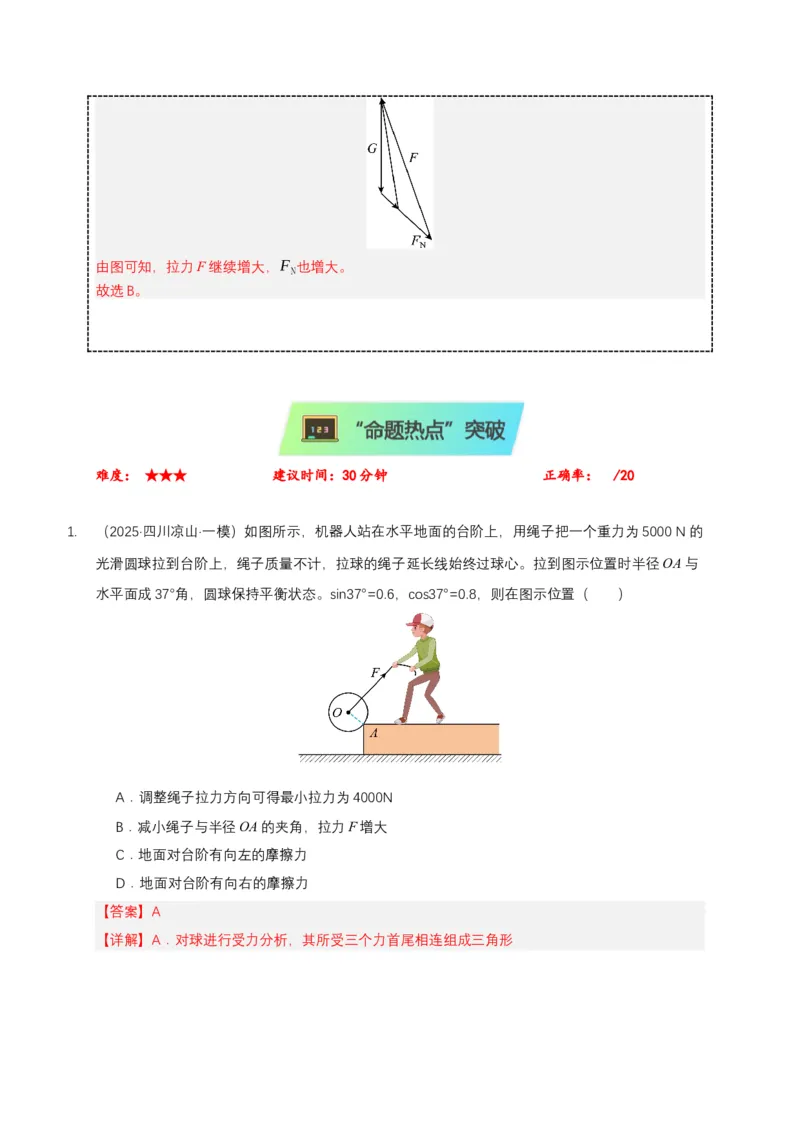
【例题2】(2024·湖北武汉·二模)如图所示,固定的倾斜光滑杆上套有一个重环,绕过光滑定滑
轮的轻绳一端与重环相连,另一端施加拉力F 使重环从A 点缓慢上升到B 点。设杆对重环的弹力大
小为FN,整个装置处于同一竖直平面内,在此过程中(  )
A.F 逐渐增大,F N逐渐增大
B.F 逐渐增大,FN先减小后增大
C.F 先减小后增大,FN逐渐增大
D.F 先减小后增大,FN先减小后增大
【答案】B
【详解】对物体受力分析,并构封闭的矢量三角形,如图所示
由图可知,在拉力到达竖直方向前,与竖直方向的夹角越来越小,拉力F 增大,FN减小,经过竖
直方向后,如图所示
由图可知,拉力F 继续增大,FN也增大。
故选B。
难度: ★★★            建议时间:30 分钟                      正确率:  /20
1.
(2025·四川凉山·一模)如图所示,机器人站在水平地面的台阶上,用绳子把一个重力为5000 N 的
光滑圆球拉到台阶上,绳子质量不计,拉球的绳子延长线始终过球心。拉到图示位置时半径OA 与
水平面成37°角,圆球保持平衡状态。sin37°=0.6,cos37°=0.8,则在图示位置(  )
A.调整绳子拉力方向可得最小拉力为4000N
B.减小绳子与半径OA 的夹角,拉力F 增大
C.地面对台阶有向左的摩擦力
D.地面对台阶有向右的摩擦力
【答案】A
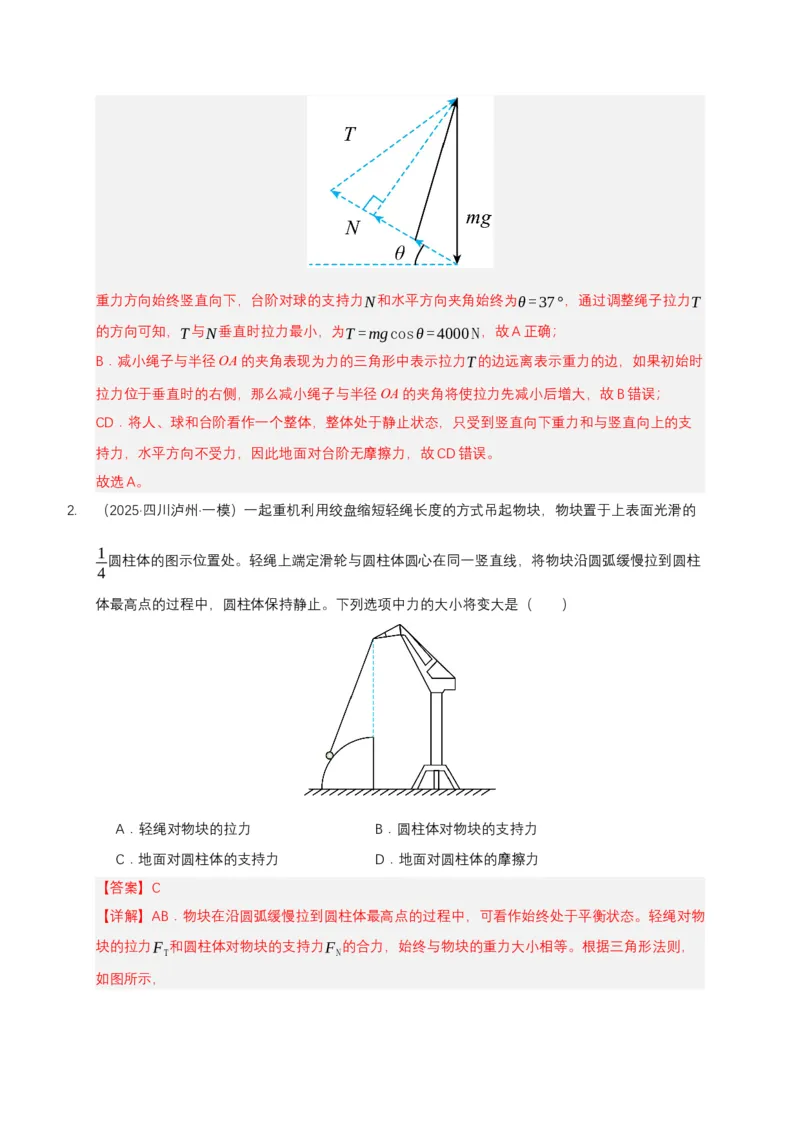
【详解】A.对球进行受力分析,其所受三个力首尾相连组成三角形
重力方向始终竖直向下,台阶对球的支持力N和水平方向夹角始终为θ =37°,通过调整绳子拉力T
的方向可知,T与N垂直时拉力最小,为T =mgcosθ = 4000 N,故A 正确;
B.减小绳子与半径OA 的夹角表现为力的三角形中表示拉力T的边远离表示重力的边,如果初始时
拉力位于垂直时的右侧,那么减小绳子与半径OA 的夹角将使拉力先减小后增大,故B 错误;
CD.将人、球和台阶看作一个整体,整体处于静止状态,只受到竖直向下重力和与竖直向上的支
持力,水平方向不受力,因此地面对台阶无摩擦力,故CD 错误。
故选A。
2.
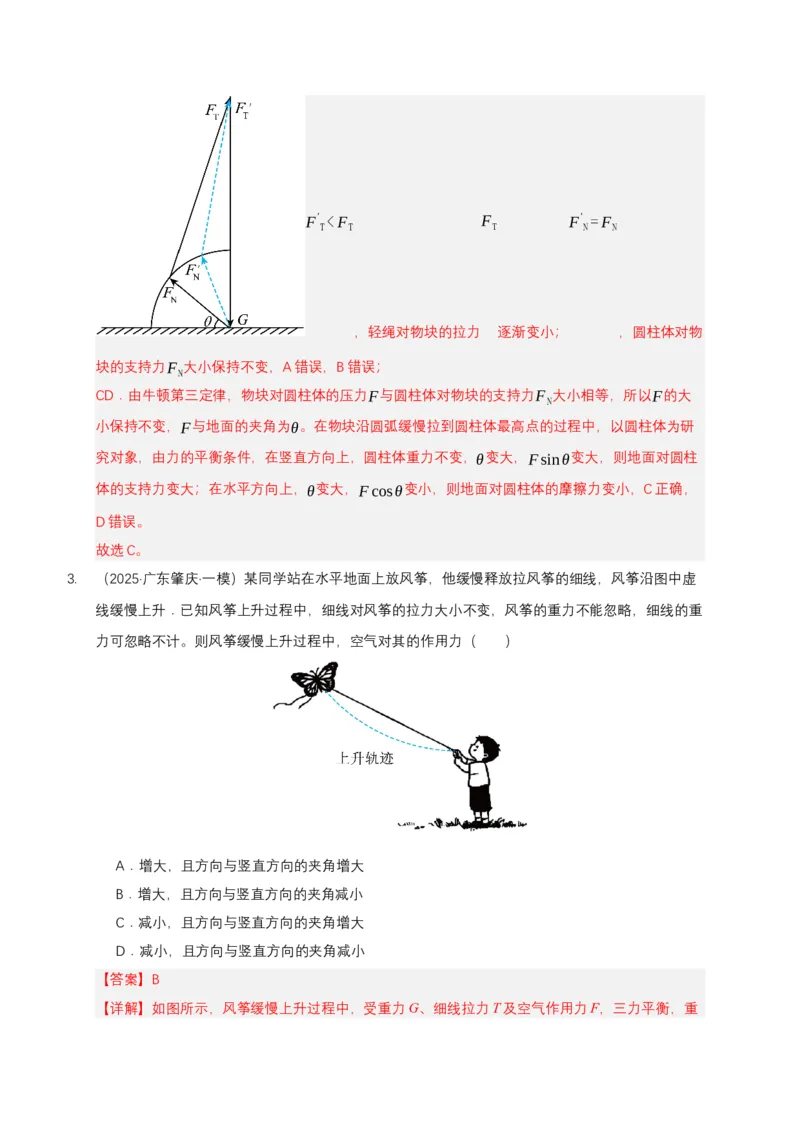
(2025·四川泸州·一模)一起重机利用绞盘缩短轻绳长度的方式吊起物块,物块置于上表面光滑的
1
4
圆柱体的图示位置处。轻绳上端定滑轮与圆柱体圆心在同一竖直线,将物块沿圆弧缓慢拉到圆柱
体最高点的过程中,圆柱体保持静止。下列选项中力的大小将变大是(  )
A.轻绳对物块的拉力
B.圆柱体对物块的支持力
C.地面对圆柱体的支持力
D.地面对圆柱体的摩擦力
【答案】C
【详解】AB.物块在沿圆弧缓慢拉到圆柱体最高点的过程中,可看作始终处于平衡状态。轻绳对物
块的拉力FT和圆柱体对物块的支持力FN的合力,始终与物块的重力大小相等。根据三角形法则,
如图所示,
F
′
T< FT
,轻绳对物块的拉力
FT
逐渐变小;
F
′
N= F N
,圆柱体对物
块的支持力FN大小保持不变,A 错误,B 错误;
CD.由牛顿第三定律,物块对圆柱体的压力F与圆柱体对物块的支持力FN大小相等,所以F的大
小保持不变,F与地面的夹角为θ。在物块沿圆弧缓慢拉到圆柱体最高点的过程中,以圆柱体为研
究对象,由力的平衡条件,在竖直方向上,圆柱体重力不变,θ变大,F sinθ变大,则地面对圆柱
体的支持力变大;在水平方向上,θ变大,F cosθ变小,则地面对圆柱体的摩擦力变小,C 正确,
D 错误。
故选C。
3.
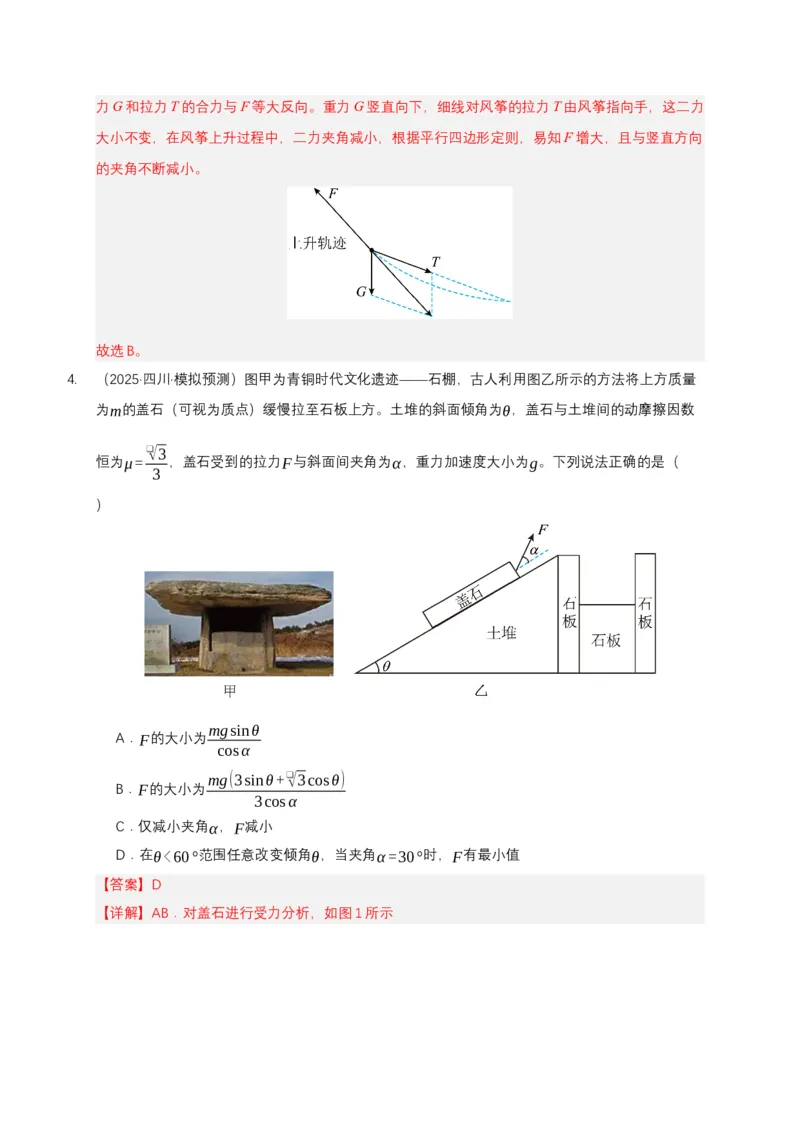
(2025·广东肇庆·一模)某同学站在水平地面上放风筝,他缓慢释放拉风筝的细线,风筝沿图中虚
线缓慢上升.已知风筝上升过程中,细线对风筝的拉力大小不变,风筝的重力不能忽略,细线的重
力可忽略不计。则风筝缓慢上升过程中,空气对其的作用力(  )
A.增大,且方向与竖直方向的夹角增大
B.增大,且方向与竖直方向的夹角减小
C.减小,且方向与竖直方向的夹角增大
D.减小,且方向与竖直方向的夹角减小
【答案】B
【详解】如图所示,风筝缓慢上升过程中,受重力G、细线拉力T 及空气作用力F,三力平衡,重
力G 和拉力T 的合力与F 等大反向。重力G 竖直向下,细线对风筝的拉力T 由风筝指向手,这二力
大小不变,在风筝上升过程中,二力夹角减小,根据平行四边形定则,易知F 增大,且与竖直方向
的夹角不断减小。
故选B。
4.
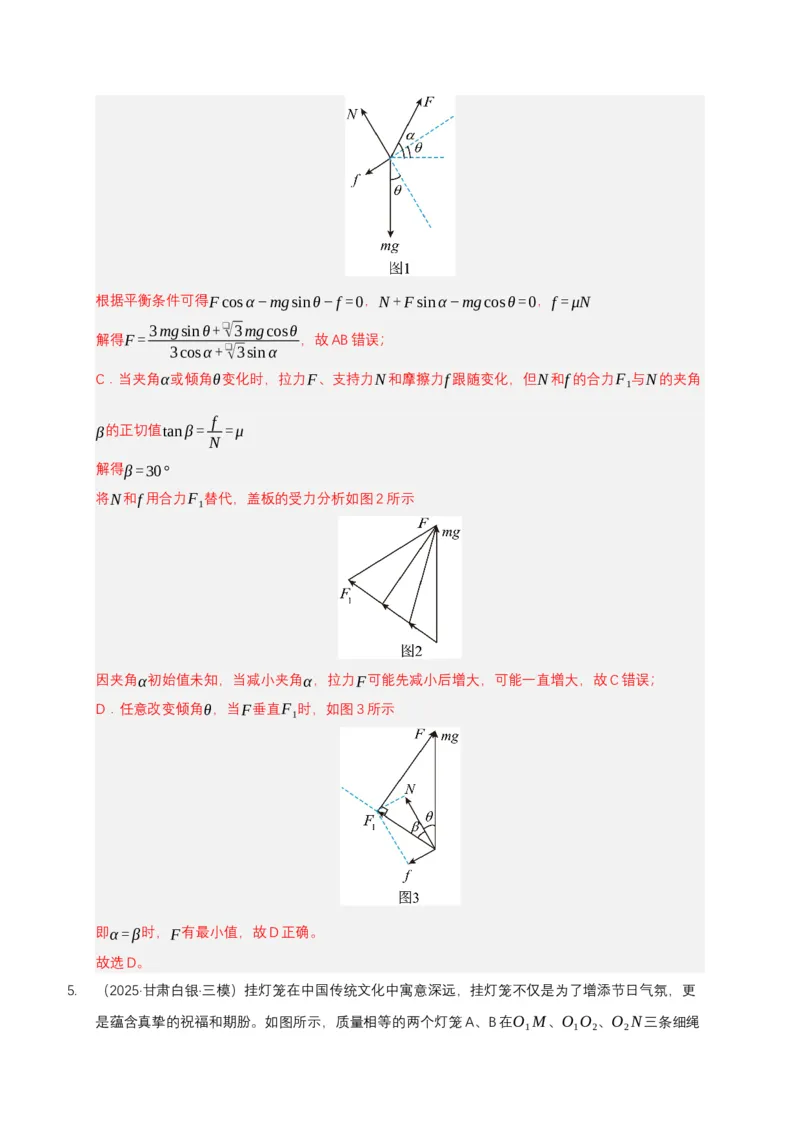
(2025·四川·模拟预测)图甲为青铜时代文化遗迹——石棚,古人利用图乙所示的方法将上方质量
为m的盖石(可视为质点)缓慢拉至石板上方。土堆的斜面倾角为θ,盖石与土堆间的动摩擦因数
恒为μ=
❑√3
3
,盖石受到的拉力F与斜面间夹角为α,重力加速度大小为g。下列说法正确的是(
)
A.F的大小为mgsinθ
cosα
B.F的大小为mg(3sinθ+ ❑√3cosθ)
3cosα
C.仅减小夹角α,F减小
D.在θ<60°范围任意改变倾角θ,当夹角α =30°时,F有最小值
【答案】D
【详解】AB.对盖石进行受力分析,如图1 所示
根据平衡条件可得F cosα −mgsinθ−f =0,N + F sin α −mgcosθ =0,f = μN
解得F = 3mgsinθ+ ❑√3mgcosθ
3cosα + ❑√3sin α
,故AB 错误;
C.当夹角α或倾角θ变化时,拉力F、支持力N和摩擦力f 跟随变化,但N和f 的合力F1与N的夹角
β的正切值tan β = f
N = μ
解得β =30°
将N和f 用合力F1替代,盖板的受力分析如图2 所示
因夹角α初始值未知,当减小夹角α,拉力F可能先减小后增大,可能一直增大,故C 错误;
D.任意改变倾角θ,当F垂直F1时,如图3 所示
即α = β时,F有最小值,故D 正确。
故选D。
5.
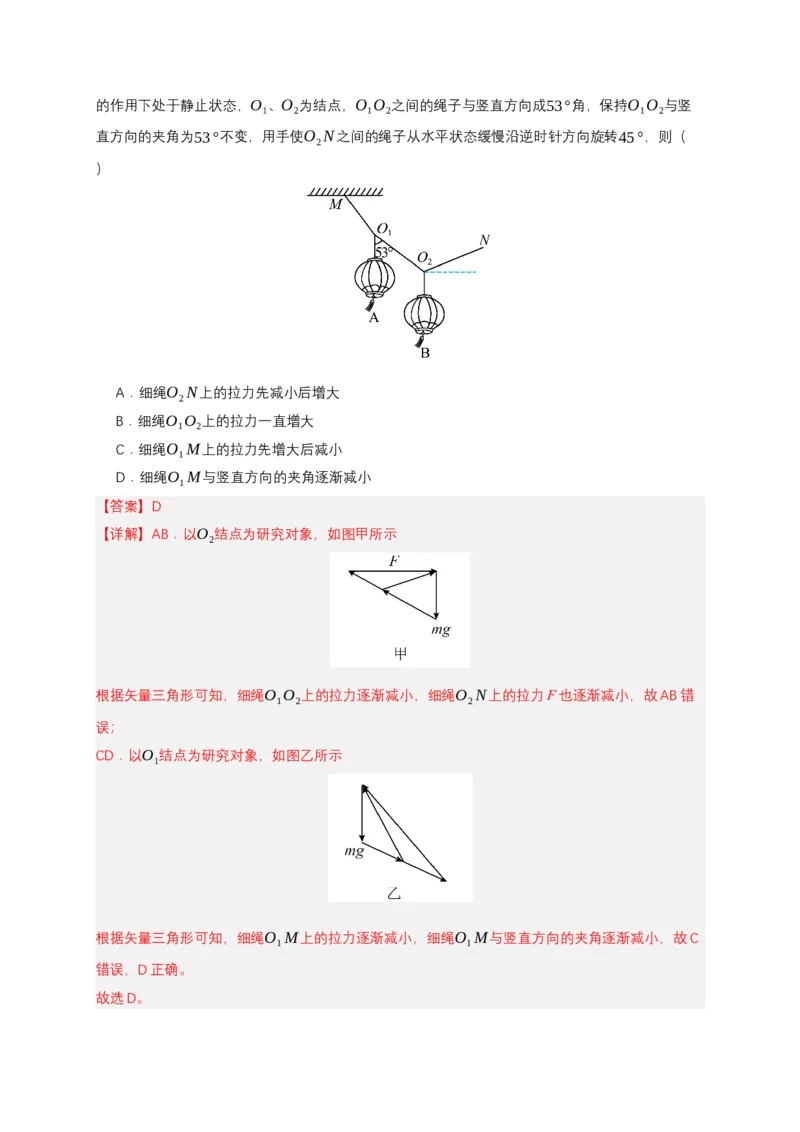
(2025·甘肃白银·三模)挂灯笼在中国传统文化中寓意深远,挂灯笼不仅是为了增添节日气氛,更
是蕴含真挚的祝福和期朌。如图所示,质量相等的两个灯笼A、B 在O1 M、O1O2、O2 N三条细绳
的作用下处于静止状态,O1、O2为结点,O1O2之间的绳子与竖直方向成53°角,保持O1O2与竖
直方向的夹角为53°不变,用手使O2 N之间的绳子从水平状态缓慢沿逆时针方向旋转45°,则(
)
A.细绳O2 N上的拉力先减小后增大
B.细绳O1O2上的拉力一直增大
C.细绳O1 M上的拉力先增大后减小
D.细绳O1 M与竖直方向的夹角逐渐减小
【答案】D
【详解】AB.以O2结点为研究对象,如图甲所示
根据矢量三角形可知,细绳O1O2上的拉力逐渐减小,细绳O2 N上的拉力F 也逐渐减小,故AB 错
误;
CD.以O1结点为研究对象,如图乙所示
根据矢量三角形可知,细绳O1 M上的拉力逐渐减小,细绳O1 M与竖直方向的夹角逐渐减小,故C
错误,D 正确。
故选D。
6.
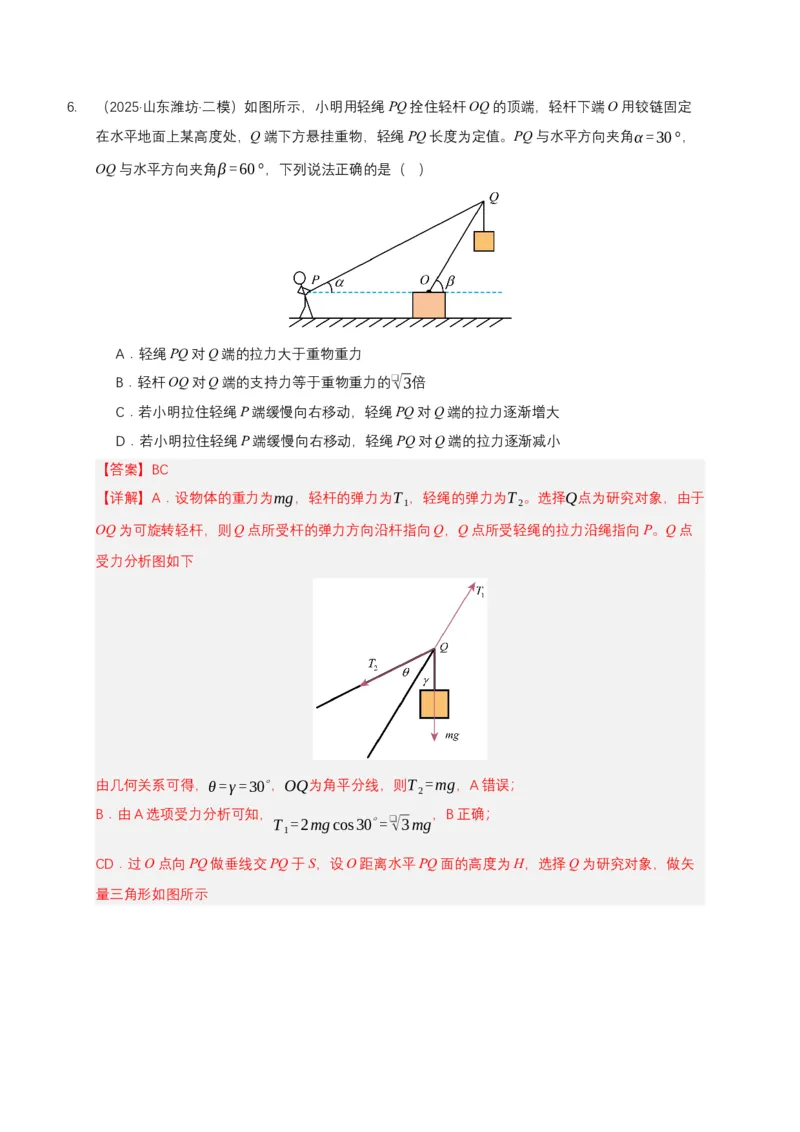
(2025·山东潍坊·二模)如图所示,小明用轻绳PQ 拴住轻杆OQ 的顶端,轻杆下端O 用铰链固定
在水平地面上某高度处,Q 端下方悬挂重物,轻绳PQ 长度为定值。PQ 与水平方向夹角α =30°,
OQ 与水平方向夹角β =60°,下列说法正确的是(   )
A.轻绳PQ 对Q 端的拉力大于重物重力
B.轻杆OQ 对Q 端的支持力等于重物重力的❑√3倍
C.若小明拉住轻绳P 端缓慢向右移动,轻绳PQ 对Q 端的拉力逐渐增大
D.若小明拉住轻绳P 端缓慢向右移动,轻绳PQ 对Q 端的拉力逐渐减小
【答案】BC
【详解】A.设物体的重力为mg,轻杆的弹力为T 1,轻绳的弹力为T 2。选择Q点为研究对象,由于
OQ 为可旋转轻杆,则Q 点所受杆的弹力方向沿杆指向Q,Q 点所受轻绳的拉力沿绳指向P。Q 点
受力分析图如下
由几何关系可得,θ = γ =30
∘,OQ为角平分线,则T 2=mg,A 错误;
B.由A 选项受力分析可知,T 1=2mgcos30
∘= ❑√3mg,B 正确;
CD.过O 点向PQ 做垂线交PQ 于S,设O 距离水平PQ 面的高度为H,选择Q 为研究对象,做矢
量三角形如图所示
由几何关系可知,力的矢量三角形与几何三角形OQS 相似,且满足mg
SO = T 2
SQ = T 1
OQ
,轻绳P 端缓
慢向右移动过程中,SO 减小,SQ 增大,则T 2增大,C 正确,D 错误。
故选BC。
7.
(2024·浙江温州·模拟预测)如图所示,在竖直平面内,有一半径为R 的圆环,在圆环内放置半径
分别为R1,R2的两个小球。已知R=6m,R1=3m,R2=1m。OO1与OO2与竖直方向的夹角分别为
α、β,则大球与小球的质量比为(  )

A.sin β
sin α
B.4 sin β
3sin α
C.5sin β
3sin α
D.5sin β
4 sin α
【答案】C
【详解】根据题意
R=6m
R1=3m
R2=1m
分析几何关系知OO1与OO2之间的夹角为53
∘,O1O2与OO2之间的夹角为37
∘,对大球与小球分别
受力分析,根据平衡条件列式
N 12
sin α = m1g
sin 90
∘
N 12
sin β = m2 g
sin37
∘
联立解得大球与小球的质量比为
m1
m2
= 5sin β
3sin α
故选C。
8.
(2024·安徽·三模)如图,半径为R 的光滑圆环固定在竖直平面内,MN 为圆的水平直径,PQ 为竖
直直径。质量均为m 的两相同小球a,b 穿在圆环上,分别与轻质弹簧k1,k2连接,弹簧的另一端
均固定在圆环的Q 点上,弹簧原长均为R。现对a,b 两球分别施加竖直向上的拉力F1,F2,两球
静止时,a 球恰好位于M 点,b 球位于C 点,OC 与OM 夹角为30°,此时F1= F2=2mg,重力加速
度为g,下列说法正确的是(  )
A.连接a 球的弹簧k1劲度系数为mg
R
B.连接b 球的弹簧k2
劲度系数为
❑√3mg
(❑√3−1) R
C.b 球受到圆环的作用力大于a 球受到圆环的作用力
D.保持b 球静止,改变F2方向,其最小值为❑√3mg
【答案】BD
【详解】A.对a 球,受力分析如图所示
由平衡条件可知
F1−mg−k1 x1cos 45° =0
解得
k1 x1= ❑√2mg
由胡克定律可得
k1=
❑√2mg
(❑√2−1) R
A 错误;
BC.a 球受到圆环作用力为
N 1=k1 x1sin 45° =mg对b 球,受力情况如图所示
由平衡条件可知
F2+ N 2sin30°−mg−k2 x2cos30° =0
N 2cos30°−k2 x2sin30° =0
解得
k2 x2= ❑√3 mg
N2=mg
则
N 1= N 2
由胡克定律可得
k2=
❑√3mg
(❑√3−1) R
B 正确;C 错误;
D.由力学平衡特点可知
当F2沿圆环切线时,F2的值最小
F2min−mgcos30°−k2 x2cos60° =0
解得
F2min= ❑√3 mg
D 正确。
故选BD。
9.
(2024·辽宁抚顺·三模)擦玻璃机器人可以帮助人们解决高层和户外擦玻璃难的问题。如图甲所示,
一栋大厦表面均为玻璃材料,机器人牵引擦子(未画出)清洁玻璃时,将大厦某一表面简化为如图
乙所示的正三角形ABC,与水平面夹角为30°。已知机器人对擦子的牵引力平行于玻璃表面,擦子
质量为m,与玻璃间的动摩擦因数为
❑√3
3
,重力加速度为g。则机器人在该表面由B 点匀速运动到
AC 中点D 的过程中,擦子所受的牵引力为(    )
A.1
2 mg
B.1
4 mg
C.
❑√3
2 mg
D.
❑√7
4 mg
【答案】C
【详解】机器人在垂直玻璃表面的方向,重力垂直于玻璃表面的分力大小等于机器人对玻璃表面的
压力大小,则有
FN=mgcos30°
而滑动摩擦力
Ff= μ FN
代入数据解得
Ff= 1
2 mg
滑动摩擦力与物体相对玻璃表面的速度方向相反,机器人匀速运动,合力为零,在玻璃表面机器人
受力分析如图所示

滑动摩擦力与重力沿斜面向下的分力的合力与牵引力大小相等方向相反,由几何关系可知滑动摩擦
力与重力沿斜面向下的分力的夹角为60°,则∠OPN =120°,在△OPN中,由余弦定理可得
cos120° = (mgsin30°)
2+ Ff
2−F
2
2×mgsin30°× Ff
代入数据可得
F =
❑√3
2 mg
故选C。
10. (23-24 高一下·浙江·开学考试)为吸引更多消费者,商场会在中庭悬挂很多节日装饰物,如图所
示,轻绳AB 一端系有重为G 的装饰物,另一端A 可在竖直面内旋转,轻绳BC 一端系在B 点,另
一端通过固定在天花板上的定滑轮上的C 点,由工人拉住静止不动。若不计绳与滑轮间的摩擦,调
整A 端使绳AB 从竖直方向沿顺时针缓慢变到水平方向的过程中(B 点位置不动),关于力的变化
情况,下列说法正确的是(    )
A.AB 绳拉力一直不变,BC 绳拉力一直增大
B.AB 绳拉力先减小后增大,BC 绳拉力一直增大
C.地面对工人支持力一直变大
D.地面对工人摩擦力先变大后变小
【答案】B
【详解】AB.对B 点受力分析,作出力的动态平衡,如图
由图可知AB 绳拉力先减小后增大,BC 绳拉力一直增大,故A 错误,B 正确;
CD.对工人受力分析,设绳子与竖直方向的夹角为θ,则
F BC cosθ+ F N=mg
FBC sinθ = f BC 绳拉力一直增大,则地面对工人支持力一直变小,摩擦力增大,故CD 错误;
故选B。
11. (2025·四川遂宁·二模)如图甲所示,明代倪端画的《捕鱼图》是一种原始的捕鱼方式,其拉网的
原理图如图乙所示,罾(渔网)和连接罾的四根竹杆可看成是一个重物用不可伸长的轻绳悬挂在轻
杆OA上的A 点,轻杆OA可绕O点在竖直平面内自由转动,人在B点拉动轻绳AB使轻杆OA绕O点
转至竖直方向,从而使重物上升。在轻杆OA由图乙所示位置缓慢转至竖直的过程中,下列说法正
确的是(  )
A.人对轻绳AB的拉力变小
B.人对轻绳AB的拉力不变
C.轻杆OA上的弹力大小不变
D.轻杆OA上的弹力变大
【答案】A
【详解】对A 点受力分析,如图所示
过O点作竖直线OC交AB于C点,可知A 点受力FT、FOA、FBA三个力作用,根据平衡条件可得
FT=G
根据平行四边形定则作出FOA、FBA两个力的合力F,根据平衡条件可得F = FT=G
由三角形相似,可得FOA
AO = F
CO = FBA
AC
将F =G代入得FOA = AO
CO G,FBA = AC
CO G
人在B点将轻杆OA拉至竖直方向的过程中,AO的长度不变,OC的长度变大,AC的长度变小,
故轻杆OA的弹力FOA变小,人对轻绳AB的拉力FBA变小。
故选A。
12. (2025·陕西西安·模拟预测)如图甲,一名登山爱好者正沿着竖直崖壁向上攀爬,绳的一端固定在
较高处的A点,另一端拴在人的腰间C点(重心处),在人向上攀爬的过程中可以把人简化为图乙
的物理模型:脚与崖壁接触点为O点(可自由转动),人的重力G全部集中在C点,O到C点可简
化为轻杆,AC为轻绳,已知OC长度不变,人向上攀爬过程中到达某位置后保持O点不动,缓慢转
动OC来调整姿势,某时刻AOC构成等边三角形,则(  )
A.在此时刻,轻绳对人的拉力与人的重力的合力不一定沿杆
B.AC绳在虚线位置与实线位置承受的拉力大小相等
C.在虚线位置时,OC段承受的压力与在实线位置大小相等
D.在此时刻,轻绳AC承受的拉力大小为T;当OC水平时,轻绳AC承受的拉力大小为T 2,
则T 1
T 2
=
❑√6
6
【答案】C
【详解】A.在此时刻,根据平衡条件可知,轻绳对人的拉力与人的重力的合力与杆的弹力大小相
等,方向相反,则轻绳对人的拉力与人的重力的合力一定沿杆方向,故A 错误;
BC.对人受力分析,人受到重力G、轻绳的拉力T 和轻杆的支持力F,构成力的三角形下图所示
由几何知识可知,该力的三角形与三角形AOC 相似,则有G
AO = F
OC = T
AC
则根据上式可知,AC 绳在虚线位置承受的拉力比实线位置承受的拉力大,轻杆OC在虚线位置与实
线位置承受的压力相等,故B 错误,C 正确;
D.在此时刻,由于AOC 构成等边三角形,可知轻绳AC 承受的拉力大小为T 1=G
为当OC 水平时,AOC 为等腰直角三角形,则轻绳AC 承受的拉力大小为T 2= ❑√2G
则有T 1
T 2
=
❑√2
2
,故D 错误。
故选C。
13. (25-26 高三上·四川广安·月考)如图,不计重力的轻杆OP 能以O 为轴在竖直平面内自由转动,P
端悬挂一重物,另用一根轻绳通过定滑轮系在P 端。当OP 和竖直方向的夹角α缓慢增大时,OP 杆
的弹力FN和绳子的张力FT的大小变化是(  )
A.FN先变小后变大
B.FN不变
C.FT先变大后变小
D.FT逐渐变小
【答案】B
【详解】对P 点受力分析,如图所示

根据平衡条件,合力为零,△AOP与图中矢量(力)三角形相似,故有G
OA = FN
OP = FT
AP
当OP 和竖直方向的夹角α缓慢增大时,由于OA、OP不变,AP变大,则FN不变,FT变大。
故选B。
14. (24-25 高三下·贵州黔南·月考)如图所示,小球B 用轻质橡皮筋相连绕过光滑细钉C 悬挂于O 点,
B 还与轻质弹簧相连,弹簧另一端A 固定在竖直墙壁上,OCA 在同一竖直线上。初始时B 球处于静
止状态,B 球可以看成质点,橡皮筋的拉力遵循胡克定律,OC 刚好等于橡皮筋的原长。现减小B
球的质量,同时调整弹簧端点A 在竖直墙壁上的位置,使整个系统能再次处于静止状态(B 球始终
在OCA 直线右侧)。则与初始时相比,AC 间的距离h 及弹簧弹力大小F 的变化情况是(  )
A.h 变小、F 不变
B.h 变大、F 变小
C.h 不变、F 变小D.h 变小、
F 变小
【答案】A
【详解】对小球B 受力分析,如图所示
由相似三角形可得FBC
BC = F
AB = mg
AC
设橡皮筋的劲度系数为k1,弹簧的劲度系数为k2,弹簧原长为l0,有
k1BC
BC = k2(l0−AB)
AB
=k2( l0
AB −1)= mg
AC =k1
由于减小B 球的质量m,k1不变,AB 不变,F 不变,AC 变小。
故选A。
15. (24-25 高一上·黑龙江哈尔滨·期末)如图所示,圆心为O、半径为R =1m的四分之一圆形光滑轨道
竖直固定在水平地面上,在O 点正上方有一光滑的小定滑轮C,小定滑轮到轨道最高点B 的距离为
1.5m,轻绳的一端系一质量为1kg 的小球(小球和小定滑轮均可视为质点),靠放在光滑圆形轨道
上的A 点,A 点到小定滑轮的距离为2m,另一端绕过小定滑轮后用力拉住。重力加速度大小为
g=10 m /s
2,则下列说法正确的是(  )
A.小球静止在A 点时,圆形轨道对小球的支持力大小F N=5 N
B.缓慢地拉轻绳使小球由A 运动到B,该过程中小球所受支持力大小不变
C.小球静止在A 点时,绳对小球的拉力大小FT =10 N
D.缓慢地拉轻绳使小球由A 运动到B,该过程中绳子拉力先变小后变大
【答案】B
【详解】AC.小球受力如图所示
由平衡条件可知,由图可知力的矢量三角形与几何三角形△AOC相似,则有mg
R+h = FN
R = FT
L
解得FN= mgR
R+h = 4 N , FT= mgL
R+h =8 N,故AC 错误;
BD.缓慢地拉轻绳使小球由A 运动到B,根据FN= mgR
R+h , FT= mgL
R+h
,
其中mg、R、h均不变,L逐渐减小,则由上式可知,FN不变,FT变小。
故B 正确,D 错误。
故选B。
16. (2024·广东深圳·一模)如图所示,用一轻绳通过定滑轮将质量为m的小球静置在光滑的半圆柱体
上,小球的半径远小于半圆柱体截面的半径R,绳AB长度为L,长度为H的杆BC竖直且与半圆柱
体边缘相切,OA与水平面夹角为θ,不计一切摩擦,重力加速度为g,下列表达式表示绳对小球的
拉力F是(  )
A.mgL
H
B.mgR (1+cosθ)
(H + R tanθ)cosθ
C.
mgL
H + R tanθ
D.mgL tanθ
H tanθ+ R
【答案】C
【详解】由题意,对小球受力分析,受拉力F、支持力N和重力G,把拉力和支持力平移,组成矢
量三角形,延长AO 和交于点D,如图所示
根据力矢量三角形和几何三角形△ABD相似,有
F
L =
G
H + R tanθ
求得
F =
mgL
H + R tanθ
故选C。
17. (2024·辽宁本溪·一模)如图所示,斜面静止在水平地面上,斜面顶端装有光滑定滑轮O,轻绳跨
过滑轮一端连接斜面上的物块M,另一端竖直悬挂物块N,两物块均处于静止状态。现在ON 间的
某点Q 施加与细绳OQ 段始终垂直的外力F,使N 缓慢上升,直到OQ 处于水平,该过程中斜面和
M 始终静止,则此过程中(  )
A.外力F 先增大后减小
B.OQ 段绳子拉力先增大后减小
C.物块M 所受摩擦力可能一直增大
D.斜面受到地面的摩擦力先减小后增大
【答案】C
【详解】AB.设OQ 段绳子拉力为T,与竖直方向的夹角为θ,对Q 点受力分析如图
由正弦定理知
F
sinθ =
T
sin(
π
2 +θ)
= mg
sin π
2
即
F
sinθ =
T
cosθ =mgθ 由0°逐渐增大到90°过程中,sinθ一直增大,cosθ一直减小,则F 一直增大,
T 一直减小,故AB 错误;
C.由于刚开始物块M 所受摩擦力方向不确定,当摩擦力沿斜面向上时,随着T 的减小,摩擦力不
断增大;当摩擦力沿斜面向下时,随着T 的减小,摩擦力不断减小接着反向增大,故C 正确;
D.把物块M 与斜面视为整体,整体受到地面的摩擦力
f =T sinθ = 1
2 mgsin 2θθ 由0°逐渐增大到90°过程中,f 先增大后减小,故D 错误。
故选C。
18. (2024·河北·模拟预测)如图所示,轻杆OA 与轻杆OB 通过光滑铰链安装在竖直墙面上,另一端通
过铰链连接于O 点。现将一个质量为m 的物块通过轻绳悬挂于O 点保持静止,铰链质量忽略不计,
已知A、B 两点间的距离为L,轻杆OA 与轻杆OB 长分别为9
10 L、7
10 L,重力加速度为g,则(
)
A.竖直墙对A、B 两点铰链的作用力方向垂直墙面向右
B.竖直墙对A、B 两点铰链的作用力方向斜向上
C.轻杆OA 对O 点铰链的作用力大小为9
10 mg
D.轻杆OB 对O 点铰链的作用力大小为10
7 mg
【答案】C
【详解】AB.对轻杆OA、OB 及重物所组成的系统进行受力分析可知,该系统受到三个外力,分
别是竖直墙对A、B 两点铰链的作用及重物重力,由三力平衡可知竖直墙对A、B 两点铰链的总作
用力方向竖直向上,大小等于mg,故AB 错误;
CD.以铰链O 为研究对象,受到三个力的作用处于平衡,构成力的矢量三角形,与几何三角形
OAB 相似,如图所示
有
mg
L = N A
9
10 L
= N B
7
10 L
解得
N A = 9
10 mg,N B= 7
10 mg
故C 正确,D 错误。
故选C。
19. (2023·湖南衡阳·模拟预测)如图所示,质量为2m 的物块C 置于倾角为37°的斜面D 上,C 通过一
细线绕过光滑定滑轮系于P 点,P 为细线QP、EP、BP 的结点,质量为m 的小球B 置于光滑的半球
体A 上,半球体A 的半径为R,O 为球心。已知PO=2 R,PB = 3
2 R,EP 水平,PQ 竖直,且Q、
P、O 在同一直线上,系统处于静止状态,小球B 可视为质点,重力加速度为g,sin37°=0.6,
cos37°=0.8,则下列说法正确的是(  )
A.细线PB 的拉力大小为3
5 mg
B.细线PE 和细线PB 的拉力大小相等
C.半球体A 受到地面的摩擦力和斜面D 受到地面的摩擦力大小相等
D.物块C 受到斜面D 的摩擦力方向沿斜面向下
【答案】C
【详解】A.对小球B 做受力分析,如图所示

由于力的三角形与Δ PBO相似,可得
mg
2 R = FN
R = F PB
PB
解得
FN= 1
2 mg
F PB= 3
4 mg
故A 错误;
B.对结点P 受力分析,线PE 的拉力大小等于细线PB 的拉力在水平方向的分力大小,所以细线
PE 的拉力小于细线PB 的拉力,故B 错误;
D.由上述项分析可知
2mgsin37
∘> F PB> F PE
则对于C 有
2mgsin37
∘= f C + F PE
所以斜面D 对C 的摩擦力方向沿斜面向上,故D 错误;
C.对A、B 整体受力分析,A 所受地面的摩擦力大小等于细线PB 的拉力在水平方向的分力大小,
对C 和斜面整体受力分析,斜面受到地面的摩擦力大小等于细线PE 的拉力大小,故C 正确。
故选C。
20. (2025·陕西榆林·模拟预测)如图所示,竖直面内有一个内部光滑的半圆轨道,轨道的直径AB竖直,
圆心为O。现对质量为m的小球施加一个水平向右的外力,使小球静止在轨道内部C点,CO的连线
与竖直方向成30°角,P点与O点等高。现将该力的方向以小球的重心为圆心逆时针缓慢旋转60°,
使小球仍然静止在C点,重力加速度为g,下列说法正确的是(  )
A.水平外力旋转之前,外力的大小为
❑√3
2 mg
B.水平外力旋转之前,支持力的大小为
❑√3
3 mg
C.水平外力旋转的过程中,支持力一直变小
D.水平外力旋转的过程中,外力一直变大
【答案】C
【详解】AB.由于小球在重力、水平外力和支持力的作用下静止于C点,由此可以画出受力分析,
如图所示。根据几何关系求出外力F =mgtan30° =
❑√3
3 mg,F 支=
mg
cos30° = 2❑√3
3
mg,选项AB
错误。
CD.若将外力逆时针缓慢旋转60°,小球若能静止在C点,根据三角形法则,画出小球的受力变化,
如图所示,由图中可以看出,外力先变小后变大,当外力与支持力垂直时外力最小,支持力一直变
小,选项D 错误, C 正确。
故选C。