文档文本内容
热点02 方向盘消失之前:我们离未来汽车还有多远?
关键词:新能源汽车、智能驾驶、未来汽车
内容导航
..................................................................................................................................................................................... 2
一、新能源汽车:从规模领跑到质量领跑......................................................................................................2
二、智能驾驶:从技术验证到规模化应用......................................................................................................2
三、未来汽车:从单一功能到生态融合..........................................................................................................3
..................................................................................................................................................................................... 4
【考向分析】.............................................................................................................................................. 4
核心知识点................................................................................................................................................. 4
核心能力要求............................................................................................................................................. 5
【设问预测】.............................................................................................................................................. 5
角度一:运动学与动力学..........................................................................................................................5
角度二:能量转化与效率..........................................................................................................................6
角度三:电场与电流(电池工作原理)..................................................................................................6
角度四:电磁感应(能量回收)..............................................................................................................6
角度五:传感器原理(激光雷达、摄像头等)......................................................................................7
..................................................................................................................................................................................... 7
考向01 运动学与动力学...................................................................................................................................7
考向02 能量转化与效率.................................................................................................................................12
考向03 电场与电流(电池工作原理)......................................................................................................... 20
考向04 电磁感应(能量回收).....................................................................................................................25
考向05 热学.....................................................................................................................................................32
考向05 传感器原理(激光雷达、摄像头等)..............................................................................................33
近年来媒体大量报道了新能源汽车的蓬勃发展(如销量翻倍、国家政策支持等),从“智能驾驶”到
“全自动驾驶”,媒体报道显示了技术的快速迭代(如2024 年上海国际智能驾驶技术展览会、各大车企
的最新系统如华为ADS2.0、小鹏X-NGP 等),新能源汽车(NEV)和智能驾驶技术(Autonomous
Driving, AD)已从“新鲜事”演变为国家产业战略和社会生活的核心组成部分,这反映了国家“碳达峰、
碳中和”战略对物理学科的渗透,也直接影响了高考物理命题的方向,从单纯的力学实验转向了更具时代
感的“未来技术”场景。从宏观政策到微观技术,新能源汽车已成为高考命题“情境化”考查的热点。
另一方面,涉及安全事故的报道(如车主入睡导致的事故)提醒我们,智能驾驶并非全自动,仍需人
机协同。这种“技术与风险并存”的现实,为高考物理提供了现实依据。
一、
新能源汽车:从规模领跑到质量领跑
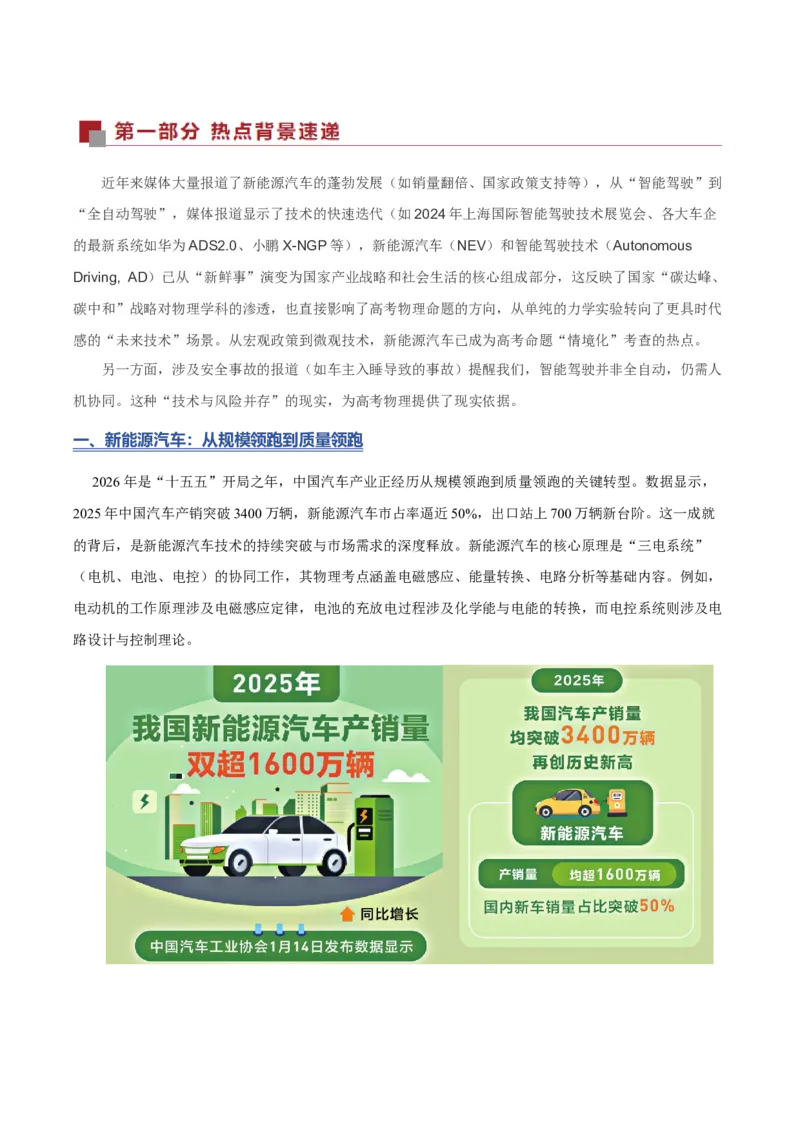
2026 年是“十五五”开局之年,中国汽车产业正经历从规模领跑到质量领跑的关键转型。数据显示,
2025 年中国汽车产销突破3400 万辆,新能源汽车市占率逼近50%,出口站上700 万辆新台阶。这一成就
的背后,是新能源汽车技术的持续突破与市场需求的深度释放。新能源汽车的核心原理是“三电系统”
(电机、电池、电控)的协同工作,其物理考点涵盖电磁感应、能量转换、电路分析等基础内容。例如,
电动机的工作原理涉及电磁感应定律,电池的充放电过程涉及化学能与电能的转换,而电控系统则涉及电
路设计与控制理论。
二、
智能驾驶:从技术验证到规模化应用
智能驾驶已成为全球汽车产业竞争的核心领域。2026 年,中国L2 级及以上辅助驾驶渗透率突破
60%,行业正加速向L3 级及更高级别自动驾驶演进。长安深蓝、北汽极狐等车企已获得国内首批L3 级有条
件自动驾驶车型准入许可,标志着高阶自动驾驶从技术验证走向规模化应用。智能驾驶的物理考点包括传
感器技术(如激光雷达、毫米波雷达的电磁波应用)、算法优化(如路径规划中的运动学与动力学模型)、
以及车辆控制(如PID 控制算法在自动驾驶中的应用)。
三、未来汽车:从单一功能到生态融合
未来汽车的发展方向是“零碳+AI”的深度融合。奇瑞商用车发布的FSCV 未来超级商用车计划,以
“零碳技术和AI 智能”为核心,覆盖城配到干线、末端到城际的全场景产品矩阵。这一趋势的物理考点
包括新能源技术(如固态电池的电化学原理、氢燃料电池的能量转换效率)、智能网联技术(如V2X 通信
中的电磁波传播与信息编码)、以及车辆轻量化设计(如碳纤维材料的力学性能与制造工艺)。
【考向分析】
新能源汽车、智能驾驶和未来汽车作为国家战略产业和科技前沿,已成为高考物理命题的热点载体,
紧密关联高中物理核心知识点,并体现物理核心素养(物理观念、科学思维、实验探究、社会责任)的综
合考查。以下从知识点与考点、历年高考实例及未来命题趋势三方面展开分析,确保内容基于可信检索结
果综合提炼。
核心知识点
1. 力学与运动学
相对运动与参照系:以车为参照物分析乘客运动状态,或结合雷达测距原理考查相对速度计算。
超声波测距:倒车雷达通过超声波反射时间计算距离,考查声波传播速度与距离公式(s=vt/2)。
追击与相遇问题:围绕新能源汽车(电动汽车)和传统车辆的追击相遇进行建模分析,考查相对运动和
匀加速直线运动的综合运用
牛顿运动定律:分析车辆加速、刹车、转向时的受力情况(如牵引力、摩擦力、惯性力)。
圆周运动与向心力:智能驾驶车辆在弯道行驶时,轮胎与地面的摩擦力提供向心力,可考查临界速度计
算。
三大力学观点综合解决问题:结合动能定理分析碰撞中的能量损失,或利用动量守恒定律研究多车碰撞
问题。
机械效率:通过“能量转换率”来衡量新能源汽车的行驶里程与能耗关系
2. 电磁学
电动机基本原理:考查直流电机的转速、电磁转矩与电流、电压的关系。
电路与电功率:电池充放电过程涉及电功公式(W=UIt)、电功率计算(P=UI),以及串联/并联电路规
律。
电磁感应与能量回收:新能源汽车制动时,电机切换为发电机模式,通过电磁感应将动能转化为电能
(楞次定律应用)。讨论电机内部电阻导致的能量损耗(热能)。结合能量密度分析续航里程,或通过快
充原理考查电功率与电流热效应(Q=I2 Rt)。
变压器与供电:可能涉及新能源汽车充电过程中的变压器工作原理和电路分析。
3. 能量与热学
能量守恒与转化:分析燃油车与电动车的能量效率差异,或计算电池充放电过程中的能量损失。
热力学定律:发动机冷却系统利用水的比热容大特性散热,或电池热管理系统通过热传递控制温度。
热泵空调原理:制冷剂汽化吸热、液化放热实现能量转移,考查物态变化与热效率计算。
再生制动:探讨新能源汽车利用制动过程中的动能回收(电磁制动),转化为电能存储的原理
4. 智能驾驶与传感技术(新兴趋势)
光学与雷达:可能出现关于激光雷达(Lidar)探测距离与光束发散角的计算,涉及光的反射、折射和光
束几何。
传感器原理:讨论摄像头、雷达等传感器的工作原理(如雷达的电磁波传播和反射)。
核心能力要求
1. 模型建构能力:将实际问题转化为物理模型(如机车启动、能量流动),能将“单踏板模式”“能量回
收”等复杂系统抽象为力学-电磁学耦合模型。
2. 数据分析:从电池参数、行驶数据中提取有效信息计算效率或性能。
3. 跨学科整合能力:综合力学、电学、光学分析单一技术(如智能驾驶系统)。
4. 批判思维:理解技术标准(如制动灯强制点亮)背后的物理安全逻辑,评价技术优劣(如燃料电池效率
高但成本高)并提出改进方案 。
【设问预测】
命题者会设计具体场景,将上述知识点融入其中。以下是几种典型的设问方式:
角度一:运动学与动力学
1. 设问情境:智能驾驶系统在感知到周围环境信息后,需要进行路径规划和运动控制,使车辆按照规划的
路径安全、舒适地行驶。例如,在高速行驶时,车辆需要进行加速、减速和转向等操作。
2. 典型设问:
若某智能驾驶汽车在高速公路上以100km/h 的速度匀速行驶,突然发现前方有障碍物,需要在50m 的
距离内将车速减至0,计算汽车的加速度大小(假设为匀减速直线运动)。
分析智能驾驶汽车在转弯时,向心力的来源以及影响转弯半径的因素。
若已知某智能驾驶汽车的质量为m,发动机提供的牵引力为F,行驶过程中受到的阻力为f,根据牛顿
第二定律推导汽车的加速度表达式。
角度二:能量转化与效率
1. 设问情境:以特斯拉Model S 为例,该车总行驶里程突破270 万公里,其电池、三电系统仍保持优秀
性能。在行驶过程中,电池中的化学能通过电动机转化为机械能驱动车辆前进,同时存在能量损耗。
2. 典型设问:
简述新能源汽车行驶过程中主要的能量转化过程。
若已知该车电池储存的化学能为E,行驶过程中克服阻力做功为W,计算其能量转化效率(用E 和W 表
示)。
分析影响新能源汽车能量转化效率的因素有哪些,并提出提高能量转化效率的措施。
角度三:电场与电流(电池工作原理)
1. 设问情境: 常见的新能源汽车动力电池,如三元锂电池和磷酸铁锂电池,工作原理都是锂离子在正负
极间移动产生电流。充电时,电网的交流电先通过车载充电机变成直流电,再储存到电池里;放电时则相
反,直流电通过逆变器变成交流电驱动电机(部分车型是直流电机)
2. 典型设问:
以三元锂电池为例,说明锂离子在正负极间移动时,正负极分别发生什么反应,电场方向如何变化。
若已知某电池充电时,通过车载充电机将220V 交流电转换为直流电,直流电电压为400V,电流为
10A,充电时间为2 小时,计算充电过程中储存的电能。
分析新能源汽车电池在放电过程中,电流大小与哪些因素有关。
角度四:电磁感应(能量回收)
1. 设问情境:新能源汽车在踩刹车或松油门时,车轮带动电机反转,变成发电机给电池充电,通常能增加
10% - 20%的续航,城市拥堵路段效果更明显。
2. 典型设问:
解释新能源汽车能量回收过程中,电机反转变成发电机的原理,涉及电磁感应的哪些规律。
若已知某新能源汽车在能量回收过程中,电机转速为n 转/分钟,电机匝数为N,磁感应强度为B,线圈
面积为S,计算感应电动势的大小(假设为匀强磁场,线圈平面与磁场垂直)。
分析能量回收力度大小对乘客体验和电池充电效果的影响。
角度五:传感器原理(激光雷达、摄像头等)
1. 设问情境:智能驾驶中,激光雷达通过发射激光束并接收反射光来获取周围环境的三维信息,摄像头则
通过光学镜头和图像传感器捕捉图像信息。
2. 典型设问:
简述激光雷达测量距离的原理,涉及哪些物理知识。
若已知某激光雷达发射的激光波长为λ,频率为f,光在空气中的传播速度为c,推导λ、f 和c 之间的关
系。
(建议用时:90 分钟)
考向
01
运动学与动力学
1.(2025·江苏·高考真题)新能源汽车在辅助驾驶系统测试时,感应到前方有障碍物立刻制动,做匀减速
直线运动。
内速度由
减至0。该过程中加速度大小为( )
A.
B.
C.
D.
【答案】C
【详解】根据运动学公式
,代入数值解得
故加速度大小为
。
故选C。
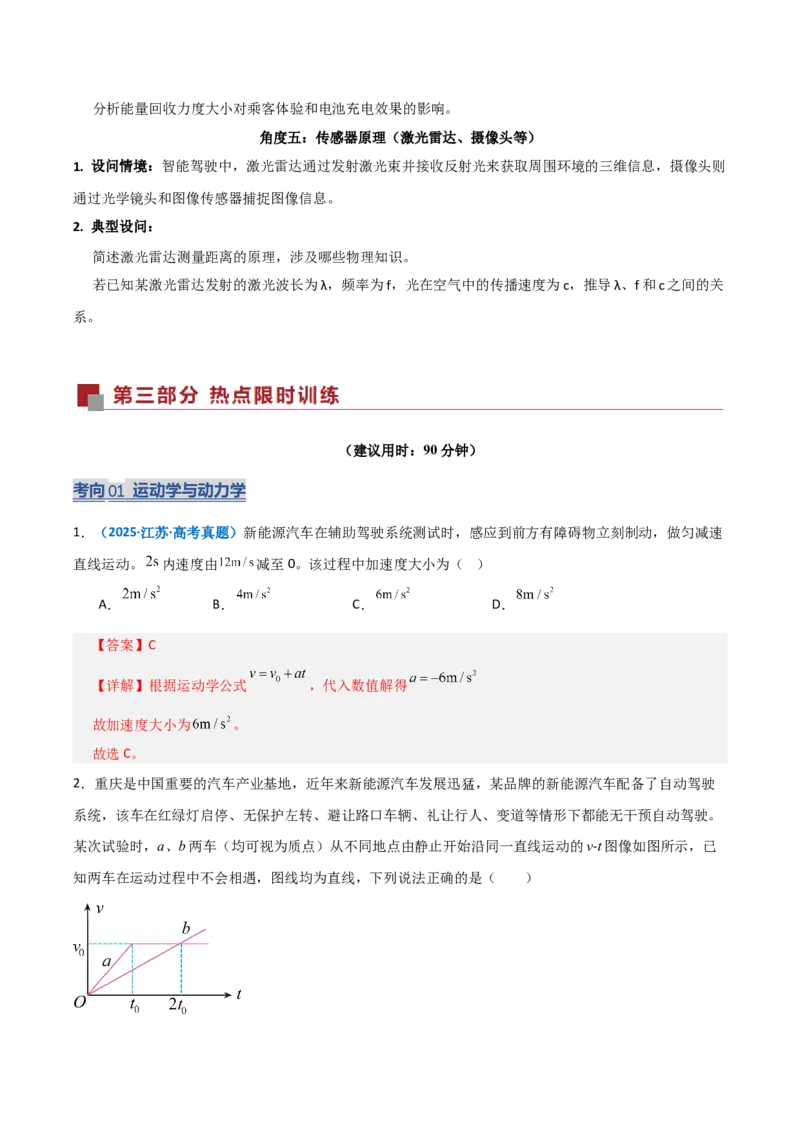
2.重庆是中国重要的汽车产业基地,近年来新能源汽车发展迅猛,某品牌的新能源汽车配备了自动驾驶
系统,该车在红绿灯启停、无保护左转、避让路口车辆、礼让行人、变道等情形下都能无干预自动驾驶。
某次试验时,a、b 两车(均可视为质点)从不同地点由静止开始沿同一直线运动的v-t 图像如图所示,已
知两车在运动过程中不会相遇,图线均为直线,下列说法正确的是( )
A.a 车在前,b 车在后
B.在2t0时刻两车间的距离最远
C.在t0时刻b 车的速度大小为
D.出发时两车间的距离可能为
【答案】C
【详解】A.由
图像,可知
车在
时刻后做匀速直线运动,而
车一直做匀加速直线运动,要使
两车不会相遇应为b 车在前,a 车在后,故A 错误;
B.由
图像,可知
时刻前a 车速度较大,
时刻后b 车速度较大,在
时刻两车速度相等,所
以两车间距离最近,故B 错误;
C.由
图像可知,b 车做初速度为0 的匀加速直线运动,在
时刻b 车的速度大小为
则加速度为
所以在
时刻b 车的速度大小为
,故C 正确;
D.因两车在运动过程中不会相遇,所以出发时两车之间的距离要大于
若距离为
,则在
时会恰好相遇,不符合题意,故D 错误。
故选C。
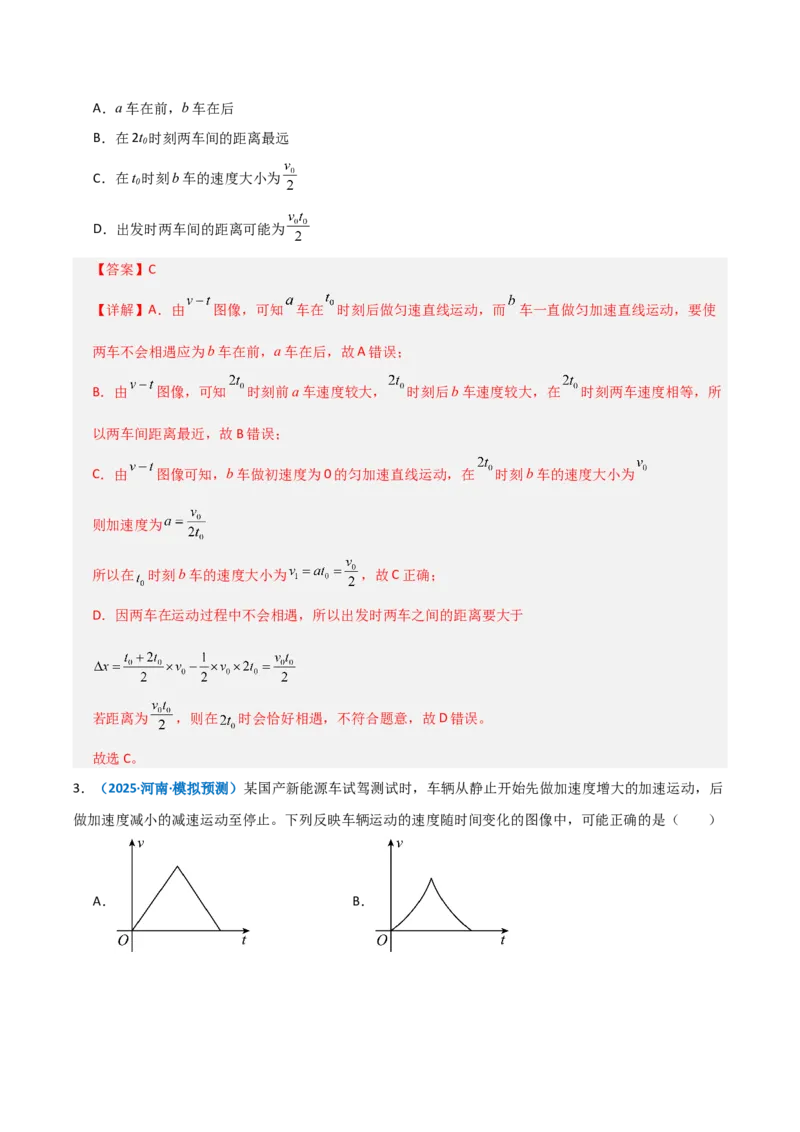
3.(2025·河南·模拟预测)某国产新能源车试驾测试时,车辆从静止开始先做加速度增大的加速运动,后
做加速度减小的减速运动至停止。下列反映车辆运动的速度随时间变化的图像中,可能正确的是( )
A.
B.
C.
D.
【答案】B
【详解】
图像中,图像斜率的绝对值表示加速度的大小,斜率的正负表示加速度的方向,先做加速
度增大的加速运动,斜率应该增大且为正值,后做加速度减小的减速运动,斜率应该减小且为负值。
故选B。
4.(2025·浙江温州·三模)随着电池和电机技术的进步,国产新能源车在加速性能方面表现出色。研究汽
车加速时,会引入一个新物理量j 来表示加速度a 随时间t 变化的快慢,即
。该物理量的单位用国
际单位制中基本单位符号表示为( )
A.
B.
C.
D.
【答案】A
【详解】根据
可知其单位
故选A。
5.(2026·海南·一模)某国产电动汽车进行制动测试实验,在平直道路上急踩刹车,用传感器记录位移与
时间的比值x/t 随刹车时间t 变化的规律,其图像如图所示,下列说法正确的是( )
A.经过2s 时车速大小为32m/s
B.刹车过程中加速度大小为2m/s²
C.经过9s 汽车刚好停下不动
D.自刹车开始10s 内该车的位移大小为160m
【答案】C
【详解】AB.由
图像可得其函数关系为
变形得
与匀变速直线运动的位移与时间的关系公式
对比,可得
,
再根据匀变速直线运动的速度公式可得,经过2s 时车速大小为
,故
AB 错误;
C.根据匀变速直线运动的速度公式可得,刹车过程持续的时间为
,故C 正确;
D.由上面分析可知,从开始刹车时计时起,经9s 电动汽车停止,所以0~10s 内的位移等于0~9s 内的位
移,则根据匀变速直线运动的规律可得
,故D 错误。
故选C。
6.(2026·河北·一模)(多选)一辆新能源汽车在平直公路上进行性能测试,研究人员根据车载传感器实
时记录汽车刹车后的位移随时间变化数据,绘制出
图像,如图所示。关于该汽车的运动,下列说法正
确的是( )
A.汽车刹车时的速度大小为20m/s
B.汽车刹车的加速度大小为
C.
时,汽车的速度大小为2m/s
D.汽车运动的总位移为25m
【答案】BD
【详解】由图像可知
与t 的函数关系为
可得
对比匀减速直线运动位移时间公式
可得汽车的初速度和加速度大小分别为
,
则刹车过程持续的时间为
从开始刹车时计时,经过5s 汽车停住,所以6s 时汽车的速度大小为0,汽车运动的总位移为
。
故选BD。
7.(2025·安徽合肥·模拟预测)(多选)在某次新能源汽车安全测试中,汽车在平直公路上行驶,突然发
现前方有障碍物,智能系统识别后紧急恒力制动。从制动开始计时,该汽车的位移和时间平方的比值
与
之间的关系图像如图所示。下列说法正确的是( )
A.1s 末汽车的速度为10m/s
B.2s 内汽车的平均速度为12m/s
C.第2s 内汽车的位移为24m
D.经过3s 汽车的位移为25m
【答案】BD
【详解】ABC.根据题意,由运动学公式
整理可得
结合图像可得
,
即
故1s 末汽车的速度为
2s 末汽车的速度为
2s 内汽车的平均速度为
第2s 内汽车的位移为
,故AC 错误,B 正确;
D.汽车停下来的时间
经过3s 汽车的位移为
,故D 正确。
故选BD。
8.(2024·四川泸州·三模)(多选)2023 年4 月17 日,AITO 问界M5 华为高阶智能驾驶版首发,可以实
现无人驾驶。如图所示,车道宽为2.7m,长为12m 的货车以v1=10m/s 的速度匀速直线行驶,距离斑马线
20m 时,一自行车以v3=2m/s 的速度匀速直线行驶,恰好垂直越过货车右侧分界线,此时无人驾驶轿车车
头恰好和货车车尾齐平,轿车以v2=15m/s 速度匀速直线行驶,轿车紧急制动的加速度大小a=10m/s2。当货
车在侧面遮挡轿车雷达波时,自行车需完全越过货车左侧分界线,轿车雷达才能准确探测到前方自行车。
则下列判断正确的是( )
A.货车不减速也不会与自行车相撞
B.轿车不减速也不会与自行车相撞
C.轿车探测到自行车立即制动不会与自行车相撞D.轿车探测到自行车立即制动会与自行车相撞
【答案】AC
【详解】AB.人过路口的时间
在这段时间内,货车的位移
轿车的位移
A 正确,B 错误;
CD.自行车过路口时,轿车雷达可探测到障碍物的时间
此时轿车距路口的距离
轿车开始制动到停下来的时间
所需要的制动距离
二者不会相撞,C 正确,D 错误。
故选AC。
考向
02
能量转化与效率
9.(2026·湖南常德·一模)中国制造的新能源汽车,产销量连续十年保持全球第一。新能源汽车具有噪声
小、污染少、起步快、加速平顺等优点。某新能源汽车在启动时由电机提供牵引力,而阻力来自两部分,
一部分是地面摩擦阻力,设为一定值,另一部分来自空气阻力,设其大小与汽车速率成正比。已知该汽车
质量为m,电机在不同功率下的牵引力F 与对应匀速直线运动的速率v 关系如图所示,其图像纵截距为
b,斜率为k,则下列说法正确的是( )
A.地面摩擦阻力
B.若该汽车以恒定加速度启动,在匀加速运动过程中牵引力大小不变
C.若该汽车以恒定加速度启动,在匀加速运动过程中牵引力大小随时间均匀增大
D.若该汽车以某恒定功率启动,经过时间t 达到最大速度
,则汽车克服空气阻力做的功为
【答案】C
【详解】A.当汽车做匀速直线运动时,牵引力
等于总阻力,总阻力由地面摩擦阻力
和空气阻力
组成,即
其中地面摩擦阻力
为一定值,空气阻力的大小与汽车速率成正比。结合
图像纵截距为
,斜率
为
,得
可知地面摩擦阻力
,空气阻力
,故A 错误;
BC.若该汽车以恒定加速度
启动,根据牛顿第二定律,得
由匀变速直线运动速度与时间的关系,得
代入
,解得牵引力的大小为
其中
、
、
、
均为定值,则牵引力大小随时间均匀增大,故B 错误,C 正确;
D.汽车以恒定功率
启动,达到最大速度
时,牵引力等于总阻力,有
恒定功率
牵引力做功
根据动能定理,得
汽车克服空气阻力做的功为
其中
为汽车克服总阻力做的功,故D 错误。
故选C。
10.(2025·陕西西安·模拟预测)近年来为环保助力,我国电动汽车发展迅猛,如小米SU7 电动汽车。其
铭牌信息显示:电动机额定功率
,汽车整备质量m=2170kg。假设汽车在水平公路上行驶时所
受阻力f 与车重的比值μ=0.2(g=10m/s2),汽车启动后先以恒定加速度a=2m/s2加速,达到额定功率后再
以恒定功率行驶,最终达到最高车速。下列说法正确的是( )
A.汽车在匀加速阶段牵引力大小为4.34×10³N
B.汽车达到额定功率时的速度大小约为23m/s
C.汽车以恒定功率行驶过程中,当速度为50m/s 时,加速度大小约为6m/s2
D.在此运动过程中发动机功率先随时间变化均匀增大,后保持不变
【答案】D
【详解】A.匀加速阶段牵引力由牛顿第二定律可得
解得
,故A 错误;
B.达到额定功率时的速度
,故B 错误;
C.恒定功率阶段速度为50m/s 时,牵引力
根据牛顿第二定律可得加速度
,故C 错误。
D.匀加速阶段功率
,与时间t 成正比(均匀增大);达到额定功率后保持恒定,故D 正
确。
故选D。
11.(2025·浙江温州·一模)如图甲所示为智能电动车在水平路上做直线运动时自动刹车的路测场景。在
某次自动刹车测试中,质量m=1.5t 的智能电动车从距离假人x0=50m 处开始刹车,其v-x 图像如图乙所示。
已知当v≤10m/s 时,电动车只依靠机械制动;当v>10m/s 时,电动车会在机械制动基础上开启电磁辅助制
动,电磁辅助制动可使机械能转化成电能。若机械制动的阻力大小f=kv,k=500N·s/m,不计其他阻力,则
( )
A.前15m 阶段,智能电动车加速度不变
B.本次刹车测试,智能电动车会撞到假人
C.整个制动过程中,因机械制动损耗的能量为225kJ
D.当v>10m/s 时,电磁辅助制动产生的阻力是机械制动阻力的4 倍
【答案】C
【详解】A.根据
图像的斜率
可得
由图乙可知,前15m 阶段,电动车的速度逐渐减小,而图像的斜率不变,根据
可知,电动车的
加速度逐渐减小,故A 错误;
B.当v≤10m/s 时,电动车只依靠机械制动,机械制动的阻力大小
根据动量定理
代入可得
其中
代入数据解得
刹车距离为
所以本次刹车测试,智能电动车不会撞到假人,故B 错误;
C.根据功能关系可知,因机械制动损耗的能量为
前15m 阶段根据
的面积可知
后30m 阶段根据
的面积可知
故整个制动过程中,因机械制动损耗的能量为
,故C 正确;
D.根据牛顿第二定律
即
由图乙可知,当v>10m/s 时,
其中
代入数据解得
故
则当v>10m/s 时,电磁辅助制动产生的阻力是机械制动阻力的3 倍,故D 错误。
故选C。
12.(2025·江西·一模)随着新能源汽车的发展,市面上的电车品牌越来越多,为了更好地帮助消费者选
择适合自己的座驾,对电车的测评也变得越来越全面,电车的百公里能耗作为一项关键指标是人们买车时
的重要参考。图为某品牌汽车在不同速度下匀速行驶时的用电功率图,试根据图中数据分析该款汽车最经
济的驾驶速度约为( )
A.20km/h
B.50km/h
C.80km/h
D.110km/h
【答案】B
【详解】由定义可知,百公里能耗
即图中点与原点连线的斜率,如图所示
故该款汽车最经济的驾驶速度约为50km/h,选项B 正确。
故选B。
13.(2025·海南海口·模拟预测)在中国南端的热带海南岛上,款式众多的新能源汽车是一道亮丽的风景
线,电车的续航及电池容量是大家关注的焦点。已知某品牌电动汽车使用的磷酸铁锂电池容量55kWh,
kWh 是电能的常用单位,而能量的单位在国际单位制中为“焦耳”,能量的单位用国际单位制基本单位表
示为( )
A.W·s
B.N·m
C.kg·m2/s3
D.kg·m2·s-2
【答案】D
【详解】国际单位制中,能量的单位是焦耳(J)。根据定义,1J = 1N·m。而牛顿(N)是导出单位,
1N = 1kg·m/s²。因此,1J = 1kg·m²/s²。
故选D。
14.(2025·河南漯河·模拟预测)我国新能源汽车产业实现了快速发展,产销量和出口量均居世界第一,
形成完整且竞争力强的产业链,成长起一批具有国际竞争力的企业。某汽车集团采用减小厚度、增加长度
的结构创新方案推出了“刀片电池”,可以在同样的空间内装入更多电池。如图所示,一款车型装配了N
块“刀片电池”,每块“刀片电池”的容量是q,平均工作电压是U,该车型采用充电电压为U0的快充充
电桩时,充电效率为80%,充满电需要的时间为t。已知该车型每行驶100km 平均能耗是E,则下列说法不
正确的是( )
A.电池组充满电后储存的电荷量为Nq
B.单块电池充满电后储存的电能为qU
C.电池组充满电后的续航里程为
D.快充充电桩的平均充电电流为
【答案】D
【详解】A.电池组充满电后储存的电荷量为
故A 正确;
B.单块电池充满电后储存的电能为
故B 正确;
C.电池组充满电后储存的电能为NqU,而汽车每行驶100km 平均能耗是E,则电池组充满电后的续航
里程为
故C 正确;
D.快充充电桩充电过程有
所以平均充电电流为
故D 错误。
由于本题选择错误的,故选D。
15.(2025·广东中山·二模)(多选)我国新能源汽车发展迅速,2022 年仅比亚迪新能源汽车全年销量为
186.35 万辆,位列全球第一、如图所示为比亚迪某型号汽车某次测试行驶时的加速度和车速倒数
的关系
图像。若汽车质量为
,它由静止开始沿平直公路行驶,且行驶中阻力恒定,最大车速为30m/s,
则( )
A.汽车以恒定功率启动
B.汽车所受阻力为
C.汽车在车速为5m/s 时,功率为30kW
D.若汽车由静止到最大速度所走的位移为45m,则汽车在该过程运动的时间为19s
【答案】CD
【详解】A.由图知,汽车由静止开始做匀加速直线运动,加速度大小
,末速度大小
为
,即汽车是以恒定的加速度启动的,汽车匀加速所需的时间
故A 错误;
B.设汽车的额定功率为P,所受的阻力大小为f,则
匀加速过程,由牛顿第二定律
匀加速结束时,汽车的功率达到最大,为
联立知
,
,
故B 错误;
C.汽车在车速
此时汽车做匀加速直线运动,其功率
故C 正确;
D.汽车匀加速运动的位移为
当达到额定功率后,做变加速运动,运动位移为
根据动能定理
解得
故总时间为
故D 正确。
故选CD。
16.(2025·安徽·一模)某款自主品牌纯电动汽车自重1500kg,续航里程为430 km。全系标配磷酸铁理电
池组的总电动势为500V,最大输出功率150 kW,电池组总容量为
。行驶中电能转化为机械能的
效率为
,重力加速度 g 取
。
(1)由理论推导可知,汽车正常行驶中,电池组内外电压相等时,其输出功率最大,求汽车电池组的内阻;
(2)若在场地内检测时,汽车载重300 kg,所受阻力大小恒为450 N,电池组输出功率恒为40 kW,车从静
止加速到
的时间为4s,求汽车的加速距离;
(3)为了提高电池的使用寿命,在实际行驶中,电池组的最大使用量为其容量的
。若载重100 kg 的汽车,
以
的恒定速率行驶,行驶中汽车的阻力系数(阻力与车总重力的比值)恒为
,忽略汽车启动
阶段消耗的电能,求该情形下汽车匀速行驶的最大路程。(结果保留3 位有效数字)
【答案】(1)
(2)
(3)
【详解】(1)由
和
,可得,当
时,
代入数据解得
(2)以40kW 恒定功率启动加速过程中,输出的机械功率为
由动能定理有
解得
(3)行驶时的平均阻力为
电池组的输出功率为
匀速行驶的时间为
行驶的路程为
考向
03
电场与电流(电池工作原理)
17.(2025·辽宁沈阳·模拟预测)无线充电技术在新能源汽车等领域得到应用。地下铺设供电的送电线圈,
车上的受电线圈与蓄电池相连,如图所示。送电线圈和受电线圈匝数比为
:
:1。当送电线圈接上
图中的正弦交流电后,受电线圈中的电流有效值为2A。不考虑线圈的自感,忽略电能传输的损耗,下列说
法正确的是( )
A.受电线圈的电流方向每秒改变50 次
B.送电线圈的输入电压为有效值
C.送电线圈的输出电流有效值为8A
D.送电线圈的输入功率为110W
【答案】D
【详解】A.由图像得送电线圈中电流的周期为
,受电线圈的电流频率与送电线圈中的电流频
率相同,即
一个周期内电流方向改变2 次,所以每秒电流方向改变100 次,故A 错误;
B.由图可知,送电线圈上正弦交流电的峰值为
有效值为
,故B 错误;
C.理想变压器原副线圈电流比等于匝数的反比,则送电线圈中的电流大小为
,
故C 错误;
D.送电线圈的输入功率为
,故D 正确。
故选D。
18.(2025·天津南开·二模)(多选)绿色环保、低碳出行已经成为一种时尚,新能源汽车越来越受市民
的喜爱,正在加速“驶入”百姓家。某品牌电动汽车安装充电桩的电路图如下,已知总电源的输出电压
,输出功率
,输电线的总电阻r=12Ω,变压器视为理想变压器,其中升压变压器
的匝数比
,汽车充电桩的额定电压为50V。下列说法正确的是( )
A.输出功率 P1不变时,输电电压 U2越高,输电线上损失的功率越小
B.输电线上的电流为100A
C.用户获得的功率为
D.降压变压器的匝数比
【答案】ABD
【详解】A.变压器视为理想变压器
,
,
故输出功率 P1不变时,输电电压 U2越高,
越小,输电线上损失的功率越小,故A 正确;
B.U1=220V 且升压变压器的匝数比
,
,
联立解得
,
,故B 正确;
C.根据
可得用户获得的功率为
,故C 错误;
D.
,
降压变压器的匝数比
,故D 正确。
故选ABD。
19.(2026·河北沧州·一模)现在新能源汽车用的电源大多数为锂离子电池,它的主要优点是单位质量放
电量大,寿命长,长时间不使用时电能损耗较少。某实验小组测量某个新型锂电池组的电动势(约为
40V)和内阻(约为5Ω),进行了以下实验:
(1)为完成本实验需要将实验室量程为4V、内阻为4kΩ 的电压表改装成量程为40V 的电压表使用,需要串
联一个___________kΩ 的定值电阻R0。
(2)该小组设计了如图1 所示电路图进行实验,正确操作后,利用记录的数据描点作图得到如图2 所示的
的图像,其中U 为电压表读数(电压表自身电压),R 为电阻箱的读数,图中a=1.00,b=0.22,
c=0.68。若不考虑电压表分流带来的影响,由以上条件可以得出电源电动势E=___________V;内阻
r=_________Ω(计算结果均保留两位有效数字)。
(3)若考虑电压表分流,上述测量值与真实值相比:电动势的测量值___________(填“偏大”、“偏小”
或“无影响”),电源内阻测量值___________(填“偏大”、“偏小”或“无影响”)。
【答案】(1)36
(2) 45 5.2
(3) 偏小 偏小
【详解】(1)根据电压表改装的原理,有
可解得
(2)设电路图中电压表的内阻为
,根据闭合电流欧姆定律,有
代入数据后可转化为
图像中的斜率
截距为
解得
,
(3)[1][2]若考虑电压表分流的影响,闭合电路欧姆定律的表达形式应变为
变形为
所以
可知
同理斜率
可知
20.(2025·山东威海·三模)磷酸铁锂电池具有较高的安全性,原材料价格较低,使用寿命长,广泛应用
于我国的电动汽车。某实验小组利用下列部分器材测量磷酸铁锂电池的电动势和内阻。
A、磷酸铁锂电池(电动势约为
,内阻为
)
B、电压表
(量程
,内阻约为
)
C、高精度数字电流表
(量程足够大,内阻忽略不计)
D、定值电阻
E、定值电阻
F、滑动变阻器(最大阻值为
,额定电流为
)
G、开关、导线若干
请回答以下问题:
(1)定值电阻选用________;(选填“
”或“
”)
(2)在答题卡的方框中画出实验的原理图;
(3)根据实验中测得数据做出的
图像如图所示,电源的电动势为________
,内阻为________
。
(计算结果均保留3 位有效数字)
【答案】(1)
(2)
(3) 3.20 25.6-43.5
【详解】(1)本实验是测量电源电动势和内阻,由材料可知电源电动势的内阻为
,若选
用差距过大的定值电阻会使得外电路电阻分压过大,内阻分压小,测量误差变大,所以应选用
。
(2)因为电流表的内阻可以忽略不计,电流表不分压,所以选择测量电源电动势及内阻的电流表的内
接法,为了保护电路安全,滑动变阻器要采用限流式接法,故电路如图所示
(3)[1][2]根据闭合回路欧姆定律
公式变形得
根据
图像可知,图像的纵坐标的截距
图像的斜率
所以
21.(2024·黑龙江哈尔滨·模拟预测)三元锂电池因具有高能量密度,良好的低温放电性能和高充电效率
等优点而被广泛用于移动和无线电子设备、电动工具和电动汽车等领域。某实验小组为了研究三元锂电池
的特性,利用专业的充放电数字仪测试一节三元锂电池(电池内阻忽略不计),得到其在1A 恒流放电情
况下,路端电压从充满电时电压4.2V 线性减小至放电终止电压2.8V,路端电压随时间变化图像如图所示,
全过程持续180min。
(1)该电池初始满电压时的放电功率为______W;
(2)依照规范,电池容量常标记为mA·h(毫安时,表示电池由初始满电压至放电终止状态释放的总电荷
量),则该电池放电过程中释放的电量大约为______;
A.756mA·h
B.2800mA·h
C.3000mA·h
D.4200mA·h
(3)该电池由初始满电压至放电终止的过程中输出能量为______J。
【答案】(1)4.2
(2)C
(3)37800
【详解】(1)该电池初始满电压时的放电功率为
(2)该电池放电过程中释放的电量大约为
(3)该电池由初始满电压至放电终止的过程中输出能量为
考向
04
电磁感应(能量回收)
22.(2025·浙江·高考真题)新能源汽车日趋普及,其能量回收系统可将制动时的动能回收再利用,当制
动过程中回收系统的输出电压(U)比动力电池所需充电电压(
)低时,不能直接充入其中。在下列电
路中,通过不断打开和闭合开关S,实现由低压向高压充电,其中正确的是( )
A.
B.
C.
D.
【答案】B
【详解】A.该电路中当开关S 断开时,整个电路均断开,则不能给电池充电,选项A 错误;
B.该电路中当S 闭合时稳定时,线圈L 中有电流通过,当S 断开时L 产生自感电动势阻碍电流减小,L
相当电源,电源U 与L 中的自感电动势共同加在电池两端,且此时二极管导通,从而实现给高压充电,
选项B 正确;
C.该电路中当S 闭合时稳定时,线圈L 中有电流通过,但当S 断开时L 也与电路断开,还是只有回收系
统的电压U 加在充电电池两端,则不能实现给高压充电,选项C 错误;
D.该电路中当S 闭合时稳定时,线圈L 中有电流通过,但当S 断开时电源U 也断开,只有L 产生的自感
电动势相当电源加在充电电池两端,则不能实现给高压充电,选项D 错误。
故选B。
23.(2025·辽宁·一模)(多选)电动汽车通过能量回收装置增加电池续航。在行驶过程中,踩下驱动踏
板时电池给电动机供电,松开驱动踏板或踩下刹车时发电机工作回收能量。某兴趣小组为研究其原理,设
计了如图所示的模型:两个半径不同的同轴圆柱体间存在由内至外的辐向磁场,磁场方向沿半径方向,有
一根质量为m、长度为L、电阻为R 的金属棒MN 通过导电轻杆与中心轴相连,可绕轴无摩擦转动,金属
棒所在之处的磁感应强度大小均为B,整个装置竖直方向放置。中心轴右侧接一单刀双掷开关:踩下驱动
踏板,开关接通1,电池给金属棒供电,金属棒相当于电动机,所用电池的电动势为E,内阻为r;松开驱
动踏板或踩下刹车,开关自动切换接通2,金属棒相当于发电机,给电容器充电,所接电容器电容为C。
初始时电容器不带电、金属棒MN 静止,电路其余部分的电阻不计,下列说法正确的是( )
A.踩下驱动踏板瞬间,金属棒的加速度为
B.踩下驱动踏板后,从上往下看金属棒MN 顺时针转动
C.踩下驱动踏板后,一段时间后金属棒匀速转动,此时金属棒两端的电压大小为
D.踩下驱动踏板后,当金属棒达到最大转动速度时松开驱动踏板,一段时间后金属棒匀速转动,此
时电容器C 上的带电量
【答案】ABD
【详解】A.踩下驱动踏板瞬间,根据牛顿第二定律有
其中
解得
故A 正确;
B.踩下驱动踏板后,电流方向由M 到N,根据左手定则可知,金属棒MN 顺时针转动,故B 正确;
CD.当金属棒所能达到的最大线速度
满足,金属棒中的无电流通过,即金属棒切割磁感线关生的感
应电动势为E,即
当金属棒由最大速度减速至匀速转动,由动量定理可得
当电路达到稳定时,回路中无电流,电容器两端电压与金属棒切割产生的感应电动势相等
联立得
,
故C 错误,D 正确;
故选ABD。
24.(2025·浙江杭州·一模)某兴趣小组为研究电动汽车能量回收装置原理,设计了如图所示的模型:两
个半径不同的同轴圆柱体间存在由内至外沿半径方向的辐向磁场。有一根质量为m、长度为L、电阻为R
的金属棒MN 通过导电轻杆与中心轴相连,可绕轴转动,金属棒所在之处的磁感应强度大小均为B,整个
装置竖直方向放置。中心轴右侧接一单刀双掷开关:开关接通1,由电动势为E,内阻为r 的电源给金属棒
供电,棒MN 受到阻力f 方向与速度相反,大小与速度成正比,
,k 为已知常数。当MN 运动的路程
为s 时已经匀速运动。若开关接通2,开始能量回收,给电容为C 的电容器充电。初始时电容器不带电、
金属棒MN 静止,电路其余部分的电阻不计。
(1)在开关接通1 瞬间,求棒MN 受安培力大小;
(2)开关接通1,求稳定后棒MN 的最大速度
;
(3)接第(2)问,若最大速度已知,记为
,则
①求开始转动到最大速度过程中,电源把多少其他形式能转化为电能;
②达到最大速度
后,开关接通2,若此后阻力不计,在一段时间后金属棒将再次匀速转动,求此时电容
器C 上的带电量Q。
【答案】(1)
(2)
(3)①
;②
【详解】(1)由闭合电路的欧姆定律
安培力
可得
(2)匀速转动时回路中电流
,则
匀速转动,动力与阻力平衡
解得
(3)①由动量定理
解得
其他形形式能转化为电能
②令再次匀速v,电容器电量Q,由
解得
25.(2025·江西萍乡·二模)新型电动汽车在刹车时,电动机的线圈会充当“发电机”角色,由车轮带动
线圈在磁场中运动回收能量。为研究方便,发电机可抽象为如图所示模型:两磁极间匀强磁场的磁感应强
度大小为B、匝数为n、面积为S。电阻不计的长方形线圈,整个线圈都处于磁场中,线圈外接电能回收装
置,现将回收装置理想化为一纯电阻,阻值为R。假设电动汽车刹车时受到的其他阻力与发电机线圈转动
导致的阻力相比可以忽略,即刹车时失去的动能全部用来发电,电动汽车质量为M。
(1)从图示位置线圈经时间
恰好转过
角,求0-t1时间内通过电阻R 的电量q。
(2)在汽车刹车过程中某一时刻,线圈平面和磁场恰好平行,已知此时线圈转动角速度为ω,汽车在水平路
面上的瞬时速度为v。求此时电动汽车的加速度大小。
【答案】(1)
(2)
【详解】(1)线圈恰好绕转轴转
角的磁通量为
时间内磁通量的变化量为
时间内的平均电动势为
平均电流为
通过电阻的电量为
联立解得
(2)由于该时刻线圈平面和磁场恰好平行,则线圈产生的电动势为
回路的电流为
则发电机工作回路中电功率的大小为
由于汽车失去的动能全部用来发电,则有
由牛顿第二定律
此时电动汽车的加速度大小
26.(2025·北京海淀·三模)某国产品牌的电动汽车配备了基于电容器的制动能量回收系统,它有效地增
加了电动汽车的续航里程。其工作原理为踩下驱动踏板时电池给电动机供电,松开驱动踏板或踩下刹车时
发电机工作回收能量。为进一步研究,某兴趣小组设计了如图甲所示的模型:右侧为直流发电机模型,在
磁极与圆柱形铁芯之间形成辐射状的磁场,导线框的ab、dc 边经过处的磁感应强度大小均为B,方向始终
与两条边的运动方向垂直,剖面图如图乙所示。导线框的ab、dc 边延长段可在两金属半圆环A、D 内侧自
由转动,且接触良好。金属半圆环D 左侧接一单刀双掷开关:踩下驱动踏板,开关接通1,电池给导线框
供电,导线框相当于电动机,所用电池的电动势为E,内阻为r;松开驱动踏板或踩下刹车,开关自动切
换接通2,导线框相当于发电机,给电容器充电,所接电容器电容为C。导线框与圆柱形铁芯中心轴线重
合,ab、dc 边长度均为L,两边间距离为d0。导线框的ab、dc 边质量均为m,其余部分导线质量不计,导
线框的总电阻为R。初始时电容器不带电、导线框静止,电路其余部分的电阻不计,两金属半圆环和两磁
极间的空隙忽略不计,不计一切摩擦和空气阻力。求:
(1)踩下驱动踏板后,导线框刚启动时的电流I 和ab 边受到的安培力的大小F;
(2)踩下驱动踏板后,导线框可达到的最大速度vm;
(3)当导线框达到最大转动速度后松开驱动踏板,在一段时间后导线框将匀速转动,此时电容器C 上储存的
电场能E。
【答案】(1)
,
(2)
(3)
【详解】(1)由闭合电路欧姆定律,可得
ab 边受到的安培力的大小为
(2)依题意,有
当I=0 时,转速达到最大,可得
(3)导线框从最大速度减至v 时稳定,对该过程应用动量定理,有
电路中流过的电量为
此时电容器所带电量为
解得
作U-q 图像
由微元法可知图像下面积等于电容器储存的电能
联立,解得
27.(2025·广西北海·模拟预测)新能源汽车的能量回收系统,利用电磁感应回收能量存储在电容器中。
某同学用如图电路研究利用电磁感应为电容器充电的现象,两间距为
、阻值可忽略不计的平行光
滑导轨沿水平方向固定,导轨左端连接
的电容器。两导轨间存在磁感应强度大小为
、方向
竖直向下的匀强磁场。质量为
、阻值可忽略不计的导体棒垂直导轨放置。在导体棒上施加一水平
向右的恒力同时开始计时,导体棒产生的加速度大小恒为
。棒始终垂直导轨且与导轨接触良好。
(1)写出电容器带电量
随时间变化关系式;
(2)判断电容器充电时电流是否变化,并说明理由;
(3)求恒力的大小。
【答案】(1)
(2)电容器充电电流恒定,见解析
(3)
【详解】(1)电容器带电量
电容器两极板间电压
其中
解得
(2)由电容器板间带电量
可得
电容器充电电流恒定;
(3)对导体棒a 由牛顿第二定律得
其中
得
考向
05
热学
28.(2026·内蒙古包头·一模)热泵空调被广泛视为缓解电动汽车冬季续航焦虑的关键技术之一,其核心
原理是通过“逆卡诺循环”实现热量的搬运,它能在冬季从低温环境中提取热量送入车厢,能效比(制热
量与耗电量之比)在2.0~4.5 之间,可提升续航20~30km。关于热泵空调,下列说法正确的是( )
A.其工作过程违背了热力学第二定律
B.制热循环中,其向车厢放出的热量全部来自消耗的电能
C.在绝热压缩过程中,压缩机对制冷剂(视为理想气体)做功,可使其升压升温
D.当制冷剂温度升高时,组成它的所有分子的热运动速率都增大
【答案】C
【详解】A.热力学第二定律的克劳修斯表述为:热量不能自发地从低温物体传到高温物体而不引起其
他变化。热泵工作时消耗了电能(产生了其他影响),实现热量从低温环境向高温车厢转移,不违背热
力学第二定律,故A 错误;
B.热泵制热时会消耗电能从低温外界环境吸收热量送入车厢,电能又不能全部用于做功搬运热量,还
有一部分额外消耗,因此向车厢放出的热量只是来自消耗电能的一部分,故B 错误;
C.绝热压缩过程中制冷剂与外界无热交换,即
压缩机对制冷剂做功
由热力学第一定律
可知
理想气体内能仅与温度有关,故温度升高,由理想气体状态方程
,压缩时体积V 减小、温度
T 升高,可得压强p 增大,即实现升压升温,故C 正确;
D.温度是分子热运动平均动能的标志,温度升高时分子热运动的平均速率增大,但不是所有分子的热
运动速率都增大,存在部分分子速率减小的情况,故D 错误。
故选C。
考向
05
传感器原理(激光雷达、摄像头等)
29.(2025·陕西西安·模拟预测)智能驾驶备受人们的青睐,而霍尔元件在智能驾驶中起着重要的作用,
能够实时监测汽车的速度。当磁铁靠近霍尔元件时的模拟图如图所示,磁感应强度大小为B,元件中通入
的电流大小为I,导体中的载流子是电子,导体沿磁场方向的长度为d,导体的高度为h,下列说法正确的
是( )
A.该元件上表面的电势高于下表面的电势
B.若将电流和磁场都反向,则上表面的电势低于下表面的电势
C.磁感应强度B 增加,上、下表面的电势差减小
D.减小通入的电流大小I,上、下表面的电势差增加
【答案】B
【详解】A.若元件的载流子是自由电子,根据左手定则,自由电子受到向上的洛伦兹力,向上表面聚
集,则上表面的电势低于下表面电势,故A 错误;
B.若将电流和磁场都反向,自由电子受到向上的洛伦兹力,向上表面聚集,则上表面的电势低于下表
面电势,故B 正确;
CD.霍尔元件上下表面产生稳定电压时,载流子受力平衡,则
,
电流的微观表达式为
联立可得
由此可知,磁感应强度B 增加,上、下表面的电势差增大,若减小电流I,则上、下表面的电势差减小,
故CD 错误。
故选B。
30.(2025·湖北恩施·一模)激光雷达
是汽车智能辅助驾驶技术的基础。现在得到广泛应用的激
光雷达方案,是通过发射激光脉冲并接收反射信号来获取周围环境信息的,所用激光波长为905nm。如下
图所示为电滋波谱图,下列说法正确的是( )
A.所用激光是可见光
B.所用激光是紫外线
C.所用激光是无线电波
D.前方汽车的尾部车牌(用高反射率材料制成)比黑色轮胎更容易被探测到
【答案】D
【详解】激光波长为
,大于
,是红外线范围,用高反射率材料比黑色轮胎更容易把激光
反射回去被探测到。
故选D。
31.(2025·北京昌平·二模)我国智能驾驶汽车进入快速发展期。某车载雷达系统可以发出激光和超声波
(频率高于20kHz 的声波)信号,下列说法正确的是( )
A.激光与超声波都是横波
B.激光与超声波都是纵波
C.激光与超声波都能发生衍射
D.激光与超声波都可在真空中传播
【答案】C
【详解】AB.声波是纵波,光是横波,A 错误,B 错误;
C.衍射是波的特性,激光和超声波都可以发生衍射,C 正确;
D.激光可以在真空中传播,超声波的传播需要依靠介质,超声波不能在真空中传播,D 错误。
故选C。
32.(2025·湖南长沙·一模)随着技术创新和产业升级,我国新能源汽车强势崛起实现“换道超车”,新
能源汽车对温度控制有非常高的要求,控制温度时经常要用到热敏电阻。物理实验小组找到两个热敏电阻,
一个是PTC 热敏电阻,其电阻值随温度的升高而增大;另一个是NTC 热敏电阻,其电阻值随温度的升高而
减小。该实验小组想利用下列器材来探究这两个热敏电阻(常温下阻值约为
)的电学特性及作用。
A.电源
(电动势
,内阻可忽略)
B.电流表
(满偏电流
,内阻
)
C.电流表
(量程
,内阻
约为
)
D.滑动变阻器
(最大阻值为
)
E.滑动变阻器
(最大阻值为
)
F.定值电阻
G.单刀单掷开关、单刀双掷开关各一个、导线若干
(1)若要求热敏电阻两端的电压可以从零开始比较方便地进行调节,应选择接入电路中的滑动变阻器为
___________(填器材前的字母),请在图甲中将电路图补充完整___________。
(2)物理实验小组用
表示电流表
的示数,
表示电流表
的示数,通过实验画出两个热敏电阻接入电
路时的
图线如图乙中
所示。若将图线
所代表的元件直接接在一个电动势
,内阻
的电源两端,则该元件的实际功率为___________W。(结果保留2 位有效数字)。
(3)在汽车电路中常用热敏电阻与其他元件串联起来接入电路,用于防止其他元件两端的电压过大,从而保
护电路和设备,你认为应该选用___________(填“PTC”或“NTC”)热敏电阻,请简述该热敏电阻防止电
压过大的原因:___________。
【答案】(1) D
(2)2.5/2.4/2.6
(3) PTC 在汽车电路中,当温度升高,PTC 热敏电阻的电阻会增大,由串联分压可知,可以防
止其他元件两端的电压过大,从而保护电路和设备
【详解】(1)[1][2]因为要求热敏电阻两端的电压从零开始逐渐增大,所以滑动变阻器采用分压接法,
为了便于调节,应选用阻值较小的滑动变阻器D;完整电路图如图所示
(2)由测量电路,可知热敏电阻电压为
热敏电阻的电流为
把
图像转换为
图像,并做出电动势
,内阻
的电源的
图线,如图所示
图像中电源的
图线与图线b 的交点坐标的乘积为该元件的实际功率,则有
(3)[1][2]在汽车电路中,当温度升高,PTC 热敏电阻的电阻会增大,由串联分压可知,可以防止其他
元件两端的电压过大,从而保护电路和设备。所以应该选用PTC 热敏电阻。
33.(2025·河北保定·一模)智能驾驶备受人们的青睐,而霍尔元件在智能驾驶中起着重要的作用,能够
实时监测汽车的速度。利用霍尔元件测速的原理如下:在汽车的电机转轴上固定一个磁铁,当装有霍尔元
件的传感器靠近磁铁时就会输出高电压,远离磁铁时输出低电压,形成矩形波,通过矩形波的频率计算出
电机的转速,再通过车轮的大小计算出汽车的速度,当磁铁靠近霍尔元件时的模拟图如图甲所示,磁感应
强度大小为B,元件中通入的电流大小为I,导体中的载流子是电荷量为e 的电子,单位体积内的自由电子
数为n,导体沿磁场方向的长度为d,导体的高度为h,传感器检测到霍尔电压随时间的变化图像近似如图
乙所示。已知车轮的半径为R。
(1)在图甲的状态下,哪个表面的电势低,上、下两个表面的电势差
的大小为多少?
(2)若测试车辆从静止开始做匀加速运动,此时电机转速与车轮转速之比为n:1,当车行驶的距离为6πR 时,
传感器检测到霍尔电压刚好为
,求汽车车轮转动最后一圈所用的时间。
【答案】(1)上表面电势低,
(2)
【详解】(1)根据左手定则可知,载流子受到的洛伦兹力向上,载流子带负电,负电荷向上偏转,则
霍尔元件的上表面电势低,根据受力平衡可得
由电流的微观表达式可得
其中
解得
(2)设汽车的速度为v,根据图乙可知,电机的转动周期
根据
可得
又
解得
设汽车行驶距离为6πR 所用的时间为t,根据
解得
设车轮转动一圈、转动两圈、转动三圈的时间分别为
,根据
可得
其中
则
车轮在转第三圈所用的时间