文档文本内容
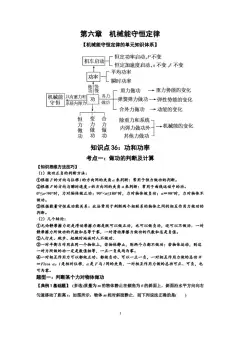
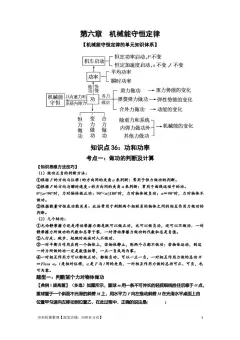
第1 讲 功和功率
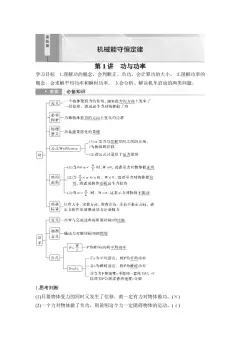
1.功
(1)定义:物体受到力的作用,并在力的方向上发生一段位移,就说力对物体做了功。
(2)做功的两个必要条件:①有力作用在物体上;②物体在力的方向上发生了位移。
(3)公式:W=Fl
    cos

   α  ,其中F 是恒力,l 是位移,α 是力
   F   和位移

 l 的夹角。
(4)单位:焦耳(J)。
(5)标矢性:功是标量,没有方向,但有正、负。根据W=Fl cos α 可知,
①当0°≤α<90°时,力对物体做正功,是动力,物体获得动能。
②当90°<α≤180°时,力对物体做负功。
③当α=90°时,力对物体不做功。
2.功率
(1)定义:功W 与完成这些功所用时间

  t  的比值。
(2)物理意义:描述力对物体做功的快慢。
(3)公式
①P=,P 为时间t 内的平均功率。
②P=Fv
a.v 为平均速度,则P 为平均功率。
b.v 为瞬时速度,则P 为瞬时功率。
c.当力F 和速度v 不在同一直线上时,可以将力F 分解或者将速度v 分解。
考点一 恒力做功的分析与计算
1.功的正负的判断方法
(1)恒力做功的判断,依据力与位移方向的夹角来判断。
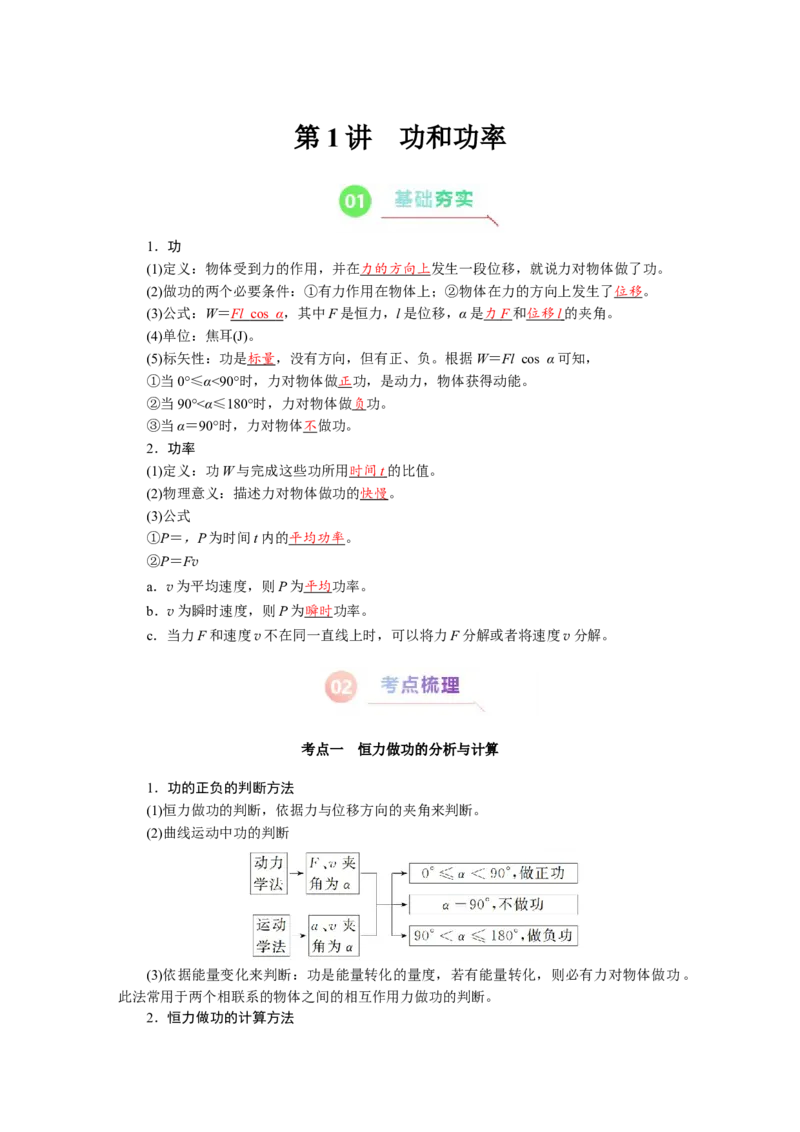
(2)曲线运动中功的判断
(3)依据能量变化来判断:功是能量转化的量度,若有能量转化,则必有力对物体做功。
此法常用于两个相联系的物体之间的相互作用力做功的判断。
2.恒力做功的计算方法
3.合力做功的计算方法
方法一:先求合力F 合,再用W 合=F 合l cos α 求功。
方法二:先求各个力做的功W1、W2、W3、…,再应用W 合=W1+W2+W3+…求合力做
的功。
方法三:利用动能定理W 合=Ek2-Ek1。
考向1 正负功的判断
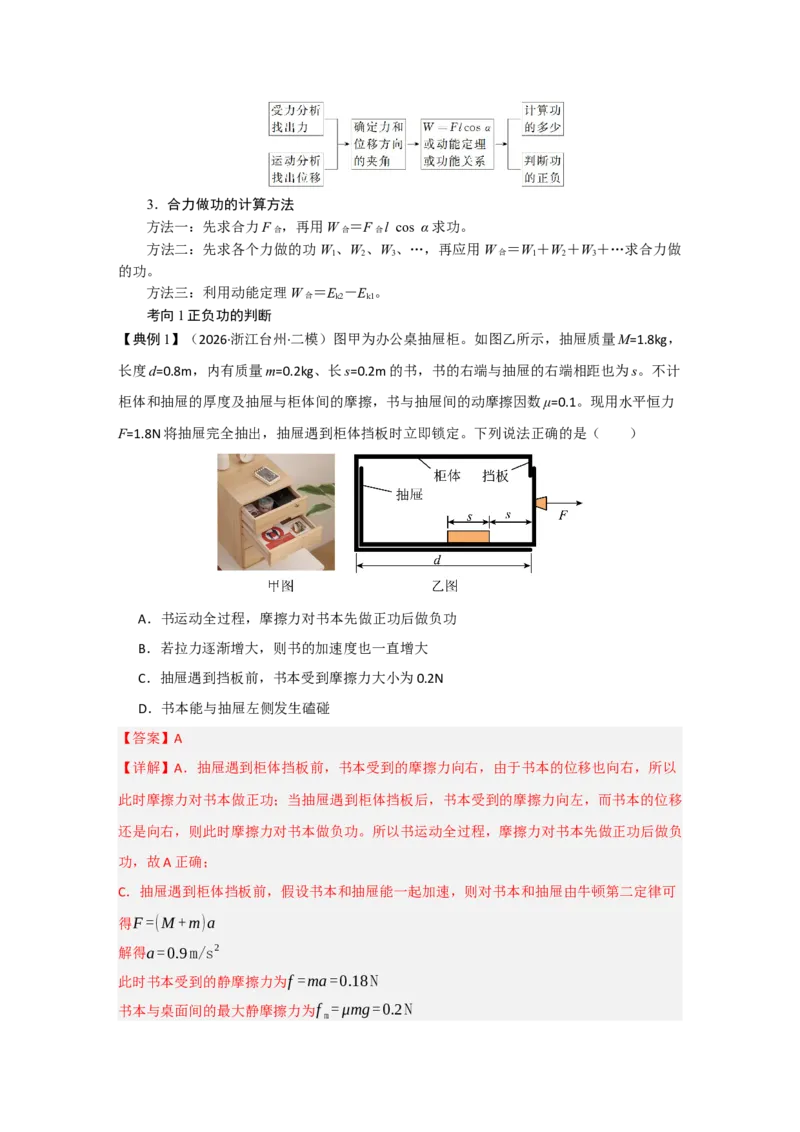
【典例1】(2026·浙江台州·二模)图甲为办公桌抽屉柜。如图乙所示,抽屉质量M=1.8kg,
长度d=0.8m,内有质量m=0.2kg、长s=0.2m 的书,书的右端与抽屉的右端相距也为s。不计
柜体和抽屉的厚度及抽屉与柜体间的摩擦,书与抽屉间的动摩擦因数μ=0.1。现用水平恒力
F=1.8N 将抽屉完全抽出,抽屉遇到柜体挡板时立即锁定。下列说法正确的是(  )
A.书运动全过程,摩擦力对书本先做正功后做负功
B.若拉力逐渐增大,则书的加速度也一直增大
C.抽屉遇到挡板前,书本受到摩擦力大小为0.2N
D.书本能与抽屉左侧发生磕碰
【答案】A
【详解】A.抽屉遇到柜体挡板前,书本受到的摩擦力向右,由于书本的位移也向右,所以
此时摩擦力对书本做正功;当抽屉遇到柜体挡板后,书本受到的摩擦力向左,而书本的位移
还是向右,则此时摩擦力对书本做负功。所以书运动全过程,摩擦力对书本先做正功后做负
功,故A 正确;
C.抽屉遇到柜体挡板前,假设书本和抽屉能一起加速,则对书本和抽屉由牛顿第二定律可
得F =(M +m)a
解得a=0.9 m/s
2
此时书本受到的静摩擦力为f =ma=0.18 N
书本与桌面间的最大静摩擦力为f m = μmg=0.2N
由于f <f m
故假设成立,即抽屉遇到柜体挡板前,书本和抽屉一起加速,所以书本受到的摩擦力大小为
0.18N,故C 错误;
B.当拉力较小时,书本和抽屉一起向右加速,随着拉力的逐渐增大,则书的加速度也会增
大。但当拉力超过某一值后,书本与抽屉发生相对滑动,此时书本的加速度由滑动摩擦力决
定,由牛顿第二定律可知,此时书本的加速度大小为a书= μg =1m/s
2
所以之后随着拉力的逐渐增大,书本的加速度保持不变,故B 错误;
D.设抽屉遇到挡板瞬间书本的速度为v,则由运动学公式可得v
2=2ad
解得v = ❑√2ad =1.2m/s
假设之后书本做单向匀减速直线运动,设其加速度为a1,则由牛顿第二定律有μmg=ma1
解得a1=1m/s
2
则书本匀减速到0 的位移为x = v
2
2a1
=0.72m
由分析可知,书本实际上应先向右运动s=0.2m,然后再向左减速到0,则书本向左运动的
距离为Δ x = x−s=0.52m <d −s=0.6 m
所以书本不能与抽屉左侧发生磕碰,故D 错误。
故选A。
考向2 恒力做功的计算
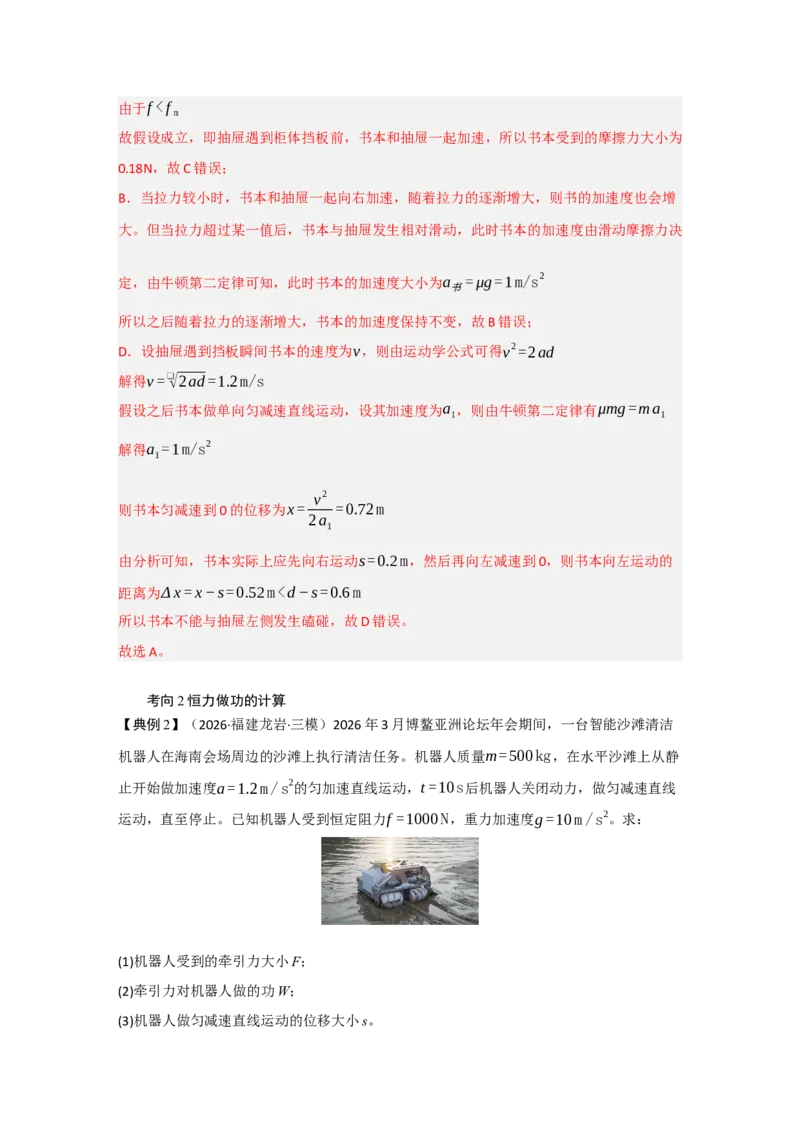
【典例2】(2026·福建龙岩·三模)2026 年3 月博鳌亚洲论坛年会期间,一台智能沙滩清洁
机器人在海南会场周边的沙滩上执行清洁任务。机器人质量m=500kg,在水平沙滩上从静
止开始做加速度a=1.2m /s
2的匀加速直线运动,t =10s后机器人关闭动力,做匀减速直线
运动,直至停止。已知机器人受到恒定阻力f =1000 N,重力加速度g=10 m /s
2。求:
(1)机器人受到的牵引力大小F;
(2)牵引力对机器人做的功W;
(3)机器人做匀减速直线运动的位移大小s。
【答案】(1)1.6×10
3 N
(2)9.6×10
4J
(3)36 m
【详解】(1)匀加速过程,由牛顿第二定律F −f =ma
解得F =1.6×10
3 N
(2)匀加速过程s1= 1
2 at
2=60 m
牵引力对机器人做的功W = F s1
联立可得W =9.6×10
4J
(3)减速阶段初速度v =at =12m /s
由牛顿第二定律f =ma1
可得a1=2m /s
2
根据运动学公式可得s= v
2
2a1
=36 m
考点二 变力做功的分析与计算
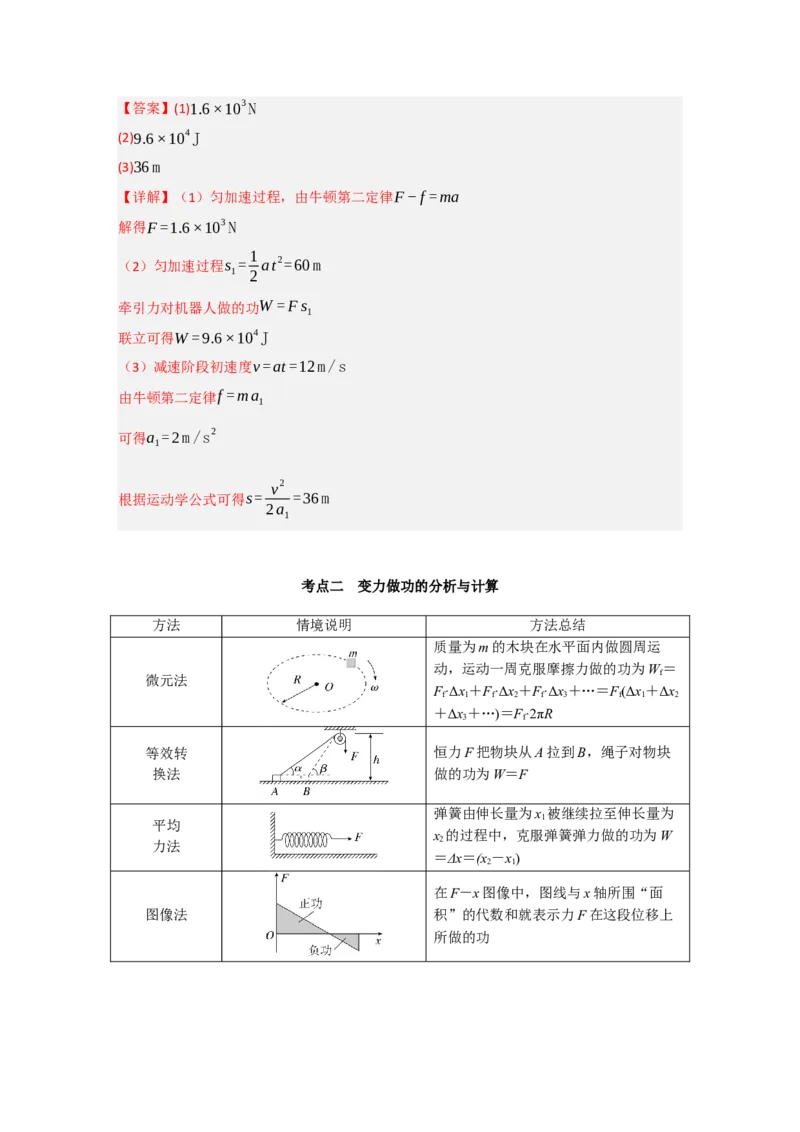
方法
情境说明
方法总结
微元法
质量为m 的木块在水平面内做圆周运
动,运动一周克服摩擦力做的功为Wf=
Ff·Δx1+Ff·Δx2+Ff·Δx3+…=Ff(Δx1+Δx2
+Δx3+…)=Ff·2πR
等效转
换法
恒力F 把物块从A 拉到B,绳子对物块
做的功为W=F
平均
力法
弹簧由伸长量为x1被继续拉至伸长量为
x2的过程中,克服弹簧弹力做的功为W
=Δx=(x2-x1)
图像法
在F-x 图像中,图线与x 轴所围“面
积”的代数和就表示力F 在这段位移上
所做的功
动能定
理法
用力F 把小球从A 处缓慢拉到B 处,F
做的功为WF,则有WF-mgL(1-cos θ)
=0,得WF=mgL(1-cos θ)
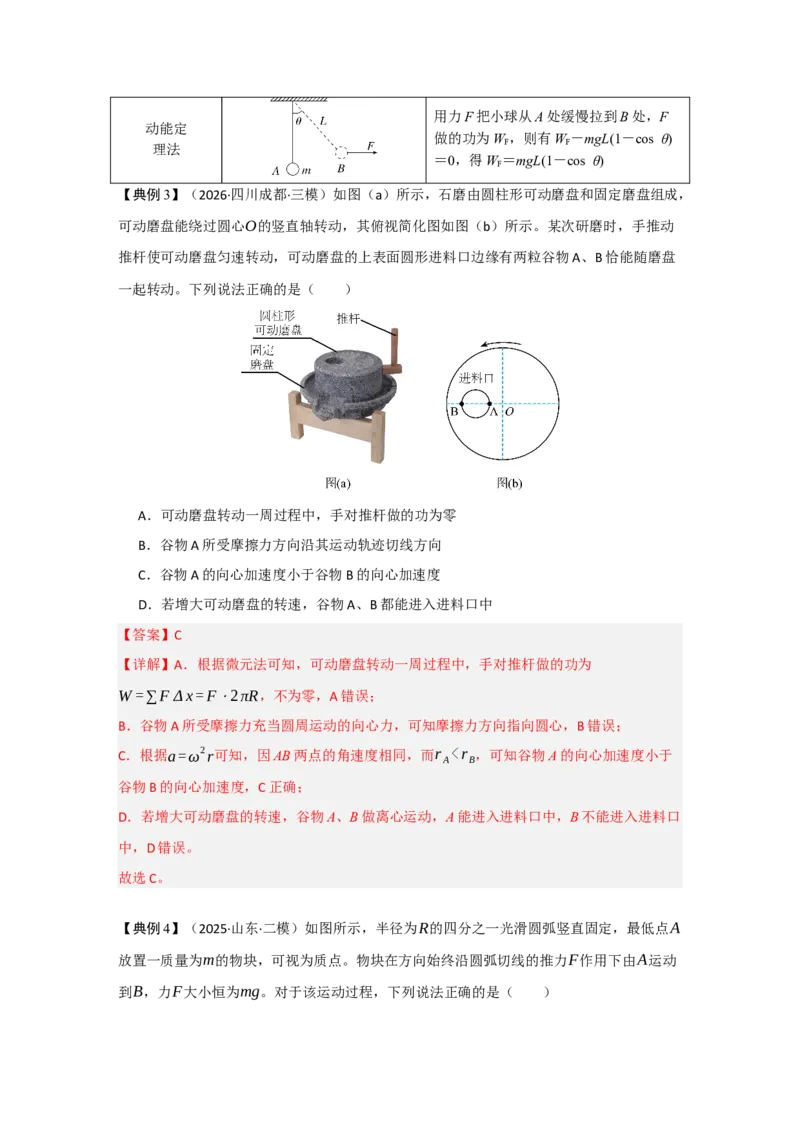
【典例3】(2026·四川成都·三模)如图(a)所示,石磨由圆柱形可动磨盘和固定磨盘组成,
可动磨盘能绕过圆心O的竖直轴转动,其俯视简化图如图(b)所示。某次研磨时,手推动
推杆使可动磨盘匀速转动,可动磨盘的上表面圆形进料口边缘有两粒谷物A、B 恰能随磨盘
一起转动。下列说法正确的是(  )
A.可动磨盘转动一周过程中,手对推杆做的功为零
B.谷物A 所受摩擦力方向沿其运动轨迹切线方向
C.谷物A 的向心加速度小于谷物B 的向心加速度
D.若增大可动磨盘的转速,谷物A、B 都能进入进料口中
【答案】C
【详解】A.根据微元法可知,可动磨盘转动一周过程中,手对推杆做的功为
W =∑F Δ x = F ⋅2πR,不为零,A 错误;
B.谷物A 所受摩擦力充当圆周运动的向心力,可知摩擦力方向指向圆心,B 错误;
C.根据a=ω
2r可知,因AB 两点的角速度相同,而r A<rB,可知谷物A 的向心加速度小于
谷物B 的向心加速度,C 正确;
D.若增大可动磨盘的转速,谷物A、B 做离心运动,A 能进入进料口中,B 不能进入进料口
中,D 错误。
故选C。
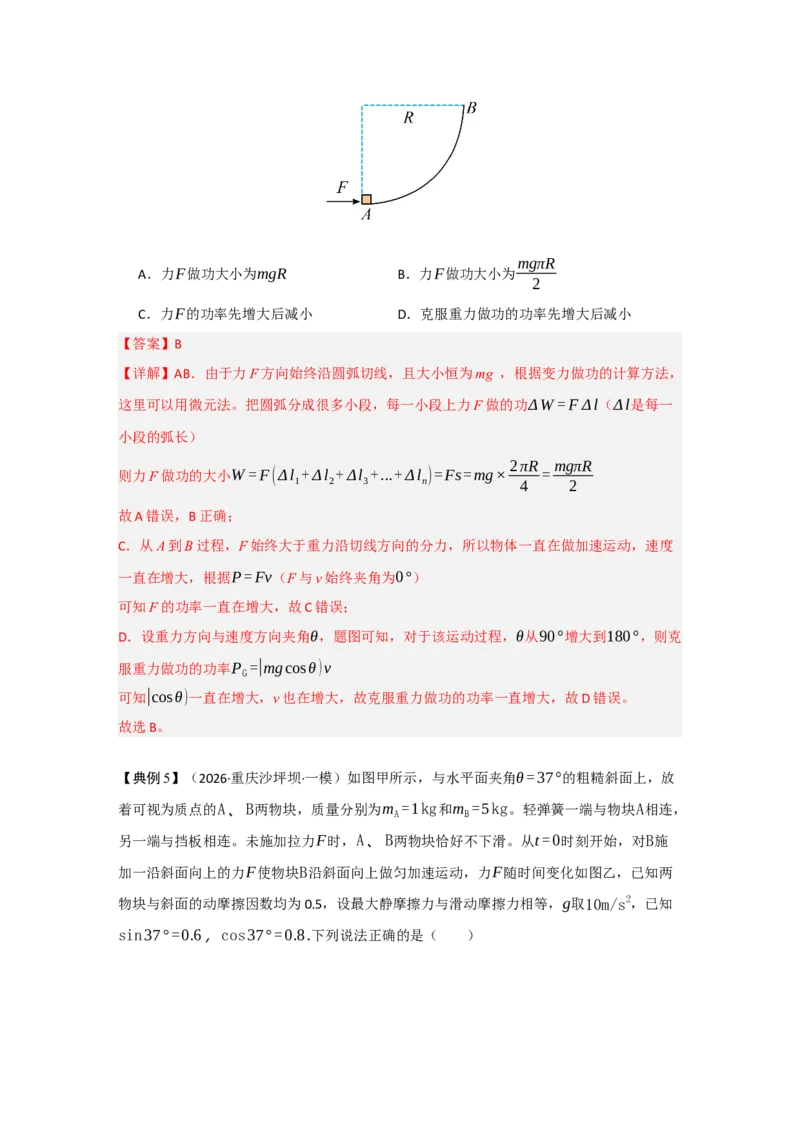
【典例4】(2025·山东·二模)如图所示,半径为R的四分之一光滑圆弧竖直固定,最低点A
放置一质量为m的物块,可视为质点。物块在方向始终沿圆弧切线的推力F作用下由A运动
到B,力F大小恒为mg。对于该运动过程,下列说法正确的是(  )
A.力F做功大小为mgR
B.力F做功大小为mgπR
2
C.力F的功率先增大后减小
D.克服重力做功的功率先增大后减小
【答案】B
【详解】AB.由于力F 方向始终沿圆弧切线,且大小恒为mg ,根据变力做功的计算方法,
这里可以用微元法。把圆弧分成很多小段,每一小段上力F 做的功ΔW = F Δl(Δl是每一
小段的弧长)
则力F 做功的大小W = F (Δl1+ Δl2+ Δl3+...+ Δln)= Fs=mg× 2πR
4
= mgπR
2
故A 错误,B 正确;
C.从A 到B 过程,F 始终大于重力沿切线方向的分力,所以物体一直在做加速运动,速度
一直在增大,根据P = Fv(F 与v 始终夹角为0°)
可知F 的功率一直在增大,故C 错误;
D.设重力方向与速度方向夹角θ,题图可知,对于该运动过程,θ从90°增大到180°,则克
服重力做功的功率PG=|mgcosθ)v
可知|cosθ)一直在增大,v 也在增大,故克服重力做功的功率一直增大,故D 错误。
故选B。
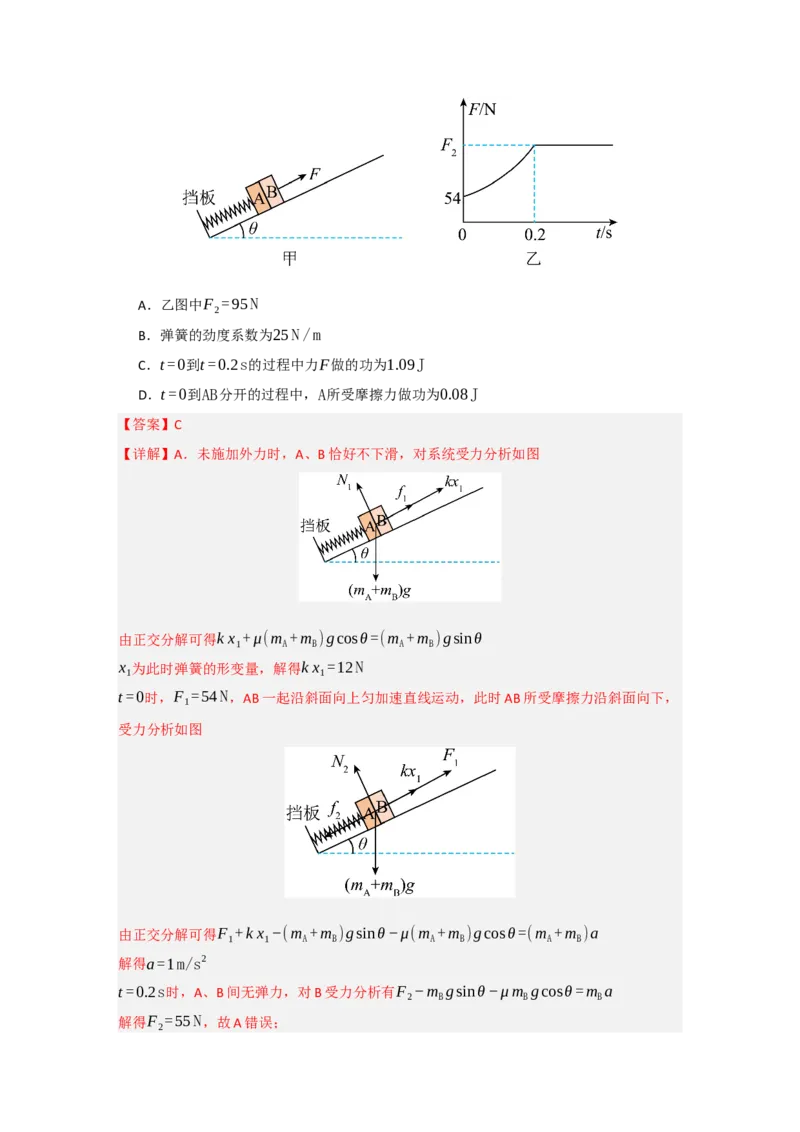
【典例5】(2026·重庆沙坪坝·一模)如图甲所示,与水平面夹角θ =37°的粗糙斜面上,放
着可视为质点的A、B两物块,质量分别为mA=1kg和mB=5kg。轻弹簧一端与物块A相连,
另一端与挡板相连。未施加拉力F时,A、B两物块恰好不下滑。从t =0时刻开始,对B施
加一沿斜面向上的力F使物块B沿斜面向上做匀加速运动,力F随时间变化如图乙,已知两
物块与斜面的动摩擦因数均为0.5,设最大静摩擦力与滑动摩擦力相等,g取10m/s
2,已知
sin37° =0.6,cos37° =0.8.下列说法正确的是(  )
A.乙图中F2=95 N
B.弹簧的劲度系数为25 N / m
C.t =0到t =0.2s的过程中力F做的功为1.09J
D.t =0到AB分开的过程中,A所受摩擦力做功为0.08J
【答案】C
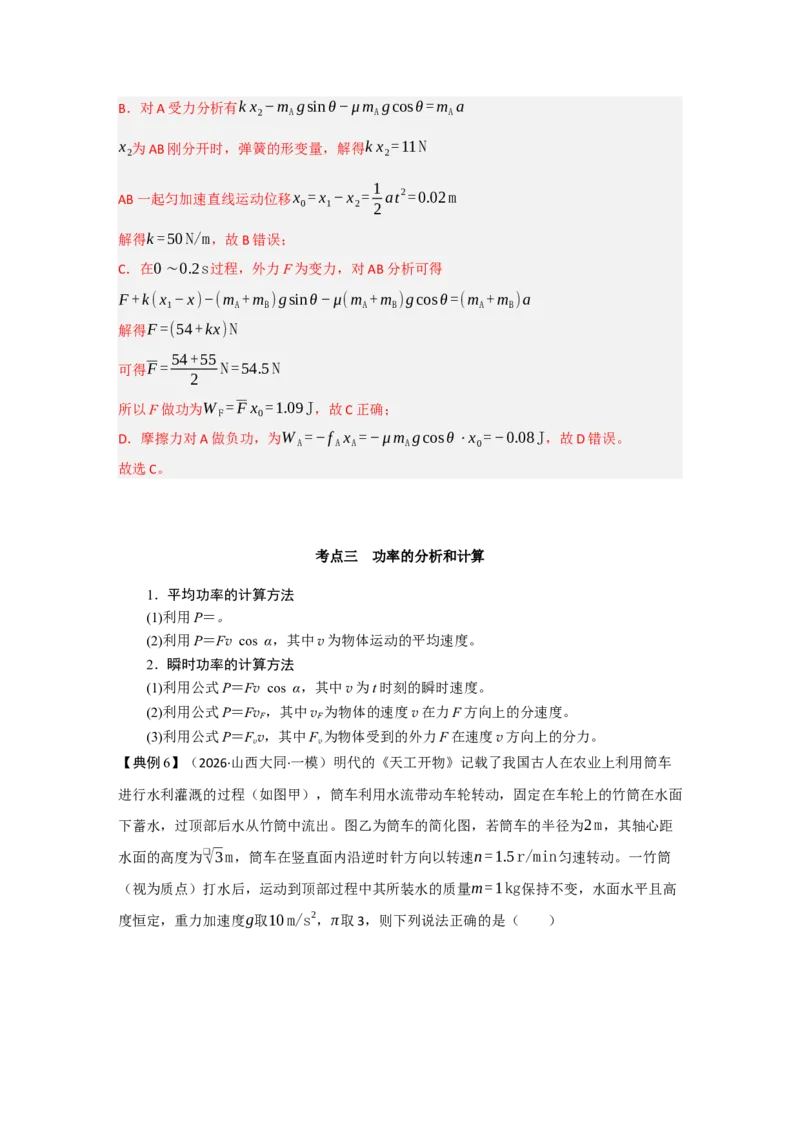
【详解】A.未施加外力时,A、B 恰好不下滑,对系统受力分析如图
由正交分解可得k x1+ μ(mA+mB)gcosθ =(mA+mB)gsinθ
x1为此时弹簧的形变量,解得k x1=12N
t =0时,F1=54 N,AB 一起沿斜面向上匀加速直线运动,此时AB 所受摩擦力沿斜面向下,
受力分析如图
由正交分解可得F1+ k x1−(mA+mB)gsinθ−μ(mA+mB)gcosθ =(mA+mB)a
解得a=1m/s
2
t =0.2s时,A、B 间无弹力,对B 受力分析有F2−mB gsinθ−μmB gcosθ =mBa
解得F2=55 N,故A 错误;
B.对A 受力分析有k x2−mA gsinθ−μmA gcosθ =mAa
x2为AB 刚分开时,弹簧的形变量,解得k x2=11N
AB 一起匀加速直线运动位移x0= x1−x2= 1
2 at
2=0.02m
解得k =50 N/m,故B 错误;
C.在0∼0.2s过程,外力F 为变力,对AB 分析可得
F + k( x1−x)−(mA+mB)gsinθ−μ(mA+mB)gcosθ =(mA+mB)a
解得F =(54 + kx)N
可得F = 54+55
2
N =54.5 N
所以F 做功为W F= F x0=1.09J,故C 正确;
D.摩擦力对A 做负功,为W A=−f A xA=−μmA gcosθ⋅x0=−0.08J,故D 错误。
故选C。
考点三 功率的分析和计算
1.平均功率的计算方法
(1)利用P=。
(2)利用P=Fv cos α,其中v 为物体运动的平均速度。
2.瞬时功率的计算方法
(1)利用公式P=Fv cos α,其中v 为t 时刻的瞬时速度。
(2)利用公式P=FvF,其中vF为物体的速度v 在力F 方向上的分速度。
(3)利用公式P=Fvv,其中Fv为物体受到的外力F 在速度v 方向上的分力。
【典例6】(2026·山西大同·一模)明代的《天工开物》记载了我国古人在农业上利用筒车
进行水利灌溉的过程(如图甲),筒车利用水流带动车轮转动,固定在车轮上的竹筒在水面
下蓄水,过顶部后水从竹筒中流出。图乙为筒车的简化图,若筒车的半径为2m,其轴心距
水面的高度为❑√3 m,筒车在竖直面内沿逆时针方向以转速n=1.5r/min匀速转动。一竹筒
(视为质点)打水后,运动到顶部过程中其所装水的质量m=1kg保持不变,水面水平且高
度恒定,重力加速度g取10 m/s
2,π取3,则下列说法正确的是(  )
A.该竹筒转动的线速度大小为0.6 m/s
B.该竹筒单次蓄水时间约为3.3s
C.从离开水面至顶部过程中,该竹筒中的水克服重力做功的最大功率为3 W
D.从离开水面至顶部过程中,该竹筒对其所装水的作用力大小先增大后减小
【答案】C
【详解】A.由题意,筒车的半径r =2m,转速n=1.5r/min= 1.5
60 r/s=0.025r/s
得该竹筒转动的线速度大小v =2πnr =0.3 m/s,故A 错误;
B.设该竹筒从刚接触水面到刚离开水面,在水面下转过的圆心角为θ,利用数学几何关系,
得cos θ
2 =
❑√3
2
解得θ = π
3
则竹筒单次蓄水的时间t = θ
2πn ≈6.7s,故B 错误;
C.设该竹筒线速度与竖直方向的夹角为α,则其所装水克服重力的功率P =mgv cosα
当竹筒转到与筒车轴心等高时,α =0,P最大,即Pm =mgv =3 W,故C 正确;
D.水做匀速圆周运动,向心力Fn大小恒定,由竹筒对其所装水的作用力F和重力mg的合
力提供向心力。设向心力Fn与竖直方向夹角为α,根据力的矢量合成法则,可得
F =
❑√( Fnsin α )
2+(mg+ Fncosα )
2=
❑√( Fn)
2+(mg)
2+2 Fnmgcosα
α从120°减小到0,cosα持续增大,因此F持续增大,不是先增大后减小,故D 错误。
故选C。
考点四 机车启动问题
1.两种启动方式
两种方式
以恒定功率启动
以恒定加速度启动
P-t 图像和v-t 图像
OA
段
过程
分析
v↑⇒F=↓⇒a=↓
a=不变⇒F 不变,v↑⇒P=
Fv↑直到P=P 额=Fv1
运动
性质
加速度减小的加速直线运动
匀加速直线运动,维持时间t0
=
AB
段
过程
分析
F=F 阻⇒a=0⇒vm=
v↑⇒F=↓⇒a=↓
运动
性质
以vm做匀速直线运动
加速度减小的加速直线运动
BC
段
过程
分析
—
F=F 阻⇒a=0⇒vm=
运动
性质
—
以vm做匀速直线运动
2.三个重要关系
(1)无论哪种启动过程,机车的最大速度都等于其匀速运动时的速度,即vm==(式中
Fmin为最小牵引力,其值等于阻力大小F 阻)。
(2)机车以恒定加速度启动的过程中,匀加速过程结束时,功率最大,但速度不是最大,
v=<vm=。
(3)机车以恒定功率启动时,牵引力做的功W=Pt。由动能定理得Pt-F 阻x=ΔEk,此式
经常用于求解机车以恒定功率启动过程的位移大小或时间。
【典例7】(2026·福建漳州·三模)(多选)在火星探测中,火星车“祝融号”沿水平直线
运动的v −t图像如图所示。火星车从静止开始匀加速启动,经过时间t1速度达到4cm/s,此
时功率为6W,之后恒功率加速,t2时刻达到最大速度vm并匀速运动一段时间。关闭动力后
经0.144s 停止运动。已知火星车所受阻力f =100 N恒定,则火星车(  )
A.最大速度vm =6cm /s
B.质量m=240kg
C.在0∼t1时间内所受合力为150N
D.在t1∼t2时间内的平均速度为5cm/s
【答案】AB
【详解】A.已知额定功率P =6 W,阻力f =100 N,由P = F vm= f vm
得vm= P
f = 6
100 m/s=0.06 m/s=6cm/s,故A 正确;
B.关闭动力后,火星车仅受阻力做匀减速运动,减速时间Δt =0.144s,减速加速度大小
a= vm
Δt
由牛顿第二定律f =ma得 m= f Δt
vm
= 100×0.144
0.06
kg=240kg,故B 正确;
C.0∼t1匀加速阶段,t1时刻速度v1= 4cm/s=0.04 m/s,由P = F v1
得牵引力F = P
v1
=
6
0.04 N =150 N
合力为F合= F −f =50 N,故C 错误;
D.t1∼t2为恒定功率加速,牵引力随速度增大而减小,加速度逐渐减小,v −t图像为向上
凸的曲线,实际位移大于连接(t1,4cm/s)到(t2,6cm/s)匀变速直线运动的位移;匀变速直
线运动平均速度才是4 +6
2
=5cm/s,因此实际平均速度v
ˉ
>5cm/s,故D 错误。
故选AB。
【典例8】(2026·河南开封·模拟预测)(多选)某新型电动汽车质量为m,在平直公路上
由静止开始启动,其加速度a 随速度v 变化的关系图像如图所示。若汽车所受阻力恒定,则
下列关于汽车运动过程的说法正确的是(    )
A.汽车所受摩擦力大小为f = ma0v2
v2−v1
B.汽车在0~ v1阶段的牵引力F1= ma0v2
v2−v1
C.汽车的额定功率P额= ma0v1v2
v2−v1
D.汽车在v1~ v2的过程中牵引力与摩擦力相
等
【答案】BC
【详解】AB.当v = v1时,由图像知a=a0,由牛顿第二定律F −f =ma
且P额= F v1
当v = v2时,有a=0,此时牵引力等于摩擦力,额定功率满足P额= f v2
联立解得f = ma0v1
v2−v1
,F = ma0v2
v2−v1
,P额= ma0v1v2
v2−v1
,A 错误、B 正确、C 正确;
D.v1~ v2的过程中,汽车额定功率恒定,速度增大,F减小,当v = v2时,牵引力等于摩擦力,
D 错误。
故选 BC。
1.
(2026·河南新乡·模拟预测)(多选)如图所示为某快递公司利用机器人分拣包裹的场景,
机器人将水平托盘上的包裹送至指定投递口后,缓慢翻起托盘,当托盘倾角增至θ时,包裹
恰好开始下滑,直至离开托盘。若最大静摩擦力等于滑动摩擦力,则下列说法正确的是(
  )
A.包裹与托盘间的动摩擦因数为tanθ
B.托盘倾角缓慢增至θ过程中,托盘对包裹的支持力不做功
C.托盘倾角缓慢增至θ过程中,托盘对包裹的摩擦力逐渐变大
D.托盘倾角缓慢增至θ过程中,托盘对包裹的作用力逐渐变小
【答案】AC
【详解】A.当托盘倾角为θ时,包裹恰好开始下滑,此时最大静摩擦力等于重力沿斜面向
下的分力mgsinθ = f max= μN = μmgcosθ
可得μ= tanθ,A 正确。
B.支持力方向垂直托盘向上,而包裹的位移方向随托盘转动(有沿支持力方向的分量),
因此支持力与位移方向的夹角小于90°,支持力对包裹做正功。B 错误。
C.托盘倾角缓慢增至θ过程中,包裹始终处于平衡状态,静摩擦力大小等于重力沿斜面向
下的分力:f =mgsinθ,随着θ增大,sinθ增大,因此摩擦力f 逐渐变大,C 正确。
D.托盘倾角缓慢增至θ过程中,托盘对包裹的作用力是支持力与摩擦力的合力。由于包裹
始终平衡,这个合力与包裹的重力大小相等、方向相反,始终等于mg,大小不变,D 错误。
故选AC。
2.
(2026·江西·模拟预测)(多选)如图所示,光滑水平面内有一平面直角坐标系,xOy物体
在该平面内始终受到沿y轴负方向、大小未知的恒力,物体在0≤y ≤L区域还受到沿x轴正
方向、大小为F0的恒力作用,现将一质量为m 的小球从坐标原点O 沿y轴正方向掷出,小
球的运动轨迹交直线y = L于M 、N两点,小球通过点P 时距离x轴最远,小球从N 点返回
x轴的过程中做直线运动,回到x轴时的速度方向与x 轴正方向的夹角为37°。已知
sin37° =0.6,cos37° =0.8。则下列说法正确的是(    )
A.小球在O、P 两点的加速度大小之比为5:4
B.小球在P 点的速率是O 点速率的2
3倍
C.P 点到x轴的距离为4
3 L
D.若小球初速度为v0,则小球在N 点时合外力的功率为24
25 F0v0
【答案】BC
【详解】A.设小球受到的沿y 轴负方向恒力为F,小球从N 点返回x 轴的过程中做直线运
动,合力方向与速度方向在同一条直线上,有F
F0
= tan37°,F合=
F0
cos37°
根据牛顿第二定律在O 点有F合=ma0
在P 点有F =maP
解得
a0
aP
= 5
3,故A 错误;
B.经分析可知,小球通过M,N 两点时沿x 轴方向的速度大小与小球通过P 点时的速度大
小相同,设小球从O 点运动到M 点所用的时间为t,小球通过P 点时的速度大小v = F0
m t
小球回到x 轴时,沿x 轴方向的速度大小v x1= v + F0
m t
解得v x1=2v
设小球从O 点掷出时的速度大小为vO,根据对称性可知,小球回到x 轴时,沿y 轴方向的速
度大小为v0,方向沿y 轴负方向,有v0
v x1
= tan37°
解得v
vO
= 2
3,故B 正确;
C.经分析可知,小球通过M,N 两点时沿y 轴方向的速度大小(设为v y)相同,小球从N 点返
回x 轴的过程中做直线运动,有v y
v = v0
v x1
可得v y = v0
2
设小球从P 点运动到N 点所用的时间为t1,有v0
2 = F
m t1
小球从N 点返回x 轴的过程中沿y 轴方向的分运动为匀加速直线运动,有v0−v y = F
m t
可得t1=t
小球从P 点运动到N 点的过程中沿y 轴方向的位移大小y1=
0+ v0
2
2
t1
小球从N 点返回x 轴的过程中沿y 轴方向的分运动为匀加速直线运动,有v0+ v0
2
2
t = L
可得y1= 1
3 L
经分析可知y0= y1+ L= 4
3 L,故C 正确;
D.小球在N 点时的速度为v N =
1
2 v0
sin37° = 5
6 v0
而F合= 5
4 F0
所以P = F合v N = 25
24 F0v0,故D 错误。
故选BC。
3.
(2026·河南·三模)(多选)某科研小组研发的雪橇无人机采用氢燃料驱动,尾部喷射高压
气流在水平雪面滑行,喷气方向可根据需要调整。整机含载荷总质量m=120kg,发动机额定
功率P=900W,雪橇与雪面间的动摩擦因数μ=0.05,重力加速度g=10 m /s
2。下列说法正确
的是(  )
A.雪橇无人机沿直线行驶能达到的最大速度为15m/s
B.雪橇无人机以0.5m/s2的加速度启动做直线运动,匀加速能维持的时间为13.3s
C.雪橇无人机以0.5m/s2的加速度启动做直线运动,t=10s 时发动机的功率为600W
D.雪橇无人机以5m/s 的速度沿半径为10m 的弯道转弯时,喷气提供的推力为300N
【答案】AC
【详解】A.当喷气推力与阻力平衡时,雪橇无人机达最大速度。已知阻力f = μmg=60 N,
则最大速度vm = P
f = 900
60 m /s=15 m /s,故A 正确;
B.匀加速启动时,根据牛顿第二定律有F −f =ma
解得所需推力F =120 N
匀加速结束时的最大速度v1= P
F = 900
120 m /s=7.5 m /s
匀加速维持的时间t1= v1
a = 7.5
0.5 s=15s,故B 错误;
C.t =10s时,由于10s<15s,无人机仍在做匀加速直线运动,此时速度v2=at =5 m /s
发动机此时的功率P
′ = F v2=120×5 W =600 W,故C 正确;
D.转弯时所需的向心力为Fn=m v
2
r =120× 5
2
10 N =300 N
因喷气推力既要提供法向的向心力,又要提供切向的力来克服滑动摩擦力,故总推力大小应
为❑√Fn
2+ f
2=
❑√300
2+60
2N >300 N,故D 错误。
故选AC。
4.
(2026·福建南平·二模)(多选)《月映武夷》是世界单体最大的水幕舞台,演出高潮时,
“建本”雕版舞台破水而出,与水平面成60°角斜立于水面(可视为斜面),简化模型如图
所示。演出时,演员腰间系有平行于斜面的安全绳,绳的另一端固定在O 点。若某次演员
在斜面上绕O 点做圆周运动通过最低点M 时,摩擦力不计,速度为1m/s,绳长OM 为
4m,演员质量为60kg,重力加速度g 取10 m /s
2。则演员通过M 点时(  )
A.合外力大小为15N
B.绳子的拉力大小为615N
C.所受重力的功率为0
D.所受合外力的功率为15W
【答案】AC
【详解】A.由向心力公式F合=m v
2
L
,代入数据F A =60× 1
2
4 N =15 N,故A 正确;
B.沿斜面方向由牛顿第二定律得T −mgsin 60
°=m v
2
L
变形T =mgsin60
°+m v
2
L
代入数据T =60×10×
❑√3
2 +15 N =300 ❑√3 N +15 N ≈534.6 N ≠615 N,故B 错误;
C.由功率公式P =mgv cosθ,θ为重力与速度方向的夹角,演员在M点速度方向平行于斜
面且垂直于绳,重力竖直向下,二者夹角为90
°,cos90
°=0,因此重力的功率为0,故C 正
确;
D.合外力提供向心力,方向沿绳OM指向圆心O,与速度方向垂直,由功率公式
P = F合v cosθ,θ =90
°,因此合外力的功率为0,故D 错误。
故选AC。
5.
(2026·福建厦门·模拟预测)(多选)一种升降电梯的原理图如图甲所示,电梯的轿厢A、
配重B 由跨过轻质定滑轮的轻质缆绳连接,配重B 通过另一轻质缆绳与电动机连接。t =0时,
轿厢A 由静止开始向上运动,其v −t图像如图乙所示。已知轿厢A(含乘客)的质量
M =1200kg、配重B 的质量m=800kg,A、B 均不会与定滑轮相碰,忽略空气阻力,不计
所有摩擦,重力加速度大小g取10 m/s
2,则(  )
A.0∼3s过程中,轿厢处于失重状态
B.0∼9s过程中,轿厢上升的高度为22m
C.7s 时,电动机的输出功率为4000W
D.7s 时,电动机的输出功率为8000W
【答案】BC
【详解】A.0~3 s内轿厢A 向上做加速运动,加速度方向向上,轿厢处于超重状态,故A
错误;
B.v −t图像与时间轴围成的面积等于轿厢上升的位移,则其位移为2+9
2
×4 m=22m,故
B 正确;
CD.5~9 s内轿厢向上做匀减速运动,加速度大小a= Δv
Δt =
4
9−5 m/ s
2=1m/ s
2,方向向
下,B 的加速度大小等于a,方向向上。
设AB 间绳子拉力为T,电动机拉力为F,对A(向上为正方向)由牛顿第二定律可得
Mg−T = Ma
解得T = M (g−a)=1200×(10−1)N =10800 N
对B(向上为正方向)由牛顿第二定律可得T −mg−F =ma
解得F =T −mg−ma=(10800−800×10−800×1) N =2000 N
t =7 s时,轿厢速度v = 4 m/ s−1×(7−5)m/ s=2m/ s
B 的速度大小等于v,电动机输出功率P = Fv =2000×2W = 4000W ,故C 正确,D 错误。
故选BC。
6.
(2026·重庆·三模)如图甲是无人机快递运输和配送的测试现场,已知质量为2kg 的邮件在
被无人机从地面吊起后,在竖直方向上运动的v −t图像如图乙所示(取竖直向上为正方
向),重力加速度g 取10 m /s
2,不计邮件所受空气阻力。则(  )
A.在46s 时邮件上升到最大高度
B.邮件在36~ 46s的过程中处于失重状态
C.在0~10s内邮件上升的高度为10 m
D.在30~36s内拉力对邮件做负功
【答案】B
【详解】A.由v −t图像可知,0~36s 内速度为正,邮件向上运动,36s 时速度减为零,36s
后速度为负,邮件向下运动,所以在36s 时邮件上升到最大高度,故A 错误;
B.在36~ 46s内,v −t图像斜率为负,加速度方向向下,根据牛顿第二定律可知邮件处于
失重状态,故B 正确;
C.在0~10s 内,邮件上升的高度为图像与时间轴围成的面积,即h= 1
2 ×10×1m=5m,故
C 错误;
D.在30~36s内邮件向上运动,拉力方向向上,位移向上,拉力做正功,故D 错误。
故选B。
7.
(2026·天津红桥·二模)建于永乐桥上的摩天轮是天津市的一座地标性建筑。摩天轮在竖直
平面内匀速转动,游客放在观光舱地板上的一个水杯与舱相对静止,可视为质点。观光舱从
位置A(最高点)顺时针运动到位置B(圆心等高点)的过程中,下列关于水杯的受力说法
正确的是(  )
A.支持力逐渐变大
B.摩擦力先变小后变大
C.支持力不做功
D.摩擦力的功率一直变大
【答案】A
【详解】AB.对水杯从位置A(最高点)顺时针运动到位置B(圆心等高点)的过程中进行
受力分析,如图所示
水杯受到竖直向下的重力G、观光舱对水杯竖直向上的支持力N和水平方向的摩擦力f 的作
用,三者的合力提供向心力,由于摩天轮在竖直平面内做匀速转动,因此向心力Fn大小不
变,方向指向圆心。由于支持力N 和重力G 在竖直方向,设二者的合力为F1,向心力与竖
直方向的夹角为α,则有F1=G−N = Fncosα,f = Fnsin α
解得N =G−Fncosα
水杯从位置A 顺时针运动到位置B 的过程中,α从0°逐渐增大到90°,则cosα减小,sin α
增大,由于Fn和G大小不变,所以支持力N 逐渐增大,摩擦力f 也逐渐增大,故A 正确,B
错误;
C.支持力方向始终竖直向上,速度有竖直方向的分量,所以支持力做功不为零,故C 错误;
D.摩擦力的功率为P = fv cosα = Fnsin α ⋅v cosα = 1
2 Fn v sin 2α
α从0°逐渐增大到90°的过程中,2α从0°逐渐增大到180°,则sin 2α先增大后减小,所以
摩擦力的功率也是先增大后减小,故D 错误。
故选A。
8.
(2026·北京房山·二模)2025 年11 月1 日3 时22 分,神舟二十一号飞船成功对接空间站天
和核心舱前向端口,整个对接过程历时约3.5 小时,创造了神舟飞船与空间站交会对接的最
快纪录。为了此次对接,空间站于2025 年10 月17 日实施了变轨操作,使空间站近地点高
度提升约4.7 公里,远地点高度增加约9.2 公里。下列说法正确的是(  )
A.空间站的运行速度比第一宇宙速度大
B.变轨后,空间站的运行周期变大
C.空间站在远地点的速度大于它在近地点的速度
D.从远地点向近地点运行时,地球引力对空间站做负功
【答案】B
【详解】A.第一宇宙速度是卫星绕地球做圆周运动的最大环绕速度,由万有引力提供向心
力公式G Mm
r
2 =m v
2
r
得v = ❑√
GM
r
,空间站轨道半径大于地球半径,因此运行速度小于第一宇宙速度,故A 错误;
B.变轨后空间站近地点、远地点高度均升高,轨道半长轴a增大,根据开普勒第三定律
a
3
T
2 =k,可知运行周期T变大,故B 正确;
C.根据开普勒第二定律,同一轨道上天体与地心连线单位时间扫过的面积相等,远地点到
地心距离更大,因此空间站在远地点的速度小于近地点的速度,故C 错误;
D.从远地点向近地点运行时,空间站所受引力指向地心,与速度方向夹角为锐角,地球引
力对空间站做正功,故D 错误。
故选B。
9.
(2026·北京房山·二模)赛艇比赛分单人艇、双人艇、四人艇、八人艇。研究者对各种赛艇
比赛的2000 米成绩数据进行分析后推测:比赛成绩t(时间)与桨手数量n 之间应存在一定
的关系。为探究t-n 在简化条件下的关系式,现建立以下物理模型:
①认为赛艇沿前进方向的横截面积S 与其浸入水中的体积V 满足S∝V
2
3;
②艇重G0与桨手数n 的比值为常数,即G0∝n;
③比赛全过程视为赛艇匀速运动,当速度为v 时赛艇受到的阻力f 满足f∝Sv2;
④每个桨手的体重G 都相同,比赛中每个桨手划桨的功率P 均恒定,且P∝G。
根据以上物理模型,下列关系式可能正确的是(  )
A.P∝fv
n
B.v ∝n
1
3
C.t ∝n
−2
9
D.S∝n
3
2
【答案】A
【详解】艇重G0与桨手数n 的比值为常数,即G0∝n,赛艇在水面上漂浮,重力等于总重量,
有G总=G0+nG∝n,由F 浮=G总及F 浮∝V 可得V ∝n,故S∝V
2
3 ∝n
2
3
A.n 人艇的总功率与艇阻力和速度的乘积成正比nP∝fv
即P∝fv
n ,故A 正确;
B.由于f ∝S v
2,nP∝fv
联立解得v ∝(
n
S)
1
3,故B 错误;
C.由于v ∝(
n
S)
1
3,S∝n
2
3
解得v ∝n
1
9
所以t ∝1
v ∝n
−1
9,故C 错误。
D.由于S∝V
2
3,G0∝F 浮∝V ,G0∝n
解得S∝n
2
3,故D 错误。
故选A。
10. (2026·广东深圳·三模)如图是一张机器人在罚球线上进行投篮时的频闪照片,照片记录了
篮球在空中飞行并斜向下穿过篮筐中心的过程。已知篮球的质量为0.5kg,抛出点离篮筐中
心的水平距离为4.5 m,竖直距离为0.5 m,篮球穿过篮筐中心时,速度方向与水平面的夹角
为45°,重力加速度大小取10 m /s
2,不计空气阻力。该过程中,下列说法正确的是
(  )
A.篮球抛出时,初速度的水平分速度大小为5.5 m /s
B.篮球抛出时,重力的瞬时功率为27.5 W
C.篮球在空中运动时间为2s
D.篮球抛出时初速度与水平面夹角的正切值为9
11
【答案】B
【详解】AC.设篮球抛出时,竖直方向分速度为v y 0,水平方向的分速度为v x,进入篮筐时
竖直方向分速度大小为v y,根据题意有tan 45
°= v y
v x
水平方向v xt = 4.5 m
取竖直向上为正方向,竖直方向v y 0t −1
2 gt
2=0.5 m,v y 0−>=−v y
联立解得v x = 4.5 m /s,t =1s,v y 0=5.5 m /s,故AC 错误;
B.篮球抛出时,重力的瞬时功率为PG=mg v y 0=27.5 W,故B 正确;
D.篮球抛出时初速度与水平面夹角的正切值为v y 0
v x
= 5.5
4.5 = 11
9 ,故D 错误。
故选B。
11. (2026·山东德州·二模)(多选)如图所示为斜向上发射弹丸的玩具装置,发射方向与水平
面的夹角θ可调,弹丸每次射出时速度大小均为v0=5 m /s,发射口离水平地面高度为
h=2m,弹丸质量m=0.1kg,重力加速度大小g=10 m /s
2,不计空气阻力,sin37° =0.6,
cos37° =0.8。下列说法正确的是(  )
A.θ不同时,弹丸从射出到落地的时间均相等
B.θ不同时,弹丸落地时的速度大小均相等
C.θ =37°时,弹丸落地时重力的瞬时功率为2❑√10 W
D.θ =37°时,弹丸的水平射程为4 m
【答案】BD
【详解】A.弹丸竖直方向做竖直上抛运动,竖直向上的初速度为v y 0= v0sinθ
由运动学公式可得−h= v y 0t −1
2 gt
2
可知,运动时间t 与θ有关。所以θ不同时,弹丸从射出到落地的时间不相等,故A 错误;
B.根据动能定理,有mgh= 1
2 mv1
2−1
2 mv0
2
解得落地速度v1=
❑√v0
2+2gh= ❑√65 m/s
所以弹丸落地时的速度大小均相等,故B 正确;
C.由运动学公式,有v y
2 −(v0sin37
∘)
2=2gh
解得v y =7 m/s
重力瞬时功率P=mgvy
解得P =7W,故C 错误;
D.由运动学公式,有v y = v0sinθ−>¿
解得t =1s
弹丸的水平射程为x = v0cos37
∘t = 4 m,故D 正确。
故选BD。
12. (2026·安徽·模拟预测)如图,一劲度系数k =100 N / m的轻弹簧竖直放置,将一质量为2kg
的物块置于弹簧上端,系统处于静止状态,这时给物块施加一个竖直向上的拉力F,使物块
以0.1m /s
2的加速度向上做匀加速直线运动,重力加速度取g=10 m /s
2。在物块向上运动
10cm的过程中,拉力F所做的功为(  )
A.0.52J
B.1.52J
C.2J
D.2.02J
【答案】A
【详解】由题可知物块静止在弹簧上端时,弹簧的压缩量为Δ x = mg
k =20cm
施加拉力后向上运动10cm 的过程中,弹簧一直处于压缩状态,对物块受力分析,根据牛顿
第二定律可得F + kx−mg=ma
化简得F =20.2N −100 x
x 从0.2m 变到0.1m,故W = F0.2+ F0.1
2
· Δ x = 0.2+10.2
2
×0.1J =0.52J
故选A。
13. (2026·浙江台州·二模)在2026 年春晚中机器人表演了原地起跳动作。在起跳阶段,质量为
M 的机器人对地面的平均压力为F,重心上升高度为d。离地后,重心继续上升的最大高度
为h。假设空气阻力忽略不计。下列说法正确的是(  )
A.起跳阶段,机器人处于失重状态
B.起跳阶段,地面对机器人做功Fd
C.起跳阶段,地面对机器人做功Fh
D.地面对机器人的支持力与机器人对地面的压力大小一定相等
【答案】D
【详解】A.起跳阶段,机器人的加速度方向向上,处于超重状态,A 错误;
BC.起跳阶段,地面对机器人的弹力没有位移,则地面对机器人不做功,BC 错误;
D.地面对机器人的支持力与机器人对地面的压力是相互作用力,总是等大反向,D 正确。
故选D。
14. (2026·广东惠州·一模)2026 年我国将发射嫦娥七号探测器前往月球探测。设想探测器先在
近月轨道做匀速圆周运动,某时刻着陆器与轨道器分离,在月球表面附近喷气悬停,之后匀
速下降至月球表面。若着陆器质量为8.1×10
3kg,地球半径约为月球半径的3.7 倍,地球质
量约为月球质量的81 倍,取地球表面重力加速度g=10 m/s
2,下列说法正确的是(    )
A.嫦娥七号的发射速度小于第三宇宙速度
B.探测器近月圆周运动的速度约为7.9km/s
C.着陆器悬停时,喷气产生的推力约为1.4×10
3 N
D.在缓慢匀速下降过程中,月球引力对着陆器做负功
【答案】A
【详解】A.第三宇宙速度是脱离太阳系引力的最小发射速度,嫦娥七号仅前往月球,未脱
离太阳系,发射速度小于第三宇宙速度,故A 正确;
B.近地圆周运动时万有引力提供向心力G Mm
R
2 =m v
2
R
化简得v = ❑√
GM
R
在地球表面,物体所受重力近似等于万有引力G Mm
R
2 =mg⇒GM = g R
2
联立可得第一宇宙速度v = ❑√gR
近地环绕的第一宇宙速度v地=7.9km/s,月球第一宇宙速度
v月=
❑√g月R月
❑√g地R地
×v地= ❑√
3.7
81 ×7.9km/s≈1.7km/s<7.9km/s,故B 错误;
C.由万有引力等于重力mg=G Mm
R
2 ⇒g= GM
R
2
月球与地球表面重力加速度比值为
g月
g = M 月
M 地
⋅(
R地
R月)
2
代入数据解得g月≈1.7 m/s
2
着陆器悬停时受力平衡,推力等于重力F =m g月=8.1×10
3×1.7 N ≈1.4×10
4 N,故C 错误;
D.匀速下降过程中,着陆器位移方向与月球引力方向相同,引力做正功,故D 错误。
故选A。
15. (2026·安徽合肥·模拟预测)一辆汽车在平直公路上从静止开始启动,该汽车加速度随时间
的变化规律如图所示,t1时刻汽车达到额定功率且功率不再变化,t2时刻图像与时间轴相切。
已知汽车质量为m,运动过程中受到的阻力恒为f ,则有(     )
A.汽车的额定功率为(f +ma0)a0t1
B.汽车的额定功率为ma0
2t1
C.0~t1和t1~t2时间内汽车牵引力做功之比为2t1:t2
D.0~t1和t1~t2时间内汽车牵引力做功之比为2t1:(t2−t1)
【答案】A
【详解】AB. a−t图像的面积表示速度变化量,汽车从静止开始运动,0∼t1 内加速度恒
定为a0,因此t1时刻速度v1=a0t1
根据牛顿第二定律F −f =ma0
可得牵引力F = f +ma0
t1时刻汽车达到额定功率,因此额定功率P = F v1=(f +ma0)a0t1,A 正确,B 错误;
CD.0∼t1内,汽车功率从0 线性增加到额定功率P,平均功率为P
2
可得做功W 1= P
2 ⋅t1= 1
2 Pt1
t1∼t2内,功率保持额定功率P不变,运动时间为t2−t1
可得做功W 2= P⋅(t2−t1)
做功之比W 1:W 2= 1
2 Pt1: P(t2−t1)=t1:2(t2−t1),CD 错误。
故选A 。
16. (2026·辽宁沈阳·二模)摩天轮在竖直平面内匀速转动,游客放在观光舱地板上的背包与舱
相对静止,可视为质点。观光舱从位置A(最高点)顺时针运动到位置B(圆心等高点)的
过程中,下列关于背包的受力说法正确的是(  )
A.支持力先变小后变大
B.摩擦力先变小后变大
C.支持力的功率一直变大
D.摩擦力的功率一直变大
【答案】C
【详解】AB.对背包从位置A(最高点)顺时针运动到位置B(圆心等高点)的过程中进行
受力分析,如下图所示:
背包受到竖直向下的重力G、观光舱对背包竖直向上的支持力N和水平方向的摩擦力f 的作
用,三者的合力提供向心力,由于摩天轮在竖直平面内做匀速转动,因此向心力Fn大小不
变,方向指向圆心。由于支持力N 和重力G 在竖直方向,设二者的合力为F1,向心力与竖
直方向的夹角为α,则有F1=G−N = Fncosα
解得N =G−Fncosα
同理有f = Fnsin α
背包从位置A 顺时针运动到位置B 的过程中,α从0
∘逐渐增大到90
∘,则cosα减小,sin α增
大,由于Fn和G大小不变,所以支持力N 逐渐增大,摩擦力f 也逐渐增大,故AB 错误;
C.设摩天轮的旋转速率为v,则支持力的功率为PN= Nv sin α
由上面分析可知,α从0
∘逐渐增大到90
∘的过程中,支持力N 逐渐增大,而sin α也增大,所
以支持力的功率一直变大,故C 正确;
D.摩擦力的功率为Pf= fv cosα = Fnsin α ⋅v cosα = Fn v
2
sin 2α
α从0
∘逐渐增大到90
∘的过程中,2α从0
∘逐渐增大到180
∘,则sin 2α先增大后减小,所以摩
擦力的功率也是先增大后减小,故D 错误。
故选C。
17. (2026·河南开封·模拟预测)(多选)无人快递车已经开始上路为人们带来很大便捷,某款
无人驾驶快递车载货状态下质量m=1500kg,以36km /h的速度在平直路面上匀速行驶,
此过程中发动机功率P1=6kW,当车载雷达探测到前方有障碍物时,主动刹车系统立即撤去
发动机驱动力,同时施加制动力使车辆减速。在刚进入制动状态的瞬间,系统提供的制动功
率P2=39kW(不计传动装置的摩擦热损失),则(  )
A.快递车匀速行驶过程中受到的阻力大小为6000N
B.快递车制动瞬间制动力大小为3900N
C.快递车制动瞬间的加速度大小为3 m /s
2
D.快递车制动瞬间的加速度大小为0.4 m /s
2
【答案】BC
【详解】A.根据题意可知,快递车匀速行驶,则牵引力等于阻力,有P1= Fv = fv
其中P1=6.0kW,v =36km /h=10 m /s
解得f =600 N,故A 错误;
B.由P = Fv可得,汽车的制动力大小F制= P2
v =3900 N,故B 正确;
CD.由牛顿第二定律可得,加速度大小为a= f + F制
m
=3 m /s
2,故C 正确,D 错误。
故选BC。
18. (2026·河北石家庄·一模)(多选)两节性能不同的动车,其额定功率和在平直铁轨上能达
到的最大速度如下表所示,若每节动车运行时受到的阻力与自身质量m及运行速度v的乘积
成正比即f =kmv,其中k为常数。现将两节动车机械连接组成动车组,整体以总额定功率在
平直铁轨上运行。下列说法正确的是(  )
动车
额定功率
(10
6 W)
最大速度
(m/s)
甲
4.8
120
乙
6.0
150
A.甲、乙两节动车的质量之比为4:5
B.甲、乙两节动车的质量之比为5:4
C.动车组能达到的最大速度为60 ❑√5 m /s
D.动车组能达到的最大速度为
50 ❑√6 m /s
【答案】BC
【详解】AB.当动车达到最大速度时,牵引力等于阻力,满足P = F vm= f vm
结合题目阻力公式f =kmv
可得m=
P
k vm
2
则
m甲
m乙
=
P甲
k v甲
2
P乙
k v乙
2
= P甲
P乙
· v乙
2
v甲
2
代入数据可得
m甲
m乙
= 5
4 ,故A 错误,B 正确;
CD.两节连接后,总额定功率P总= P甲+ P乙
总阻力f 总=k(m甲+m乙)v
可得P总=k(m甲+m乙)vm
2
则vm
2 =
P甲+ P乙
k(m甲+m乙)
代入P甲=k m甲v甲
2 和P乙=k m乙v乙
2
得到vm
2 = k m甲v甲
2 +k m乙v乙
2
k(m甲+m乙)
= m甲v甲
2 +m乙v乙
2
m甲+m乙
设m甲=5m,m乙= 4 m
代入解得vm= ❑√18000=60 ❑√5m/ s,故C 正确,D 错误。
故选BC。
19. (2026·福建厦门·二模)我国运动员陈文浩在2026 年米兰冬奥会获得男子钢架雪车比赛第4
名,刷新了我国选手此项目在境外参赛的最佳战绩,图甲为陈文浩的比赛画面。部分滑道示
意图如图乙所示,AB 段水平,BC 段与水平面夹角θ。某次训练中,运动员推着钢架雪车从
A 点由静止出发做匀加速直线运动,到达B 点时快速俯卧到雪车上后与雪车一起沿BC 匀加
速直线下滑,整个过程中其速率随时间变化关系图像如图丙所示。假设运动员和钢架雪车通
过B 点前后速度大小不变,雪车的平面始终与滑道平行,已知运动员和雪车的总质量
M =100kg,重力加速度大小g 取10 m /s
2,sinθ =0.1,求:
(1)AB 段的长度;
(2)运动员在BC 段运动过程中的加速度大小;
(3)运动员和雪车在BC 段运动过程中克服阻力所做的功。
【答案】(1)12.5m
(2)0.6 m /s
2
(3)1792J。
【详解】(1)在v −t图像中,图像与坐标轴围成的面积表示位移,所以AB段的长度为
s1= 1
2 v1t1
解得s1=12.5 m。
(2)在v −t图像中,图像的斜率表示物体的加速度,则有a2= v2−v1
t2−t1
解得a2=0.6 m /s
2。
(3)BC 段,对运动员和钢架雪车,根据牛顿第二定律有Mgsinθ−f =ma2
解得f = 40 N
在BC段运动员和钢架雪车的位移为s2= 1
2 (v1+ v2)(t2−t1)
解得s2= 44.8 m
根据功的计算公式W f = f s2
解得W f =1792J。