文档文本内容
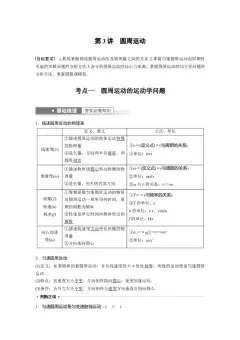
第3 讲 圆周运动
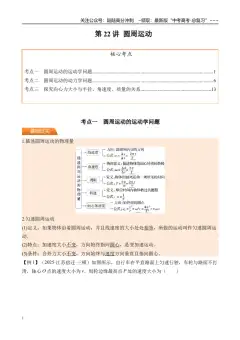
1.匀速圆周运动及其描述
(1)匀速圆周运动
①定义:如果物体沿着圆周运动,并且线速度的大小处处相等,这种运动叫作匀速圆周
运动。
②特点:加速度大小不变,方向始终指向圆心,是变加速运动。
③条件:合力大小不变、方向始终与速度方向垂直且指向圆心。
(2)运动参量
项目
定义、意义
公式、单位
线速度
描述做圆周运动的物体沿圆弧运动
快慢的物理量(v)
v==
单位:m/s
角速度
描述物体绕圆心转动快慢的物理量
(ω)
ω==
单位:rad/s
周期
物体沿圆周运动一周的时间(T)
T==,单位:

 s
f=,单位:Hz
n=,单位:r/s
向心加
速度
描述速度方向变化快慢的物理量(an)
方向指向圆心
an==rω
  2
单位:m/s

 2
2.匀速圆周运动的向心力
(1)作用效果
向心力产生向心加速度,只改变速度的方向,不改变速度的大小。
(2)大小
Fn=m=mrω

 2 =mr=mωv=4π2mf2r。
(3)方向
始终沿半径方向指向圆心,时刻在改变,即向心力是一个变力。
(4)来源
向心力可以由一个力提供,也可以由几个力的合力提供,还可以由一个力的分力提供。
3.离心运动和近心运动
(1)离心运动:做圆周运动的物体,在所受合力突然消失或不足以提供做圆周运动所需
的向心力时,就做逐渐远离圆心的运动。
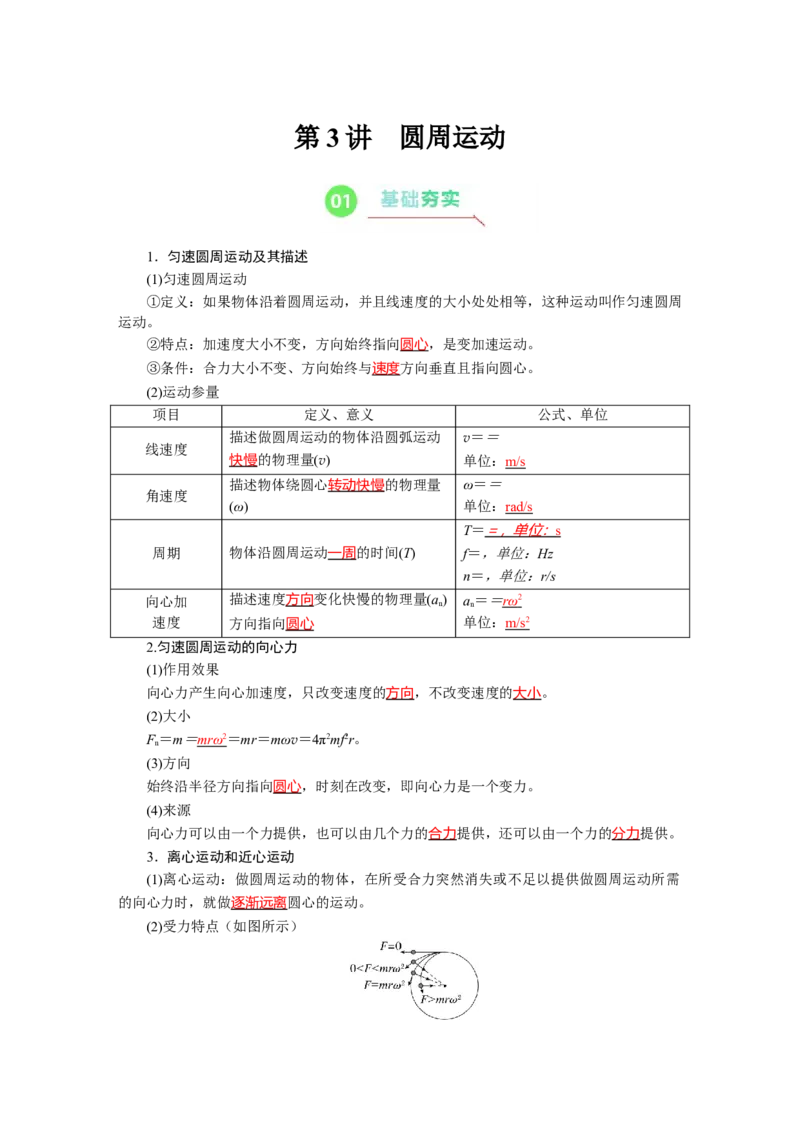
(2)受力特点(如图所示)
①当F=0 时,物体沿切线方向飞出。
②当0<F<mrω2时,物体逐渐远离圆心。
③当F>mrω2时,物体逐渐向圆心靠近,做近心运动。
(3)本质:离心运动的本质并不是受到离心力的作用,而是提供的力小于物体做匀速圆
周运动需要的向心力。
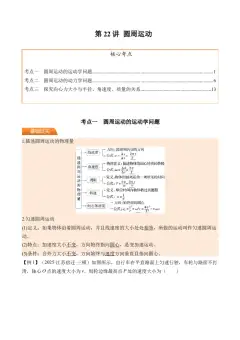
考点一 圆周运动的运动学分析
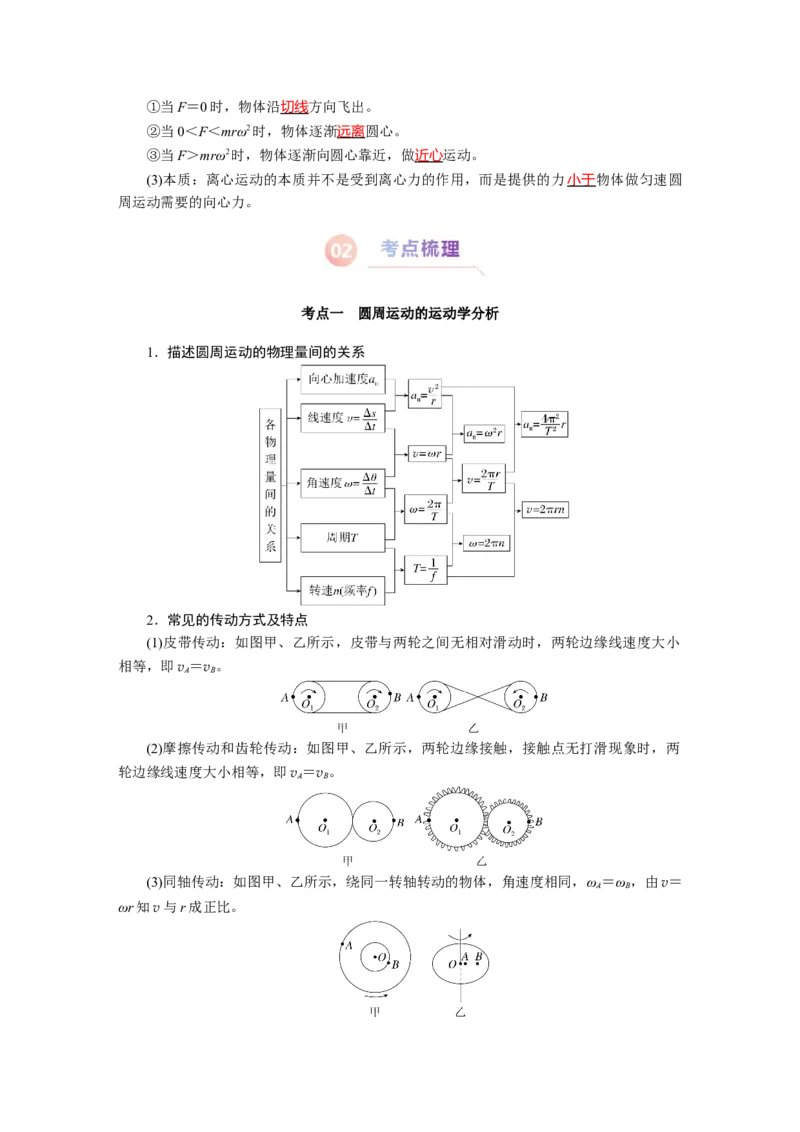
1.描述圆周运动的物理量间的关系
2.常见的传动方式及特点
(1)皮带传动:如图甲、乙所示,皮带与两轮之间无相对滑动时,两轮边缘线速度大小
相等,即vA=vB。
(2)摩擦传动和齿轮传动:如图甲、乙所示,两轮边缘接触,接触点无打滑现象时,两
轮边缘线速度大小相等,即vA=vB。
(3)同轴传动:如图甲、乙所示,绕同一转轴转动的物体,角速度相同,ωA=ωB,由v=
ωr 知v 与r 成正比。
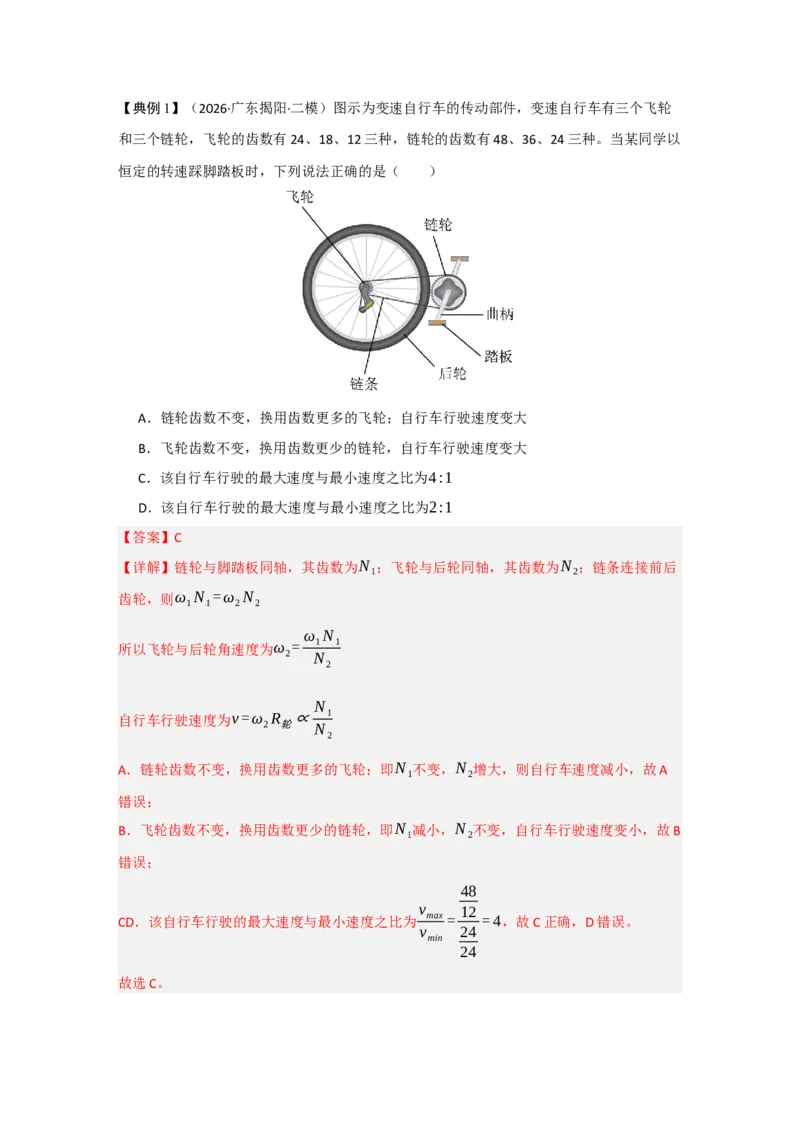
【典例1】(2026·广东揭阳·二模)图示为变速自行车的传动部件,变速自行车有三个飞轮
和三个链轮,飞轮的齿数有24、18、12 三种,链轮的齿数有48、36、24 三种。当某同学以
恒定的转速踩脚踏板时,下列说法正确的是(  )
A.链轮齿数不变,换用齿数更多的飞轮;自行车行驶速度变大
B.飞轮齿数不变,换用齿数更少的链轮,自行车行驶速度变大
C.该自行车行驶的最大速度与最小速度之比为4:1
D.该自行车行驶的最大速度与最小速度之比为2:1
【答案】C
【详解】链轮与脚踏板同轴,其齿数为N 1;飞轮与后轮同轴,其齿数为N 2;链条连接前后
齿轮,则ω1 N 1=ω2 N 2
所以飞轮与后轮角速度为ω2= ω1 N 1
N 2
自行车行驶速度为v =ω2 R轮∝N 1
N 2
A.链轮齿数不变,换用齿数更多的飞轮;即N 1不变,N 2增大,则自行车速度减小,故A
错误;
B.飞轮齿数不变,换用齿数更少的链轮,即N 1减小,N 2不变,自行车行驶速度变小,故B
错误;
CD.该自行车行驶的最大速度与最小速度之比为vmax
vmin
=
48
12
24
24
= 4,故C 正确,D 错误。
故选C。
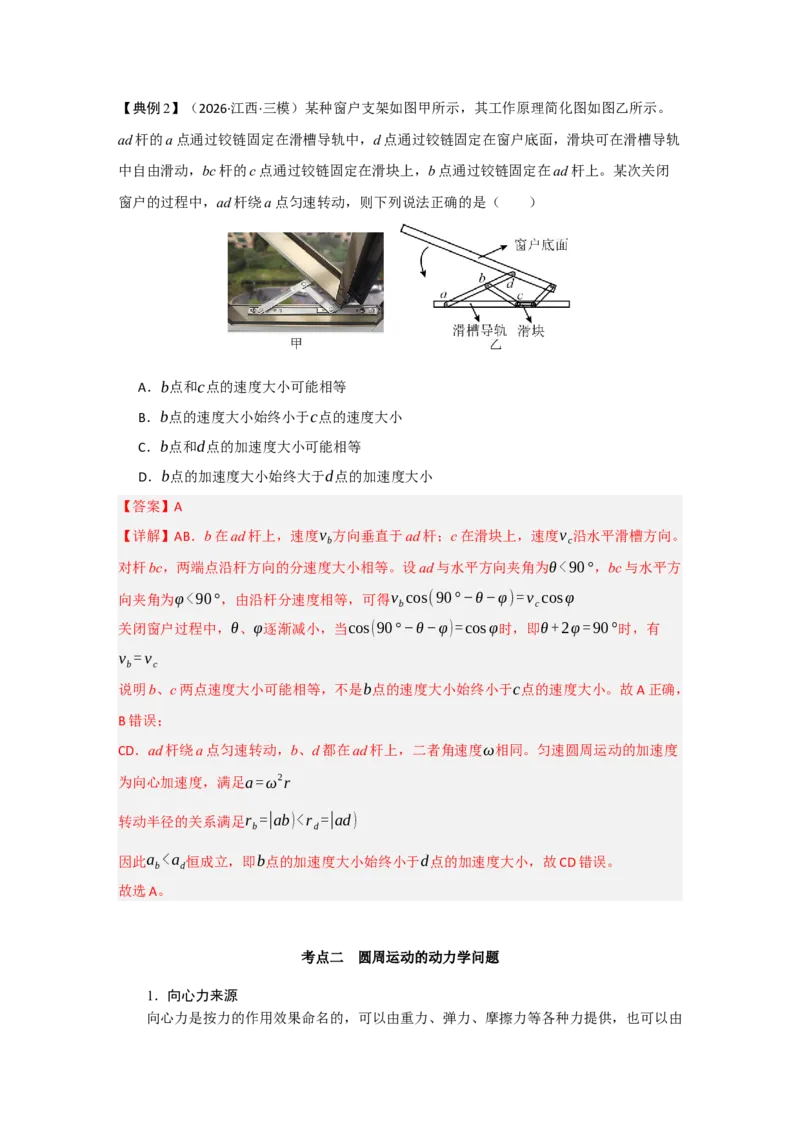
【典例2】(2026·江西·三模)某种窗户支架如图甲所示,其工作原理简化图如图乙所示。
ad 杆的a 点通过铰链固定在滑槽导轨中,d 点通过铰链固定在窗户底面,滑块可在滑槽导轨
中自由滑动,bc 杆的c 点通过铰链固定在滑块上,b 点通过铰链固定在ad 杆上。某次关闭
窗户的过程中,ad 杆绕a 点匀速转动,则下列说法正确的是(  )
A.b点和c点的速度大小可能相等
B.b点的速度大小始终小于c点的速度大小
C.b点和d点的加速度大小可能相等
D.b点的加速度大小始终大于d点的加速度大小
【答案】A
【详解】AB.b 在ad 杆上,速度vb方向垂直于ad 杆;c 在滑块上,速度vc沿水平滑槽方向。
对杆bc,两端点沿杆方向的分速度大小相等。设ad 与水平方向夹角为θ<90°,bc 与水平方
向夹角为φ<90°,由沿杆分速度相等,可得vbcos(90°−θ−φ)= vccosφ
关闭窗户过程中,θ、φ逐渐减小,当cos(90°−θ−φ)=cosφ时,即θ+2φ =90°时,有
vb= vc
说明b、c 两点速度大小可能相等,不是b点的速度大小始终小于c点的速度大小。故A 正确,
B 错误;
CD.ad 杆绕a 点匀速转动,b、d 都在ad 杆上,二者角速度ω相同。匀速圆周运动的加速度
为向心加速度,满足a=ω
2r
转动半径的关系满足rb=|ab)<rd =|ad)
因此ab<ad恒成立,即b点的加速度大小始终小于d点的加速度大小,故CD 错误。
故选A。
考点二 圆周运动的动力学问题
1.向心力来源
向心力是按力的作用效果命名的,可以由重力、弹力、摩擦力等各种力提供,也可以由
几个力的合力或某个力的分力提供,因此在受力分析中要避免再另外添加一个向心力。
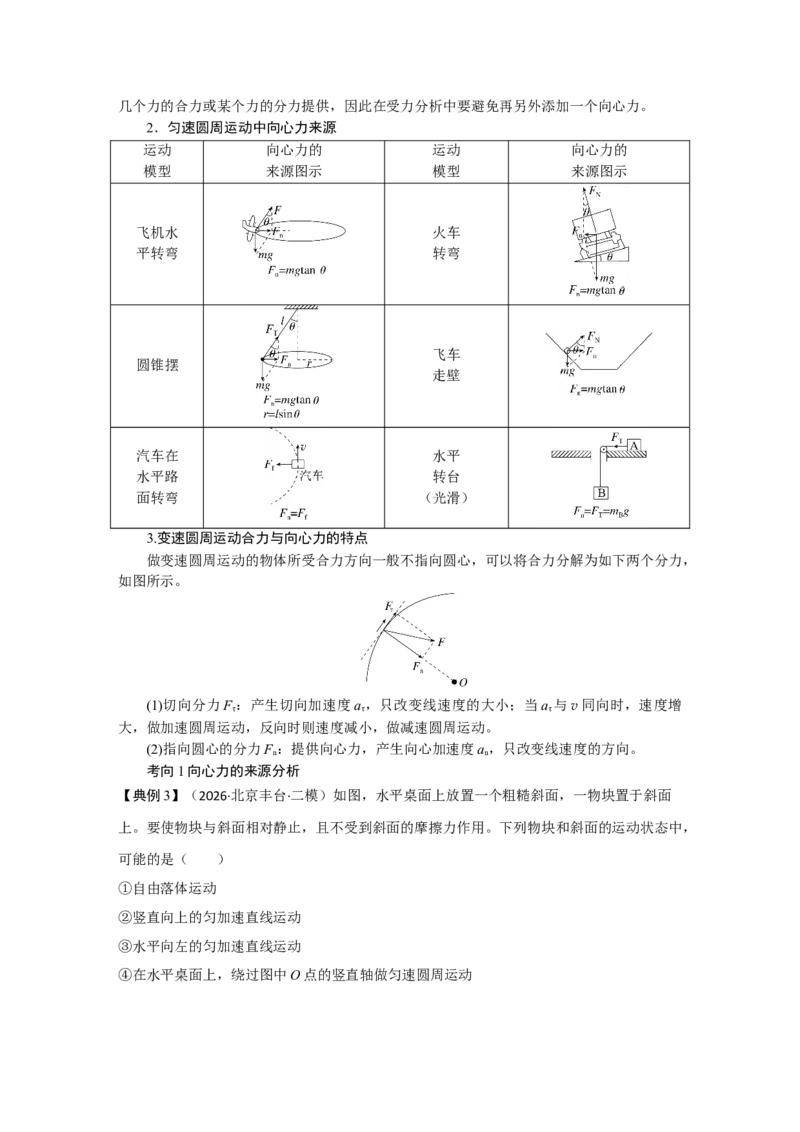
2.匀速圆周运动中向心力来源
运动
模型
向心力的
来源图示
运动
模型
向心力的
来源图示
飞机水
平转弯
火车
转弯
圆锥摆
飞车
走壁
汽车在
水平路
面转弯
水平
转台
(光滑)
3.变速圆周运动合力与向心力的特点
做变速圆周运动的物体所受合力方向一般不指向圆心,可以将合力分解为如下两个分力,
如图所示。
(1)切向分力Fτ:产生切向加速度aτ,只改变线速度的大小;当aτ与v 同向时,速度增
大,做加速圆周运动,反向时则速度减小,做减速圆周运动。
(2)指向圆心的分力Fn:提供向心力,产生向心加速度an,只改变线速度的方向。
考向1 向心力的来源分析
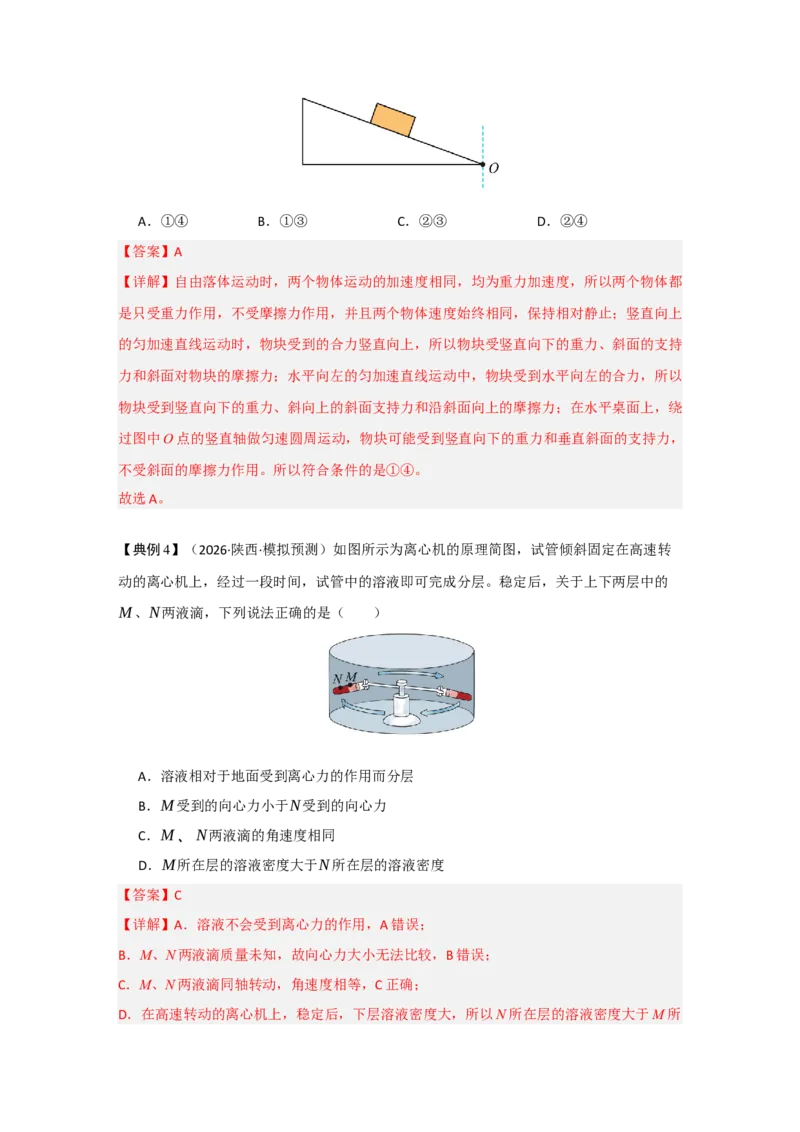
【典例3】(2026·北京丰台·二模)如图,水平桌面上放置一个粗糙斜面,一物块置于斜面
上。要使物块与斜面相对静止,且不受到斜面的摩擦力作用。下列物块和斜面的运动状态中,
可能的是(  )
①自由落体运动
②竖直向上的匀加速直线运动
③水平向左的匀加速直线运动
④在水平桌面上,绕过图中O 点的竖直轴做匀速圆周运动
A.①④
B.①③
C.②③
D.②④
【答案】A
【详解】自由落体运动时,两个物体运动的加速度相同,均为重力加速度,所以两个物体都
是只受重力作用,不受摩擦力作用,并且两个物体速度始终相同,保持相对静止;竖直向上
的匀加速直线运动时,物块受到的合力竖直向上,所以物块受竖直向下的重力、斜面的支持
力和斜面对物块的摩擦力;水平向左的匀加速直线运动中,物块受到水平向左的合力,所以
物块受到竖直向下的重力、斜向上的斜面支持力和沿斜面向上的摩擦力;在水平桌面上,绕
过图中O 点的竖直轴做匀速圆周运动,物块可能受到竖直向下的重力和垂直斜面的支持力,
不受斜面的摩擦力作用。所以符合条件的是①④。
故选A。
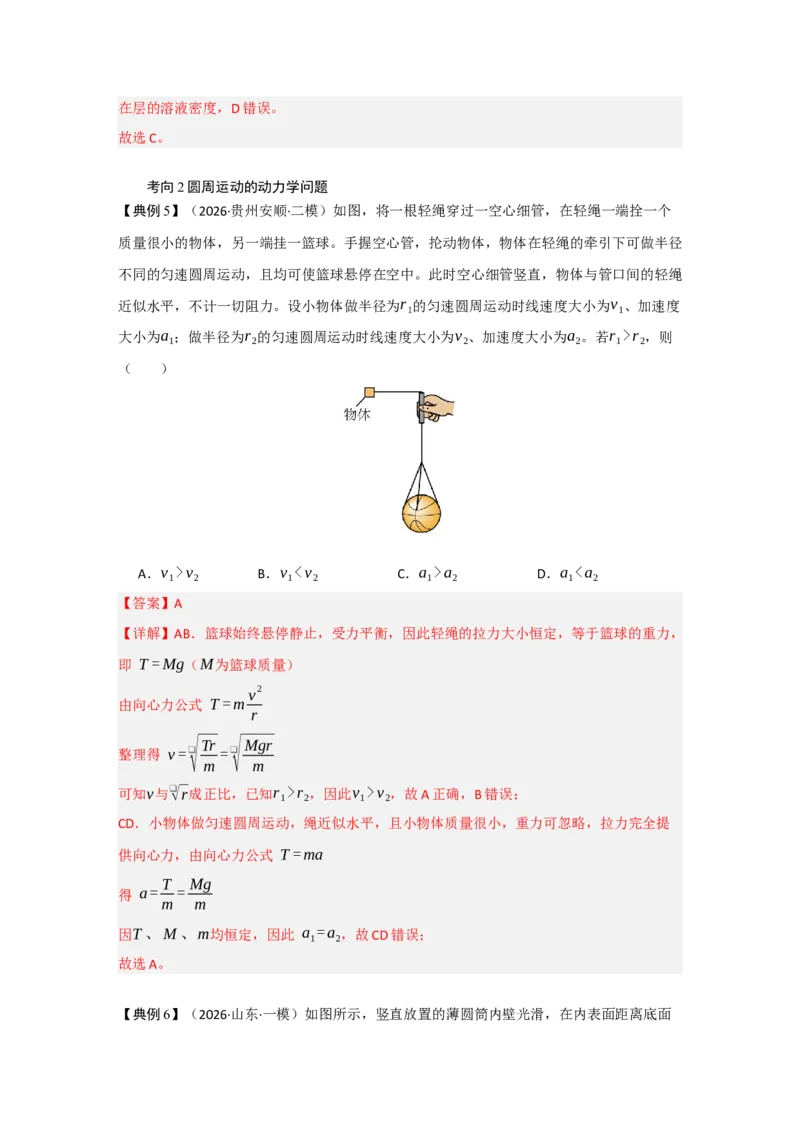
【典例4】(2026·陕西·模拟预测)如图所示为离心机的原理简图,试管倾斜固定在高速转
动的离心机上,经过一段时间,试管中的溶液即可完成分层。稳定后,关于上下两层中的
M、N两液滴,下列说法正确的是(  )
A.溶液相对于地面受到离心力的作用而分层
B.M受到的向心力小于N受到的向心力
C.M 、N两液滴的角速度相同
D.M所在层的溶液密度大于N所在层的溶液密度
【答案】C
【详解】A.溶液不会受到离心力的作用,A 错误;
B.M、N 两液滴质量未知,故向心力大小无法比较,B 错误;
C.M、N 两液滴同轴转动,角速度相等,C 正确;
D.在高速转动的离心机上,稳定后,下层溶液密度大,所以N 所在层的溶液密度大于M 所
在层的溶液密度,D 错误。
故选C。
考向2 圆周运动的动力学问题
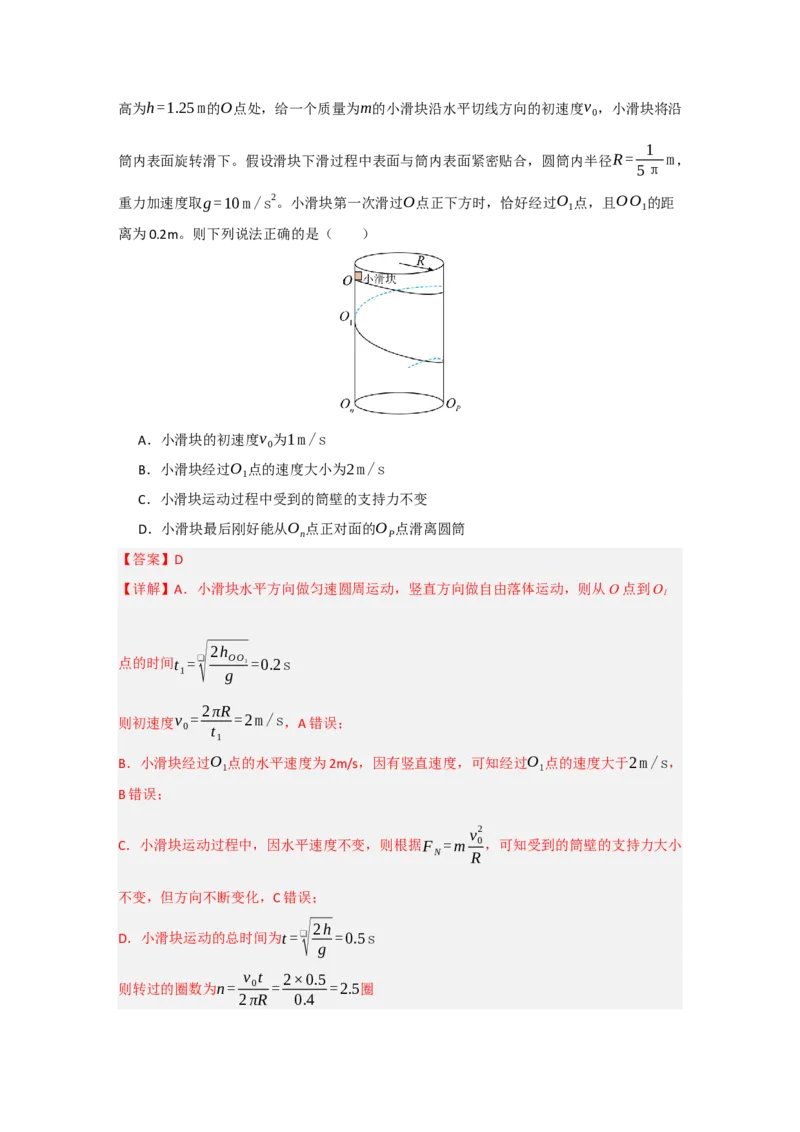
【典例5】(2026·贵州安顺·二模)如图,将一根轻绳穿过一空心细管,在轻绳一端拴一个
质量很小的物体,另一端挂一篮球。手握空心管,抡动物体,物体在轻绳的牵引下可做半径
不同的匀速圆周运动,且均可使篮球悬停在空中。此时空心细管竖直,物体与管口间的轻绳
近似水平,不计一切阻力。设小物体做半径为r1的匀速圆周运动时线速度大小为v1、加速度
大小为a1;做半径为r2的匀速圆周运动时线速度大小为v2、加速度大小为a2。若r1>r2,则
(  )
A.v1>v2
B.v1<v2
C.a1>a2
D.a1<a2
【答案】A
【详解】AB.篮球始终悬停静止,受力平衡,因此轻绳的拉力大小恒定,等于篮球的重力,
即 T = Mg(M为篮球质量)
由向心力公式 T =m v
2
r
整理得 v = ❑√
Tr
m = ❑√
Mgr
m
可知v与❑√r成正比,已知r1>r2,因此v1>v2,故A 正确,B 错误;
CD.小物体做匀速圆周运动,绳近似水平,且小物体质量很小,重力可忽略,拉力完全提
供向心力,由向心力公式 T =ma
得 a= T
m = Mg
m
因T 、M 、m均恒定,因此 a1=a2,故CD 错误;
故选A。
【典例6】(2026·山东·一模)如图所示,竖直放置的薄圆筒内壁光滑,在内表面距离底面
高为h=1.25 m的O点处,给一个质量为m的小滑块沿水平切线方向的初速度v0,小滑块将沿
筒内表面旋转滑下。假设滑块下滑过程中表面与筒内表面紧密贴合,圆筒内半径R = 1
5π m,
重力加速度取g=10 m /s
2。小滑块第一次滑过O点正下方时,恰好经过O1点,且OO1的距
离为0.2m。则下列说法正确的是(  )
A.小滑块的初速度v0为1m /s
B.小滑块经过O1点的速度大小为2m /s
C.小滑块运动过程中受到的筒壁的支持力不变
D.小滑块最后刚好能从On点正对面的OP点滑离圆筒
【答案】D
【详解】A.小滑块水平方向做匀速圆周运动,竖直方向做自由落体运动,则从O 点到O1
点的时间t1=
❑√
2hOO1
g
=0.2s
则初速度v0= 2πR
t1
=2m /s,A 错误;
B.小滑块经过O1点的水平速度为2m/s,因有竖直速度,可知经过O1点的速度大于2m /s,
B 错误;
C.小滑块运动过程中,因水平速度不变,则根据F N =m v0
2
R
,可知受到的筒壁的支持力大小
不变,但方向不断变化,C 错误;
D.小滑块运动的总时间为t = ❑√
2h
g =0.5s
则转过的圈数为n= v0t
2πR = 2×0.5
0.4
=2.5圈
可知最后刚好能从On点正对面的OP点滑离圆筒,D 正确。
故选D。
1.
(2026·福建三明·二模)如图,停车场的道闸机可自动识别车牌开关大门,其横杆上有A、B
两点,随横杆在竖直面内绕转轴旋转,则A、B 的线速度大小判断正确的是(  )
A.v A>vB
B.v A = vB
C.v A<vB
D.无法确定
【答案】C
【详解】同轴转动,角速度相同,根据v =ωr可得v A<vB
故选C。
2.
(2026·江西赣州·二模)轴承的应用领域非常广泛,几乎涵盖了所有需要旋转运动的机械设
备。其中滚动轴承一般由套圈(内圈、外圈)、滚珠、保持架等部件构成,如图甲所示。一
滚动轴承的简化模型如图乙所示,厚度均不计的同心内圈A、外圈B 的半径分别为R、2R,
两圈间夹有直径恰好为R 的滚珠,若B 固定不动,当A 绕圆心O 以角速度ω 匀速转动时,
滚珠也跟着转动,且与A、B 圈的接触点间无相对滑动,则滚珠绕自身中心转动的角速度为
(    )
A.2ω
B.ω
C.1
2 ω
D.1
3 ω
【答案】B
【详解】内圈A 的半径为R,外圈B 的半径为2R,因此滚珠的半径r = 2 R−R
2
= R
2
内圈A 以角速度为ω转动,因此A边缘线速度为vA=ωR
外圈B固定,滚珠与B无相对滑动,因此滚珠和B的接触点速度为0。设滚珠绕自身中心转动
的角速度为ω
′,滚珠中心绕O公转的线速度为v,对滚珠与B的接触点,接触点相对于滚珠
中心的速度大小为ω
′ r,方向与公转速度v相反,因此速度满足v −ω
′ r =0
解得v =ω
′ r
滚珠与A无相对滑动,因此滚珠和A接触点的速度等于A边缘的线速度vA。该接触点相对于
滚珠中心的速度大小为ω
′ r,方向与公转速度v同向,因此速度满足v +ω
′ r = vA=ωR
将v =ω
′ r、r = R
2 代入上式,得ω
′⋅R
2 +ω
′⋅R
2 =ωR
解得ω
′ =ω
故选B。
3.
如图所示,有人设计了一种没有链条的自行车,传动系统由5 个相互啮合的齿轮构成,最后
面的一个齿轮e 与后轮轮轴相连。在主动轮a 以恒定角速度顺时针转动的前提下,以下说法
正确的是(  )
A.中间3 个齿轮换成4 个半径稍小的齿轮,自行车仍然向前运动
B.自行车前进速度只由a、e 两轮的半径决定,与中间3 个齿轮的半径无关
C.把b 换成半径小的齿轮、c 换成半径大的齿轮,自行车的速度会增大
D.把c 换成半径小的齿轮、d 换成半径大的齿轮,自行车的速度会减小
【答案】B
【详解】A.中间3 个齿轮改为4 个齿轮之后,骑行者骑车时,正常踏动脚蹬,自行车就会
后退,所以中间齿轮只能是奇数,不能是偶数,A 错误;
BCD.所有齿轮边缘的线速度大小总是相等,中间齿轮无论半径如何,都不会改变a、e 两
轮的角速度之比,设车轮半径为R,则自行车的速度v =ωe R = ra
re
ωa R,与b、c、d 的半径
大小无关,则B 正确,CD 错误。
故选B。
4.
(2026·河北保定·一模)简易测光速的装置原理图如图所示,光源与平面镜间放置边缘有狭
缝的小圆盘,大圆盘通过皮带带动小圆盘转动,光经狭缝照射到平面镜后原路返回,当小圆
盘转过合适的角度时,能在光源侧看到返回的光。已知小盘与平面镜间的距离d=1.5km,小
盘半径r=1cm,大盘半径R=10m,光速取c =3×10
8m/ s。能在光源侧看到反射光时,大
盘的角速度至少为(  )
A.2π ×10
2rad / s
B.4 π ×10
2rad / s
C.2π ×10
3rad / s
D.4 π ×10
3rad / s
【答案】A
【详解】光从小盘狭缝出发,到平面镜再返回小盘,总路程为2d,因此光往返的时间
t = 2d
c
解得t = 2×1500
3×10
8 =1×10
−5s
要在光源侧看到反射光,且大盘角速度最小,满足光往返的时间内,小圆盘刚好转过一周,
因此对小圆盘有ωt =2π
皮带带动下,大、小圆盘边缘线速度相等,设大盘角速度为ω1,可得ω1 R =ωr
ω1= 2πr
tR =
2π ×0.01
1×10
−5×10
=2π ×10
2rad/s
故选A。
5.
(2026·山东东营·二模)游乐场的转转杯由一个大圆盘和四个杯子构成,其简化示意图如图
所示,大圆盘以ω绕O1顺时针转动,杯子随大圆盘转动的同时以2ω绕O2顺时针转动。大圆
盘和杯子的半径分别为3R 和R,A 为杯子边缘的一点,某时刻,O1、O2、A 恰好共线,下
列说法正确的是(  )
A.点A 的运动轨迹是一个椭圆
B.经过π
ω,A 点的位移是6R
C.点A 的运动周期是点O2的2 倍
D.点A 的线速度是点O2线速度的3 倍
【答案】B
【详解】AB.大圆盘以ω绕O1顺时针转动,杯子随大圆盘转动的同时以2ω绕O2顺时针转动,
当O2相对O1转过的角度为θ时,点A 相对O2转过的角度为2θ,画出不同时刻对应情景如图
所示
由图可知,点A 的运动轨迹不是一个椭圆;经过t = π
ω,O2转过的角度为θ =ω⋅π
ω = π
此时点A 处于大圆盘最右端,A 点的位移为x A =2×3 R =6 R,故A 错误,B 正确;
C.由上图,根据对称性可知,经过t
′ =2t =2 π
ω =T
O2转了一圈回到初始位置,此时A 点也回到初始位置,可知点A 的运动周期与点O2的运动
周期相等,故C 错误;
D.点A 的实际运动不是圆周运动,不同时刻线速度大小不相等,故D 错误。
故选B。
6.
(2026·广东中山·三模)如图所示,半径为R 的滑轮1 可绕水平转轴O 转动,直手柄AO 固
定在滑轮1 上,手柄端点A 到转轴O 的距离为L。工人转动手柄,拉动纤绳牵引小船向岸边
运动,纤绳跨过半径可忽略的滑轮2,且与滑轮间无相对滑动。当连接小船的纤绳与水平方
向夹角为θ 时,A 点线速度大小为v0,此时船的速度v 为(  )
A.R v0
Lcosθ
B.Lv0
Rcosθ
C.R v0cosθ
L
D.Lv0cosθ
R
【答案】A
【详解】根据线速度、角速度和半径间的关系,有v0= Lω
滑轮1 边缘的速度为v1= Rω
根据速度的分解可得v =
v1
cosθ =
R v0
Lcosθ
故选A。
7.
(2026·广东湛江·二模)(多选)某型号的涂改带内部结构示意图如图所示,其中传动轮分
别与收带轮和出带轮连接,出带轮有90 齿,传动轮9 齿、半径为2.4mm,M、N 分别是出
带轮、收带轮边缘上的两个点,涂改带工作时,三个齿轮均逐个咬合转动,下列说法正确的
是(  )
A.工作时,收带轮与出带轮转动方向相同
B.工作时,收带轮与传动轮转动方向相同
C.M、N 两点线速度大小相等
D.出带轮的半径大小为2.4cm
【答案】ACD
【详解】AB.由图可知,出带轮顺时针方向转动时,传动轮逆时针方向转动,收带轮顺时
针方向转动,因此工作时,收带轮与出带轮转动方向相同,收带轮与传动轮转动方向相反,
故A 正确,B 错误;
C.涂改带工作时,三个齿轮均逐个咬合转动,因此三轮边缘线速度大小相等,故C 正确;
D.传动轮、出带轮每齿弧长相等,其中传动轮每齿对应的弧长为
Δl = 2π
9 ×2.4 mm= 4.8 π
9
mm
故出带轮的半径大小满足2π
90 × R = Δl
解得R =24 mm =2.4cm,故D 正确。
故选ACD。
8.
(2026·云南·模拟预测)游乐场的“旋转咖啡杯”项目中,某游客坐在咖啡杯内,咖啡杯绕
中心轴做水平圆周运动。工作人员通过控制装置,让咖啡杯的角速度缓慢增大,咖啡杯到中
心轴的距离不变。在此过程中,游客的向心力(  )
A.增大
B.减小
C.不变
D.无法确定
【答案】A
【详解】咖啡杯的角速度缓慢增大,半径不变,根据F =mω
2r可知,游客的向心力增大。
故选A。
9.
(2026·湖南常德·一模)下图为中国航天员科研训练中心的载人离心机,某次训练中质量为
m 的航天员进入臂架末端的吊舱中呈仰卧姿态,航天员可视为质点。当航天员做水平匀速圆
周运动的速率为v 时,航天员所需的向心力大小为F,下列说法正确的是(  )
A.航天员运动的周期为2πmv
F
B.航天员运动的角速度为F
2mv
C.航天员运动的转速为F
πmv
D.吊舱对航天员的作用力为F
【答案】A
【详解】AB.航天员所需的向心力为F =ma=mvω
可得ω= F
mv
则周期T = 2π
ω = 2πmv
F
,A 正确,B 错误;
C.航天员的转速为n= 1
T =
F
2πmv ,C 错误;
D.设吊舱对航天员的作用力为F1,则F1=
❑√(mg)
2+ F
2,D 错误。
故选A。
10. (2026·贵州贵阳·一模)2025 年10 月31 日,神舟二十一号载人飞船成功发射,此次随飞船
上行进入中国空间站的有4 只“小黑鼠”。小鼠必须过体能关、挑战抗晕、勇闯迷宫等考核
才能成为小鼠“航天员”。如图,一质量为m 的小鼠进入离心管机器进行“天旋地转”挑
战,若离心机绕着竖直平面内的O1O2轴以角速度ω 匀速转动,小鼠旋转半径为r,重力加
速度为g。则此次挑战,小鼠受到离心机对它的作用力F 为(  )
A.F =mr ω
2,方向垂直指向转轴
B.F =mr ω
2,方向斜向上指向转轴
C.F =
❑√(mr ω
2)
2+(mg)
2,方向垂直指向转轴
D.F =
❑√(mr ω
2)
2+(mg)
2,方向斜向上指向转轴
【答案】D
【详解】由于小鼠合力提供向心力,合力指向转轴,小鼠受竖直向下的重力,则离心机对小
鼠的作用力方向斜向上指向转轴,作用力大小为F =
❑√Fn
2+(mg)
2=
❑√(mr ω
2)
2+(mg)
2
故选D。
11. (2026·贵州铜仁·模拟预测)如图所示,一小球质量为m,用长为L的细线悬于O点,在O点
正下方1
2 L处钉有一根长钉,把悬线沿水平方向拉直后无初速度释放,当悬线碰到钉子的瞬
时(  )
A.小球的线速度突然增大
B.悬线的拉力突然减小
C.小球的向心加速度保持不变
D.小球的角速度突然增大
【答案】D
【详解】A.当悬线与钉子相碰的瞬间,小球的线速度大小不变,故A 错误;
B.根据牛顿第二定律,有F −mg=m v
2
r
解得F =mg+m v
2
r
由于线速度大小不变,半径减小,则拉力变大,故B 错误;
C.根据a= v
2
r
可知,线速度大小不变,半径减小,则向心加速度变大,故C 错误;
D.根据ω= v
r 可知,线速度大小不变,半径减小,则角速度增大,故D 正确。
故选D。
12. (2026·河南郑州·一模)2025 年9 月,杭州超重力场启动全球最大的离心机主机。如图为离
心机结构的俯视图,质量均为m的模型舱和配重系统通过转臂连接,在水平面内绕竖直转轴
以角速度ω做匀速圆周运动。正常转动时,两者重心到转轴的距离均为R,转轴受到的水平
作用力为0。若某次实验中,模型舱的重心到转轴的距离增加了d,其余条件不变,则转轴
受到的水平作用力大小为(  )
A.mω
2 R
B.mω
2d
C.mω
2(R+d)
D.mω
2(R−d)
【答案】B
【详解】若某次实验中,模型舱的重心到转轴的距离增加了d,其余条件不变,以配重系统
为对象,水平方向根据牛顿第二定律可得F1=mω
2 R
以模型舱为对象,水平方向根据牛顿第二定律可得F2=mω
2( R+d)
以转臂为对象,可得转轴对转臂的水平作用力大小为F = F
′
2−F
′
1
其中F
′
1= F1=mω
2 R,F
′
2= F2=mω
2( R+d)
可得F =mω
2d
则转轴受到的水平作用力大小为mω
2d。
故选B。
13. (2025·广东广州·模拟预测)(多选)如图为二轮平衡车,两轮直径相等,外轮、内轮的圆
心分别为O1、O2(图中未标出),O1O2连线中点为P。某人在水平地面上操纵平衡车,使
其绕O1O2连线延长线上的定点O 做匀速圆周运动,PO = R,O1O2= L。车轮不打滑,轮胎
宽度及形变不计,下列说法正确的是(  )
A.二轮平衡车所受合外力始终不变
B.O1、P 绕O 做圆周运动的线速度大小之比为(2R+L)∶2R
C.O1、O2绕O 做圆周运动的角速度大小之比为(2R+L)∶(2R-L)
D.外轮与内轮绕O1O2连线转动的角速度大小之比为(2R+L)∶(2R-L)
【答案】BD
【详解】A.二轮平衡车做匀速圆周运动,合外力提供向心力,合外力方向时刻指向圆心,
合外力方向时刻改变,故A 错误;
B.由v =ωr,共轴模型角速度相同,可知O1、P 绕O 做圆周运动的线速度大小与半径成正
比,故速度之比为vO1
vP
=
R+ L
2
R
= 2 R+ L
2 R
,故B 正确;
C.O1、O2绕O 做圆周运动相同时间转过相同的角度,角速度相等,故其角速度大小之比为
1:1,故C 错误;
D.外轮与内轮转动的线速度大小之比为vO1
vO2
=
R+ L
2
R−L
2
= 2 R+ L
2 R−L
由v =ωr,两轮直径相等,可知外轮与内轮绕O1O2连线转动的角速度与线速度大小成正比,
故其角速度大小之比为(2R+L)∶(2R-L),故D 正确。
故选BD。
14. (2026·浙江·三模)如图所示,是由家用摄像机拍摄视频后制作的一幅记录甩手动作的图片,
体现了把手指上的水滴甩掉的过程。A、B、C 是甩手动作最后3 帧照片指尖的位置。根据照
片构建A、C 之间的运动模型:开始阶段,指尖A 以肘关节M 为圆心做圆周运动,到接近B
的最后时刻,指尖以腕关节N 为圆心做圆周运动。已知相邻两帧之间的时间间隔为0.04s,
实验者手臂自然下垂时肩膀到指尖的实际长度为65cm。由此计算指尖在B 点(以腕关节N
为圆心)的向心加速度约为(     )
A.25m/s2
B.50m/s2
C.10m/s2
D.250m/s2
【答案】D
【详解】从图片可以估算相关数据,实验者手臂自然下垂时肩膀到指尖长度65cm,根据图
片中A、B、C 三帧的位置关系:指尖以腕关节N 为圆心做圆周运动,腕关节到指尖的距离
约为手掌长度,估计约r ≈0.2m
由图片估算C 到B 的弧长,因为B 点线速度基本不变,再结合时间间隔T =0.04s计算瞬时
速度:v ≈BC
T
向心加速度a= v
2
r
根据答案250 m /s
2反推:若r ≈0.2m,则v = ❑√ar = ❑√250×0.2≈7 m /s,
BC = vT =7×0.04 =0.28 m
BC在合理范围内,故ABC 错误、D 正确。
故选D。
15. (2026·辽宁锦州·二模)2023 年5 月,国产大型客机C919 完成商业航班首飞,标志着我国
大飞机事业迈入新阶段。下列关于客机飞行的说法正确的是(  )
A.研究客机在空中的飞行姿态时,可将其视为质点
B.客机在空中加速下降过程中,客机处于超重状态
C.客机在水平面内匀速转弯时,其速度和加速度均保持不变
D.客机起飞加速过程中,座椅对飞行员的支持力与飞行员对座椅的压力大小相等
【答案】D
【详解】A.研究客机在空中的飞行姿态时,客机的体积和形状不可以忽略,不可将其视为
质点,故A 错误;
B.客机在空中加速下降过程中,加速度向下,客机处于失重状态,故B 错误;
C.客机在水平面内匀速转弯时,客机做曲线运动,其速度和加速度大小保持不变,但方向
不断改变,故C 错误;
D.客机起飞加速过程中,座椅对飞行员的支持力与飞行员对座椅的压力大小相等、方向相
反是一对相互作用力,故D 正确。
故选D。
16. (2026·陕西西安·模拟预测)如图所示,一可视为质点的智能遥控电动玩具车以大小为v0的
初速度从A点进入一个半径为R的半圆形轨道ABC内,在半圆形轨道内它的线速度大小随
时间均匀减小,到达C点时速度减为零。下列说法正确的是(  )
A.玩具车的切向加速度大小保持不变
B.玩具车经过B点时加速度方向指向圆心
C.玩具车经过B点时加速度方向与半径垂直
D.玩具车经过B点时加速度大小为v0
2
4 R
❑√1+ π
2
【答案】A
【详解】ABC.根据题意,玩具车在半圆形轨道内的线速度大小随时间均匀减小,根据
a=Δv
Δt
可知,它的切向加速度大小不变,由于玩具车存在切向加速度,故玩具车经过B点
时的加速度方向由B点指向AO之间,故A 正确,BC 错误;
D.设玩具车的切向加速度大小为a1,由A点到C点可得v0
2=2a1 x
由B点到C点可得vB
2 = 2a1⋅x
2
其中x = πR
联立解得a1= v0
2
2πR 、vB=
❑√2
2 v0
玩具车经过B点时的径向加速度大小为an= vB
2
R = v0
2
2 R
合加速度大小为a=
❑√a1
2+an
2= v0
2
2πR
❑√1+ π
2,故D 错误。
故选A。
17. (2026·辽宁大连·二模)图甲所示,一半径为R 的老鼠夹固定于水平地面上,夹的夹角为θ,
一旦触动开关,上夹立刻以角速度ω匀速向下转动,现有一只老鼠(可视为质点)在与转轴
O 距离为0.25R 处偷吃食物,以触动开关时刻为计时起点,老鼠运动的位移—时间图像如图
乙所示,则(  )
A.老鼠在1.5t1后开始做匀加速直线运动
B.老鼠在0~3t1时间内的平均速率为R
2t1
C.若t1> θ
3ω,老鼠会被老鼠夹夹住
D.老鼠夹的上夹匀速转动的向心加速度为R
2ω
【答案】C
【详解】A.根据题意分析可知,x−t图像斜率表示速度,图乙可知1.5t1后老鼠做匀速直线
运动,故A 错误;
B.根据题意分析可知,图乙在0~3t1时间内老鼠路程为s= R−0.25 R =0.75 R
故该段时间内的平均速率为v = s
t = 0.75 R
3t1
= R
4t1
,故B 错误;
C.根据题意分析可知,老鼠夹合上时间为t1= θ
ω
老鼠逃离时间为t2= 0.75 R
v
=3t1
若t2<t1
即3t1< θ
ω
老鼠不会被老鼠夹夹住,反之,老鼠会被老鼠夹夹住,故C 正确;
D.根据向心加速度公式可知,老鼠夹上夹的向心加速度为a=ω
2 R,故D 错误。
故选C。
18. (2026·广东广州·一模)图(a)所示的油纸伞是我国古人智慧的结晶。图(b)为其结构示
意图,ON 是一条可绕伞顶O 转动的伞骨,伞撑两端分别与ON 中点M 和滑环P 铰接。保持
伞柄不动,向上推滑环P,使得伞骨ON 以恒定角速度开伞,则(  )
A.M 点的线速度方向总是沿PM 方向
B.M 点的向心加速度方向沿MP 方向
C.N 点线速度大小是M 点的2 倍
D.N 点的向心加速度大小是M 点的4 倍
【答案】C
【详解】A.由题意可知,M 点做匀速圆周运动,线速度方向始终沿圆周的切线方向,始终
与ON 垂直,而非沿PM 方向,故A 错误;
B.由题意可知,ON 是一条可绕伞顶O 转动的伞骨,M 点以O 点为圆心做匀速圆周运动,
所以向心加速度方向始终沿M 指向圆心O,不是沿MP 方向,故B 错误;
C.由匀速圆周运动规律可知v =rω
由于ωN =ωM =ω,r N =2r M
所以有
v N
v M
=2
所以N 点线速度大小是M 点的2 倍,故C 正确;
D.由向心加速度公式可知an=r ω
2
由于ωN =ωM =ω,r N =2r M
所以有
an N
an M
=2
所以N 点的向心加速度大小是M 点的2 倍,故D 错误。
故选C。
19. (2025·湖北·模拟预测)(多选)如图所示,甲、乙两人(视为质点)在光滑的冰面上,手
拉手绕共同的竖直轴互相环绕以相同的周期T 做匀速圆周运动,已知两人间的距离为L,两
人的总质量为x,质量的乘积为y,下列说法正确的是(   )
A.甲、乙的线速度之比等于圆周运动的半径之反比
B.甲、乙的加速度之比等于圆周运动的半径之比
C.甲、乙的线速度之比等于甲、乙的质量之比
D.甲、乙间的拉力大小等于4 π
2 Ly
T
2 x
【答案】BD
【详解】A.甲、乙的周期相等,由v甲= 2π
T r甲,v乙= 2π
T r乙
可得
v甲
v乙
= r甲
r乙
即甲、乙的线速度之比等于圆周运动的半径之比,A 错误;
B.由a甲=(
2π
T )
2
r甲,a 乙=(
2π
T )
2
r乙
可得
a甲
a乙
= r甲
r乙
即甲、乙的加速度之比等于圆周运动的半径之比,B 正确;
C.相互作用的拉力充当向心力,则向心力大小相等,由牛顿第二定律可得
m甲(
2π
T )
2
r甲=m乙(
2π
T )
2
r乙
则有
r甲
r乙
= m乙
m甲
结合
v甲
v乙
= r甲
r乙
可得
v甲
v乙
= m乙
m甲
即甲、乙的线速度之比等于甲、乙的质量之反比,C 错误;
D.由F =m甲4 π
2
T
2 r甲,F =m乙4 π
2
T
2 r乙
❑
可得F
m甲
= 4 π
2
T
2 r甲,F
m乙
= 4 π
2
T
2 r乙
则有F
m甲
+ F
m乙
= 4 π
2
T
2 (r甲+r乙)
结合r 甲+r 乙=L
解得F = 4 π
2 Ly
T
2 x
,D 正确。
故选BD。
20. (2025·河北沧州·一模)如图所示,光滑的水平面上固定一个内壁光滑的螺旋轨道,轨道半
径逐渐减小,小球以初速度v0沿水平面射入轨道。小球沿轨道运动时,下列说法正确的是(
)
A.线速度变小
B.角速度变小
C.向心加速度变大
D.小球对轨道的压力不变
【答案】C
【详解】A.小球进入轨道受重力与水平面支持力平衡,轨道弹力垂直于速度方向,改变速
度方向,不改变速度大小,线速度大小不变,故A 错误;
B.螺旋轨道半径逐渐减小,由v =ωR,可知角速度变大,故B 错误;
C.由向心加速度an= v
2
R
,可知向心加速度变大,故C 正确;
D.轨道弹力提供向心力,由牛顿第二定律可得F N=man
可知轨道弹力变大,由牛顿第三定律可知小球对轨道的压力变大,故D 错误。
故选C。
21. (2025·重庆·模拟预测)双人花样滑冰是一项极具观赏性的运动,某场比赛中出现一精彩的
画面如图甲所示,质量为50kg的女选手以一定的角速度绕男选手做匀速圆周运动时恰好对
冰面的压力为0,且此时男选手的手臂与竖直方向的夹角约为45
∘,其模型可以简化为如图
乙所示的圆锥摆,忽略空气阻力,重力加速度g取10 m /s
2,下列分析正确的是(  )
A.女选手受到拉力、重力和向心力
B.女选手做匀变速曲线运动
C.女选手做圆周运动的向心加速度约为10 m /s
2
D.男选手对女选手的拉力大于女选手对男选手的拉力
【答案】C
【详解】A.女运动员受到重力、男运动员对女运动员的拉力,故A 错误;
B.根据a=ω
2r
由题知,角速度和半径都不变,故女选手的向心加速度大小不变,但方向时刻变化,故女选
手不是做匀变速曲线运动,而是做非匀变速曲线运动,即匀速圆周运动,故B 错误;
C.对女选手受力分析,根据牛顿第二定律有mg tan 45
∘=man
解得选手做圆周运动的向心加速度约为an=10 m /s
2,故C 正确;
D.根据牛顿第三定律,可知男选手对女选手的拉力与女选手对男选手的拉力是一对作用力
与反作用力,大小相等,故D 错误。
故选C。
22. (2025·四川泸州·一模)(多选)东汉时期出现的记里鼓车”通过齿轮传动的方式来记录车
辆行驶的距离。某人根据其原理制作了如图所示的装置,车轮与齿轮a,齿轮b与齿轮c同轴
转动,齿轮a与齿轮b、齿轮c与齿轮d相互咬合。已知齿轮a、b、c、d的齿数之比为
2:4:1:6,咬合处齿的宽度均相等,齿轮a边缘的半径为r。当车轮在t时间内匀速转动n圈
时,下列说法中正确的是(  )
A.齿轮c与d的角速度大小之比为6:1
B.齿轮a与b边缘处线速度大小之比为1:2
C.齿轮d边缘处的线速度大小为πnr
2t
D.齿轮d边缘处的向心加速度大小为12π
2n
2r
t
2
【答案】AC
【详解】A.由题意可知,c、d 的线速度大小相等,c、d 的齿数之比为1:6,根据v =ωr可
知,c、d 的角速度之比为6:1,故A 正确;
B.齿轮a 与b 的边缘处线速度大小相等,故B 错误;
C.由题意可知,齿轮a的角速度为ωa= 2πn
t
a、b 的齿数之比为2:4,且线速度大小相等,根据v =ωr可知,a、b 的角速度之比为2:1,
即齿轮b的角速度为ωb= ωa
2 = πn
t
b、c 同轴传动,角速度相等,即齿轮c的角速度为ωc=ωb= πn
t
c、d 的齿数之比为1:6,且线速度大小相等,根据v =ωr可知,c、d 的角速度之比为6:1,
即齿轮d的角速度为ωd = ωc
6 = πn
6t
则齿轮d 边缘处的线速度大小为vd =ωdrd = πn
6t ×3r = πnr
2t ,故C 正确;
D.齿轮d 边缘处的向心加速度大小为ad = vd
2
rd
= π
2n
2r
12t
2 ,故D 错误。
故选AC。
23. (2025·四川·一模)某同学利用手机和自行车探究圆周运动的相关知识。已知手机的加速度
传感器既可以测量合加速度大小a,又可以测量x、y、z 三个方向的加速度大小ax、a y、az,
如图(a)所示。将自行车架起,手机固定在自行车后轮轮毂上①位置(手机x、y 平面始终
与竖直面重合),如图(b)所示,后轮转动带动手机在竖直面内做圆周运动。
(1)后轮加速转动,手机可测到_______不为零(填标号)。
A.x、y 方向的加速度值
B.x、z 方向的加速度值
C.y、z 方向的加速度值
(2)后轮匀速转动
①利用秒表测出后轮转动N 圈的时间为t,则角速度ω为_______(用N、t 表示)。
②测量多组加速度大小a 与角速度ω的数据后,为了直观得出它们的关系,应作出a-
_______(选填“ω”或“ω
2”)图像。
③利用装置测量加速度传感器在手机中的位置。
如图(c)所示,将手机固定在顶角与转轴重合的②位置,建立平面直角坐标。重复(2)中
操作,作出加速度与角速度关系的图像,并通过图像计算出斜率为k0,则加速度传感器到轮
毂转轴的距离为_______,加速度传感器在手机中的位置坐标x0=_______,y0=_______。
(均用ax、a y、az、k0中部分字母表示)
【答案】(1)A
(2)     2πN
t
     ω
2     k0
ax k0
❑√ax
2+a y
2
a y k0
❑√ax
2+a y
2
【详解】(1)后轮加速转动时,加速度传感器在竖直面内做变速圆周运动,有法向加速度
和切向加速度,可测得x、y 方向的加速度值不为零,故选A。
(2)①[1]后轮转动N 圈时,可得角速度ω= θ
t = 2πN
t
②[2] 向心加速度大小a 与角速度ω的关系为a=ω
2 R
为了直观得出它们的关系,应作出a−ω
2图像,此时图像为一条过原点的直线。
③[3] a−ω
2图像的斜率对应的物理量是加速度传感器到圆周运动圆心(即转轴)的距离,
因此有R =k0
[4][5]由于向心加速度的方向指向圆心,因此有x0=
ax k0
❑√ax
2+a y
2 ,y0=
a y k0
❑√ax
2+a y
2