机械振动:易错辨析(含高考真题)
目录
一、简谐运动核心概念:回复力与合外力的致命混淆(基础最易错)...........................2
易错点 1:把 “回复力” 等同于 “合外力”.......................................................................2
易错点 2:混淆简谐运动的 “位移” 定义.......................................................................2
易错点 3:认为简谐运动是匀变速运动........................................................................2
二、单摆模型:周期公式与等效条件的高频错用...............................................................2
易错点 1:摆长 = 摆线长度,忽略小球半径...............................................................3
易错点 2:忽略单摆周期公式的适用条件....................................................................3
易错点 3:等效重力加速度g效判断错误......................................................................3
易错点 4:认为周期与振幅、摆球质量有关................................................................3
三、振动图像(x−t):解读失误是最常见丢分点...........................................................3
易错点 1:把振动图像当作质点运动轨迹....................................................................3
易错点 2:图像斜率表示加速度,而非速度................................................................4
易错点 3:质点运动方向判断错误................................................................................4
易错点 4:路程计算忽略周期性....................................................................................4
四、受迫振动与共振:频率与振幅的逻辑混淆...................................................................4
易错点 1:受迫振动频率由固有频率决定....................................................................4
易错点 2:驱动力频率越接近固有频率,振幅一定越大............................................4
易错点 3:共振一定有害...............................................................................................5
易错点 4:阻尼振动频率随振幅减小而变化................................................................5
五、简谐运动的能量与对称性:规律误用...........................................................................5
易错点 1:简谐运动机械能不守恒................................................................................5
易错点 2:对称性理解偏差............................................................................................5
易错点 3:竖直弹簧振子的平衡位置是弹簧原长........................................................6
六、类简谐运动(拓展模型):等效条件判断错误...........................................................6
易错点:类单摆模型直接套用原周期公式...................................................................6
七、高考机械振动解题避坑三步法.......................................................................................6
总结..........................................................................................................................................6
专题 机械振动.............................................................................................................................. 7
真题试练1:简谐运动............................................................................................................7
真题试练2:受迫振动..........................................................................................................15
机械振动是高中物理选修一的核心必考模块,以简谐运动、单摆、受迫振动与共振为三大命题
支点,是选择题、实验题的高频失分区。学生丢分并非公式记不住,而是概念混淆、条件忽
略、公式错用、图像误读、等效模型理解偏差。本文结合高考命题规律与高频易错场景,对机
械振动全模块进行系统性易错辨析,直击丢分根源。
一、简谐运动核心概念:回复力与合外力的致命混淆(基础最易
错)
简谐运动的判定是核心,90% 的基础错误源于回复力与合外力不分、位移定义混淆。
易错点 1:把 “回复力” 等同于 “合外力”
•
误区:认为简谐运动的合外力一定满足F =−kx,回复力就是合外力。
•
辨析:回复力是效果力,指向平衡位置、使物体回到平衡位置;合外力是所有性质力
的矢量和。
○水平弹簧振子:回复力 = 弹簧弹力 = 合外力,满足F =−kx;
○单摆:回复力 = 重力沿圆弧切线的分力,合外力≠回复力(合外力还提供向心力);
○竖直弹簧振子:回复力 = 重力与弹簧弹力的合力,满足F =−kx。
•
结论:简谐运动的唯一判定标准是回复力满足F =−kx,而非合外力满足。
易错点 2:混淆简谐运动的 “位移” 定义
•
误区:简谐运动位移以初位置为起点,和普通直线运动位移一致。
•
辨析:简谐运动位移以平衡位置为起点,是质点相对平衡位置的有向线段,方向始终
背离平衡位置。
•
结论:位移x直接决定回复力F =−kx、加速度a=−k
m x;位移为 0(平衡位置)时,
回复力、加速度为 0,速度最大。
易错点 3:认为简谐运动是匀变速运动
•
误区:简谐运动加速度大小恒定,属于匀变速运动。
•
辨析:加速度a=−k
m x随位移周期性变化,是变加速运动,绝对不能用匀变速公式求
解。
○平衡位置:x =0,a=0,速度最大;
○最大位移处:x = A,a= kA
m ,速度为 0。
二、单摆模型:周期公式与等效条件的高频错用
单摆是简谐运动的经典模型,周期公式T =2π ❑√
L
g
是高考实验、计算的核心,易错点集中在摆
长、等效重力加速度、适用条件。
易错点 1:摆长 = 摆线长度,忽略小球半径
•
误区:计算单摆周期时,直接用摆线长度作为摆长。
•
辨析:摆长是悬点到摆球球心的距离,即L= L线+r球,忽略小球半径会导致周期计算
偏小。
易错点 2:忽略单摆周期公式的适用条件
•
误区:无论摆角多大,都能用T =2π ❑√
L
g
计算周期。
•
辨析:公式仅适用于小摆角(θ≤5
∘),此时回复力近似满足F =−kx;摆角过大,周
期会变大,公式失效。
易错点 3:等效重力加速度g效判断错误
•
误区:单摆的g始终取 9.8m/s²,超重、失重、叠加场中g不变。
•
辨析:等效重力加速度是摆球静止在平衡位置时,视重产生的加速度:
○超重(加速度a向上):g效= g+a;
○失重(加速度a向下):g效= g−a;
○光滑斜面上单摆:g效= gsin θ;
○重力 + 电场叠加场:g效=
❑√(mg)
2+(qE)
2
m
。
易错点 4:认为周期与振幅、摆球质量有关
•
误区:振幅越大、摆球质量越大,单摆周期越大。
•
辨析:单摆具有等时性,周期仅由摆长L和等效重力加速度g效决定,与小摆角振幅、
摆球质量无关。
三、振动图像(x−t):解读失误是最常见丢分点
振动图像是高考必考图像,学生常因坐标含义、斜率意义、运动方向判断失误丢分。
易错点 1:把振动图像当作质点运动轨迹
•
误区:振动图像横坐标是位置、纵坐标是时间,是质点的运动轨迹。
•
辨析:x−t振动图像:
○横坐标t:时间;纵坐标x:质点相对平衡位置的位移;
○物理意义:单个质点在不同时刻的位移,绝非运动轨迹。
易错点 2:图像斜率表示加速度,而非速度
•
误区:x−t图像斜率表示加速度,斜率越大加速度越大。
•
辨析:斜率k = Δ x
Δt 表示速度:
○斜率为正→速度沿正方向;斜率为负→速度沿负方向;斜率为 0→速度为 0(最大位移
处);
○加速度由位移决定:a=−k
m x,位移越大,加速度越大。
易错点 3:质点运动方向判断错误
•
误区:仅凭位移正负判断运动方向,位移为正就向正方向运动。
•
辨析:看下一时刻位移变化:下一时刻位移增大→向正方向运动;下一时刻位移减小
→向负方向运动。
•
口诀:沿时间轴正方向,上坡下、下坡上(图像上坡质点向下振,下坡向上振)。
易错点 4:路程计算忽略周期性
•
误区:任意四分之一周期的路程都等于振幅A。
•
辨析:
○1 个周期T:路程s= 4 A;
○半个周期T
2 :路程s=2 A;
○四分之一周期:仅从平衡位置 / 最大位移处开始,路程才等于A。
四、受迫振动与共振:频率与振幅的逻辑混淆
易错点 1:受迫振动频率由固有频率决定
•
误区:物体做受迫振动的频率等于自身固有频率,与驱动力无关。
•
辨析:受迫振动稳定后,振动频率 = 驱动力频率,与固有频率无关。
易错点 2:驱动力频率越接近固有频率,振幅一定越大
•
误区:驱动力频率增大,振幅持续增大。
•
辨析:振幅变化遵循共振曲线:
○f 驱<f 固:f 驱增大,振幅增大;
○f 驱= f 固:共振,振幅达到最大值;
○f 驱>f 固:f 驱增大,振幅减小。
易错点 3:共振一定有害
•
误区:共振只会破坏物体,必须完全避免。
•
辨析:共振有利有弊:
○有利应用:共振筛、核磁共振、乐器共鸣箱;
○危害防范:桥梁、机器避免共振(改变固有频率 / 驱动力频率)。
易错点 4:阻尼振动频率随振幅减小而变化
•
误区:阻尼振动振幅减小,频率也随之减小。
•
辨析:阻尼振动的频率是固有频率,保持不变;振幅因能量损失逐渐减小。
五、简谐运动的能量与对称性:规律误用
易错点 1:简谐运动机械能不守恒
•
误区:简谐运动有回复力做功,机械能会变化。
•
辨析:无阻尼简谐运动,只有重力 / 系统内弹簧弹力做功,机械能守恒;
○平衡位置:动能最大,势能最小;
○最大位移处:动能为 0,势能最大。
易错点 2:对称性理解偏差
•
误区:关于平衡位置对称的两点,速度、加速度完全相同。
•
辨析:对称点的物理量规律:
○位移、回复力、加速度:大小相等,方向相反;
○速度:大小相等,方向可能相同 / 相反;
○运动时间:通过对称段的时间相等。
易错点 3:竖直弹簧振子的平衡位置是弹簧原长
•
误区:竖直弹簧振子的平衡位置在弹簧原长处。
•
辨析:平衡位置是合力为 0 的位置,竖直弹簧振子满足k x0=mg,弹簧处于伸长状
态,而非原长。
六、类简谐运动(拓展模型):等效条件判断错误
易错点:类单摆模型直接套用原周期公式
•
误区:斜面上、叠加场中的类单摆,直接用T =2π ❑√
L
g
计算。
•
辨析:类单摆需重新判断等效摆长和等效重力加速度:
○等效摆长:摆动圆弧的圆心到质点的距离;
○等效重力加速度:质点静止在平衡位置时,回复力对应的加速度;
○典例:光滑斜面上单摆,周期T =2π ❑√
L
gsin θ
。
七、高考机械振动解题避坑三步法
1.
判模型:确定弹簧振子 / 单摆 / 类单摆,明确回复力来源;
2.
析条件:小摆角?等效重力加速度?受迫振动 / 共振?
3.
读图像:先标周期、振幅,斜率判速度,位移判加速度。
总结
机械振动的所有易错点,本质是概念不清、条件不记、图像不会、等效不懂。牢牢抓住三大核
心:
1.
简谐运动:回复力F =−kx;
2.
单摆:周期T =2π ❑√
L
g效
;
3.
受迫振动:稳定频率 = 驱动力频率,共振条件f 驱= f 固。
就能彻底避开所有丢分陷阱,稳稳拿下机械振动全部分数。
专题 机械振动
真题试练1:简谐运动
1.
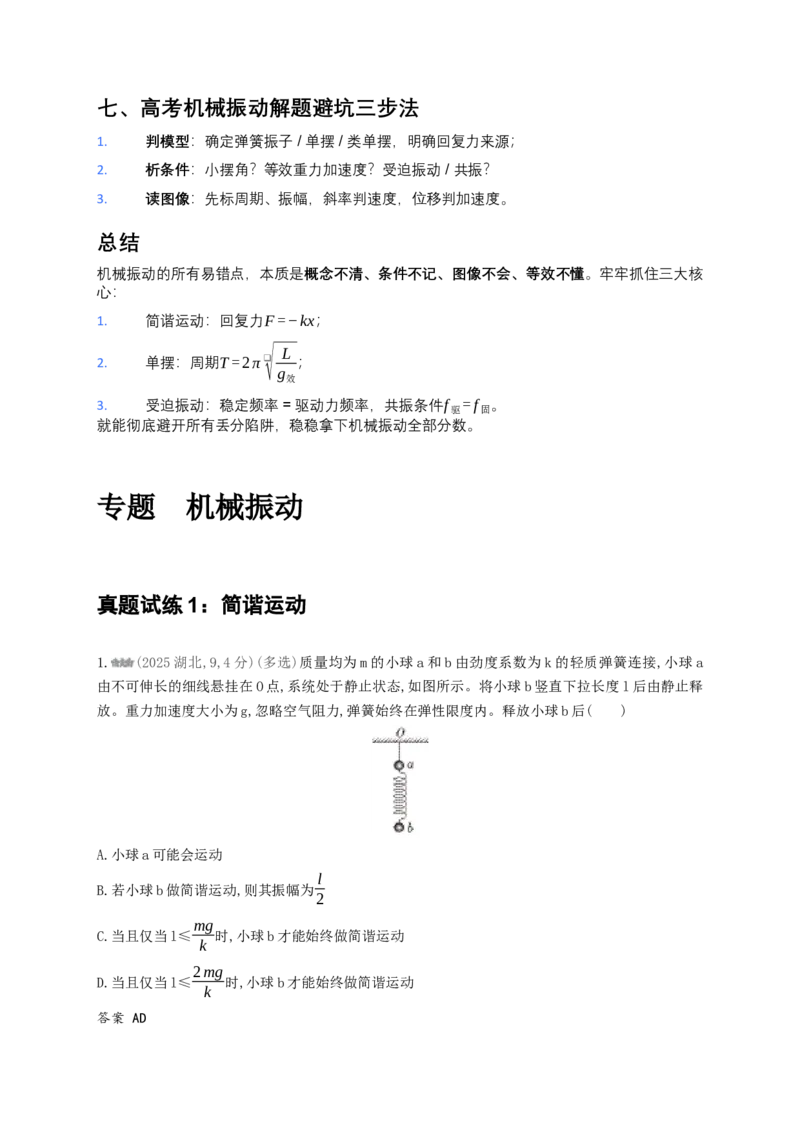
(2025 湖北,9,4 分)(多选)质量均为m 的小球a 和b 由劲度系数为k 的轻质弹簧连接,小球a
由不可伸长的细线悬挂在O 点,系统处于静止状态,如图所示。将小球b 竖直下拉长度l 后由静止释
放。重力加速度大小为g,忽略空气阻力,弹簧始终在弹性限度内。释放小球b 后( )
A.小球a 可能会运动
B.若小球b 做简谐运动,则其振幅为l
2
C.当且仅当l≤mg
k 时,小球b 才能始终做简谐运动
D.当且仅当l≤2mg
k
时,小球b 才能始终做简谐运动
答案 AD
审题指导 将小球a、b 及弹簧组成的系统抽象为“悬挂式弹簧振子模型”。静止时,弹簧因小球b
受重力而伸长,b 在平衡位置时弹簧伸长量为x0,满足kx0=mg;释放b 后,细线是否始终绷直取决于a
所受合力的方向。
解析 对于小球a,其受到线的拉力、弹簧的弹力和重力,当小球b 向上运动到最高点时,弹簧可能
处于压缩或伸长状态,若弹簧处于压缩状态且弹力大小大于小球a 的重力大小,则小球a 可能会向上
运动,A 正确;初始状态系统静止时b 所在的位置是b 的平衡位置,下拉l 后释放,b 做简谐运动的振
幅为l,不是l
2,B 错误;b 做简谐运动时,弹簧不能处于压缩状态(否则不符合简谐运动规律),小球b
恰好做简谐运动时,则小球a 恰好处于静止状态,当小球b 运动到最高点时,弹簧处于压缩状态,细线
对a 的拉力恰好为0,根据平衡条件,对小球a 有F 弹高=mg,小球b 做简谐运动,小球b 在最高点和最低
点所受合力等大反向,小球b 在最高点所受合力的大小F 合高=F 弹高+mg,在最低点所受合力大小F 合低=F
弹低-mg,由题意知F 弹低=mg+kl,F 合高=F 合低,联立解得l=2mg
k
,所以当且仅当l≤2mg
k
时,小球b 才能始
终做简谐运动,C 错误,D 正确。
易错警示
(1)对小球a 运动条件判断不清:易忽略弹簧可压缩情况,错误地认为弹簧始终拉伸,a 受力恒平衡。实际
若l 过大,b 到最高点时弹簧压缩,a 受到的弹簧弹力大于其重力时,a 发生运动,则需关注弹簧弹力大小及方向
变化。
(2)简谐运动振幅理解偏差:误将“偏离平衡位置的最大距离”与“往返位移的一半”混淆,b 从下拉l 处释
放,振幅就是l,不是l
2。
(3)简谐运动临界条件错误:易错误认为只要l≤mg
k ,b 就做简谐运动。实际需保证弹簧处于压缩状态时,弹力
大小小于或等于a 的重力,推导得临界条件为l≤2mg
k
,要结合弹簧弹力与形变量关系、平衡条件综合分析。
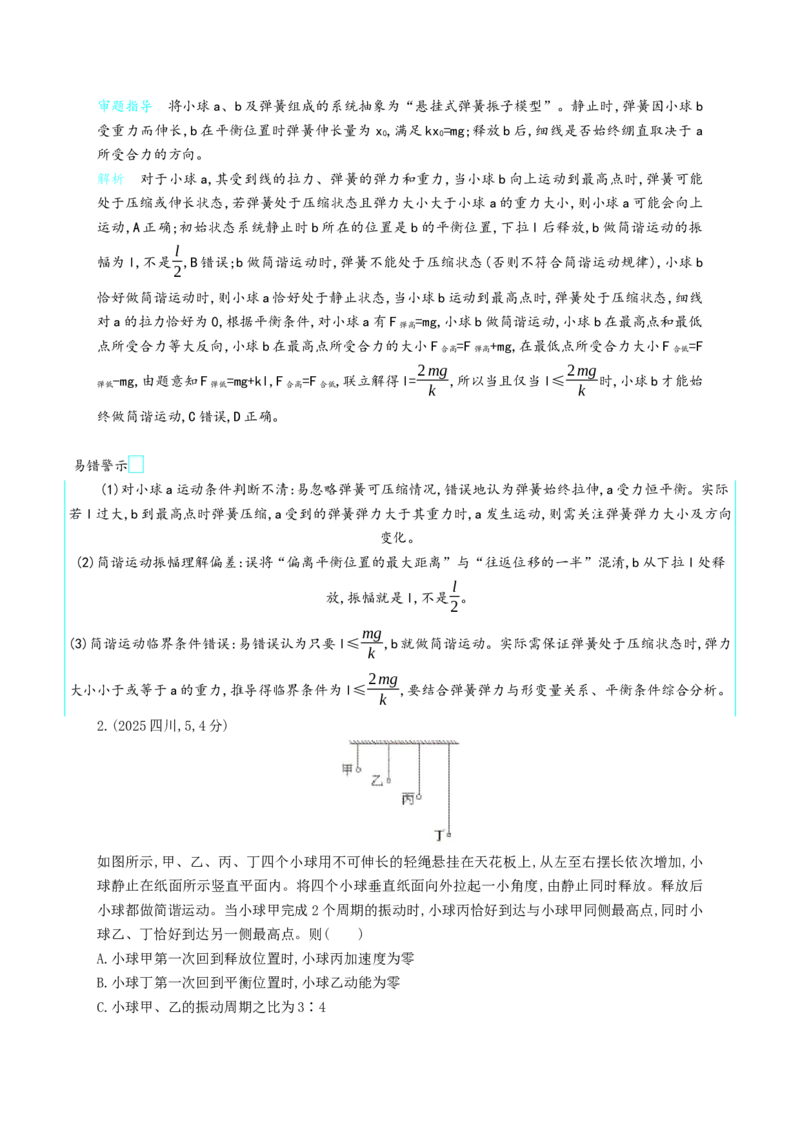
2.(2025 四川,5,4 分)
如图所示,甲、乙、丙、丁四个小球用不可伸长的轻绳悬挂在天花板上,从左至右摆长依次增加,小
球静止在纸面所示竖直平面内。将四个小球垂直纸面向外拉起一小角度,由静止同时释放。释放后
小球都做简谐运动。当小球甲完成2 个周期的振动时,小球丙恰好到达与小球甲同侧最高点,同时小
球乙、丁恰好到达另一侧最高点。则( )
A.小球甲第一次回到释放位置时,小球丙加速度为零
B.小球丁第一次回到平衡位置时,小球乙动能为零
C.小球甲、乙的振动周期之比为3∶4
D.小球丙、丁的摆长之比为1∶2
答案 C 【命题点】单摆周期公式 简谐运动的周期性
(1)确定周期之比:设甲周期为T 甲,根据题意建立其他单摆的周期与T 甲的关系。
(2)推导摆长之比:由T=2π❑√
L
g 将周期之比转换为摆长之比。
(3)运动状态分析:根据周期和时间的关系,判断各单摆的小球位置(平衡位置或最高点)及动能、加速度。
解析 单摆模型中做简谐运动的物体加速度不可能为0,A 错误;根据题图与T=2π❑√
L
g 可知T 甲<T 乙
<T 丙<T 丁,根据题述位置关系可得2T 甲=3T 乙
2
=T 丙=T 丁
2 ,解得T 乙=4
3 T 甲,T 丙=2T 甲,T 丁=4T 甲,小球丁第
一次回到平衡位置所用时间为1
4 T 丁=3
4 T 乙,此时乙正好在平衡位置,小球乙动能最大,B 错误;根据T
乙=4
3 T 甲得T 甲
T 乙
=3
4 ,C 正确;根据T 丙∶T 丁=1∶2 及T=2π❑√
L
g 可得L丙
L丁
=1
4 ,D 错误。
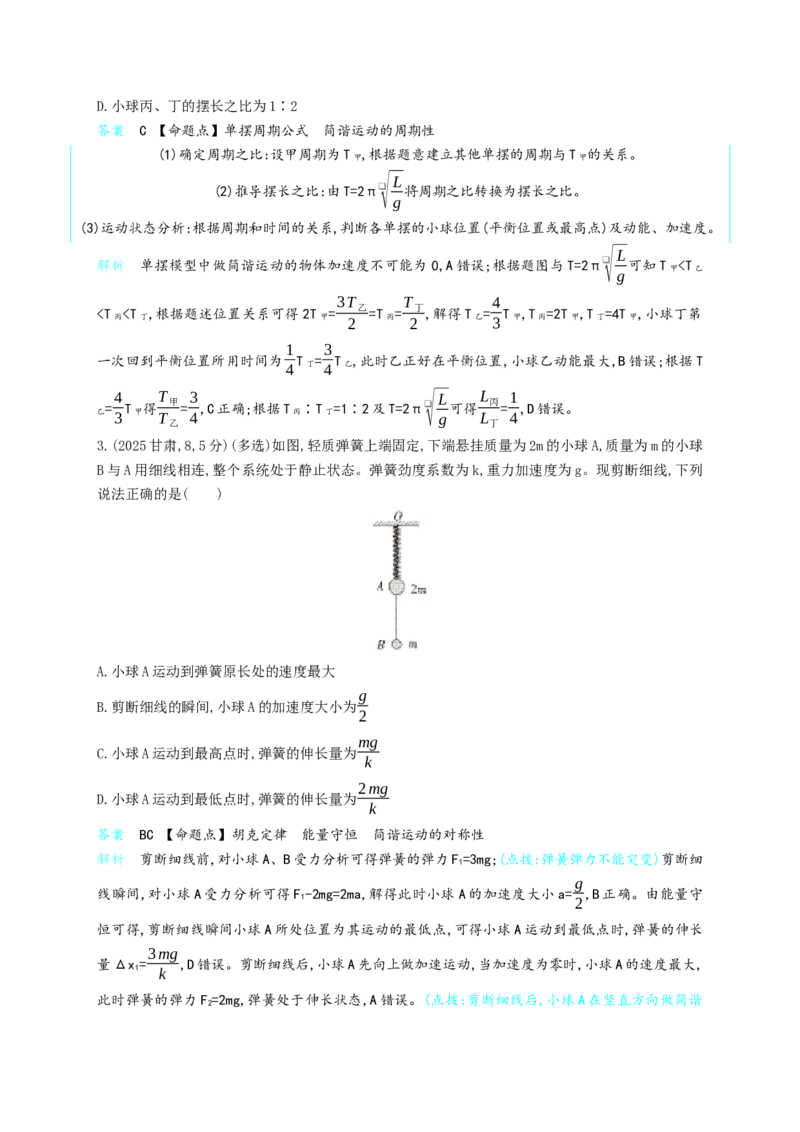
3.(2025 甘肃,8,5 分)(多选)如图,轻质弹簧上端固定,下端悬挂质量为2m 的小球A,质量为m 的小球
B 与A 用细线相连,整个系统处于静止状态。弹簧劲度系数为k,重力加速度为g。现剪断细线,下列
说法正确的是( )
A.小球A 运动到弹簧原长处的速度最大
B.剪断细线的瞬间,小球A 的加速度大小为g
2
C.小球A 运动到最高点时,弹簧的伸长量为mg
k
D.小球A 运动到最低点时,弹簧的伸长量为2mg
k
答案 BC 【命题点】胡克定律 能量守恒 简谐运动的对称性
解析 剪断细线前,对小球A、B 受力分析可得弹簧的弹力F1=3mg;(点拨:弹簧弹力不能突变)剪断细
线瞬间,对小球A 受力分析可得F1-2mg=2ma,解得此时小球A 的加速度大小a=g
2 ,B 正确。由能量守
恒可得,剪断细线瞬间小球A 所处位置为其运动的最低点,可得小球A 运动到最低点时,弹簧的伸长
量Δx1=3mg
k
,D 错误。剪断细线后,小球A 先向上做加速运动,当加速度为零时,小球A 的速度最大,
此时弹簧的弹力F2=2mg,弹簧处于伸长状态,A 错误。(点拨:剪断细线后,小球A 在竖直方向做简谐
运动)由简谐运动的对称性可得,小球在最高点时加速度大小等于g
2 、方向竖直向下,由牛顿第二定
律可得2mg-F3=2m·g
2 ,解得F3=mg,可得F3方向向上,弹簧处于伸长状态,由胡克定律可得弹簧的伸长
量Δx3= F3
k =mg
k ,C 正确。
剪断细线后,小球A 运动到最高点的判断:假设小球A 运动到最高点时,弹簧的伸长量为Δx3,由能量守恒可
得1
2k(Δx1)2=2mg(Δx1-Δx3)+1
2k(Δx3)2,解得Δx3=mg
k ,C 正确。
4.(2025 河北,9,6 分)(多选)如图,截面为等腰三角形的光滑斜面体固定在水平地面上,两个相同的
小物块通过不可伸长的细绳跨过顶端的轻质定滑轮,静止在斜面体两侧,细绳与斜面平行。此外,两
物块分别用相同的轻质弹簧与斜面体底端相连,且弹簧均处于原长。将左侧小物块沿斜面缓慢拉下
一小段距离,然后松开。弹簧始终在弹性限度内,斜面倾角为θ,不计摩擦和空气阻力。在两物块运
动过程中,下列说法正确的是( )
A.左侧小物块沿斜面做简谐运动
B.细绳的拉力随左侧小物块加速度的增大而增大
C.右侧小物块在最高位置的加速度与其在最低位置的加速度大小相等
D.若θ 增大,则右侧小物块从最低位置运动到最高位置所用的时间变长
答案 AC 【命题点】简谐运动
解析 设左侧小物块被沿斜面缓慢拉下的距离为x,绳拉力大小为T,弹簧劲度系数为k,同一时刻
左、右侧小物块加速度大小相等,则对左侧小物块有kx+T-mg sin θ=ma,对右侧小物块有kx+mg
sin θ-T=ma,联立解得T=mg sin θ,B 错误;ma=kx,即小物块所受的合力大小与x 成正比且总指向
弹簧原长时小物块的位置 ,所以小物块沿斜面做简谐运动,A 正确;根据简谐运动对称性可知右侧小
物块在最高位置的加速度与其在最低位置的加速度大小相等,C 正确;若θ 增大,小物块受到的回复
力不变,周期不变,则右侧小物块从最低位置运动到最高位置所用的时间不变,D 错误。
5.(2025 云南,10,6 分)(多选)如图所示,倾角为θ 的固定斜面,其顶端固定一劲度系数为k 的轻质
弹簧,弹簧处于原长时下端位于O 点。质量为m 的滑块Q(视为质点)与斜面间的动摩擦因数μ=tan
θ。过程Ⅰ:Q 以速度v0从斜面底端P 点沿斜面向上运动恰好能滑至O 点;过程Ⅱ:将Q 连接在弹簧
的下端并拉至P 点由静止释放,Q 通过M 点(图中未画出)时速度最大,过O 点后能继续上滑。弹簧始
终在弹性限度内,假设最大静摩擦力等于滑动摩擦力,忽略空气阻力,重力加速度为g。则( )
A.P、M 两点之间的距离为k v0
2- 4 m g
2sin
2θ
4 kgsinθ
B.过程Ⅱ中,Q 在从P 点单向运动到O 点的过程中损失的机械能为1
4 mv0
2
C.过程Ⅱ中,Q 从P 点沿斜面向上运动的最大位移为k v0
2-8m g
2sin
2θ
2kgsinθ
D.连接在弹簧下端的Q 无论从斜面上何处释放,最终一定静止在OM(含O、M 点)之间
答案 CD 【命题点】斜面+弹簧模型
解析 过程Ⅰ,Q 由P 点至O 点,由能量守恒可得1
2mv0
2=mgx1 sin θ+μmg cos θ·x1,由于μ=tan
θ,解得x1=
v0
2
4 gsinθ
;过程Ⅱ,由于Q 通过M 点时速度最大,故Q 在M 点时,加速度为零,可得kx2=mg
sin θ+μmg cos θ,解得x2=2mgsinθ
k
;P、M 两点之间的距离为x1-x2=k v0
2-8m g
2sin
2θ
4 kgsinθ
,A 错
误。过程Ⅱ中,Q 从P 点运动到O 点,(解题关键:Q 受重力G、斜面的支持力FN、弹簧的弹力F 弹及斜
面对Q 的摩擦力Ff,其中FN对Q 不做功,F 弹和Ff对Q 做功之和改变了Q 的机械能)滑块Q 损失的机械
能ΔE=μmg cos θ·x1-1
2kx1
2,代入μ=tan θ、x1=
v0
2
4 gsinθ
,解得ΔE=1
4 mv0
2-
k v0
4
32 g
2sin
2θ
,B 错
误。过程Ⅱ中,Q 从P 点沿斜面向上运动至最高点N 点过程,Q 做简谐运动,根据简谐运动的对称性,
可得Q 在P 点时的加速度大小a1 和Q 在N 点时的加速度大小a2 相等,由牛顿第二定律可得a1=
k x1-mgsinθ - μmgcosθ
m
、a2=mgsinθ+ μmgcosθ+k x3
m
,解得x3=
v0
2
4 gsinθ
-4 mgsinθ
k
;Q 从P 点
沿斜面向上运动的最大位移为x1+x3=k v0
2-8m g
2sin
2θ
2kgsinθ
,C 正确。(解题关键:利用假设法判断Q 最
终静止的位置)假设滑块Q 最终静止在O 点和N 点之间(不包含O、N),弹簧处于压缩状态,弹簧对Q
的弹力F 弹方向沿斜面向下,F 弹与重力沿斜面向下的分力的合力大于Q 与斜面间的最大静摩擦力,Q
不可能静止,此假设不成立;假设Q 最终静止在P 点和M 点之间(不包含P、M),弹簧处于拉伸状态,F
弹方向沿斜面向上,且F 弹>mg sinθ+μmg cosθ,可得Q 不可能静止,此假设不成立;当Q 在O、M(含
O、M 点)之间时,若Q 处于平衡状态,可得F 弹=mg sin θ+Ff 静,其中0≤F 弹≤mg sin θ+μmg cos
θ,故-μmg cos θ≤Ff 静≤μmg cos θ,满足静止条件,D 正确。
B 选项中,Q 从P 点单向运动到O 点时,滑动摩擦力对Q 做功为-μmg cos θ·x1=-1
4 mv0
2,但由于弹簧弹力对Q
做正功,所以Q 损失机械能小于1
4 mv0
2。
6.
(2025 陕晋青宁,10,6 分)(多选)如图,与水平面成53°夹角且固定于O、M 两点的硬直杆上套
着一质量为1 kg 的滑块,弹性轻绳一端固定于O 点,另一端跨过固定在Q 处的光滑定滑轮与位于直
杆上P 点的滑块拴接,弹性轻绳原长为OQ,PQ 为1.6 m 且垂直于OM。现将滑块无初速释放,假设最大
静摩擦力与滑动摩擦力相等。滑块与杆之间的动摩擦因数为0.16,弹性轻绳上弹力F 的大小与其伸
长量x 满足F=kx,k=10 N/m,g 取10 m/s2,sin 53°=0.8。则滑块( )
A.与杆之间的滑动摩擦力大小始终为1.6 N
B.下滑与上滑过程中所受滑动摩擦力的冲量相同
C.从释放到静止的位移大小为0.64 m
D.从释放到静止克服滑动摩擦力做功为2.56 J
答案 AC 设PQ 与杆之间的夹角为α,滑块沿杆运动时,垂直于杆方向合力为零,可得F sin α=mg
cos 53°+FN, 其中F=k · PQ
sin α
( 点拨: 弹性轻绳上的力在垂直于杆方向上的分力为F sin
α=k·PQ=16 N,为定值),所以滑块与杆之间的弹力大小FN=10 N,滑块与杆之间的滑动摩擦力大小
Ff=μFN=1.6 N,大小始终不变,A 正确。下滑和上滑过程中,滑块所受滑动摩擦力的方向相反,冲量为
矢量,故滑动摩擦力的冲量一定不相同,B 错误。滑块下滑过程,可看成简谐运动在半个周期内的运
动(点拨:当滑块沿杆下滑时,假设在O1处滑块加速度为零,有mg sin 53°-μFN-F cos α=0,其中F
cos α=k · PQ
sin α
cos α=k · PQ
tan α
=k·PO1,即mg sin 53°-μFN-k·PO1=0;若滑块位于距O1沿杆向
上Δx 处,滑块所受合力F 合=mg sin 53°-μFN-k(PO1-Δx)=kΔx,可知滑块下滑过程中做简谐运动;
同理可得滑块上滑过程中做简谐运动,但需注意滑块下滑和上滑过程所受滑动摩擦力的方向相反,
则下滑和上滑过程对应的平衡位置不在同一位置),设P'为简谐运动的最低点,平衡位置为O1,在O1
有mg sin 53°=k·PO1+μFN,解得PO1=0.64 m,此简谐运动的振幅A1=0.64 m,则PP'=2A1=1.28 m;滑
块上滑过程,可看成另一个简谐运动在半个周期内的运动,设平衡位置为O2,QO2与杆之间的夹角为
γ,可得mg sin 53°+μFN=k · PQ
sin γ
·cos γ,其中PQ
sin γ ·cos γ=PO2,联立解得PO2=0.96 m,此简
谐运动的振幅A2=PP'-PO2=0.32 m;由简谐运动的对称性可得滑块上滑刚好可回到O1处且无法下滑,
故滑块从释放到静止的位移大小等于PO1=0.64 m,C 正确。滑块从释放到静止,克服滑动摩擦力做功
Wf=μFN(2A1+2A2)=3.072 J,D 错误
7.(2024 贵州,9,5 分)(多选)如图,一玻璃瓶的瓶塞中竖直插有一根两端开口的细长玻璃管,管中一
光滑小球将瓶中气体密封,且小球处于静止状态,装置的密封性、绝热性良好。对小球施加向下的
力使其偏离平衡位置,在t=0 时由静止释放,小球的运动可视为简谐运动,周期为T。规定竖直向上
为正方向,则小球在t=1.5T 时刻( )
A.位移最大,方向为正 B.速度最大,方向为正
C.加速度最大,方向为负 D.受到的回复力大小为零
【答案】AC
【解析】以平衡位置为坐标原点,竖直向上为正方向,t=0 时小球静止,处在最低点,作出小球位置随
时间变化的图像如图所示,
小球在t=1.5T 时刻处于最高点位置,此时位移最大,方向向上(正方向),A 正确。小球受到的回复力
最大,方向向下(指向平衡位置),D 错误。小球的加速度最大,方向与回复力方向相同,即方向为
负,C 正确。小球速度为0,B 错误。
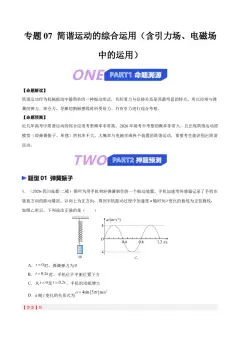
8.(2024 福建)某简谐振动的y −t图像如图所示,则以下说法正确的是( )
A.振幅2cm B.频率2.5 Hz
C.0.1s时速度为0 D.0.2s时加速度方向竖直向下
【答案】B
【解析】根据图像可知,振幅为1cm;周期T =0.4s,则频率f = 1
T = 1
0.4 Hz=2.5 Hz,故A 错误,
B 正确;根据图像可知,0.1s时质点处于平衡位置,此时速度最大,故C 错误;根据图像可知,
0.2s时质点处于负向最大位置处,则此时加速度方向竖直向上,故D 错误。
9.(2024 北京,9,3 分)图甲为用手机和轻弹簧制作的一个振动装置。手机加速度传感器记录了手机
在竖直方向的振动情况,以向上为正方向,得到手机振动过程中加速度a 随时间t 变化的曲线为正弦
曲线,如图乙所示。下列说法正确的是( )
A.t=0 时,弹簧弹力为0
B.t=0.2 s 时,手机位于平衡位置上方
C.从t=0 至t=0.2 s,手机的动能增大
D.a 随t 变化的关系式为a=4 sin(2.5π t) m/s2
【答案】 D
【解析】t=0 时,手机加速度a=0,手机所受弹簧的弹力F 等于手机的重力mg,A 错误。T=0.2 s 时,
手机的加速度方向向上,所以F>mg,由振动特点a 与x 方向相反可得手机位于平衡位置的下方,B 错
误。从t=0 至t=0.2 s,手机由平衡位置运动至最低点,速度由最大值减为零,手机的动能减小,C 错
误。设a 随t 变化的关系式为a=A sin (ωt+φ) ,其中ω=2π
0.8 rad/s=2.5π rad/s,A=4 m/s2,φ=0,可得
a=4 sin (2.5π t) m/s2,D 正确。
10.(2024 浙江6 月,9,3 分)如图所示,不可伸长的光滑细线穿过质量为0.1 kg 的小铁球,两
端A、B 悬挂在倾角为30°的固定斜杆上,间距为1.5 m。小球平衡时,A 端细线与杆垂直;当小
球受到垂直纸面方向的扰动做微小摆动时,等效于悬挂点位于小球重垂线与AB 交点的单摆,重力
加速度取10 m/s2,则( )
A.摆角变小,周期变大
B.小球摆动周期约为2 s
C.小球平衡时,A 端拉力为
❑√3
2 N
D.小球平衡时,A 端拉力小于B 端拉力
【答案】B
【解析】由单摆的周期公式T=2π❑√
L
g
可知,单摆的周期与摆角大小无关,A 错误。由几何关系可
知(提示:细线穿过小铁球,则小铁球两侧细线与竖直方向夹角相等),小铁球两侧细线与竖直方
向的夹角均为30°,由L=1.5 tan30°
cos30°
m 可得单摆的摆长L=1 m;由T=2π❑√
L
g
可得T≈2 s,B 正
确。对小铁球受力分析如图所示,由受力平衡可得FA=FB=
❑√3
3 mg=
❑√3
3 N,C、D 错误。
11.(2023 山东,10,4 分)(多选)如图所示,沿水平方向做简谐运动的质点,依次通过相距L 的A、B
两点。已知质点在A 点的位移大小为振幅的一半,B 点位移大小是A 点的❑√3倍,质点经过A 点时开
始计时,t 时刻第二次经过B 点,该振动的振幅和周期可能是( )
A. 2 L
❑√3-1,3t
B. 2 L
❑√3-1,4t C. 2 L
❑√3+1,12
5 t
D. 2 L
❑√3+1,12
7 t
【答案】BC
【解析】若平衡位置O 在A、B 之间,如图1 所示,则A1
2 (1+❑√3)=L,解得振幅A1=OP= 2 L
❑√3+1,质点
经过A 点时开始计时,t 时刻第二次经过B 点,从A 运动到O 的时间为T 1
12,从O 运动到最大位移P 处
的时间为T 1
4 ,从P 运动到B 的时间为T 1
12,则t=T 1
12+T 1
4 +T 1
12,解得T1=12
5 t,C 正确,D 错误;若A、B 在
平衡位置O 同侧,以O 在A 的左侧为例,如图2 所示,A2'=OP,则A2
2 (❑√3-1)=L,解得振幅A2= 2 L
❑√3-1
,质点经过A 点时开始计时,t 时刻第二次经过B 点,从A 运动到B 的时间为T 2
12
,从B 运动到最大位
移处P 再回到B 的时间为T 2
6 ,则t=T 2
12+T 2
6 ,解得T2=4t,B 正确,A 错误。
专题 机械振动
真题试练2:受迫振动
1. (2025 广东,1,4 分)关于受迫振动和多普勒效应,下列说法正确的是( )
A.系统的固有频率与驱动力频率有关
B.只要驱动力足够大,共振就能发生
C.应用多普勒效应可以测量车辆的速度
D.观察者与波源相互远离时,接收到的波的频率比波源的频率大
答案 C 系统的固有频率与外界的驱动力频率无关,A 错误。共振的条件是驱动力频率等于系统的固
有频率,与驱动力的大小无关,B 错误。应用多普勒效应测速,其原理是波源和观察者之间的相对运
动会导致观察到的波的频率发生变化。当波源和观察者相互接近时,观察者接收到的波的频率会增
大;反之,当两者相互远离时,观察者接收到的波的频率会减小。在测速应用中,通过测量接收到的
波的频率变化,可以计算出目标物体的运动速度,C 正确,D 错误。
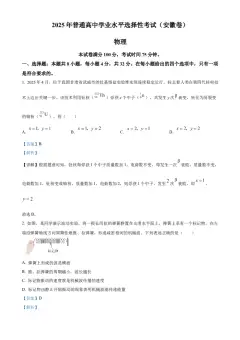
2. (2025 安徽,2,4 分)如图,某同学演示波动实验,将一根长而软的弹簧静置在光滑水平面上,弹簧
上系有一个标记物,在左端沿弹簧轴线方向周期性地推、拉弹簧,形成疏密相间的机械波。下列表
述正确的是( )
A.弹簧上形成的波是横波
B.推、拉弹簧的周期越小,波长越长
C.标记物振动的速度就是机械波传播的速度
D.标记物由静止开始振动的现象表明机械波能传递能量
答案 D 弹簧上形成的波传播方向与标记物的振动方向相同,是纵波,A 错误。机械波的波速由介质
决定,由λ=vT 可知推、拉弹簧的周期越小,波长越小,B 错误。标记物振动的速度反映的是机械波
中质点的左右振动情况,是周期性变化的,机械波传播的速度反映的是波的传播情况,在同一均匀介
质中,机械波的传播速度不变,两者的本质不同,C 错误。标记物由静止开始振动,能量增加,表明机
械波能传递能量,D 正确。