文档文本内容
高考重点考点解读与针对性训练
第十三章  电磁感应
考点103  导体切割磁感线产生感应电动势
【考点解读】
1.动生电动势
产生原因
导体做切割磁感线运动
移动电荷的非静电力
导体中自由电荷受沿[6] 导体 方向的洛伦兹力
回路中相当于电源的部分
做切割磁感线运动的导体
方向判断方法
通常由右手定则判断,也可由楞次定律判断
大小计算方法
由E=Blv 计算,也可由E=n ΔΦ
Δt 计算
2.导体平动切割磁感线
导体平动切割磁感线产生感应电动势的计算式为E=Blv,应从几个方面理解和掌握
(1)正交性
本公式要求磁场是匀强磁场,还需B、l、v 三者[7] 相互垂直
(2)平均性
导体平动切割磁感线时,若v 为平均速度,则E 为平均感应电动势,即
[8] E=
  Bl
  v
(3)瞬时性
导体平动切割磁感线时,若v 为瞬时速度,则E 为相应的[9] 瞬时感应
电动势
(4)有效性
公式中的l 为导体的有效切割长度,即导体在与v 共同所在平面上垂直
于v 的方向上的[10] 投影长度
(5)相对性
E=Blv 中的速度v 是导体相对于磁场的速度,若磁场也在运动,应注意
速度间的相对关系
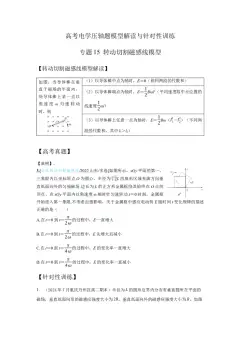
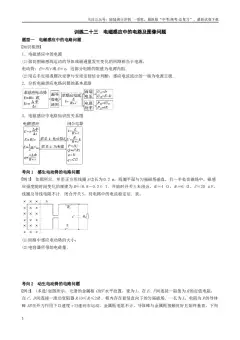
3.导体转动切割磁感线
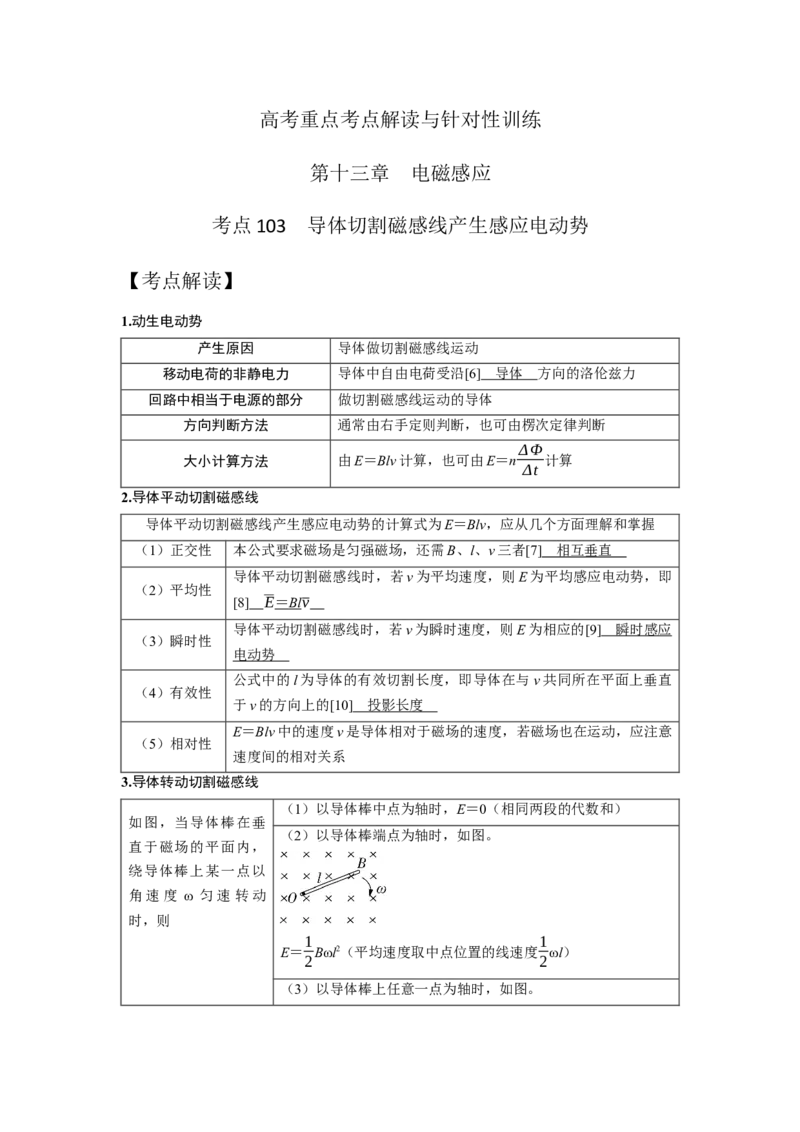
如图,当导体棒在垂
直于磁场的平面内,
绕导体棒上某一点以
角速度ω 匀速转动
时,则
(1)以导体棒中点为轴时,E=0(相同两段的代数和)
(2)以导体棒端点为轴时,如图。
E=1
2Bωl2(平均速度取中点位置的线速度1
2ωl)
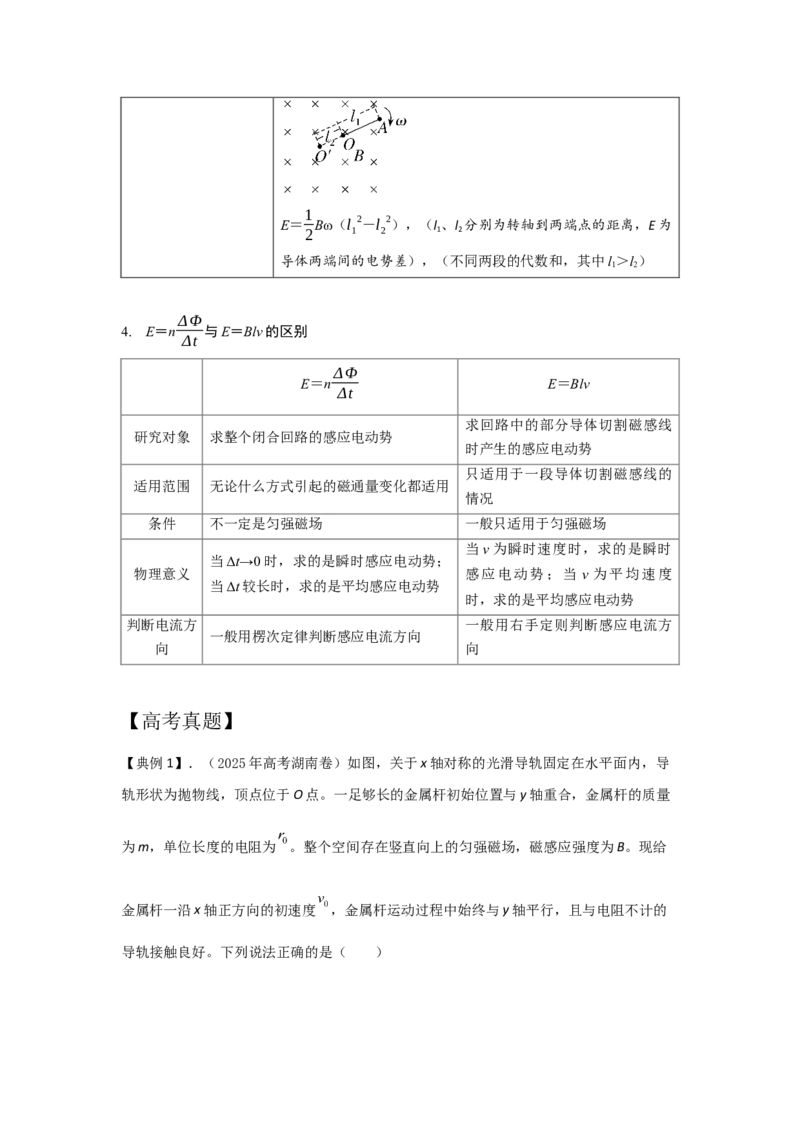
(3)以导体棒上任意一点为轴时,如图。
E=1
2Bω(l1
2-l2
2),(l1、l2分别为转轴到两端点的距离,E 为
导体两端间的电势差),(不同两段的代数和,其中l1>l2)
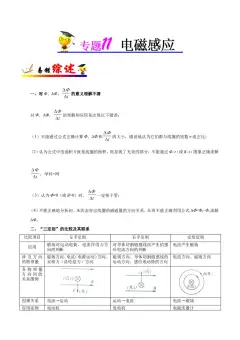
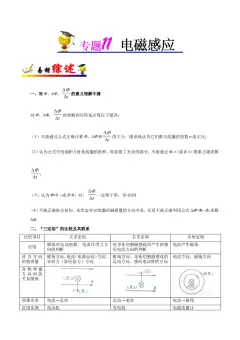
4.  E=n ΔΦ
Δt 与E=Blv 的区别
E=n ΔΦ
Δt
E=Blv
研究对象
求整个闭合回路的感应电动势
求回路中的部分导体切割磁感线
时产生的感应电动势
适用范围
无论什么方式引起的磁通量变化都适用
只适用于一段导体切割磁感线的
情况
条件
不一定是匀强磁场
一般只适用于匀强磁场
物理意义
当Δt→0 时,求的是瞬时感应电动势;
当Δt 较长时,求的是平均感应电动势
当v 为瞬时速度时,求的是瞬时
感应电动势;当v 为平均速度
时,求的是平均感应电动势
判断电流方
向
一般用楞次定律判断感应电流方向
一般用右手定则判断感应电流方
向
【高考真题】
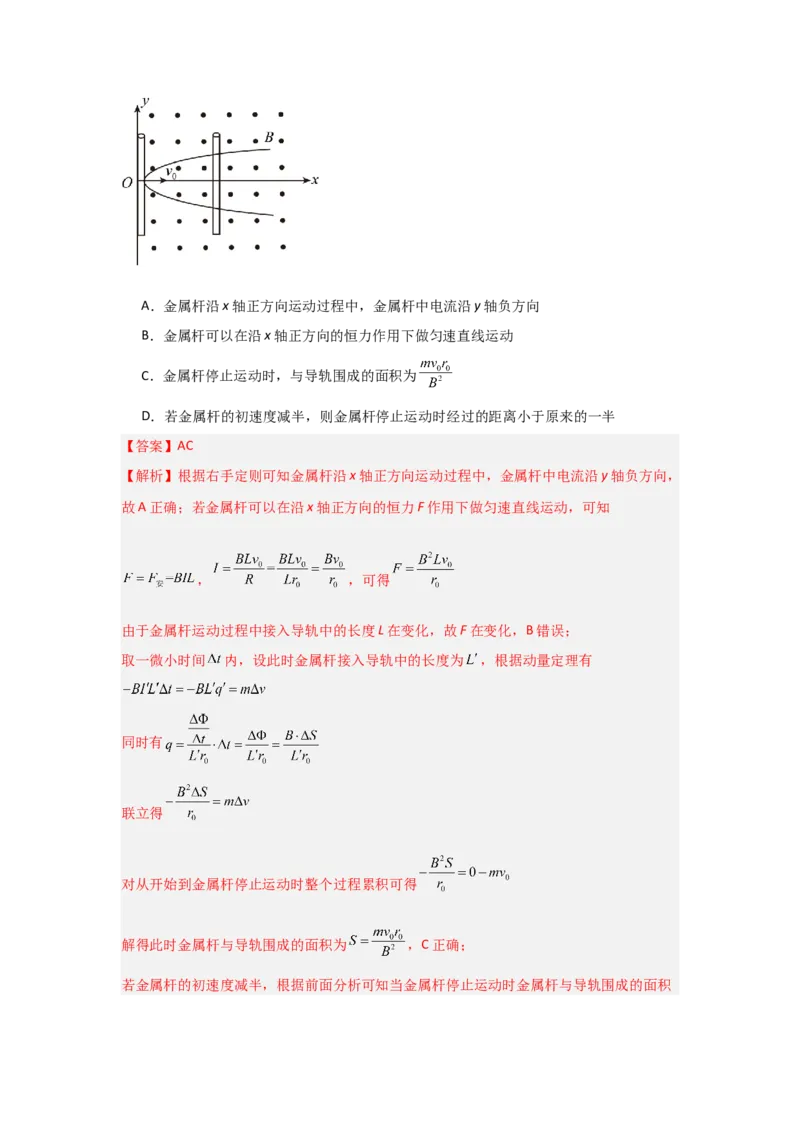
【典例1】.(2025 年高考湖南卷)如图,关于x 轴对称的光滑导轨固定在水平面内,导
轨形状为抛物线,顶点位于O 点。一足够长的金属杆初始位置与y 轴重合,金属杆的质量
为m,单位长度的电阻为
。整个空间存在竖直向上的匀强磁场,磁感应强度为B。现给
金属杆一沿x 轴正方向的初速度
,金属杆运动过程中始终与y 轴平行,且与电阻不计的
导轨接触良好。下列说法正确的是(  )
A.金属杆沿x 轴正方向运动过程中,金属杆中电流沿y 轴负方向
B.金属杆可以在沿x 轴正方向的恒力作用下做匀速直线运动
C.金属杆停止运动时,与导轨围成的面积为
D.若金属杆的初速度减半,则金属杆停止运动时经过的距离小于原来的一半
【答案】AC
【解析】根据右手定则可知金属杆沿x 轴正方向运动过程中,金属杆中电流沿y 轴负方向,
故A 正确;若金属杆可以在沿x 轴正方向的恒力F 作用下做匀速直线运动,可知
,
,可得

由于金属杆运动过程中接入导轨中的长度L 在变化,故F 在变化,B 错误;
取一微小时间
内,设此时金属杆接入导轨中的长度为
,根据动量定理有
同时有
联立得
对从开始到金属杆停止运动时整个过程累积可得
解得此时金属杆与导轨围成的面积为
,C 正确;
若金属杆的初速度减半,根据前面分析可知当金属杆停止运动时金属杆与导轨围成的面积
为
,根据抛物线的图像规律可知此时金属杆停止运动时经过的距离大于原来的一半,
D 错误。
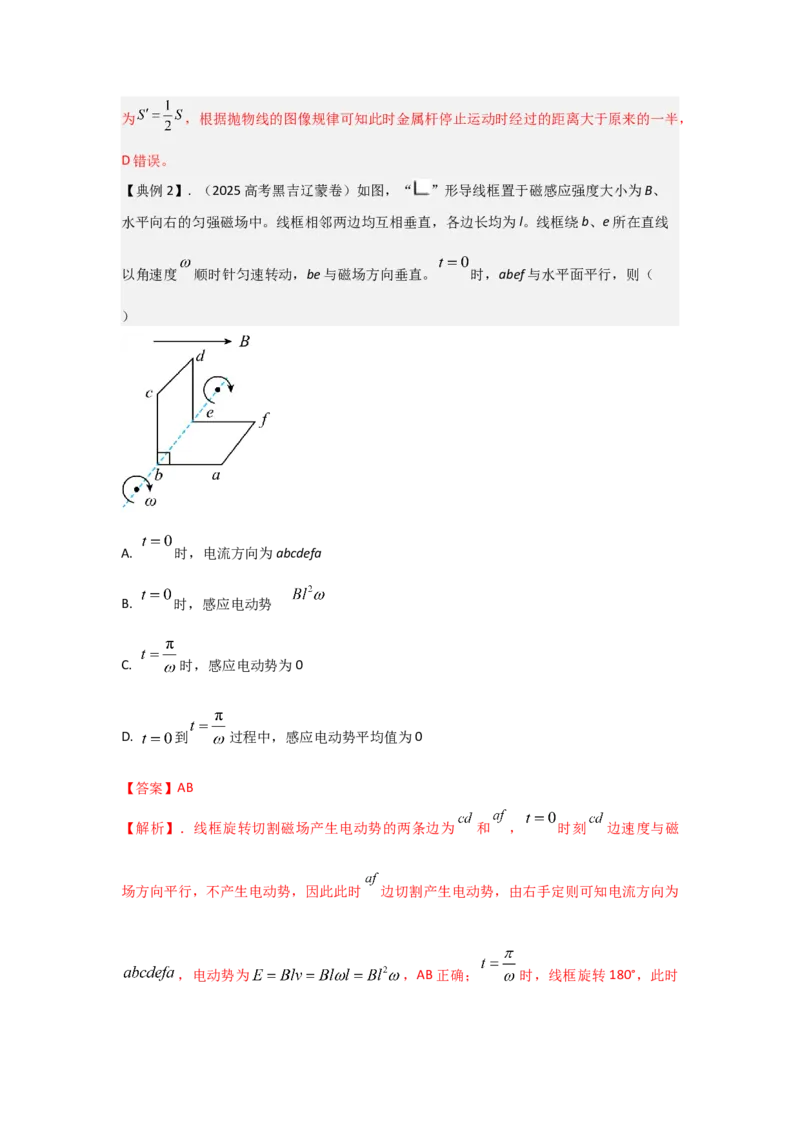
【典例2】. (2025 高考黑吉辽蒙卷)如图,“
”形导线框置于磁感应强度大小为B、
水平向右的匀强磁场中。线框相邻两边均互相垂直,各边长均为l。线框绕b、e 所在直线
以角速度
顺时针匀速转动,be 与磁场方向垂直。
时,abef 与水平面平行,则(
)
A.
时,电流方向为abcdefa
B.
时,感应电动势
C.
时,感应电动势为0
D.
到
过程中,感应电动势平均值为0
【答案】AB
【解析】.线框旋转切割磁场产生电动势的两条边为
和
,
时刻
边速度与磁
场方向平行,不产生电动势,因此此时
边切割产生电动势,由右手定则可知电流方向为
,电动势为
,AB 正确;
时,线框旋转180°,此时
依旧是
边切割磁场产生电动势,感应电动势不为零,C 错误;
到
时,线框
的磁通量变化量为零,线框
的磁通量变化量为
由法拉第电磁感应定律可得平均电动势为
,D 错误。
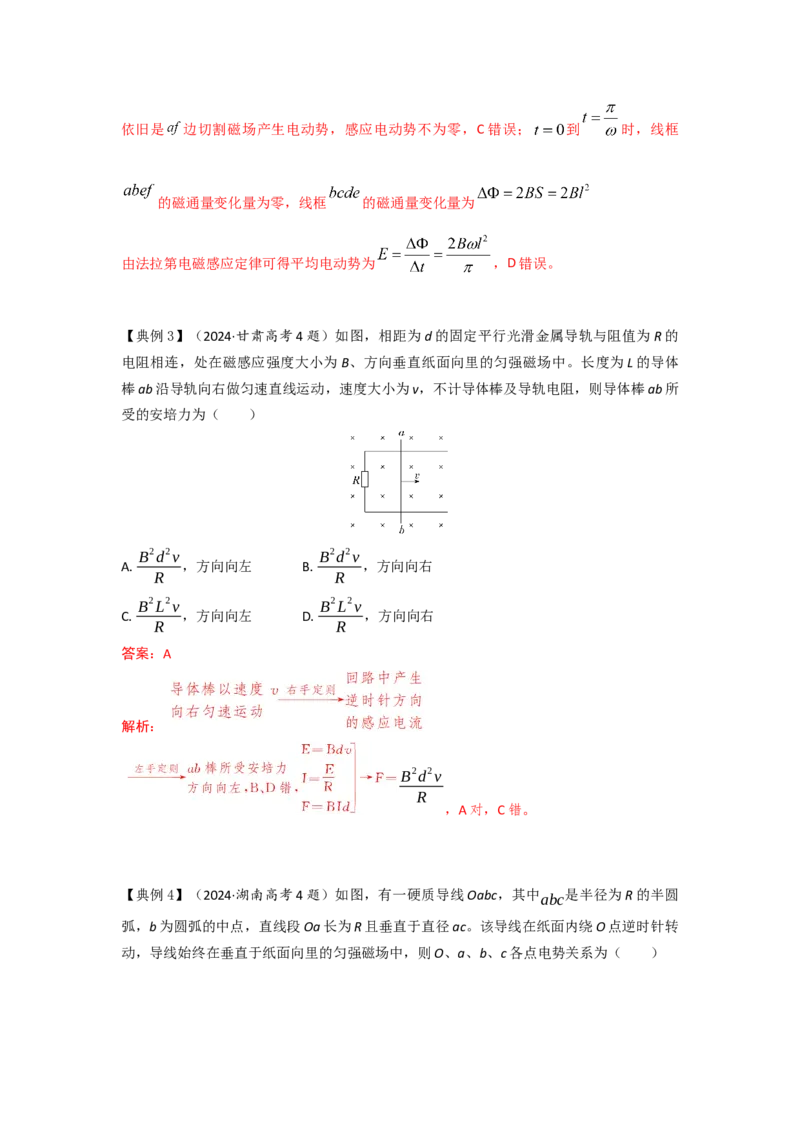
【典例3】(2024·甘肃高考4 题)如图,相距为d 的固定平行光滑金属导轨与阻值为R 的
电阻相连,处在磁感应强度大小为B、方向垂直纸面向里的匀强磁场中。长度为L 的导体
棒ab 沿导轨向右做匀速直线运动,速度大小为v,不计导体棒及导轨电阻,则导体棒ab 所
受的安培力为(  )
A.B
2d
2v
R
,方向向左
B.B
2d
2v
R
,方向向右
C.B
2 L
2v
R
,方向向左
D.B
2 L
2v
R
,方向向右
答案:A
解析:

B
2d
2v
R
,A 对,C 错。
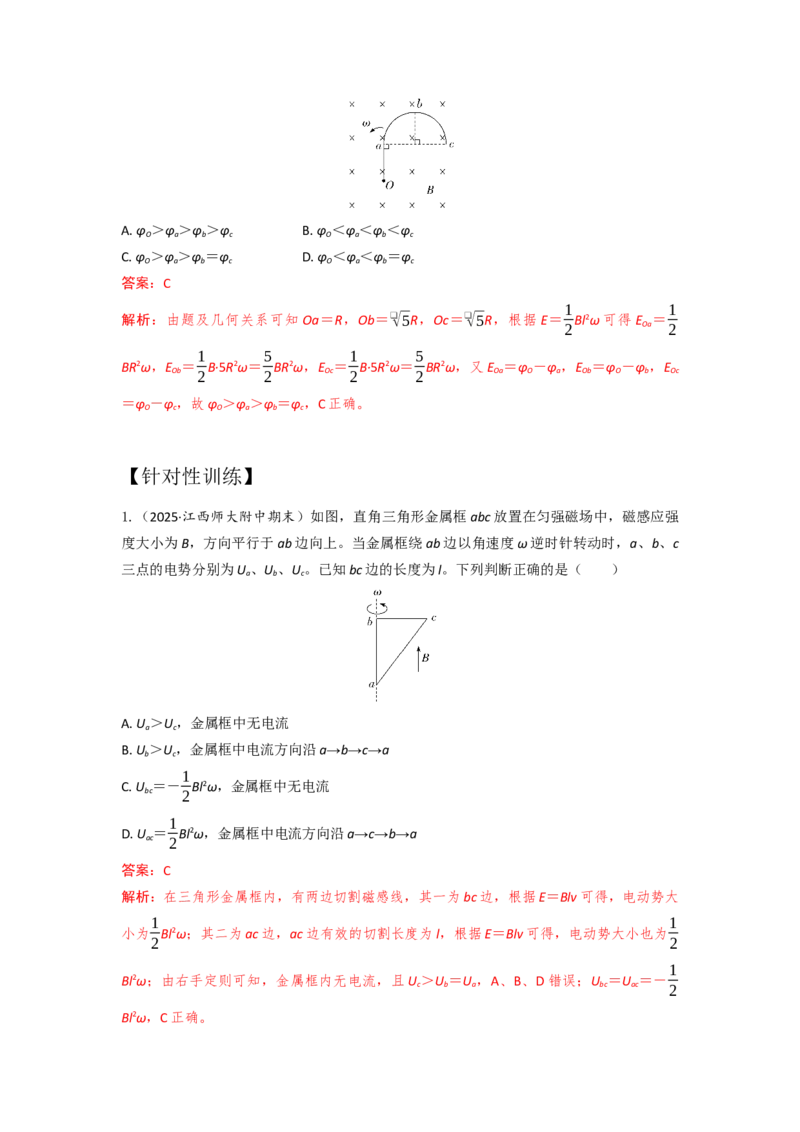
【典例4】(2024·湖南高考4 题)如图,有一硬质导线Oabc,其中abc
⏜是半径为R 的半圆
弧,b 为圆弧的中点,直线段Oa 长为R 且垂直于直径ac。该导线在纸面内绕O 点逆时针转
动,导线始终在垂直于纸面向里的匀强磁场中,则O、a、b、c 各点电势关系为(  )
A.φO>φa>φb>φc
B.φO<φa<φb<φc
C.φO>φa>φb=φc
D.φO<φa<φb=φc
答案:C
解析:由题及几何关系可知Oa=R,Ob=❑√5R,Oc=❑√5R,根据E=1
2Bl2ω 可得EOa=1
2
BR2ω,EOb=1
2B·5R2ω=5
2BR2ω,EOc=1
2B·5R2ω=5
2BR2ω,又EOa=φO-φa,EOb=φO-φb,EOc
=φO-φc,故φO>φa>φb=φc,C 正确。
【针对性训练】
1.(2025·江西师大附中期末)如图,直角三角形金属框abc 放置在匀强磁场中,磁感应强
度大小为B,方向平行于ab 边向上。当金属框绕ab 边以角速度ω 逆时针转动时,a、b、c
三点的电势分别为Ua、Ub、Uc。已知bc 边的长度为l。下列判断正确的是(  )
A.Ua>Uc,金属框中无电流
B.Ub>Uc,金属框中电流方向沿a→b→c→a
C.Ubc=-1
2Bl2ω,金属框中无电流
D.Uac=1
2Bl2ω,金属框中电流方向沿a→c→b→a
答案:C
解析:在三角形金属框内,有两边切割磁感线,其一为bc 边,根据E=Blv 可得,电动势大
小为1
2Bl2ω;其二为ac 边,ac 边有效的切割长度为l,根据E=Blv 可得,电动势大小也为1
2
Bl2ω;由右手定则可知,金属框内无电流,且Uc>Ub=Ua,A、B、D 错误;Ubc=Uac=-1
2
Bl2ω,C 正确。
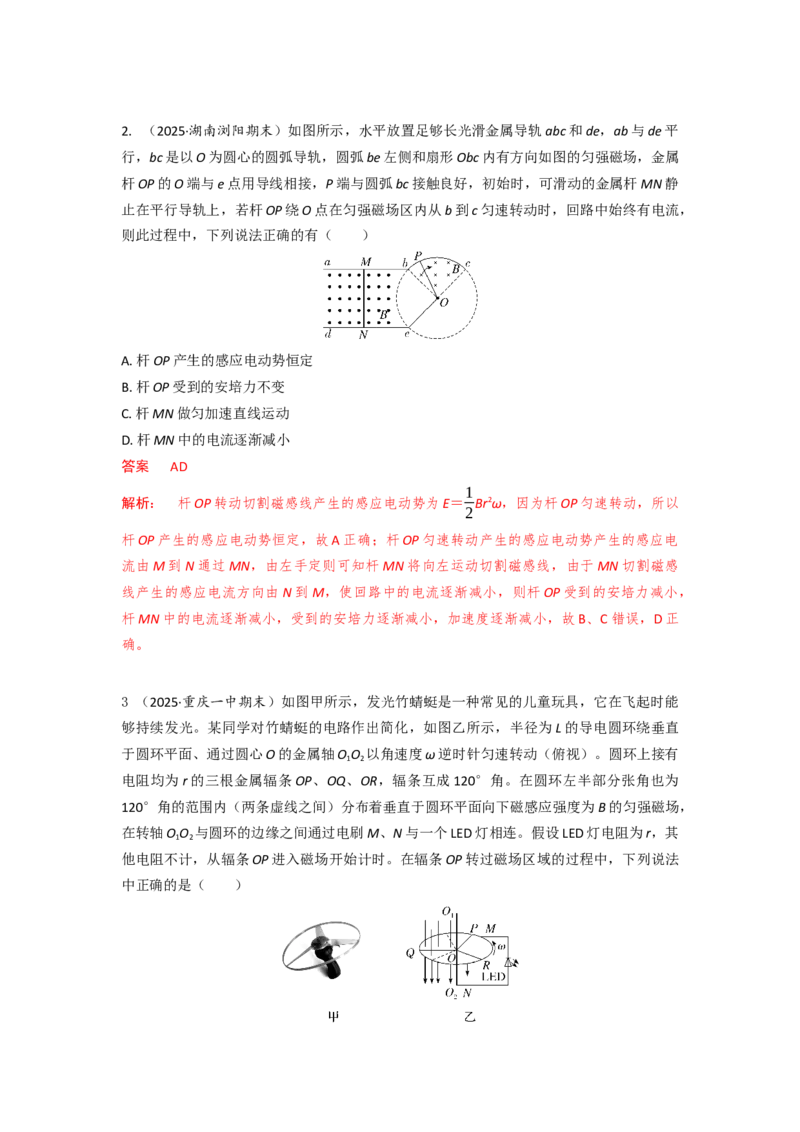
2. (2025·湖南浏阳期末)如图所示,水平放置足够长光滑金属导轨abc 和de,ab 与de 平
行,bc 是以O 为圆心的圆弧导轨,圆弧be 左侧和扇形Obc 内有方向如图的匀强磁场,金属
杆OP 的O 端与e 点用导线相接,P 端与圆弧bc 接触良好,初始时,可滑动的金属杆MN 静
止在平行导轨上,若杆OP 绕O 点在匀强磁场区内从b 到c 匀速转动时,回路中始终有电流,
则此过程中,下列说法正确的有(  )
A.杆OP 产生的感应电动势恒定
B.杆OP 受到的安培力不变
C.杆MN 做匀加速直线运动
D.杆MN 中的电流逐渐减小
答案   AD
解析: 杆OP 转动切割磁感线产生的感应电动势为E=1
2Br2ω,因为杆OP 匀速转动,所以
杆OP 产生的感应电动势恒定,故A 正确;杆OP 匀速转动产生的感应电动势产生的感应电
流由M 到N 通过MN,由左手定则可知杆MN 将向左运动切割磁感线,由于MN 切割磁感
线产生的感应电流方向由N 到M,使回路中的电流逐渐减小,则杆OP 受到的安培力减小,
杆MN 中的电流逐渐减小,受到的安培力逐渐减小,加速度逐渐减小,故B、C 错误,D 正
确。
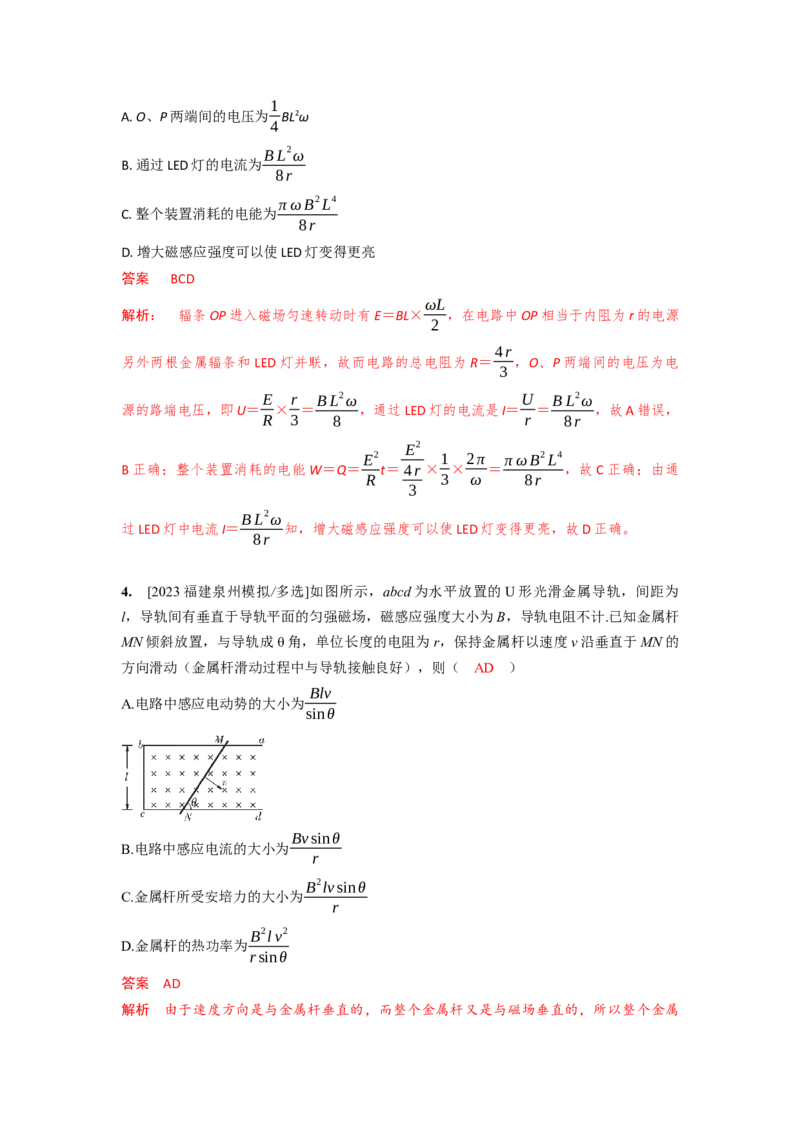
3 (2025·重庆一中期末)如图甲所示,发光竹蜻蜓是一种常见的儿童玩具,它在飞起时能
够持续发光。某同学对竹蜻蜓的电路作出简化,如图乙所示,半径为L 的导电圆环绕垂直
于圆环平面、通过圆心O 的金属轴O1O2以角速度ω 逆时针匀速转动(俯视)。圆环上接有
电阻均为r 的三根金属辐条OP、OQ、OR,辐条互成120°角。在圆环左半部分张角也为
120°角的范围内(两条虚线之间)分布着垂直于圆环平面向下磁感应强度为B 的匀强磁场,
在转轴O1O2与圆环的边缘之间通过电刷M、N 与一个LED 灯相连。假设LED 灯电阻为r,其
他电阻不计,从辐条OP 进入磁场开始计时。在辐条OP 转过磁场区域的过程中,下列说法
中正确的是(  )
A.O、P 两端间的电压为1
4 BL2ω
B.通过LED 灯的电流为B L
2ω
8r
C.整个装置消耗的电能为π ω B
2 L
4
8r
D.增大磁感应强度可以使LED 灯变得更亮
答案   BCD
解析: 辐条OP 进入磁场匀速转动时有E=BL×ωL
2 ,在电路中OP 相当于内阻为r 的电源
另外两根金属辐条和LED 灯并联,故而电路的总电阻为R=4 r
3 ,O、P 两端间的电压为电
源的路端电压,即U=E
R ×r
3=B L
2ω
8
,通过LED 灯的电流是I=U
r =B L
2ω
8r
,故A 错误,
B 正确;整个装置消耗的电能W=Q=E
2
R
t=
E
2
4 r
3
×1
3×2π
ω =π ω B
2 L
4
8r
,故C 正确;由通
过LED 灯中电流I=B L
2ω
8r
知,增大磁感应强度可以使LED 灯变得更亮,故D 正确。
4.  [2023 福建泉州模拟/多选]如图所示,abcd 为水平放置的U 形光滑金属导轨,间距为
l,导轨间有垂直于导轨平面的匀强磁场,磁感应强度大小为B,导轨电阻不计.已知金属杆
MN 倾斜放置,与导轨成θ 角,单位长度的电阻为r,保持金属杆以速度v 沿垂直于MN 的
方向滑动(金属杆滑动过程中与导轨接触良好),则( AD )
A.电路中感应电动势的大小为Blv
sinθ
B.电路中感应电流的大小为Bv sinθ
r
C.金属杆所受安培力的大小为B
2lv sinθ
r
D.金属杆的热功率为B
2l v
2
r sinθ
答案  AD
解析 由于速度方向是与金属杆垂直的,而整个金属杆又是与磁场垂直的,所以整个金属
杆均垂直切割磁感线,切割长度L=
l
sinθ ,所以感应电动势E=BLv=Blv
sinθ ,A 正确;金
属杆的电阻R=Lr=
l
sinθ r,电路中的电流I=E
R =Bv
r ,B 错误;金属杆受到的安培力F=
BIL=B
2lv
r sinθ ,C 错误;金属杆的热功率P=I2R=B
2v
2l
r sinθ ,D 正确.
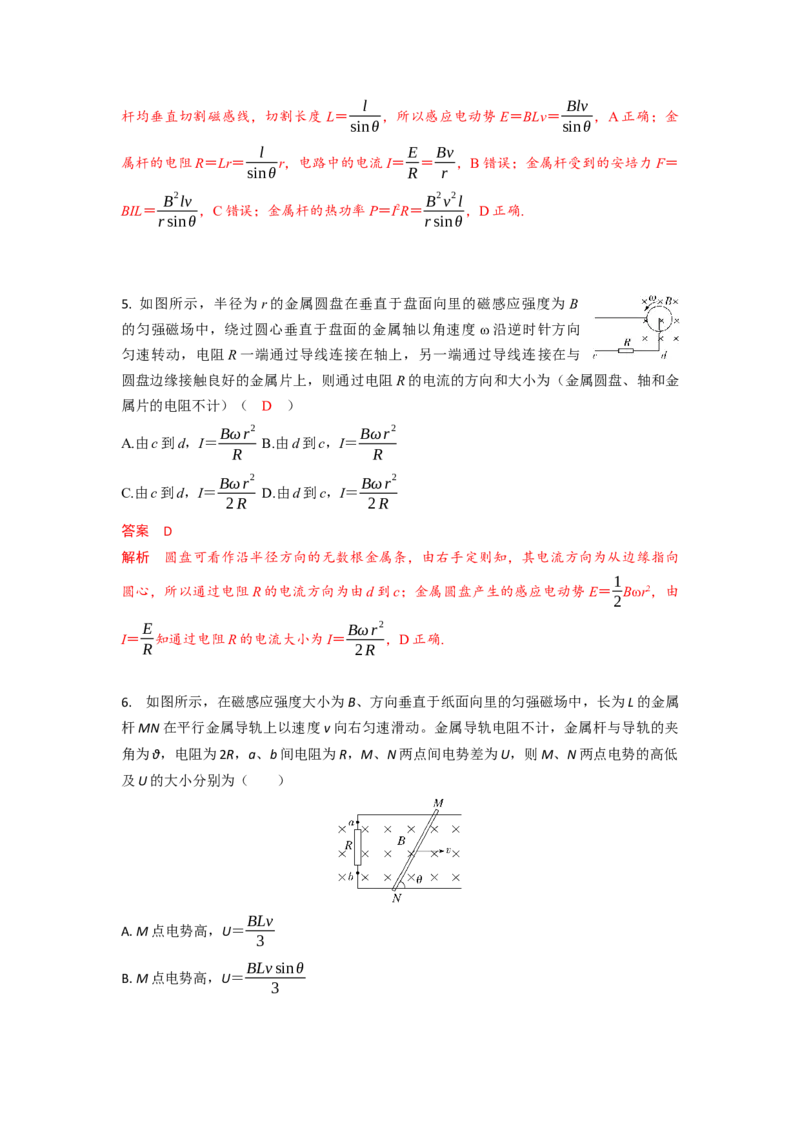
5. 如图所示,半径为r 的金属圆盘在垂直于盘面向里的磁感应强度为B
的匀强磁场中,绕过圆心垂直于盘面的金属轴以角速度ω 沿逆时针方向
匀速转动,电阻R 一端通过导线连接在轴上,另一端通过导线连接在与
圆盘边缘接触良好的金属片上,则通过电阻R 的电流的方向和大小为(金属圆盘、轴和金
属片的电阻不计)( D )
A.由c 到d,I=Bωr
2
R
B.由d 到c,I=Bωr
2
R
C.由c 到d,I=Bωr
2
2 R
D.由d 到c,I=Bωr
2
2 R
答案  D
解析 圆盘可看作沿半径方向的无数根金属条,由右手定则知,其电流方向为从边缘指向
圆心,所以通过电阻R 的电流方向为由d 到c;金属圆盘产生的感应电动势E=1
2Bωr2,由
I=E
R 知通过电阻R 的电流大小为I=Bωr
2
2 R ,D 正确.
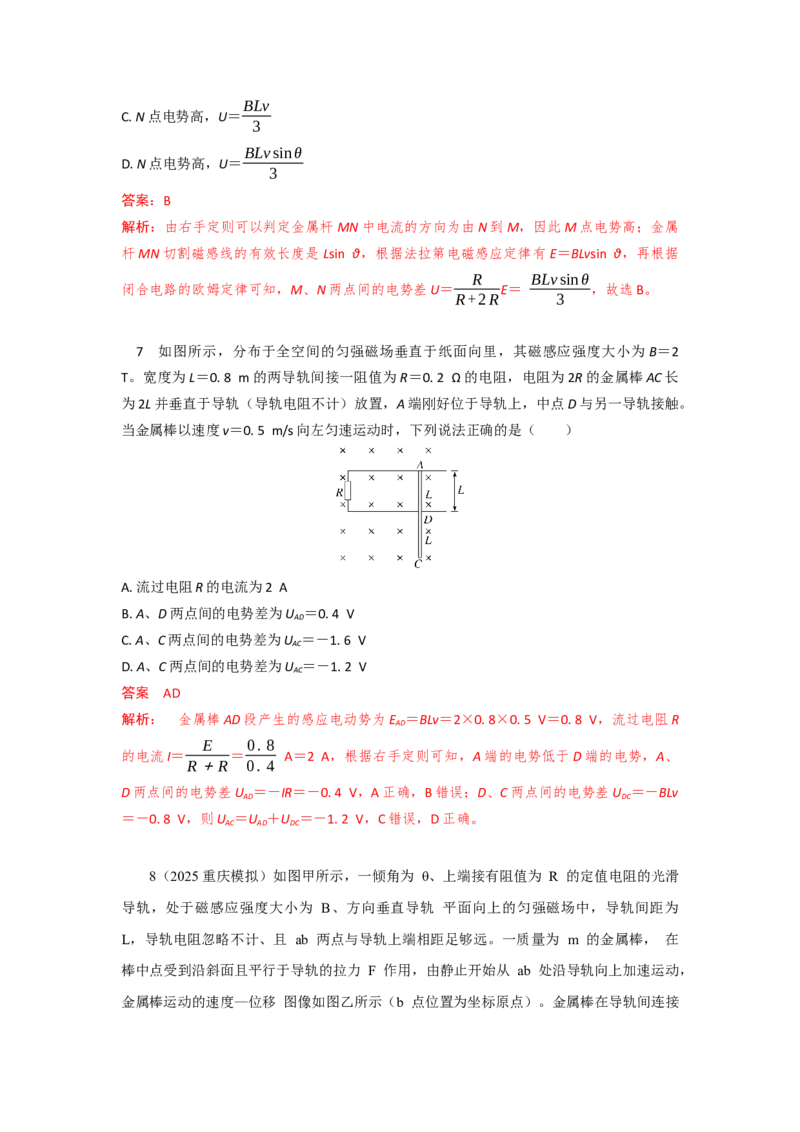
6.  如图所示,在磁感应强度大小为B、方向垂直于纸面向里的匀强磁场中,长为L 的金属
杆MN 在平行金属导轨上以速度v 向右匀速滑动。金属导轨电阻不计,金属杆与导轨的夹
角为θ,电阻为2R,a、b 间电阻为R,M、N 两点间电势差为U,则M、N 两点电势的高低
及U 的大小分别为(  )
A.M 点电势高,U=BLv
3
B.M 点电势高,U=BLv sinθ
3
C.N 点电势高,U=BLv
3
D.N 点电势高,U=BLv sinθ
3
答案:B
解析:由右手定则可以判定金属杆MN 中电流的方向为由N 到M,因此M 点电势高;金属
杆MN 切割磁感线的有效长度是Lsin θ,根据法拉第电磁感应定律有E=BLvsin θ,再根据
闭合电路的欧姆定律可知,M、N 两点间的电势差U=
R
R+2 R E= BLv sinθ
3
,故选B。
 7  如图所示,分布于全空间的匀强磁场垂直于纸面向里,其磁感应强度大小为B=2
T。宽度为L=0.8 m 的两导轨间接一阻值为R=0.2 Ω 的电阻,电阻为2R 的金属棒AC 长
为2L 并垂直于导轨(导轨电阻不计)放置,A 端刚好位于导轨上,中点D 与另一导轨接触。
当金属棒以速度v=0.5 m/s 向左匀速运动时,下列说法正确的是(  )
A.流过电阻R 的电流为2 A
B.A、D 两点间的电势差为UAD=0.4 V
C.A、C 两点间的电势差为UAC=-1.6 V
D.A、C 两点间的电势差为UAC=-1.2 V
答案  AD
解析: 金属棒AD 段产生的感应电动势为EAD=BLv=2×0.8×0.5 V=0.8 V,流过电阻R
的电流I=
E
R+R =0.8
0.4 A=2 A,根据右手定则可知,A 端的电势低于D 端的电势,A、
D 两点间的电势差UAD=-IR=-0.4 V,A 正确,B 错误;D、C 两点间的电势差UDC=-BLv
=-0.8 V,则UAC=UAD+UDC=-1.2 V,C 错误,D 正确。
8(2025 重庆模拟)如图甲所示,一倾角为 θ、上端接有阻值为 R 的定值电阻的光滑
导轨,处于磁感应强度大小为 B、方向垂直导轨 平面向上的匀强磁场中,导轨间距为
L,导轨电阻忽略不计、且 ab 两点与导轨上端相距足够远。一质量为 m 的金属棒, 在
棒中点受到沿斜面且平行于导轨的拉力 F 作用,由静止开始从 ab 处沿导轨向上加速运动,
金属棒运动的速度—位移 图像如图乙所示(b 点位置为坐标原点)。金属棒在导轨间连接
的阻值为 R,且重力加速度为 g,则金属棒从起点 b 沿 导轨向上运动 x0的过程中( )
A.金属棒所受安培力的大小与速率成正比
B.金属棒做匀加速直线运动
C.定值电阻产生的焦耳热为
D.拉力 F 做的功为
+ mgx0sinθ+
【答案】AD
【解析】若金属棒做匀加速直线运动,则金属棒运动的速度位移关系式为v2-v0
2=2ax,由此
可知金属棒运动的速度—位移 图像应该是曲线,所以金属棒做变加速直线运动,B 错误;
金属棒所受安培力的大小为,F 安=BIL=
, 即金属棒所受安培力的大小与速率成正比,
A 正确;金属棒由静止开始从 ab 处沿导轨向上加速运动过程中,安培力做负功,根据动
能定理,W 安+WF-mgx0sinθ=
,金属棒运动的速度—位移 图像与横轴所围面积为
,W 安=-Σ
△x=-
Σv△x,而Σv△x 等于金属棒运动的速度—位移 图像与横
轴所围面积为
,即W 安=-
= -
,拉力 F 做的功为WF=
+
mgx0sinθ+
,D 正确;电路中产生的焦耳热等于克服安培力做的功,定值电阻产
生的焦耳热为Q=0.5 ×
=
,C 错误。
9 . (2025 河北十县联考)如图所示,竖直放置的光滑导轨宽为L,上端接有阻值为R 的电阻,
导轨的一部分处于宽度和间距均为d、磁感应强度大小均为B 的4 个矩形匀强磁场中.质量
为m 的水平金属杆ab 在距离第1 个磁场h 高度处由静止释放,发现金属杆进入每个磁场时
的速度都相等.金属杆接入导轨间的电阻为3R,与导轨始终垂直且接触良好,导轨电阻不
计,重力加速度为g,h>d,下列说法正确的是(   )
A.金属杆从第4 个磁场穿出时,金属杆中产生的热量6mgd
B.金属杆从第4 个磁场穿出时的速度大小为
C.金属杆穿过第1 个磁场的过程,通过电阻R 的电荷量为
D.金属杆在第1 个磁场中做加速度越来越大的减速运动
【答案】.C
【解析】.由于金属杆进入每个磁场的速度都相等,故在金属杆穿过第一区域磁场到进入第
二区域磁场,根据能量守恒可知
,故穿过第四个磁场时产生的总热量
,A 错误;B.设穿过第四个磁场的速度为v,根据能量守恒可知
,解得
,B 错误;C.根据法拉第电磁感应定律,
穿过第一个磁场的电动势,
,通过电路中的电流
,
又因为
,联立上述各式可得
,C 正确;D.对金属杆受力分析可知
,
,解得
,金属杆的质量不变,随着金属杆向下运动,
由于金属杆减速,感应电动势逐渐变小,电路中的感应电流变小,金属杆受到的安培力F
变小,故加速度越来越小,D 错误.故选C.
10. (2024 年新蔡县一高9 月质检)小草在微风中会左右摇摆,有人受此启发设计了微风
摇摆发电装置,其原理简化图如图所示。空间中存在垂直于纸面的匀强磁场,微风使导体
棒在两固定的平行金属导轨之间垂直于磁场方向往复运动,此时导体棒相当于电源,可通
过金属导轨对外供电。将导体棒的运动视为简谐运动,其速度随时间的变化规律为
。已知匀强磁场的磁感应强度大小为B,两导轨的间距和导体棒的长度均为
L,导体棒的电阻为r,导体棒始终与导轨垂直,导轨和导线的电阻均不计。若使其对阻值
为R 的电阻供电,则一个周期内电阻R 产生的焦耳热为(    )
A.
B.
C.
D.
【答案】C
【解析】
导体棒切割磁感线产生电动势的瞬时值为
回路中电流的有效值为
一个周期内电阻
产生的焦耳热为
故选C。
11.(2025 湖北名校联盟质检)如图所示,水平面内放置着电阻可忽略不计的金属导轨,其
形状满足方程
,空间分布者垂直xOy 平面向内的匀强磁场。先将足够长的导体棒ab
与x 轴重合,且关于y 轴对称放置,再用沿y 轴正向的外力使其由静止开始做匀加速直线运
动,导体棒先后经过
、
的位置。若导体棒接入电路的电阻和其长度成正比,
运动过程中始终和x 轴平行并和导轨接触良好,不计摩擦,下列说法正确的是(    )

A.导体棒经过
、
的位置时,闭合回路中的电动势之比为
B.导体棒经过
、
的位置时,闭合回路中的电流大小之比为
C.经过
、
的位置时,导体棒所受安培力大小之比为
D.
、
过程中,闭合回路中产生的电热之比为
【答案】D
【解析】若导体棒运动到某一位置,速度大小为v,其与导轨接触点的坐标为
,由
匀变速直线运动规律:
,根据法拉第电磁感应定律,闭合回路中的感应电动势大
小为:
,解得:
,故感应电动势之比为
,A 错误;由闭合电
路欧姆定律,闭合回路中的电流为
,其中
,解得:
,故电流
之比为
,B 错误;导体棒所受安培力大小为:
,解得:
,故
安培力之比为
,C 错误;显然,导体棒所受安培力大小与其位移大小y 成正比,作出
安培力随着位移变化的图像,图像与横轴所围的面积即导体棒运动过程中克服安培力做的
功,也就是闭合回路产生的电热:
,解得:
,故电热之比为:
,D 正确。
12  (2024 高考福建模拟)L=0.75m 的导轨固定,导轨间存在着垂直于纸面且磁感应强度
B=0.4T 的匀强磁场。虚线框I、II 中有定值电阻R0和最大阻值为20Ω 的滑动变阻器R。一
根与导轨等宽的金属杆在沿着导轨方向拉力F 作用下,以恒定速率v 向右运动,图甲和图
乙分别为变阻器全部接入和一半接入时,电路上电势φ 沿abcdefa 方向的位置变化而变化的
图像;导轨和金属杆的电阻均可忽略。
(1)分析并说明定值电阻R0在I 还是II 中,并求出其值R0;
(2)分析确定匀强磁场的方向,求出金属杆运动的速率v;
(3)若金属杆受到拉力为F=0.045N,求此时滑动变阻器两端电压U3。
【名师解析】(1)由法拉第电磁感应定律可知,金属杆在沿着导轨方向拉力F 作用
下,以恒定速率v 向右运动,金属杆切割磁感线产生的感应电动势E=BLv 不变,由闭合电
路欧姆定律可得,回路中的电流I=
变阻器从全部接入到一半接入电路,回路中电流增大,定值电阻R0 上电压增大,图甲的
Uab小于图乙的Uab,可以推理出定值电阻在I 内,滑动变阻器在II 内。
由甲图可得滑动变阻器接入电路电阻R1=20Ω,其两端电压为U1=1.2V。
由欧姆定律,回路电流I1=
=0.06A
由闭合电路欧姆定律,I1=
由乙图可得滑动变阻器接入电路中电阻R2=10Ω,其两端电压U2=1.0V
由欧姆定律,回路电流I2=
=0.10A
由闭合电路欧姆定律,I2=
联立解得:R0=5Ω,E=1.5V
(2)由图可知,a 点电势比d 点电势高,说明导体棒上端为电源正极,导体棒
切割磁感线产生的感应电流方向向上,根据右手定则判断出匀强磁场的方向垂
直纸面向里。
由E=BLv
解得v=5m/s。
(3)金属棒匀速运动,所受安培力等于拉力 F=BI3L
I3=
由部分电路欧姆定律  U3=I3R3,
解得  I3=0.15A,R3=5Ω,U3=0.75V
13. (2025 四川德阳二诊)如图甲所示,两根平行、光滑且足够长金属导轨固定在倾角为
θ=30°的斜面上,其间距L=2m。导轨间存在垂直于斜面向上的匀强磁场,磁感应强度
B=2T。两根金属棒NQ 和ab 与导轨始终保持垂直且接触良好,NQ 棒在轨道最低位置,
与两轨道最低点的两个垂直于轨道的压力传感器接触(两压力传感器完全相同,连接前,
传感器已校零)。已知ab 棒的质量为2kg,NQ 棒和ab 棒接入电路的电阻均为2Ω,导轨
电阻不计。t=0 时,对导体棒ab 棒施加平行于导轨的外力F,使ab 导体棒从静止开始向上
运动,其中一个压力传感器测量的NQ 棒的压力为 FN,作出力FN随时间t 的变化图像如图
乙所示(力FN大小没有超出拉力传感器量程),重力加速度g 取10m/s2。求:
(1)金属棒NQ 的质量M;
(2)t1=1s 时,外力F 的大小;
(3)已知在t2=2s 时,撤去外力,ab 棒又经过0.4s 速度减小到零,求此时ab 棒离出发点的
距离。
【解析】
(1)在t=0 时刻,FN=6N,对金属棒NQ 受力分析,由平衡条件,2FN=Mgsinθ,解得
M=2.4kg
(2)在t=1s 时刻,FN=3N,对金属棒NQ 受力分析,由平衡条件,F 安+2FN=Mgsinθ,
解得FN=
Mgsinθ- F 安,
由电磁感应定律,E=BLv1,E=I·2R,F 安=BIL,
联立解得:v1=1.5m/s
由F 安+2FN=Mgsinθ,
解得FN=
Mgsinθ-
,
乙图中,FN=6-3t,
由于FN随时间t 均匀减小,所以ab 棒做匀加速运动,其加速度a=
=
=1.5m/s2。
对金属棒ab 受力分析,由牛顿第二定律,F-mgsinθ=ma,
联立解得  F=19N
(3)在前2s 的位移为s1=
,在最后0.4s 内,由动量定理,
mgsinθ·t+ΣF 安△t=mv,
F 安=BiL,q=Σi△t=
t,
=E/2R,E=△Φ/△t,△Φ=BLx,
由以上各式联立解得x=0.5m,总位移s=s1+x=3.5m