【www.xue-ba.org 12 年学霸网】
【www.xue-ba.org 12 年学霸网】
(四)压轴大题抢分练
抢分练1(分值:34 分)
学生用书

 P237


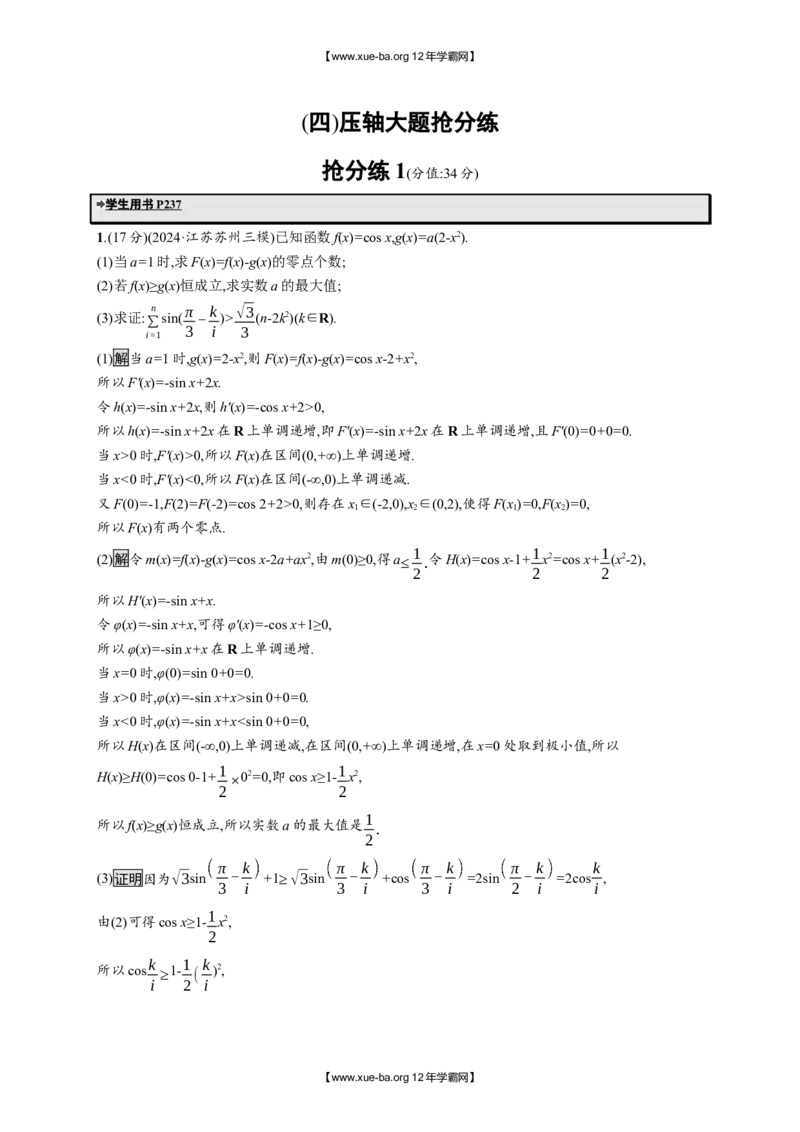
1.(17 分)(2024·江苏苏州三模)已知函数f(x)=cos x,g(x)=a(2-x2).
(1)当a=1 时,求F(x)=f(x)-g(x)的零点个数;
(2)若f(x)≥g(x)恒成立,求实数a 的最大值;
(3)求证:∑
i=1
n
sin(π
3 - k
i
)>√3
3
(n-2k2)(k∈R).
(1)解当a=1 时,g(x)=2-x2,则F(x)=f(x)-g(x)=cos x-2+x2,
所以F'(x)=-sin x+2x.
令h(x)=-sin x+2x,则h'(x)=-cos x+2>0,
所以h(x)=-sin x+2x 在R 上单调递增,即F'(x)=-sin x+2x 在R 上单调递增,且F'(0)=0+0=0.
当x>0 时,F'(x)>0,所以F(x)在区间(0,+∞)上单调递增.
当x<0 时,F'(x)<0,所以F(x)在区间(-∞,0)上单调递减.
又F(0)=-1,F(2)=F(-2)=cos 2+2>0,则存在x1∈(-2,0),x2∈(0,2),使得F(x1)=0,F(x2)=0,
所以F(x)有两个零点.
(2)解令m(x)=f(x)-g(x)=cos x-2a+ax2,由m(0)≥0,得a≤1
2 .令H(x)=cos x-1+1
2
x2=cos x+1
2
(x2-2),
所以H'(x)=-sin x+x.
令φ(x)=-sin x+x,可得φ'(x)=-cos x+1≥0,
所以φ(x)=-sin x+x 在R 上单调递增.
当x=0 时,φ(0)=sin 0+0=0.
当x>0 时,φ(x)=-sin x+x>sin 0+0=0.
当x<0 时,φ(x)=-sin x+x<sin 0+0=0,
所以H(x)在区间(-∞,0)上单调递减,在区间(0,+∞)上单调递增,在x=0 处取到极小值,所以
H(x)≥H(0)=cos 0-1+1
2 ×02=0,即cos x≥1-1
2
x2,
所以f(x)≥g(x)恒成立,所以实数a 的最大值是1
2 .
(3)证明因为√3sin π
3 - k
i
+1≥√3sin π
3 - k
i
+cos π
3 - k
i
=2sin π
2 - k
i
=2cosk
i ,
由(2)可得cos x≥1-1
2
x2,
所以cosk
i ≥1-1
2 ( k
i
)2,
【www.xue-ba.org 12 年学霸网】
【www.xue-ba.org 12 年学霸网】
所以∑
i=1
n
[√3sin(π
3 - k
i
)+1]≥2∑
i=1
n (cosk
i
)≥2n-∑
i=1
n
( k
i
)2,
所以∑
i=1
n
√3sin(π
3 - k
i
)≥n-∑
i=1
n
( k
i
)2.
又∑
i=1
n
( k
i
)2=k2(1+ 1
2
2 + 1
3
2+…+ 1
n
2)<k2(1+1-1
2 + 1
2 - 1
3 + 1
3 - 1
4
+…+ 1
n-1 - 1
n
)<2k2,
所以∑
i=1
n
sin(π
3 - k
i
)>√3
3
(n-2k2)(k∈R).
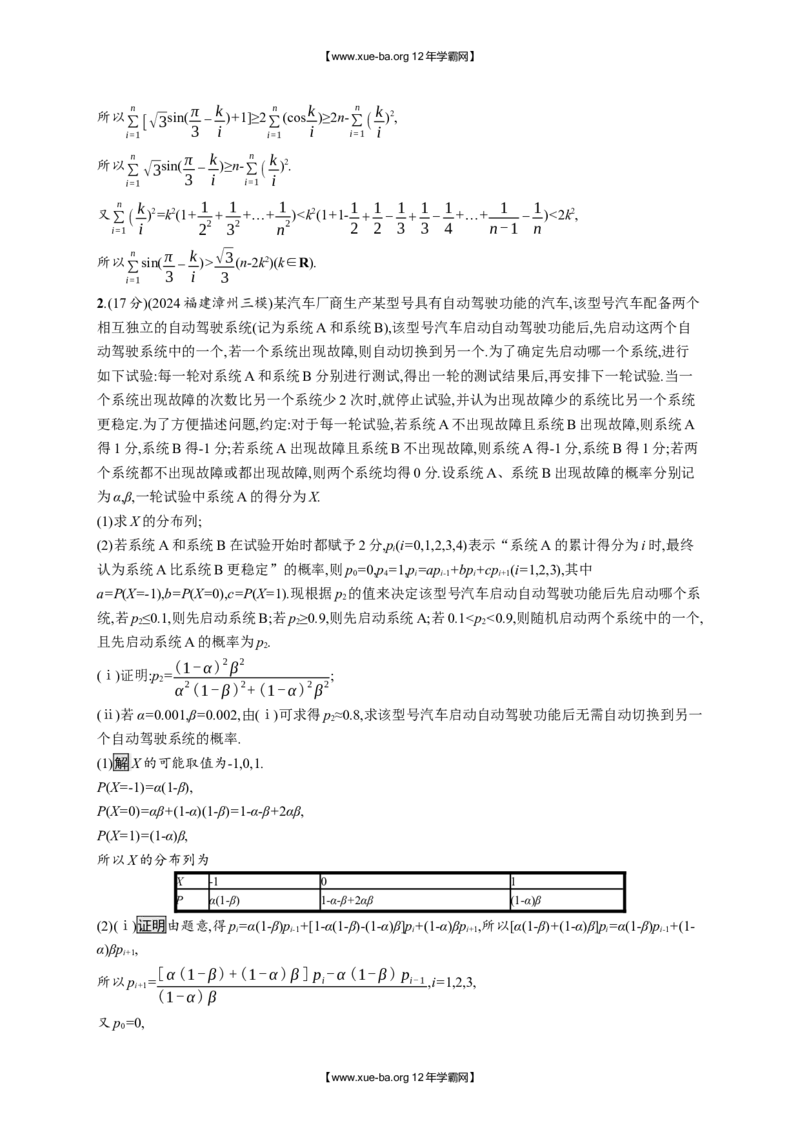
2.(17 分)(2024 福建漳州三模)某汽车厂商生产某型号具有自动驾驶功能的汽车,该型号汽车配备两个
相互独立的自动驾驶系统(记为系统A 和系统B),该型号汽车启动自动驾驶功能后,先启动这两个自
动驾驶系统中的一个,若一个系统出现故障,则自动切换到另一个.为了确定先启动哪一个系统,进行
如下试验:每一轮对系统A 和系统B 分别进行测试,得出一轮的测试结果后,再安排下一轮试验.当一
个系统出现故障的次数比另一个系统少2 次时,就停止试验,并认为出现故障少的系统比另一个系统
更稳定.为了方便描述问题,约定:对于每一轮试验,若系统A 不出现故障且系统B 出现故障,则系统A
得1 分,系统B 得-1 分;若系统A 出现故障且系统B 不出现故障,则系统A 得-1 分,系统B 得1 分;若两
个系统都不出现故障或都出现故障,则两个系统均得0 分.设系统A、系统B 出现故障的概率分别记
为α,β,一轮试验中系统A 的得分为X.
(1)求X 的分布列;
(2)若系统A 和系统B 在试验开始时都赋予2 分,pi(i=0,1,2,3,4)表示“系统A 的累计得分为i 时,最终
认为系统A 比系统B 更稳定”的概率,则p0=0,p4=1,pi=api-1+bpi+cpi+1(i=1,2,3),其中
a=P(X=-1),b=P(X=0),c=P(X=1).现根据p2的值来决定该型号汽车启动自动驾驶功能后先启动哪个系
统,若p2≤0.1,则先启动系统B;若p2≥0.9,则先启动系统A;若0.1<p2<0.9,则随机启动两个系统中的一个,
且先启动系统A 的概率为p2.
(ⅰ)证明:p2=(1-α )
2 β
2
α
2(1- β )
2+(1-α )
2 β
2;
(ⅱ)若α=0.001,β=0.002,由(ⅰ)可求得p2≈0.8,求该型号汽车启动自动驾驶功能后无需自动切换到另一
个自动驾驶系统的概率.
(1)解X 的可能取值为-1,0,1.
P(X=-1)=α(1-β),
P(X=0)=αβ+(1-α)(1-β)=1-α-β+2αβ,
P(X=1)=(1-α)β,
所以X 的分布列为
X
-1
0
1
P
α(1-β)
1-α-β+2αβ
(1-α)β
(2)(ⅰ)证明由题意,得pi=α(1-β)pi-1+[1-α(1-β)-(1-α)β]pi+(1-α)βpi+1,所以[α(1-β)+(1-α)β]pi=α(1-β)pi-1+(1-
α)βpi+1,
所以pi+1=[α (1- β )+(1-α ) β ] pi-α (1- β ) pi-1
(1-α ) β
,i=1,2,3,
又p0=0,
【www.xue-ba.org 12 年学霸网】
【www.xue-ba.org 12 年学霸网】
所以p2=[α (1- β )+(1-α ) β ] p1-α (1- β ) p0
(1-α ) β
=[α (1- β )+(1-α ) β ] p1
(1-α ) β
,
p3=[α (1- β )+(1-α ) β ] p2-α (1- β ) p1
(1-α ) β
=
1
(1-α ) β
{[α(1-β)+(1-α)β]p2-α(1-β)·(1-α ) β
α (1- β )+(1-α ) β
p2}
=
1
(1-α ) β ·[α (1- β )+(1-α ) β ] ·{[α(1-β)+(1-α)β]2-αβ(1-α)(1-β)p2},
p4=[α (1- β )+(1-α ) β ] p3-α (1- β ) p2
(1-α ) β
=
1
(1-α ) β
{[α(1-β)+(1-α)β]·[α (1- β )+(1-α ) β ]
2-αβ (1-α )(1- β )
(1-α ) β ·[α (1- β )+(1-α ) β ]
p2-α(1-β)p2}
=1,
所以p2=(1-α )
2 β
2
α
2(1- β )
2+(1-α )
2 β
2 .
(ⅱ)解记“该型号汽车启动自动驾驶功能后无需自动切换到另一个自动驾驶系统”为事件T,“该型
号汽车启动自动驾驶功能后先启动系统A”为事件C,
因为p2≈0.8∈(0.1,0.9),
所以P(C)=p2≈0.8,P(C)=1-p2≈0.2,
因为α=0.001,β=0.002,
所以P(T|C)=1-α=1-0.001,
P(T|C)=1-β=1-0.002,
所以P(T)=P(C)P(T|C)+P(C)P(T|C)≈0.8×(1-0.001)+0.2×(1-0.002)=0.998 8.