文档文本内容
第4 讲 专题强化:运动学图像 追及与相遇
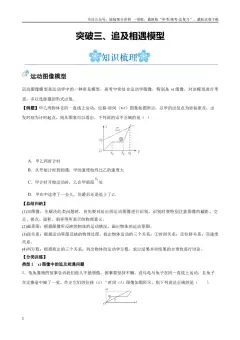
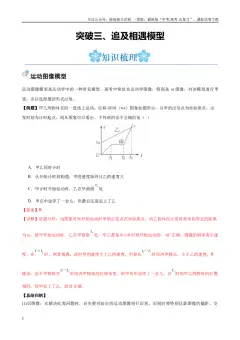
题型一 常规图像问题
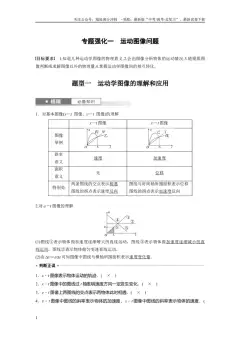
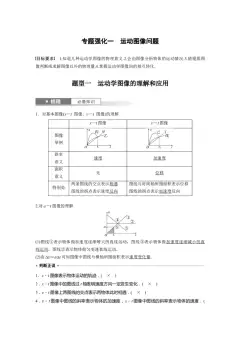
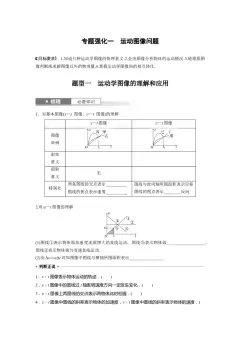
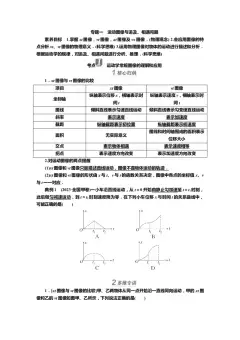
1.x-t 图像与v-t 图像的比较
项目
x-t 图像
v-t 图像
图像
举例
意义
倾斜直线表示匀速直线运动;曲
线表示变速直线运动
倾斜直线表示匀变速直线运动;
曲线表示变加速直线运动
特别处
两条图线的交点表示相遇
图线与时间轴所围面积表示位移
运动
情况
甲做匀速直线运动,乙做速度逐
渐减小的直线运动
丙做匀加速直线运动,丁做加速
度逐渐减小的变加速直线运动
位移
0~t1时间内甲、乙的位移相等
0~t2时间内丁的位移大于丙的位
移
平均
速度
0~t1时间内甲、乙的平均速度相
等
0~t2时间内丁的平均速度大于丙
的平均速度
2.三点说明
(1)x-t 图像与v-t 图像都只能描述直线运动,且均不表示物体运动的轨迹。
(2)分析图像要充分利用图像与其所对应的物理量的函数关系。
(3)识图方法:一轴、二线、三斜率、四面积、五截距、六交点。
考向1 图像的选取
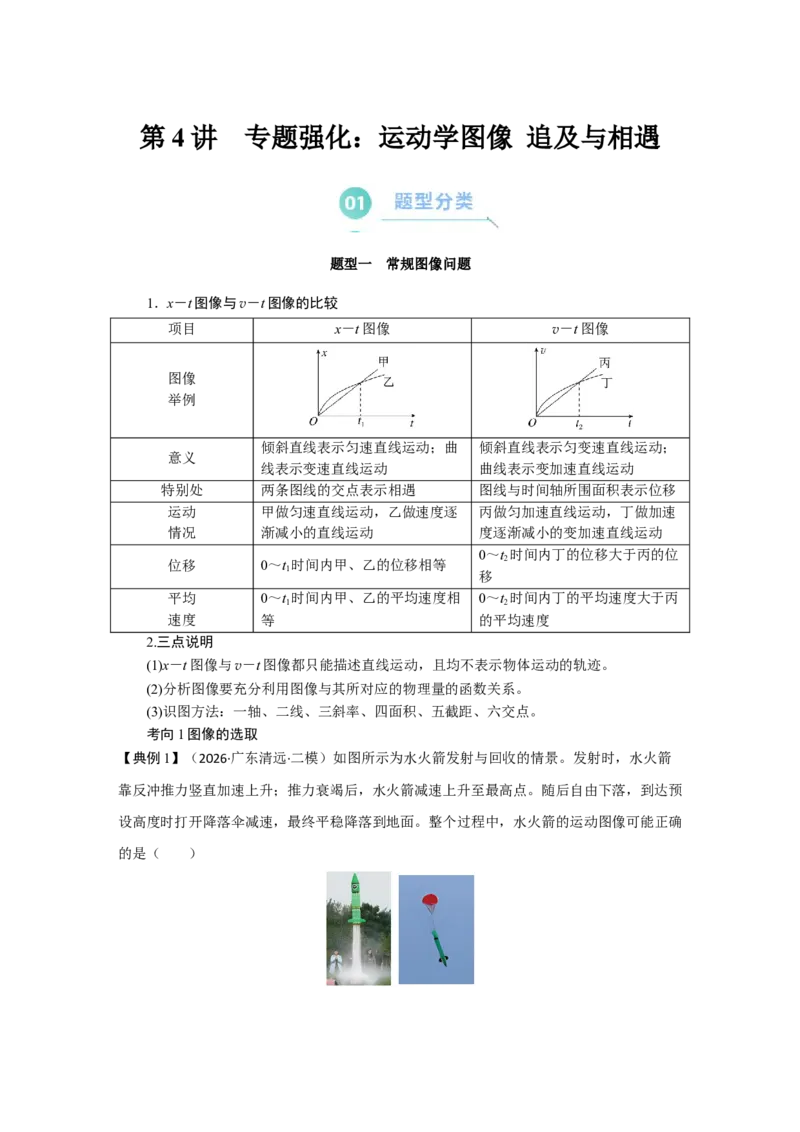
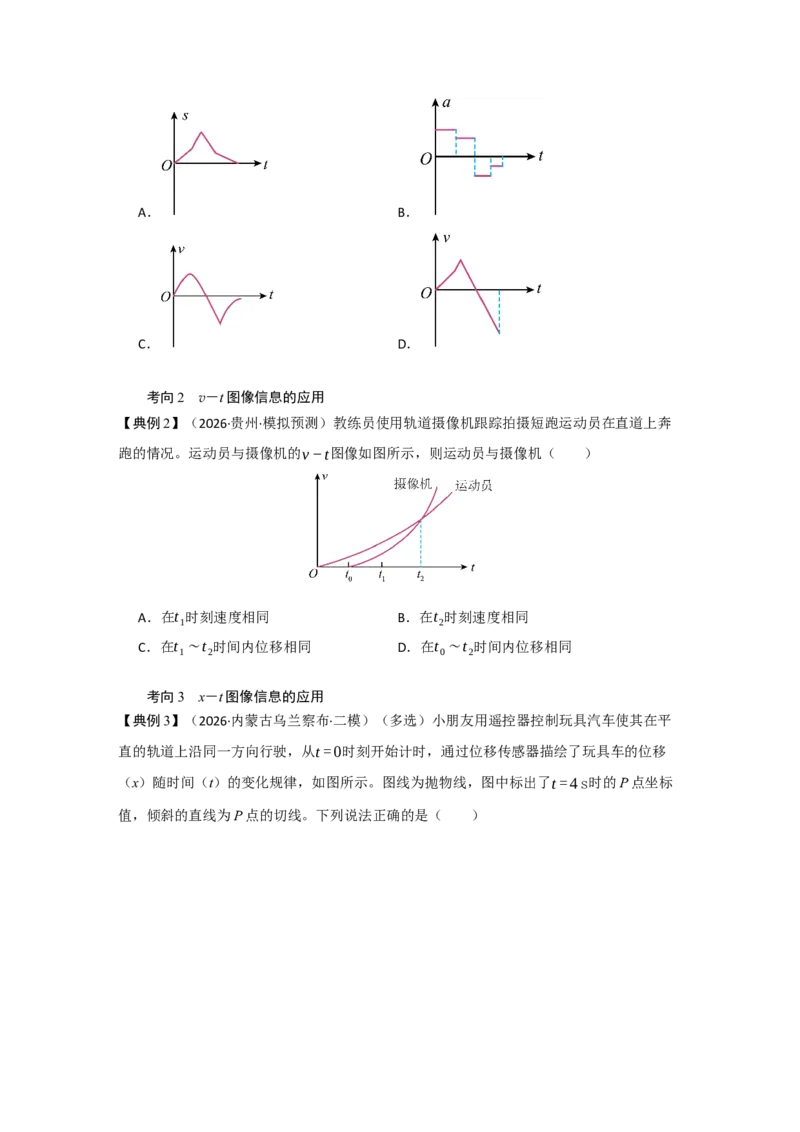
【典例1】(2026·广东清远·二模)如图所示为水火箭发射与回收的情景。发射时,水火箭
靠反冲推力竖直加速上升;推力衰竭后,水火箭减速上升至最高点。随后自由下落,到达预
设高度时打开降落伞减速,最终平稳降落到地面。整个过程中,水火箭的运动图像可能正确
的是(  )
A.
B.
C.
D.
考向2  v-t 图像信息的应用
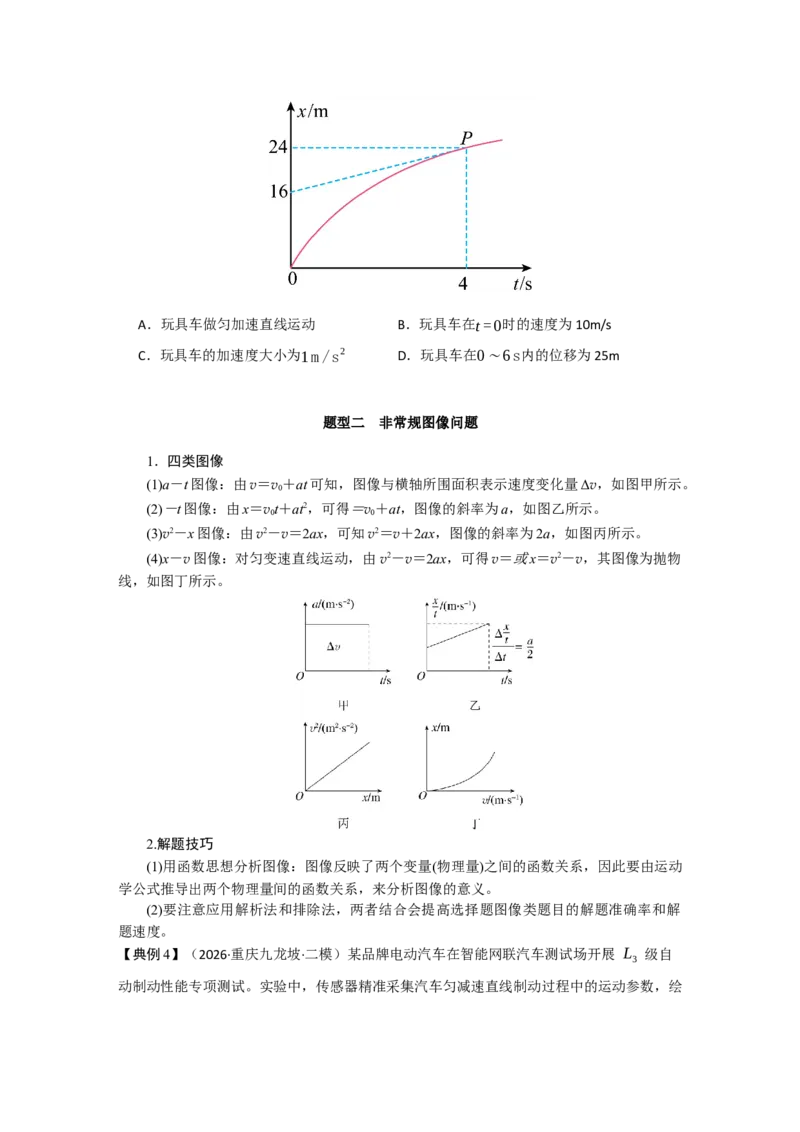
【典例2】(2026·贵州·模拟预测)教练员使用轨道摄像机跟踪拍摄短跑运动员在直道上奔
跑的情况。运动员与摄像机的v −t图像如图所示,则运动员与摄像机(  )
A.在t1时刻速度相同
B.在t2时刻速度相同
C.在t1∼t2时间内位移相同
D.在t0∼t2时间内位移相同
考向3  x-t 图像信息的应用
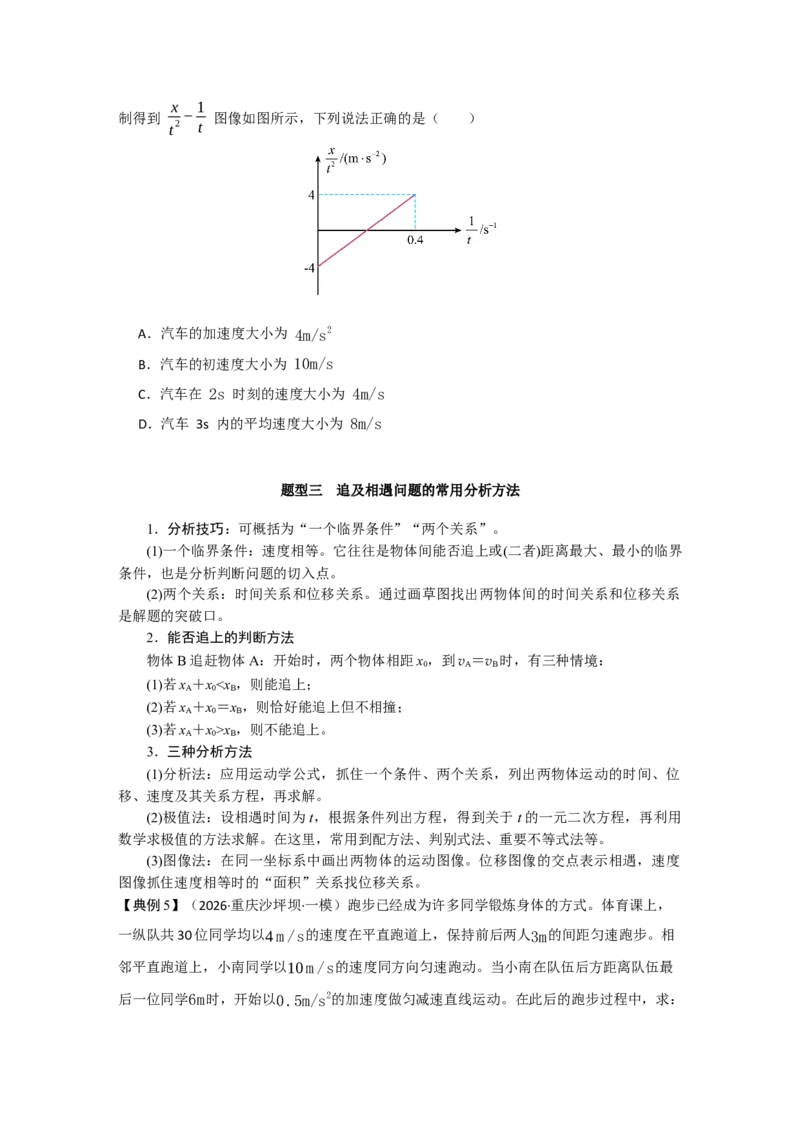
【典例3】(2026·内蒙古乌兰察布·二模)(多选)小朋友用遥控器控制玩具汽车使其在平
直的轨道上沿同一方向行驶,从t =0时刻开始计时,通过位移传感器描绘了玩具车的位移
(x)随时间(t)的变化规律,如图所示。图线为抛物线,图中标出了t = 4s时的P 点坐标
值,倾斜的直线为P 点的切线。下列说法正确的是(  )
A.玩具车做匀加速直线运动
B.玩具车在t =0时的速度为10m/s
C.玩具车的加速度大小为1m /s
2
D.玩具车在0∼6s内的位移为25m
题型二 非常规图像问题
1.四类图像
(1)a-t 图像:由v=v0+at 可知,图像与横轴所围面积表示速度变化量Δv,如图甲所示。
(2)-t 图像:由x=v0t+at2,可得=v0+at,图像的斜率为a,如图乙所示。
(3)v2-x 图像:由v2-v=2ax,可知v2=v+2ax,图像的斜率为2a,如图丙所示。
(4)x-v 图像:对匀变速直线运动,由v2-v=2ax,可得v=或x=v2-v,其图像为抛物
线,如图丁所示。
2.解题技巧
(1)用函数思想分析图像:图像反映了两个变量(物理量)之间的函数关系,因此要由运动
学公式推导出两个物理量间的函数关系,来分析图像的意义。
(2)要注意应用解析法和排除法,两者结合会提高选择题图像类题目的解题准确率和解
题速度。
【典例4】(2026·重庆九龙坡·二模)某品牌电动汽车在智能网联汽车测试场开展 L3 级自
动制动性能专项测试。实验中,传感器精准采集汽车匀减速直线制动过程中的运动参数,绘
制得到 x
t
2 −1
t 图像如图所示,下列说法正确的是(  )
A.汽车的加速度大小为 4m/s
2
B.汽车的初速度大小为 10m/s
C.汽车在 2s 时刻的速度大小为 4m/s
D.汽车 3s 内的平均速度大小为 8m/s
题型三 追及相遇问题的常用分析方法
1.分析技巧:可概括为“一个临界条件”“两个关系”。
(1)一个临界条件:速度相等。它往往是物体间能否追上或(二者)距离最大、最小的临界
条件,也是分析判断问题的切入点。
(2)两个关系:时间关系和位移关系。通过画草图找出两物体间的时间关系和位移关系
是解题的突破口。
2.能否追上的判断方法
物体B 追赶物体A:开始时,两个物体相距x0,到vA=vB时,有三种情境:
(1)若xA+x0<xB,则能追上;
(2)若xA+x0=xB,则恰好能追上但不相撞;
(3)若xA+x0>xB,则不能追上。
3.三种分析方法
(1)分析法:应用运动学公式,抓住一个条件、两个关系,列出两物体运动的时间、位
移、速度及其关系方程,再求解。
(2)极值法:设相遇时间为t,根据条件列出方程,得到关于t 的一元二次方程,再利用
数学求极值的方法求解。在这里,常用到配方法、判别式法、重要不等式法等。
(3)图像法:在同一坐标系中画出两物体的运动图像。位移图像的交点表示相遇,速度
图像抓住速度相等时的“面积”关系找位移关系。
【典例5】(2026·重庆沙坪坝·一模)跑步已经成为许多同学锻炼身体的方式。体育课上,
一纵队共30 位同学均以4 m /s的速度在平直跑道上,保持前后两人3m的间距匀速跑步。相
邻平直跑道上,小南同学以10 m /s的速度同方向匀速跑动。当小南在队伍后方距离队伍最
后一位同学6m时,开始以0.5m/s
2的加速度做匀减速直线运动。在此后的跑步过程中,求:
(1)小南减速运动过程中的总位移大小;
(2)小南从追上队伍中最后一位同学到与队伍完全错开,共经历了多少时间。
题型四 图像中的追及相遇问题
1.x-t 图像、v-t 图像中的追及相遇问题
(1)利用图像中斜率、面积、交点的含义进行定性分析或定量计算。
(2)有时将运动图像还原成物体的实际运动情况更便于理解。
2.利用v-t 图像分析追及相遇问题:在有些追及相遇情境中可根据两个物体的运动状
态作出v-t 图像,再通过图像分析计算得出结果,这样更直观、简捷。
3.若为x-t 图像,注意交点的意义,图像相交即代表两物体相遇;若为a-t 图像,可
转化为v-t 图像进行分析。
考向1v-t 图像中的追及相遇问题
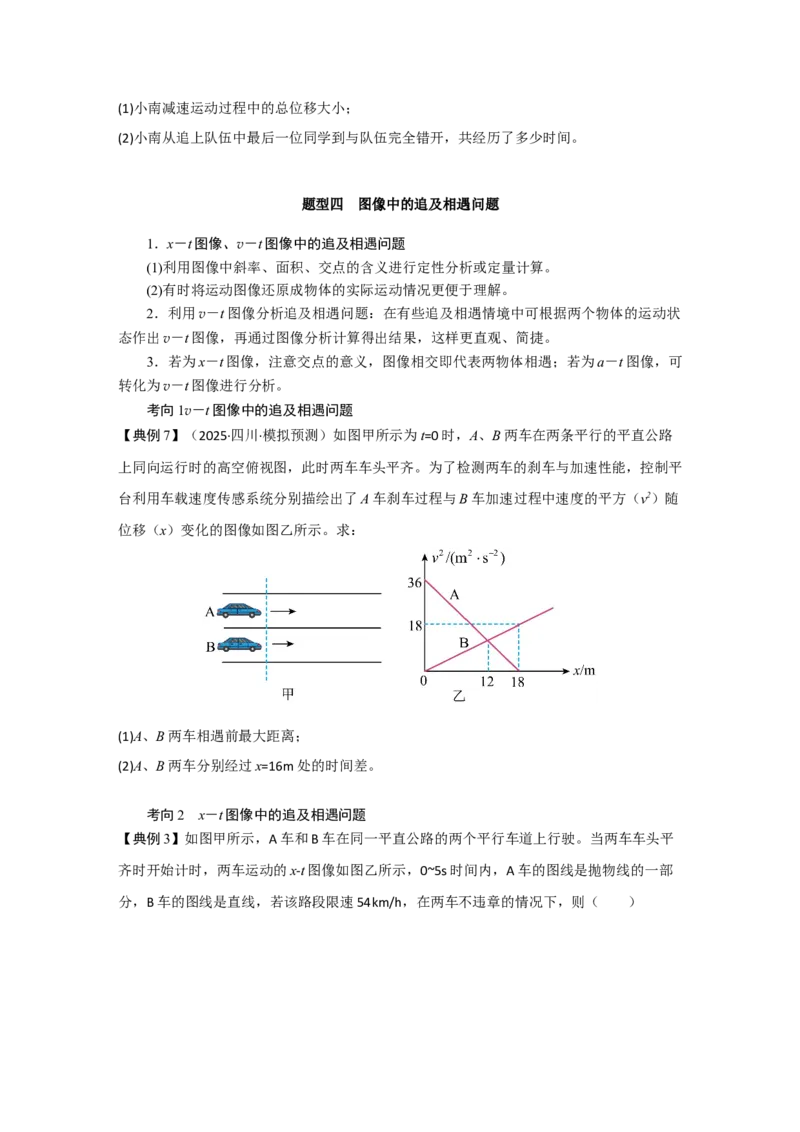
【典例7】(2025·四川·模拟预测)如图甲所示为t=0 时,A、B 两车在两条平行的平直公路
上同向运行时的高空俯视图,此时两车车头平齐。为了检测两车的刹车与加速性能,控制平
台利用车载速度传感系统分别描绘出了A 车刹车过程与B 车加速过程中速度的平方(v2)随
位移(x)变化的图像如图乙所示。求:
(1)A、B 两车相遇前最大距离;
(2)A、B 两车分别经过x=16m 处的时间差。
考向2  x-t 图像中的追及相遇问题
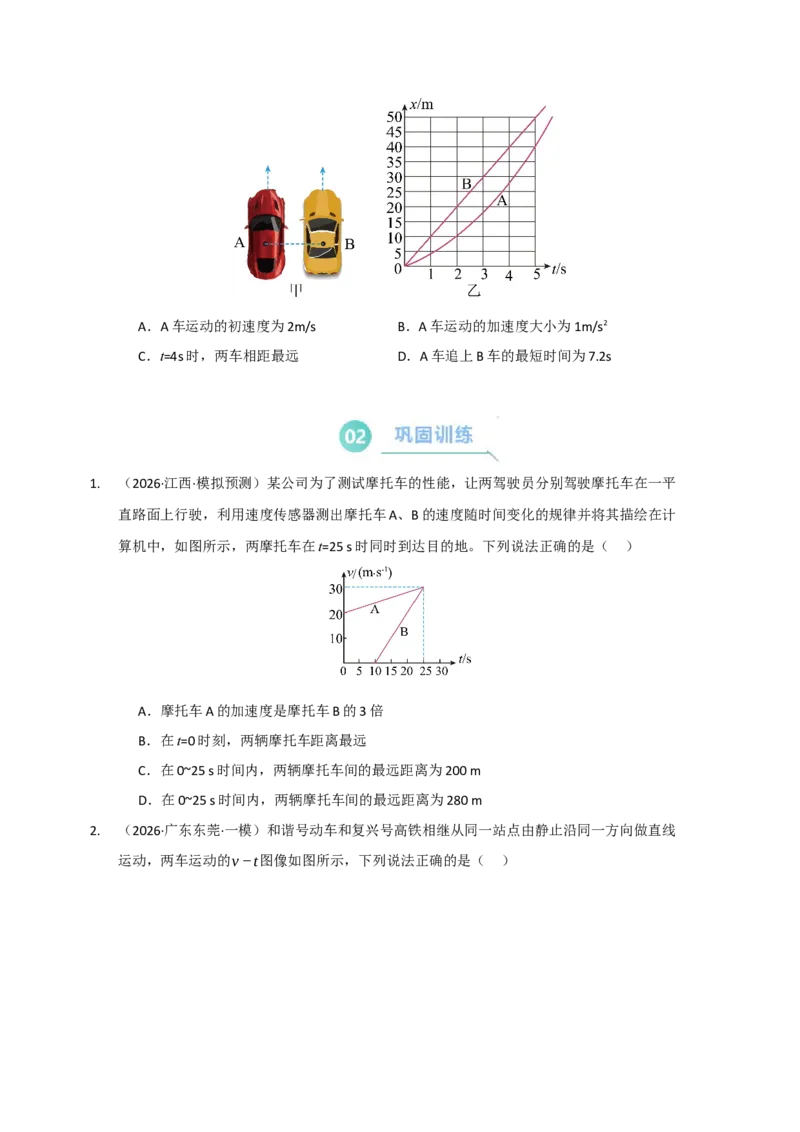
【典例3】如图甲所示,A 车和B 车在同一平直公路的两个平行车道上行驶。当两车车头平
齐时开始计时,两车运动的x-t 图像如图乙所示,0~5s 时间内,A 车的图线是抛物线的一部
分,B 车的图线是直线,若该路段限速54km/h,在两车不违章的情况下,则(  )
A.A 车运动的初速度为2m/s
B.A 车运动的加速度大小为1m/s2
C.t=4s 时,两车相距最远
D.A 车追上B 车的最短时间为7.2s
1.
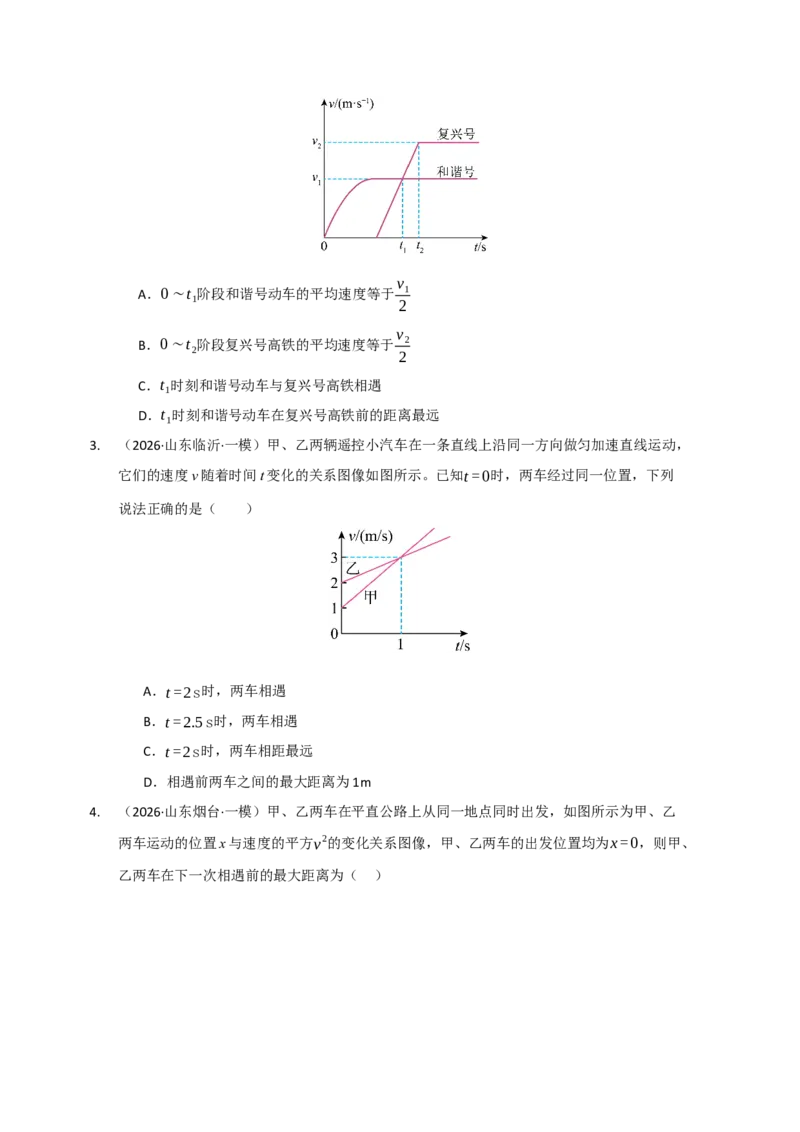
(2026·江西·模拟预测)某公司为了测试摩托车的性能,让两驾驶员分别驾驶摩托车在一平
直路面上行驶,利用速度传感器测出摩托车A、B 的速度随时间变化的规律并将其描绘在计
算机中,如图所示,两摩托车在t=25 s 时同时到达目的地。下列说法正确的是(    )
A.摩托车A 的加速度是摩托车B 的3 倍
B.在t=0 时刻,两辆摩托车距离最远
C.在0~25 s 时间内,两辆摩托车间的最远距离为200 m
D.在0~25 s 时间内,两辆摩托车间的最远距离为280 m
2.
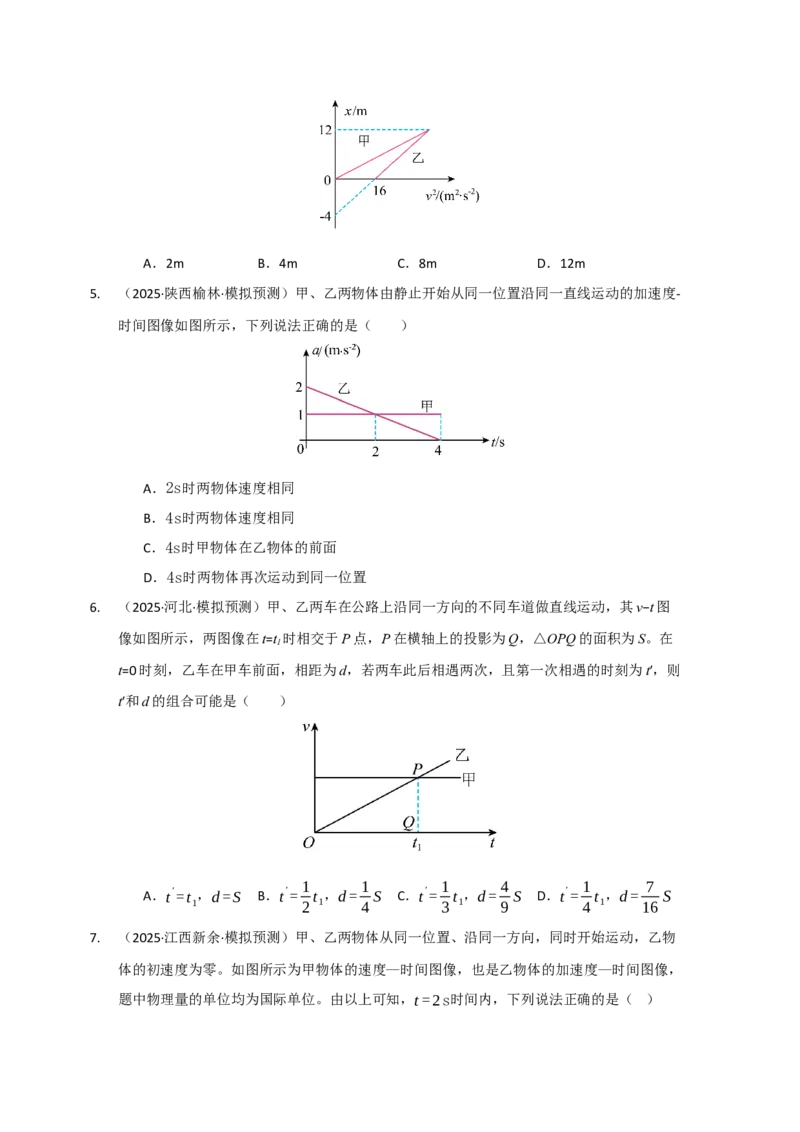
(2026·广东东莞·一模)和谐号动车和复兴号高铁相继从同一站点由静止沿同一方向做直线
运动,两车运动的v −t图像如图所示,下列说法正确的是(    )
A.0∼t1阶段和谐号动车的平均速度等于v1
2
B.0∼t2阶段复兴号高铁的平均速度等于v2
2
C.t1时刻和谐号动车与复兴号高铁相遇
D.t1时刻和谐号动车在复兴号高铁前的距离最远
3.
(2026·山东临沂·一模)甲、乙两辆遥控小汽车在一条直线上沿同一方向做匀加速直线运动,
它们的速度v 随着时间t 变化的关系图像如图所示。已知t =0时,两车经过同一位置,下列
说法正确的是(  )
A.t =2s时,两车相遇
B.t =2.5s时,两车相遇
C.t =2s时,两车相距最远
D.相遇前两车之间的最大距离为1m
4.
(2026·山东烟台·一模)甲、乙两车在平直公路上从同一地点同时出发,如图所示为甲、乙
两车运动的位置x 与速度的平方v
2的变化关系图像,甲、乙两车的出发位置均为x =0,则甲、
乙两车在下一次相遇前的最大距离为(    )
A.2m
B.4m
C.8m
D.12m
5.
(2025·陕西榆林·模拟预测)甲、乙两物体由静止开始从同一位置沿同一直线运动的加速度-
时间图像如图所示,下列说法正确的是(  )
A.2s时两物体速度相同
B.4s时两物体速度相同
C.4s时甲物体在乙物体的前面
D.4s时两物体再次运动到同一位置
6.
(2025·河北·模拟预测)甲、乙两车在公路上沿同一方向的不同车道做直线运动,其v−t 图
像如图所示,两图像在t=t1时相交于P 点,P 在横轴上的投影为Q,△OPQ 的面积为S。在
t=0 时刻,乙车在甲车前面,相距为d,若两车此后相遇两次,且第一次相遇的时刻为t′,则
t′和d 的组合可能是(  )
A.t
′ =t1,d = S
B.t
′ = 1
2 t1,d = 1
4 S
C.t
′ = 1
3 t1,d = 4
9 S
D.t
′ = 1
4 t1,d = 7
16 S
7.
(2025·江西新余·模拟预测)甲、乙两物体从同一位置、沿同一方向,同时开始运动,乙物
体的初速度为零。如图所示为甲物体的速度—时间图像,也是乙物体的加速度—时间图像,
题中物理量的单位均为国际单位。由以上可知,t =2s时间内,下列说法正确的是(   )
A.甲、乙两物体运动方向始终相同
B.甲、乙两物体间的最大距离为1
2 b
C.t =2s时甲、乙两物体间距离最大
D.t =(2−❑√3)s时甲、乙两物体相遇
8.
(2025·广西南宁·模拟预测)如图所示,一辆小轿车从匝道驶入平直行车道时速率为
16m/s,想要加速后驶入内车道。小轿车司机先加速8s 后发现无超车条件,再立即踩刹车减
速,经过3s 减速后,刚好与前方大货车保持距离约60m 同速跟随。整个过程中轿车的速度
与时间的关系如图乙所示,货车一直保持匀速直线运动。下列说法中正确的是(  )
A.该过程轿车与货车之间的距离先减小后增大
B.该过程小轿车的平均速度大小为15m/s
C.该过程小轿车的平均加速度大小为2
11 m /s
2
D.轿车开始加速时与货车的距离约为154m
9.
(2025·重庆·模拟预测)如图所示,在一条足够长的水平直道上,汽车甲做匀速直线运动,
汽车乙从t =0时刻由静止开始做匀加速直线运动。在t =0到t =t0时间段内,下列说法正确的
是(  )
A.若t =0时刻,甲在前、乙在后,则乙一定能追上甲
B.若t =0时刻,甲在前、乙在后,则乙可能追上甲
C.若t =0时刻,甲在后、乙在前,则甲一定能追上乙
D.若t =0时刻,甲在后、乙在前,则甲可能追上乙
10. (2026·贵州毕节·二模)2026 年元宵节当晚,毕节市民进行无人机表演。某一无人机沿水平
方向做直线运动时,分别经历了甲、乙、丙、丁四个图像所描述的运动过程。则(  )
A.甲图中无人机的加速度大小为2m /s
2
B.乙图中无人机在0∼2s内的位移大小为1m
C.丙图中无人机的速度一定先减小后增大
D.丁图表示无人机做匀减速直线运动
11. (2026·海南·一模)某国产电动汽车进行制动测试实验,在平直道路上急踩刹车,用传感器
记录位移与时间的比值x/t 随刹车时间t 变化的规律,其图像如图所示,下列说法正确的是
(  )
A.经过2s 时车速大小为32m/s
B.刹车过程中加速度大小为2m/s²
C.经过9s 汽车刚好停下不动
D.自刹车开始10s 内该车的位移大小为160m
12. (2026·河北衡水·模拟预测)如图所示的四幅图分别为四个物体做直线运动的图像,下列说
法正确的是(  )
A.甲图中,物体在3s 时加速度方向改变
B.乙图中,0 时刻物体的初速度大小为x0
t0
C.丙图中,阴影面积表示t1∼t2时间内物体的速度
D.丁图中,t =3s时物体的速度大小为15m/s
13. (2026·江西·模拟预测)一物体从静止开始做加速直线运动,其运动的速度v 与位移x 的关
系图线为抛物线,如图所示。则物体运动前1s 内的位移大小为(  )
A.1m
B.2m
C.3m
D.4m
14. (2026·湖南长沙·二模)急动度是描述加速度变化快慢的物理量,定义式“ j =Δa
Δt
”。为
评估某品牌新能源汽车起步时的平稳性,工程师测得“ j−t”图像如图所示。已知v0=0,
a0=0,下列关于汽车在启动阶段“0 4s”
∼
内的说法正确的是(  )
A.当t =2s时,汽车的速度达到最大值
B.当t =2s时,汽车的加速度达到最大值
C.当t = 4s时,汽车开始反向运动
D.当2 4s
∼
内,汽车做匀减速直线运动
15. (2026·陕西西安·三模)一辆汽车做直线运动,运动的加速度为a,位移为x,运动时间为t,
下列图像一定能反映该汽车刹车做匀减速直线运动的是(  )
A.
B.
C.
D.
16. (2026·河北·一模)(多选)一辆新能源汽车在平直公路上进行性能测试,研究人员根据车
载传感器实时记录汽车刹车后的位移随时间变化数据,绘制出x
t −t图像,如图所示。关于
该汽车的运动,下列说法正确的是(  )
A.汽车刹车时的速度大小为20m/s
B.汽车刹车的加速度大小为2m /s
2
C.t =6s时,汽车的速度大小为2m/s
D.汽车运动的总位移为25m
17. (2025·江苏南京·模拟预测)公交车以15m/ s的速度匀速行驶,发现前方10m处电动车以
10m/ s的速度与公交车同向行驶。公交车司机见状立即紧急刹车,为避免突然刹车让乘客
有明显的顿挫感,刹车的加速度大小a随时间t按图示规律变化。刹车结束时,公交车恰好
不会撞上电动车,则公交车的刹车时间为(  )
A.2s
B.3 s
C.4 s
D.5 s
18. 小明利用手机传感器,测得电梯从静止开始运行的加速度-时间图像,如图所示。手机传感
器中加速度向上时为正值,下列说法正确的是(  )

A.0.6s~0.8s 电梯处于匀加速下降阶段
B.0.9s~1.2s 电梯处于匀速上升阶段
C.0.9s~1.2s 电梯处于匀加速上升阶段
D.1.7s~2.3s 电梯处于静止阶段
19. (2026·安徽·三模)甲、乙两质点从同一位置出发,沿同一方向运动,他们的运动图像如图
所示。下列说法正确的是(  )
A.若纵轴表示速度,甲质点的加速度较大
B.若纵轴表示速度,2t0时刻两质点相遇
C.若纵轴表示加速度,2t0时刻两质点相遇
D.若纵轴表示加速度,2t0时刻两质点速度相等
20. (2026·河北·一模)(多选)智能配送机器人是一种由先进传感器、人工智能算法和自主导
航技术集成的自动化设备,广泛应用于现代化快递分拣中心。某智能配送机器人在仓库内执
行货物转运任务,其运动的加速度-时间图像如图所示。已知t =0时刻机器人静止,图像中
各段均为直线,0∼4 t0时间内,下列说法正确的是(  )
A.0∼t0时间内,机器人做匀加速直线运动,t0时刻机器人朝正方向的速度达到最大
B.2t0时刻,机器人朝正方向的位移达到最大,此时的速度为0
C.2t0∼4 t0时间内,机器人始终做减速运动
D.4 t0时刻,机器人的速度为0,位移达到最大
21. (2026·云南昆明·二模)某智能物流系统中,分拣机器人沿水平直线轨道由静止开始运动,
其加速度a 随时间t变化的关系如图所示。0∼3t0时间内,下列说法正确的是(  )
A.t0时刻,机器人速度最大
B.2t0时刻,机器人速度为零
C.t0时刻和3t0时刻,机器人速度相等
D.0∼t0和t0∼2t0时间内,机器人位移相等