文档文本内容
选择性必修一 第二章 机械振动 易错点深度总结
适用场景:课堂难点突破、作业评讲、单元复习、考前冲刺
使用说明:聚焦简谐运动核心概念、模型应用、振动图像、综合拓展四大核心板块,以 “定义
本质 + 典型误区 + 规避技巧” 为核心,覆盖基础易错点与高频模型难点,助力快速构建知识体
系、提升解题准确率。
一、简谐运动核心概念易错点(基础必备)
易错点 1:混淆 “回复力” 与 “合力” 的本质区别
•
错误表现:
a. 将简谐运动的 “回复力” 等同于物体所受 “合力”,忽略回复力是 “效果力” 的本质;
b. 认为单摆的回复力是重力与绳子拉力的合力;
c. 摆角超过 5° 时仍认为单摆做简谐运动。
•
核心规律:
 回复力定义:使物体返回平衡位置的力,是按 “效果” 命名的力,可由单个力、多个力的合力
◦
或分力提供;
 合力与回复力的关系:仅在水平弹簧振子等理想模型中,回复力等于合力;多数场景下二者
◦
不同(如单摆);
 单摆的回复力:摆角
◦
θ,回复力是重力沿圆弧切线方向的分力(F =−mgsinθ≈−mg
l x )
,绳子拉力与重力径向分力的合力提供向心力,并非回复力;
 简谐运动的判定条件:回复力满足
◦
F=-kx(线性回复力),摆角超过 5° 时不满足该条件,不
再是简谐运动。
•
规避技巧:分析简谐运动时,先明确 “回复力的来源”,区分 “效果力(回复力)” 与 “实际
受力(合力)”,单摆问题优先验证摆角是否小于 5°。
易错点 2:简谐运动中 “位移” 的矢量性与定义误区
•
错误表现:
a. 混淆简谐运动的 “位移” 与 “路程”,将位移当作标量计算;
b. 以物体初始位置为起点计算位移,忽略位移的定义边界;
c. 计算位移时遗漏方向标注。
•
核心规律:
 位移定义:简谐运动的位移是
◦
从平衡位置指向物体所在位置的有向线段(矢量),方向始终
背离平衡位置;
 路程与位移的区别:路程是运动轨迹的长度(标量),位移仅与初末位置(平衡位置为初位
◦
置)有关;
 典型实例:质点从平衡位置左侧
◦
2cm 处运动到右侧 3cm 处,位移大小为 3cm(方向向
右),路程为 5cm;
 关键提醒:位移的起点必须是 “平衡位置”,而非物体的初始运动位置,矢量运算需带方向
◦
(正方向可自行规定)。
•
规避技巧:计算位移前先明确 “平衡位置”,画示意图标注物体位置与平衡位置的关系,矢
量物理量需同时说明大小和方向。
易错点 3:误判振动周期 / 频率的影响因素
•
错误表现:
a. 认为简谐运动的周期 / 频率随振幅增大而增大、减小而减小;
b. 认为外力作用会改变系统的固有周期 / 频率;
c. 混淆单摆 “摆长” 与 “绳长”,错误应用周期公式。
•
核心规律:
 固有周期
◦
/ 频率的本质:简谐运动的周期(频率)由振动系统本身的性质决定,与振幅、外
力无关,称为固有周期(T)、固有频率(f = 1
T );
 具体模型公式:
◦
.
ⅰ弹簧振子:T =2π ❑√
m
k
(仅与振子质量m、弹簧劲度系数k 有关);
.
ⅱ单摆:T =2π ❑√
l
g
(仅与摆长l、当地重力加速度g 有关,摆长l=悬点到摆球球心的距离,
非单纯绳长);
 特殊场景:阻尼振动中,振幅逐渐减小,但系统的周期
◦
/ 频率仍保持固有值不变。
•
规避技巧:记忆周期公式时,明确 “仅与系统自身参数相关”,单摆问题先计算准确摆长
(含摆球半径),避免受振幅、外力等无关因素干扰。
易错点 4:简谐运动对称性的理解与应用误区
•
错误表现:
a. 忽略简谐运动的 “位置对称性”,无法快速判断对称位置的物理量;
b. 混淆 “时间对称性” 与 “周期” 的关系,不会利用对称性简化计算;
c. 认为只有平衡位置两侧对称点才具有对称性,忽略运动过程的对称规律。
•
核心规律:
简谐运动的对称性体现在 “位置对称”“速度对称”“时间对称” 三个维度,对称的核心是 “关于平
衡位置对称”:
 位置对称性:
◦
.
ⅰ若质点在平衡位置两侧的x 和-x 处(位移大小相等、方向相反),则加速度大小相等
(a= k
m x )、方向相反,回复力大小相等、方向相反;
.
ⅱ对称位置的势能相等(弹簧振子的弹性势能、单摆的重力势能),动能相等(速度大小相
等),速度方向可能相同(同侧运动)或相反(异侧运动)。
 时间对称性:
◦
.
ⅰ质点从某位置A 运动到平衡位置O 的时间,与从平衡位置O 运动到A 的对称位置A'的时
间相等;
.
ⅱ质点从某位置出发到返回该位置(运动方向相同)的时间为周期T,从某位置到对称位置
再返回原位置的时间为T
2 ;
.
ⅲ质点通过平衡位置两侧对称路径的时间相等(如从x1到x2与从−x1到−x2的时间相
等)。
 应用场景:单摆从最大偏角处摆到平衡位置的时间为
◦
T
4 ,从平衡位置摆到另一侧最大偏角处
的时间也为T
4 ;弹簧振子从x=A 到x=0 与从x=0 到x=-A 的时间均为T
4 。
•
规避技巧:解题时先定位 “平衡位置”,找到对称点,利用 “对称位置物理量大小相等”“对称
过程时间相等” 简化计算,避免复杂运动分析。
易错点 5:简谐运动路程计算误区
•
错误表现:
a. 认为任意T
4 内的路程都是振幅A;
b. 混淆 “一个周期”“半个周期”“四分之一周期” 的路程计算逻辑;
c. 忽略起点位置对T
4 路程的影响,盲目套用固定值。
•
核心规律:
简谐运动的路程与运动时间、起点位置密切相关,核心前提:振幅为A,无阻尼振动(振幅不
变):
◦ 1 个周期(T)内的路程:质点完成一次全振动,往返 4 个振幅,路程s=4A(与起点位置无
关);
◦1
2 周期(T
2 )内的路程:质点从任意位置出发,经T
2 后必到达对称位置(或返回同侧对称
点),往返 2 个振幅,路程s=2A(与起点位置无关);
◦1
4 周期(T
4 )内的路程:与起点位置直接相关,分三种情况:
.
ⅰ从平衡位置(x=0)或最大位移处(x =± A )出发:路程s=A(刚好运动 1 个振幅);
.
ⅱ从平衡位置与最大位移之间的某点(如x = A
2 )出发,向最大位移处运动:路程s<A(未到
最大位移就结束);
.
ⅲ从平衡位置与最大位移之间的某点(如x = A
2 )出发,向平衡位置运动:路程s>A(先到平
衡位置再向另一侧运动)。
•
规避技巧:计算路程前先明确 “起点位置” 和 “时间间隔”,牢记 “1T=4A、T
2 =2 A(固
定),T
4 需看起点(可变)”,避免盲目套用固定值。
二、核心模型应用易错点(高频考点)
(一)弹簧振子模型
易错点 6:弹簧振子平衡位置与模型条件误区
•
错误表现:
a. 认为竖直弹簧振子的平衡位置是弹簧原长位置;
b. 忽略弹簧振子的理想化条件,将非弹性限度内的运动视为简谐运动;
c. 认为弹簧振子在运动过程中机械能守恒(未忽略摩擦)。
•
核心规律:
 竖直弹簧振子的平衡位置:重力与弹簧弹力相等的位置(
◦
mg=k x0,x0为弹簧伸长量),并
非原长位置;
 模型理想化条件:①弹簧质量不计;②摩擦阻力可忽略;③振子在弹簧弹性限度内运动;
◦
 能量守恒:满足理想化条件时,弹簧振子的动能与弹性势能相互转化,总机械能守恒;存在
◦
摩擦时为阻尼振动,机械能逐渐减小。
•
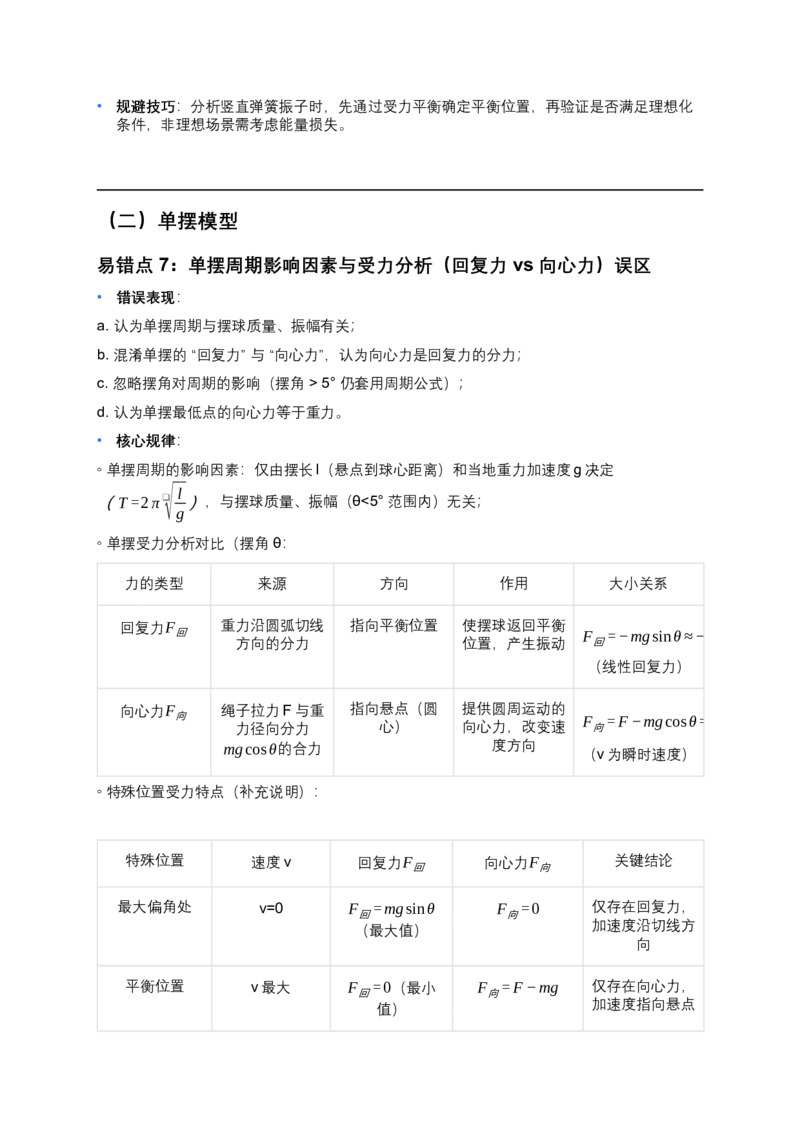
规避技巧:分析竖直弹簧振子时,先通过受力平衡确定平衡位置,再验证是否满足理想化
条件,非理想场景需考虑能量损失。
(二)单摆模型
易错点 7:单摆周期影响因素与受力分析(回复力 vs 向心力)误区
•
错误表现:
a. 认为单摆周期与摆球质量、振幅有关;
b. 混淆单摆的 “回复力” 与 “向心力”,认为向心力是回复力的分力;
c. 忽略摆角对周期的影响(摆角 > 5° 仍套用周期公式);
d. 认为单摆最低点的向心力等于重力。
•
核心规律:
 单摆周期的影响因素:仅由摆长
◦
l(悬点到球心距离)和当地重力加速度g 决定
(T =2π ❑√
l
g ),与摆球质量、振幅(θ<5° 范围内)无关;
 单摆受力分析对比(摆角
◦
θ:
力的类型
来源
方向
作用
大小关系
回复力F回
重力沿圆弧切线
方向的分力
指向平衡位置
使摆球返回平衡
位置,产生振动
F回=−mgsinθ≈−
(线性回复力)
向心力F向
绳子拉力F 与重
力径向分力
mgcosθ的合力
指向悬点(圆
心)
提供圆周运动的
向心力,改变速
度方向
F向= F −mgcosθ =
(v 为瞬时速度)
 特殊位置受力特点(补充说明):
◦
特殊位置
速度v
回复力F回
向心力F向
关键结论
最大偏角处
v=0
F回=mgsinθ
(最大值)
F向=0
仅存在回复力,
加速度沿切线方
向
平衡位置
v 最大
F回=0(最小
值)
F向= F −mg
仅存在向心力,
加速度指向悬点
(最大值)
•
规避技巧:记忆单摆周期 “只与l和g 有关”,受力分析时先分解重力(切向 + 径向),明确
“切向分力是回复力,径向合力是向心力”;结合特殊位置表格快速判断力的大小关系,避免
混淆。
易错点 8:单摆测量重力加速度 g 的实验数据处理与误差分析误区
•
错误表现:
a. 数据处理时直接用单次测量的l 和T 计算g,未进行多次测量求平均值;
b. 不会用 “l-T^2 图像法” 处理数据,无法减小偶然误差;
c. 误将摆长测量偏小、周期测量偏大归因于偶然误差;
d. 忽略摆线伸缩、空气阻力对实验结果的影响。
•
核心规律:
 实验原理:
◦
g= 4 π
2l
T
2 (由T =2π ❑√
l
g
变形推导);
 数据处理方法:
◦
.
ⅰ表格法:改变摆长l(如 3 次:l1、l2、l3),分别测量对应周期T 1、T 2、T 3(每次测
30~50 次全振动求平均T),计算每次的g 值,最终求g 的平均值(¯g= g1+ g2+ g3
3
);
.
ⅱ图像法(推荐,减小误差):以l 为纵轴、T
2为横轴绘制l−T
2图像,图像为过原点的倾
斜直线,斜率k = g
4 π
2 ,则g= 4 π
2k(图像法可剔除异常数据,减小偶然误差);
 误差分析(重点):
◦
误差类型
误差来源
对g 测量值的影响
规避方法
系统误差
摆长测量偏小(未加
摆球半径、摆线伸
缩)
偏小
测摆长时l = L+ d
2 (L
为绳长、d 为球直
径),选用不可伸缩
的摆线
系统误差
周期测量偏大(空气
阻力)
偏小
控制摆角 θ 选用质量
大、体积小的摆球
(减小空气阻力)
系统误差
计时起点在最大偏角
处(速度为零,不易
判断)
偏大
在摆球通过平衡位置
时计时(速度最大,
易观察)
偶然误差
计数全振动次数错
误、计时反应延迟
偏大或偏小
多次测量,剔除异常
数据,求平均值
•
规避技巧:数据处理优先用“l−T
2图像法”,误差分析时区分 “系统误差(可规避)” 与 “偶
然误差(可减小)”,针对误差来源优化操作细节。
三、振动图像(x-t 图)解读易错点(核心重点)
易错点 9:振动图像本质与物理量解读误区
•
错误表现:
a. 将x-t 图像当作质点的 “运动轨迹”;
b. 误将图像斜率当作加速度,或误将纵坐标当作速度;
c. 无法通过图像判断加速度方向与大小。
•
核心规律:
 图像本质:横轴为时间
◦
t,纵轴为位移x(以平衡位置为原点),反映质点位移随时间的变化
规律,并非运动轨迹;
 关键物理量解读:
◦
.
ⅰ斜率:图像上某点的斜率表示瞬时速度(斜率为正,速度方向与正方向相同;斜率为零,
速度为零;斜率绝对值越大,速度越大);
.
ⅱ纵坐标(x):位移大小与方向,峰值为振幅A;
.
ⅲ周期:相邻两个波峰(或波谷)的时间间隔为周期T;
 加速度判断:由
◦
a=−k
m x(弹簧振子)或a=−g
l x(单摆)可知,加速度与位移 “反向
成正比”(位移为正,加速度为负;位移大小越大,加速度越大)。
•
规避技巧:解读x-t 图像时,牢记 “横轴时间、纵轴位移”,通过 “斜率判速度、位移判加速
度”,避免与运动轨迹混淆。
易错点 10:振动图像的多状态对比与能量分析误区
•
错误表现:
a. 对比不同时刻的动能、势能时,忽略阻尼振动的能量损失;
b. 认为位移大小相等的时刻,动能一定相等;
c. 无法通过图像判断质点的运动方向(向平衡位置或远离平衡位置)。
•
核心规律:
 简谐运动的能量转化(无阻尼):位移最大时(波峰
◦
/ 波谷),动能为零,势能最大;平衡
位置时(x=0),动能最大,势能为零;位移大小相等时,势能相等,动能也相等;
 阻尼振动的能量转化:机械能不断减小,振幅逐渐减小,相同位移下,后续时刻的动能小于
◦
前期时刻的动能;
 运动方向判断:根据 “下一时刻位移变化” 判断 —— 斜率为正且增大,质点向正方向远离平
◦
衡位置;斜率为正且减小,质点向平衡位置运动(正方向)。
•
规避技巧:无阻尼振动中,“位移大小决定势能,速度大小决定动能”;阻尼振动需考虑能量
损失,运动方向通过 “斜率变化趋势” 判断。
四、综合拓展模型易错点(难点突破)
(一)阻尼振动、受迫振动与共振
易错点 11:阻尼振动的周期与能量误区
•
错误表现:
a. 认为阻尼振动中振幅减小,周期 / 频率也随之减小;
b. 认为阻尼振动的机械能守恒;
c. 混淆 “阻尼” 与 “驱动力” 的影响。
•
核心规律:
 阻尼振动的核心特征:①振幅不断减小(振动系统克服阻力做功,机械能转化为内能);②
◦
周期 / 频率不变(由系统固有性质决定);
 机械能变化:阻尼振动中总机械能逐渐减小,非守恒过程;
◦
 与受迫振动的区别:阻尼振动无驱动力,振幅自发减小;受迫振动有驱动力,振幅可保持稳
◦
定。
•
规避技巧:牢记 “阻尼仅影响振幅,不影响周期”,阻尼振动的能量损失源于阻力做功,需
与受迫振动的驱动力做功区分。
易错点 12:受迫振动与共振的条件误区
•
错误表现:
a. 认为受迫振动的频率等于系统固有频率;
b. 认为驱动力越大,受迫振动的振幅越大;
c. 混淆共振的产生条件与能量变化。
•
核心规律:
 受迫振动的频率:稳定后,振动频率
◦
仅等于驱动力频率,与系统固有频率无关;
 振幅的影响因素:振幅大小由 “驱动力频率与固有频率的差值” 决定 —— 差值越小,振幅越
◦
大;差值越大,振幅越小;
 共振条件:驱动力频率等于系统固有频率(
◦
f 驱= f 固),此时振幅达到最大值;
 能量变化:受迫振动中,驱动力做功补偿阻尼损失的能量,总机械能保持稳定;共振时,驱
◦
动力做功效率最高,振幅最大。
•
规避技巧:受迫振动 “频率由驱动力决定”,共振 “频率相等时振幅最大”,实际应用中需通
过调整驱动力频率(或固有频率)实现共振(如共振破碎机)或避免共振(如部队过桥便
步走)。
五、核心解题通用避坑技巧
1. 模型判断优先:先判断运动是否为简谐运动(满足F=-kx),再套用对应公式,不盲目使
用周期公式;
2. 受力分析分步走:先确定平衡位置,再分解合力,明确回复力、向心力的来源,避免力的
混淆;
3. 图像分析抓核心:牢记x-t 图像 “非轨迹”,通过 “斜率判速度、位移判加速度、峰值判振
幅、间隔判周期”;
4. 对称性简化计算:利用简谐运动的位置、速度、时间对称性,快速求解对称位置的物理量
和运动时间;
5. 路程计算看起点:明确 “1T = 4 A 、T
2 =2 A (固定),T
4 需看起点(可变)”,避免盲
目套用;
6. 实验规范减误差:单摆测g 时,优先用“l−T
2图像法” 处理数据,严格遵循 “小角度、测球
心、多振动、平衡位置计时”;
7. 共振问题找频率:明确驱动力频率与固有频率的关系,利用 “频率相等共振、频率接近振幅
大” 解题;
8. 矢量运算定方向:位移、速度、加速度均为矢量,计算前规定正方向,带符号运算,避免
方向错误;
9. 条件验证不遗漏:每个公式、模型均有适用条件(如单摆摆角 < 5°),解题前先验证条
件,再代入计算。