文档文本内容
1 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
上海六年级上册数学压轴题解题技巧
及常考几何模型
【绝对值有关的化简问题】题型概述.......................................................................... 3
题型一、利用数轴信息化简绝对值....................................................................................................................... 3
题型二、非负性化简绝对值................................................................................................................................... 3
题型三、求解绝对值方程....................................................................................................................................... 3
题型四、分类讨论化简绝对值............................................................................................................................... 3
题型五、借助绝对值几何意义求值化简............................................................................................................... 4
【数轴动点相关计算问题】题型概述.......................................................................... 5
题型一、数轴上单动点分类讨论问题................................................................................................................... 5
题型二、数轴上单动点规律探究问题................................................................................................................... 5
题型三、数轴动点中的定值求证问题................................................................................................................... 5
题型四、数轴双动点匀速运动问题....................................................................................................................... 5
题型五、数轴双动点变速运动问题....................................................................................................................... 6
题型六、数轴动点背景下的新定义题型............................................................................................................... 6
几何模型之——绝对值中的八类最值模型.................................................................6
模型提炼及规律总结..........................................................................................................................................................6
模型拓展及解题步骤..........................................................................................................................................................7
几何模型之——数轴中的九类动点模型.................................................................... 8
模型提炼及规律总结..........................................................................................................................................................8
模型拓展及解题步骤..........................................................................................................................................................8
模型1.动态规律(左右跳跃)模型....................................................................................................................... 8
2 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
模型2.动态中点与n 等分点模型........................................................................................................................... 9
模型3.单(多)动点匀速模型............................................................................................................................... 9
模型4.单(多)动点变速模型............................................................................................................................... 9
模型5.动点往返运动模型..................................................................................................................................... 10
模型6.动态定值(无参型)模型....................................................................................................................................10
模型7.动态定值(含参型)模型......................................................................................................................... 10
模型8.数轴折叠(翻折)模型............................................................................................................................. 11
模型9.数轴上的线段移动模型............................................................................................................................. 11
几何模型之——线段的双(多)中点模型...............................................................11
模型提炼及证明................................................................................................................................................................12
几何模型之——双角平分线模型与角n 等分线模型................................................ 13
模型提炼及证明................................................................................................................................................................13
模型拓展及证明................................................................................................................................................................14
几何模型之——线段与角的等量代换模型与计数模型.............................................14
模型提炼及证明................................................................................................................................................................15
1)线段的等量代换............................................................................................................................................... 15
2)角度的等量代换............................................................................................................................................... 15
利用等量代换我们还可以推导三个重要的性质:............................................................................................. 15
3)线段的计数模型............................................................................................................................................... 16
4)角度的计数模型............................................................................................................................................... 16
模型拓展及证明................................................................................................................................................................17
1)直线交点计数模型与平面分割的计数模型................................................................................................... 17
2)多边形的对角线条数计数模型和三角形个数的计数模型........................................................................... 17
几何模型之——线段中的五类动态模型.................................................................. 18
模型拓展及解题步骤........................................................................................................................................................18
3 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
【绝对值有关的化简问题】题型概述
绝对值相关题型是初中代数重难点,所有题型均围绕绝对值代数定义、零点分段、非负特性、数轴几何距离四
大核心展开,解题贯穿两条底线原则:一是
0
a
恒成立,去绝对值必须先判定内部代数式正负,二是分类讨论需
覆盖全部零点区间,不重不漏
题型一、利用数轴信息化简绝对值
题型模版
1.题型特征:题干给出数轴图像,标注各字母对应点的位置、左右关系、距离原点远近,可直接判断字母正负、代
数式加减的正负性,要求去掉绝对值符号并化简整式。
2.解题技巧:先根据数轴位置判断绝对值内部式子的正负,右正左负、大数减小数为正、小数减大数为负;正数直
接去掉绝对值,负数去绝对值后整体变相反数,最后去括号、合并同类项,全程核对符号避免出错。
题型二、非负性化简绝对值
题型模版
1.题型特征:题干出现绝对值、平方、算术平方根两两或多个相加和为0 的形式,利用非负数性质求出字母取值,
再代入含绝对值的代数式进行化简求值。
2.解题技巧:依据初中非负性核心结论,若干个非负数相加为0,则每一项均为0;依次列方程求出所有字母的值,
代入目标式子后判断绝对值内正负,规范去绝对值化简,最终结果务必最简。
题型三、求解绝对值方程
题型模版
1.题型特征:方程中含有单层或多层绝对值结构,未知数包含在绝对值内部,需要通过绝对值性质求解未知数的值,
部分题目存在多解、无解情况。
2.解题技巧:先将绝对值整体单独分离在等式一侧,根据绝对值定义:正数的绝对值有正负两解,0 的绝对值仅有
一解,负数无实数解;分类列出方程求解,所有解必须代入原方程检验,舍去增根。
题型四、分类讨论化简绝对值
题型模版
4 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
1.题型特征:题干未给出数轴、未限定字母取值范围,绝对值内含含未知数的多项式,无法直接判断正负,必须分
区间讨论才能去绝对值化简。
2.解题技巧:先令绝对值内部代数式等于0,求出零点分界值;依据零点划分所有取值区间,在每个区间内判定式
子正负,分段去绝对值化简,最后整合所有情况,做到分类不重不漏、结果完整。
题型五、借助绝对值几何意义求值化简
题型模版
1.题型特征:题干出现多个绝对值相加、求最值、求取值范围等复杂题型,常规代数化简计算量大,可利用数轴距
离的几何意义快速解题。
2.解题技巧:明确|x-a|表示数轴上点x 到点a 的距离,将绝对值代数式子转化为数轴上的距离问题;结合中点、区
间最值规律判断取值情况,直接求出式子最值或对应未知数取值,最后代数验证结果正确性。
5 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
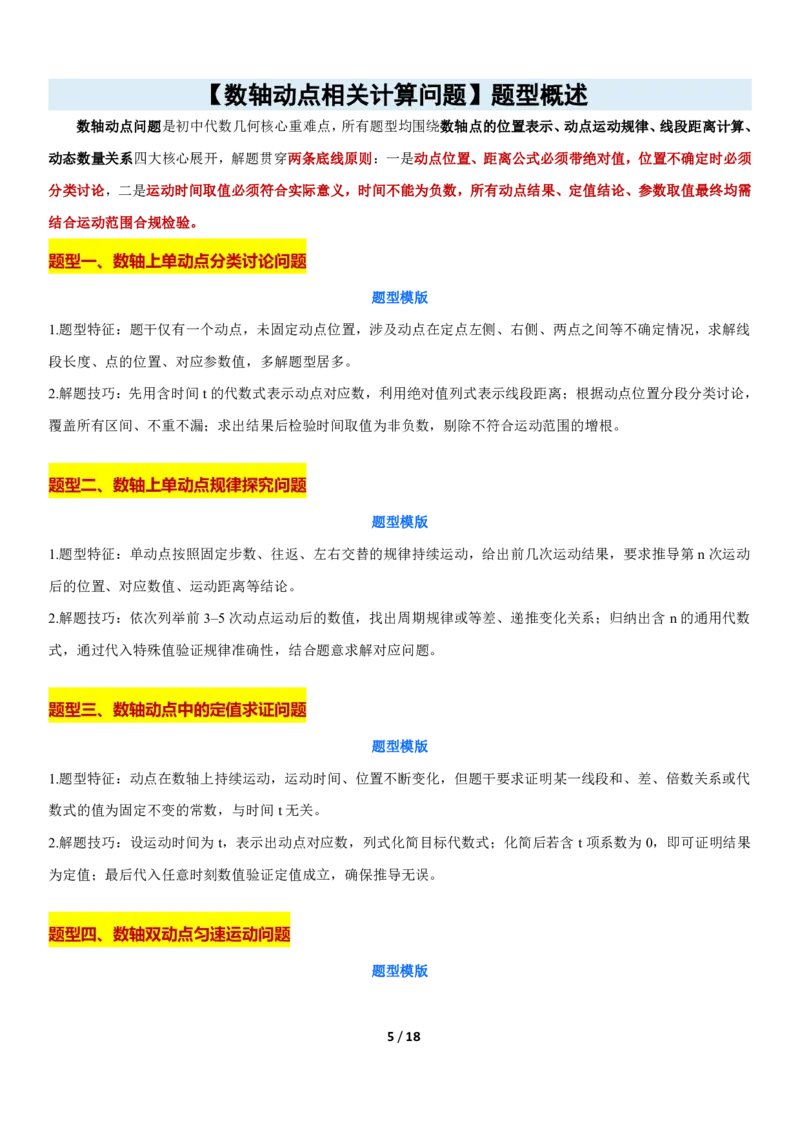
【数轴动点相关计算问题】题型概述
数轴动点问题是初中代数几何核心重难点,所有题型均围绕数轴点的位置表示、动点运动规律、线段距离计算、
动态数量关系四大核心展开,解题贯穿两条底线原则:一是动点位置、距离公式必须带绝对值,位置不确定时必须
分类讨论,二是运动时间取值必须符合实际意义,时间不能为负数,所有动点结果、定值结论、参数取值最终均需
结合运动范围合规检验。
题型一、数轴上单动点分类讨论问题
题型模版
1.题型特征:题干仅有一个动点,未固定动点位置,涉及动点在定点左侧、右侧、两点之间等不确定情况,求解线
段长度、点的位置、对应参数值,多解题型居多。
2.解题技巧:先用含时间t 的代数式表示动点对应数,利用绝对值列式表示线段距离;根据动点位置分段分类讨论,
覆盖所有区间、不重不漏;求出结果后检验时间取值为非负数,剔除不符合运动范围的增根。
题型二、数轴上单动点规律探究问题
题型模版
1.题型特征:单动点按照固定步数、往返、左右交替的规律持续运动,给出前几次运动结果,要求推导第n 次运动
后的位置、对应数值、运动距离等结论。
2.解题技巧:依次列举前3–5 次动点运动后的数值,找出周期规律或等差、递推变化关系;归纳出含n 的通用代数
式,通过代入特殊值验证规律准确性,结合题意求解对应问题。
题型三、数轴动点中的定值求证问题
题型模版
1.题型特征:动点在数轴上持续运动,运动时间、位置不断变化,但题干要求证明某一线段和、差、倍数关系或代
数式的值为固定不变的常数,与时间t 无关。
2.解题技巧:设运动时间为t,表示出动点对应数,列式化简目标代数式;化简后若含t 项系数为0,即可证明结果
为定值;最后代入任意时刻数值验证定值成立,确保推导无误。
题型四、数轴双动点匀速运动问题
题型模版
6 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
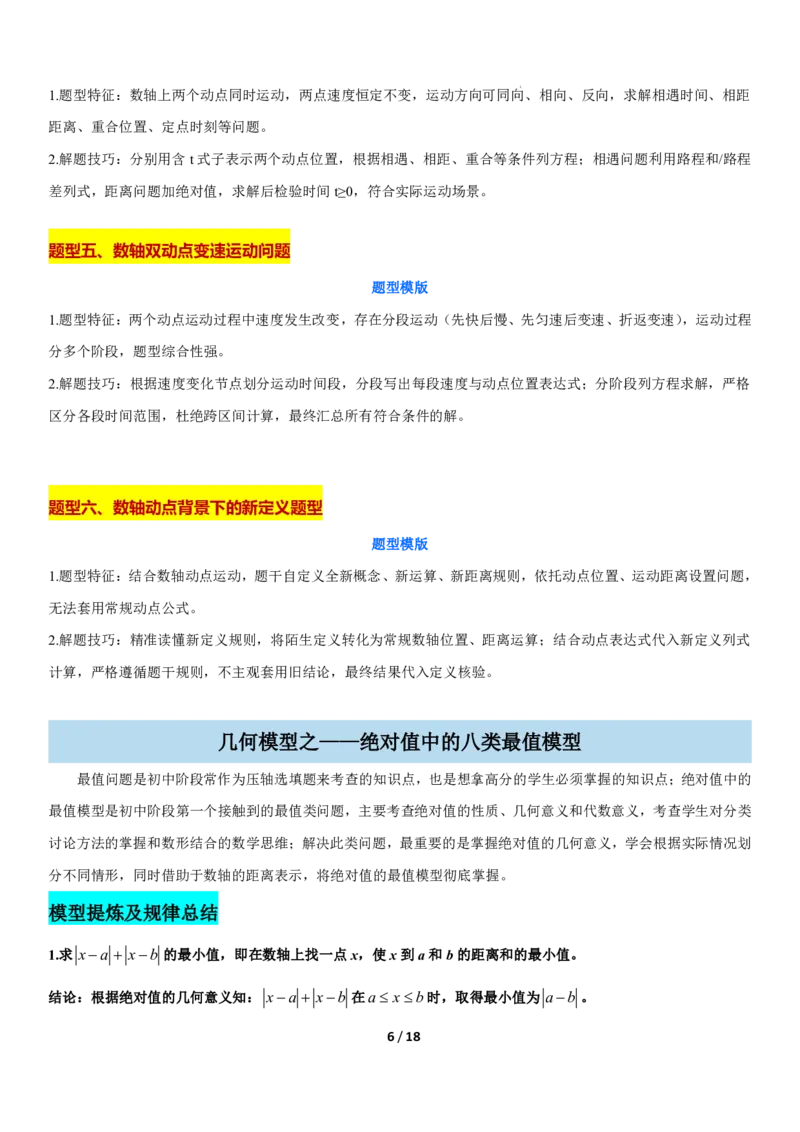
1.题型特征:数轴上两个动点同时运动,两点速度恒定不变,运动方向可同向、相向、反向,求解相遇时间、相距
距离、重合位置、定点时刻等问题。
2.解题技巧:分别用含t 式子表示两个动点位置,根据相遇、相距、重合等条件列方程;相遇问题利用路程和/路程
差列式,距离问题加绝对值,求解后检验时间t≥0,符合实际运动场景。
题型五、数轴双动点变速运动问题
题型模版
1.题型特征:两个动点运动过程中速度发生改变,存在分段运动(先快后慢、先匀速后变速、折返变速),运动过程
分多个阶段,题型综合性强。
2.解题技巧:根据速度变化节点划分运动时间段,分段写出每段速度与动点位置表达式;分阶段列方程求解,严格
区分各段时间范围,杜绝跨区间计算,最终汇总所有符合条件的解。
题型六、数轴动点背景下的新定义题型
题型模版
1.题型特征:结合数轴动点运动,题干自定义全新概念、新运算、新距离规则,依托动点位置、运动距离设置问题,
无法套用常规动点公式。
2.解题技巧:精准读懂新定义规则,将陌生定义转化为常规数轴位置、距离运算;结合动点表达式代入新定义列式
计算,严格遵循题干规则,不主观套用旧结论,最终结果代入定义核验。
几何模型之——绝对值中的八类最值模型
最值问题是初中阶段常作为压轴选填题来考查的知识点,也是想拿高分的学生必须掌握的知识点;绝对值中的
最值模型是初中阶段第一个接触到的最值类问题,主要考查绝对值的性质、几何意义和代数意义,考查学生对分类
讨论方法的掌握和数形结合的数学思维;解决此类问题,最重要的是掌握绝对值的几何意义,学会根据实际情况划
分不同情形,同时借助于数轴的距离表示,将绝对值的最值模型彻底掌握。
模型提炼及规律总结
1.求
b
x
a
x
的最小值,即在数轴上找一点x,使x 到a 和b 的距离和的最小值。
结论:根据绝对值的几何意义知:
b
x
a
x
在
b
x
a
时,取得最小值为
b
a
。
7 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
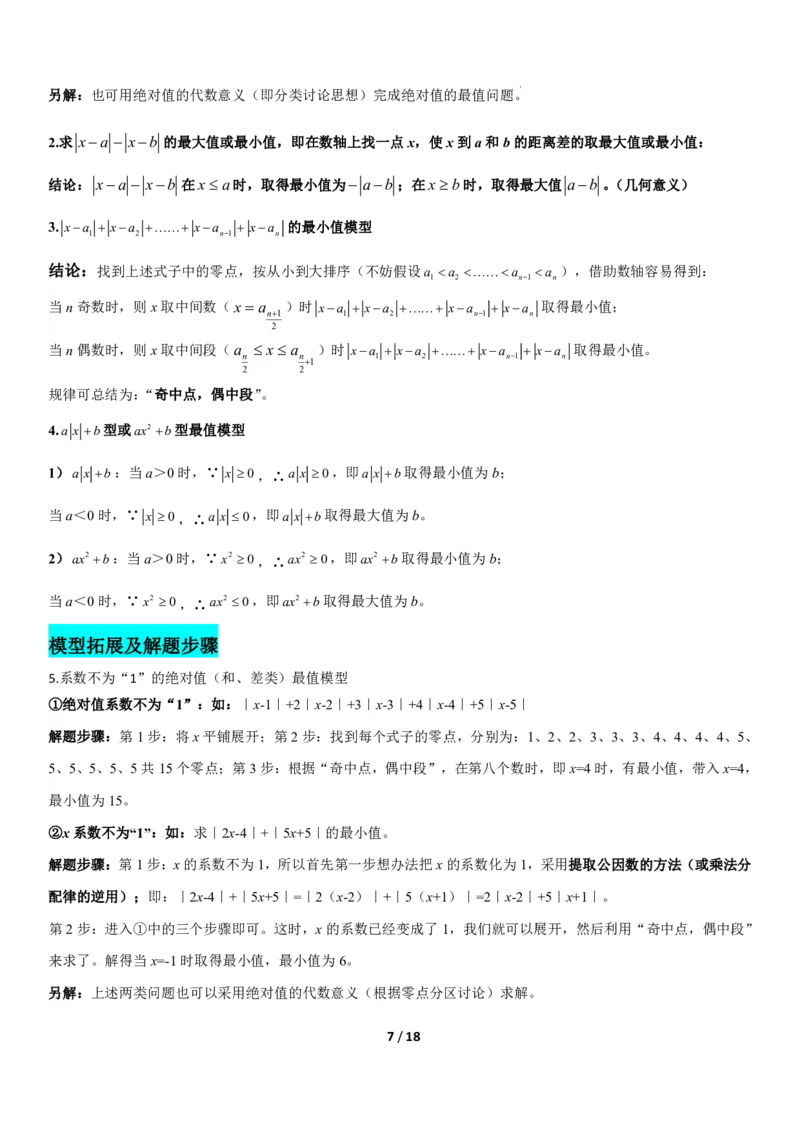
另解:也可用绝对值的代数意义(即分类讨论思想)完成绝对值的最值问题。
2.求
b
x
a
x
的最大值或最小值,即在数轴上找一点x,使x 到a 和b 的距离差的取最大值或最小值:
结论:
b
x
a
x
在
a
x
时,取得最小值为
b
a
;在
b
x
时,取得最大值
b
a
。(几何意义)
3.
1
2
1
n
n
x
a
x
a
x
a
x
a
的最小值模型
结论:找到上述式子中的零点,按从小到大排序(不妨假设
1
2
1
n
n
a
a
a
a
),借助数轴容易得到:
当n 奇数时,则x 取中间数(
2
1
n
a
x
)时
1
2
1
n
n
x
a
x
a
x
a
x
a
取得最小值;
当n 偶数时,则x 取中间段(
1
2
2
n
n
a
x
a
)时
1
2
1
n
n
x
a
x
a
x
a
x
a
取得最小值。
规律可总结为:“奇中点,偶中段”。
4. a x
b
型或
2
ax
b
型最值模型
1)a x
b
:当a>0 时,∵
0
x
,∴
0
a x
,即a x
b
取得最小值为b;
当a<0 时,∵
0
x
,∴
0
a x
,即a x
b
取得最大值为b。
2)
2
ax
b
:当a>0 时,∵
2
0
x
,∴
2
0
ax
,即
2
ax
b
取得最小值为b;
当a<0 时,∵
2
0
x
,∴
2
0
ax
,即
2
ax
b
取得最大值为b。
模型拓展及解题步骤
5.系数不为“1”的绝对值(和、差类)最值模型
①绝对值系数不为“1”:如:|x-1|+2|x-2|+3|x-3|+4|x-4|+5|x-5|
解题步骤:第1 步:将x 平铺展开;第2 步:找到每个式子的零点,分别为:1、2、2、3、3、3、4、4、4、4、5、
5、5、5、5、5 共15 个零点;第3 步:根据“奇中点,偶中段”,在第八个数时,即x=4 时,有最小值,带入x=4,
最小值为15。
②x 系数不为“1”:如:求|2x-4|+|5x+5|的最小值。
解题步骤:第1 步:x 的系数不为1,所以首先第一步想办法把x 的系数化为1,采用提取公因数的方法(或乘法分
配律的逆用);即:|2x-4|+|5x+5|=|2(x-2)|+|5(x+1)|=2|x-2|+5|x+1|。
第2 步:进入①中的三个步骤即可。这时,x 的系数已经变成了1,我们就可以展开,然后利用“奇中点,偶中段”
来求了。解得当x=-1 时取得最小值,最小值为6。
另解:上述两类问题也可以采用绝对值的代数意义(根据零点分区讨论)求解。
8 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
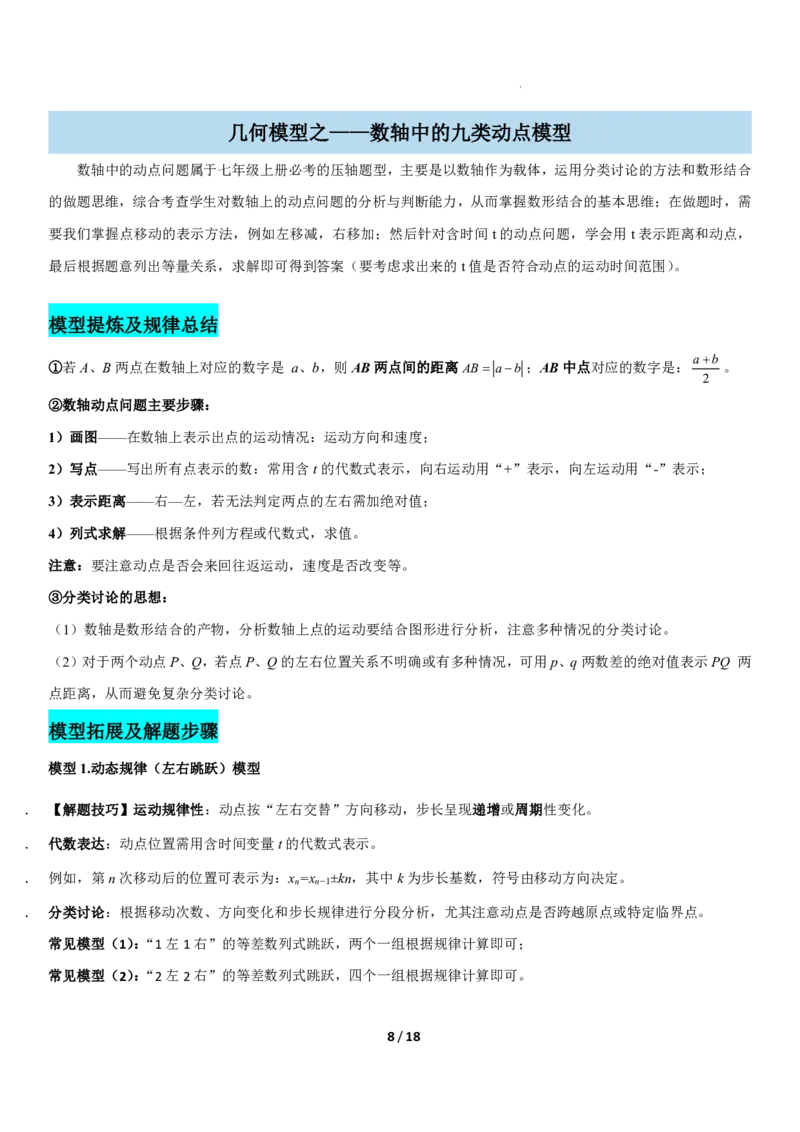
几何模型之——数轴中的九类动点模型
数轴中的动点问题属于七年级上册必考的压轴题型,主要是以数轴作为载体,运用分类讨论的方法和数形结合
的做题思维,综合考查学生对数轴上的动点问题的分析与判断能力,从而掌握数形结合的基本思维;在做题时,需
要我们掌握点移动的表示方法,例如左移减,右移加;然后针对含时间t 的动点问题,学会用t 表示距离和动点,
最后根据题意列出等量关系,求解即可得到答案(要考虑求出来的t 值是否符合动点的运动时间范围)。
模型提炼及规律总结
①若A、B 两点在数轴上对应的数字是a、b,则AB 两点间的距离AB
a
b
;AB 中点对应的数字是:
2
a
b
。
②数轴动点问题主要步骤:
1)画图——在数轴上表示出点的运动情况:运动方向和速度;
2)写点——写出所有点表示的数:常用含t 的代数式表示,向右运动用“+”表示,向左运动用“-”表示;
3)表示距离——右—左,若无法判定两点的左右需加绝对值;
4)列式求解——根据条件列方程或代数式,求值。
注意:要注意动点是否会来回往返运动,速度是否改变等。
③分类讨论的思想:
(1)数轴是数形结合的产物,分析数轴上点的运动要结合图形进行分析,注意多种情况的分类讨论。
(2)对于两个动点P、Q,若点P、Q 的左右位置关系不明确或有多种情况,可用p、q 两数差的绝对值表示PQ 两
点距离,从而避免复杂分类讨论。
模型拓展及解题步骤
模型1.动态规律(左右跳跃)模型
.
【解题技巧】运动规律性:动点按“左右交替”方向移动,步长呈现递增或周期性变化。
.
代数表达:动点位置需用含时间变量t 的代数式表示。
.
例如,第n 次移动后的位置可表示为:xn=xn−1±kn,其中k 为步长基数,符号由移动方向决定。
.
分类讨论:根据移动次数、方向变化和步长规律进行分段分析,尤其注意动点是否跨越原点或特定临界点。
常见模型(1):“1 左1 右”的等差数列式跳跃,两个一组根据规律计算即可;
常见模型(2):“2 左2 右”的等差数列式跳跃,四个一组根据规律计算即可。
9 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
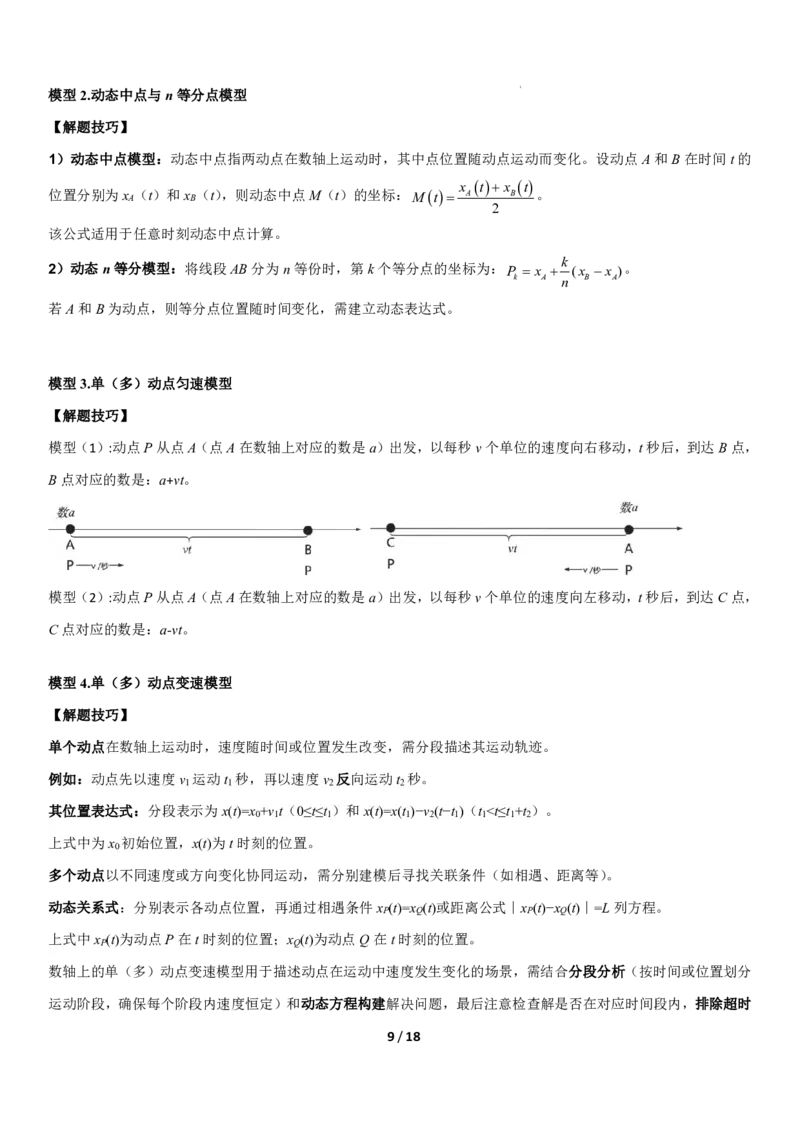
模型2.动态中点与n 等分点模型
【解题技巧】
1)动态中点模型:动态中点指两动点在数轴上运动时,其中点位置随动点运动而变化。设动点A 和B 在时间t 的
位置分别为xA(t)和xB(t),则动态中点M(t)的坐标:
2
A
B
x
t
x
t
M t
。
该公式适用于任意时刻动态中点计算。
2)动态n 等分模型:将线段AB 分为n 等份时,第k 个等分点的坐标为:
(
)
k
A
B
A
k
P
x
x
x
n
。
若A 和B 为动点,则等分点位置随时间变化,需建立动态表达式。
模型3.单(多)动点匀速模型
【解题技巧】
模型(1):动点P 从点A(点A 在数轴上对应的数是a)出发,以每秒v 个单位的速度向右移动,t 秒后,到达B 点,
B 点对应的数是:a+vt。
模型(2):动点P 从点A(点A 在数轴上对应的数是a)出发,以每秒v 个单位的速度向左移动,t 秒后,到达C 点,
C 点对应的数是:a-vt。
模型4.单(多)动点变速模型
【解题技巧】
单个动点在数轴上运动时,速度随时间或位置发生改变,需分段描述其运动轨迹。
例如:动点先以速度v1 运动t1 秒,再以速度v2 反向运动t2 秒。
其位置表达式:分段表示为x(t)=x0+v1t(0≤t≤t1)和x(t)=x(t1)−v2(t−t1)(t1<t≤t1+t2)。
上式中为x0 初始位置,x(t)为t 时刻的位置。
多个动点以不同速度或方向变化协同运动,需分别建模后寻找关联条件(如相遇、距离等)。
动态关系式:分别表示各动点位置,再通过相遇条件xP(t)=xQ(t)或距离公式∣xP(t)−xQ(t)∣=L 列方程。
上式中xP(t)为动点P 在t 时刻的位置;xQ(t)为动点Q 在t 时刻的位置。
数轴上的单(多)动点变速模型用于描述动点在运动中速度发生变化的场景,需结合分段分析(按时间或位置划分
运动阶段,确保每个阶段内速度恒定)和动态方程构建解决问题,最后注意检查解是否在对应时间段内,排除超时
10 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
或重复解。
模型5.动点往返运动模型
【解题技巧】
.
数轴上动点往返运动的位置计算需结合方向变化、分段累加和代数建模。
.
注意事项:
.
1)时间范围验证:解方程后需检查时间是否在对应运动阶段内。
.
2)多解可能性:往返可能导致动点多次经过同一位置,需列绝对值方程并分情况讨论。
3)通过以上方法,可系统计算数轴动点往返后的位置,需重点关注方向符号处理和分段累加规则。
模型6.动态定值(无参型)模型
【解题技巧】
数轴上的动态定值(无参型)模型描述动点运动过程中某些量(如线段长度、距离差等)保持不变的场景,需通过
代数表达和几何关系分析定值的存在性及数值。题目中不引入额外参数(如速度、时间变量),直接通过动点初始
位置、运动规则或几何关系推导定值。
1)解题策略与步骤:
步骤1:用代数式表示动点位置,例如动点A 从x0
出发,以速度v 移动,则t 秒后位置为x0+vt。
步骤2:根据题目条件(如中点、等分点)建立相关量的表达式(如线段长度、差值的绝对值)。
步骤3:化简表达式,观察是否消去变量项,验证是否为定值。
2)常见定值类型:
线段长度定值:两动点或动点与定点间的距离保持恒定。
代数式定值:如∣xA−xB∣±kxC 的值为固定常数。
位置关系定值:如动点始终为中点或特定分点,导致相关表达式不变。
模型7.动态定值(含参型)模型
【解题技巧】
数轴上动态定值(含参型)模型需分析含参数(如速度、距离比例等)的动点运动过程中某些量的恒定性,通过代
数建模和参数消去法验证定值存在性及数值。
线段和差定值:如PA+PB 或∣PA−PB∣恒为常数,需结合参数化简表达式。
11 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
代数式定值:如kxA+mxB 的值与时间无关,需分离含时项并令其系数为零。
速度参数:多个动点以不同速度运动,需联立方程消去时间变量,验证定值。
比例参数:如线段比例AC
k
BC
或代数式含系数m(如mAB−2BC),需通过参数约束条件确定定值。
通过参数化建模、代数式分离与含时项消去,可系统解决含参型动态定值问题,需特别注意参数解的适用范围及多
解可能性。
模型8.数轴折叠(翻折)模型
【解题技巧】
数轴折叠模型通过几何对称性分析折叠前后点的对应关系,解决折痕位置、对称点等问题。
1)若折叠后点a 与点b 重合,则折痕对应的点m 为两点的中点,满足:
2
a
b
m
或b=2m−a
2)折叠后,对称点到折痕的距离相等,折痕位置可通过线段比例或代数方程求解。
3)若折叠后动点继续运动,需分段分析折叠前后的位置变化及运动轨迹。
模型9.数轴上的线段移动模型
【解题技巧】
数轴上的线段移动模型研究线段整体平移的动态变化规律,需结合代数表达与几何关系分析线段长度、覆盖范围等
核心问题。
线段沿数轴以固定速度单向或往返移动,需用代数式表示端点位置变化(如左移减速度,右移加速度);动态过程
中需关注线段覆盖区域,及与其他线段的交互(如重叠)。部分模型中,线段长度或端点间的代数差保持恒定(如
平移速度对称时,两动线段差为定值)。
几何模型之——线段的双(多)中点模型
关于线段的计算,这类题型对于刚上初中的学生来说,是第一个要面对的几何难题。我们在解决这一类问题时,
首先要有一个明确的思路,知道解题的方向,其次是如何根据思路列出相关的数量关系,最后就是正确计算问题。
一般来讲,这类题通常由问题出发,先由线段和差确定解题方向,然后辅以线段中点来解决。但是,对于有公共部
分的线段双中点模型,可以写出的线段和差种类较多,这就增加了思考的难度。
如果掌握了这个模型的结论,那就可以快速选取正确的线段和差,迅速解题,如果是填空选择,则可以直接口
算出答案。总之,基本模型的掌握既可以快速得出小题的答案,又可以为大题的解决确立方向。
12 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
模型提炼及证明
1)线段的双中点模型
条件:点M、N 分别为线段AB、BC 的中点,结论:
1
2
MN
AC
.
证明:①当点B 在线段AC 上,如图1,
图1
∵M、N 分别为AB、BC 的中点,∴
1
2
BM
AB
(中点定义);
1
2
BN
BC
(中点定义);
∵MN=BM+BN,∴
1
1
1
1
2
2
2
2
MN
AB
BC
AB
BC
AC
;
②当点B 在线段AC 的延长线上,如图2,
图2
∵M、N 分别为AB、BC 的中点,∴
1
2
BM
AB
(中点定义);
1
2
BN
BC
(中点定义);
∵MN=BM-BN,∴
1
1
1
1
2
2
2
2
MN
AB
BC
AB
BC
AC
;
③当点B 在线段CA 的延长线上
图3
∵M、N 分别为AB、BC 的中点,∴
1
2
BM
AB
(中点定义);
1
2
BN
BC
(中点定义);
∵MN=BN-BM,∴
1
1
1
1
2
2
2
2
MN
BC
AB
BC
BA
AC
;
2)线段的多中点模型
条件:如图,点M 在线段AN 的延长线上,且线段
2
MN
a
,第1 次操作:分别取线段AM
和AN 的中点
1
M 、
1
N ﹔第2 次操作:分别取线段
1
AM 和
1
AN 的中点
2
M ,
2
N ﹔第3 次操作:分别取线段
2
AM 和
2
AN
的中点
3
M ,
3
N ;…连续这样操作n 次,结论:
1
1
2
n
n
n
M N
a
.
证明:∵
1
M 、
1
N 是AM 和AN 的中点,∴
1
1
2
AM
AM
,
1
1
2
AN
AN
,
∴
1
1
1
1
1
2
2
2
M N
AM
AN
MN
a
,∵
2
M 、
2
N 是
1
AM 和
1
AN 的中点,
∴
2
1
1
2
AM
AM
,
2
1
1
2
AN
AN
,∴
2
2
1
1
1
1
1
1
1
1
2
2
2
2
M N
AM
AN
M N
a
,
13 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
∵
3
M ,
3
N 是
2
AM 和
2
AN 的中点,∴
3
2
1
2
AM
AM
,
3
2
1
2
AN
AN
,
∴
2
3
3
2
2
2
2
1
1
1
1
1
2
2
2
4
2
M N
AM
AN
M N
a
a
,……发现规律:
1
1
2
n
n
n
M N
a
,
几何模型之——双角平分线模型与角n 等分线模型
对于刚接触几何的七年级学生来说,关于角的计算是有很大难度的,这就要求学生面对这类题时具有一定的思
路,知道大概的思考方向。一般来讲,这类题通常由问题出发,先由角的和差确定解题方向,然后辅以角平分线来
解决。但是,对于有公共部分的双角平分线模型,可以写出角的和差种类较多,这就增加了思考的难度。如果掌握
了这个模型的结论,那就可以快速选取正确的角的和差,迅速解题,如果是填空选择,则可以直接口算出答案。总
之,基本模型的掌握既可以快速得出小题的答案,又可以为大题的解决确立方向。
模型提炼及证明
图1
图2
图3
图4
1)双角平分线模型(两个角无公共部分)
条件:如图1,已知:OD、OE 分别平分∠AOB、∠BOC;
结论:
1
2
DOE
AOC
。
证明:∵OD、OE 分别平分∠AOB、∠BOC,∴
1
2
DOB
AOB
,
1
2
BOE
BOC
,
∴
1
1
1
2
2
2
DOB
BOE
AOB
BOC
AOC
,∴
1
2
DOE
AOC
。
2)双角平分线模型(两个角有公共部分)
条件:如图1,已知:OD、OE 分别平分∠AOB、∠BOC;
结论:
1
2
DOE
AOC
。
证明:∵OD、OE 分别平分∠AOB、∠BOC,∴
1
2
DOB
AOB
,
1
2
BOE
BOC
,
14 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
∴
1
1
1
2
2
2
BOE
DOB
BOC
AOB
AOC
,∴
1
2
DOE
AOC
。
3)拓展模型:双角平分线模型(三个角围成一个周角)
条件:如图3,已知∠AOB+∠BOC+∠AOC=360°,OP1 平分∠AOC、OP2 平分∠BOC;
结论:
1
2
1
180
2
POP
AOB
。
证明:∵OP1 平分∠AOC、OP2 平分∠BOC,∴
1
1
2
POC
AOC
,
2
1
2
P OC
BOC
,
∵∠AOB+∠BOC+∠AOC=360°,∴∠BOC+∠AOC=360°-∠AOB,
∴
1
2
1
2
1
1
1
1
180
2
2
2
2
POP
POC
P OC
AOC
BOC
AOC
BOC
AOB
。
模型拓展及证明
1)角n 等分线模型
条件:如图,
1
1
,
AOB
OA
OB
、
分别是
AOM
和
MOB
的平分线,
2
2
OA
OB
、
分别是
1AOM
和
1
MOB
的平分线,
3
3
OA
OB
、
分别是
2
A OM
和
2
MOB
的平分线,…,
,
n
n
OA OB 分别是
1
n
A
OM
和
1
n
MOB
的平分线;结论:.
证明:
AOB
,
1
OA 、
1
OB 分别是
AOM
和
MOB
的平分线,
1
1
1
1
,
2
2
AOM
AOM
B OM
BOM
,
1
1
1
1
1
(
)
2
2
2
AOB
AOM
BOM
AOB
,
2
OA
、
2
OB 分别是
1AOM
和
1
MOB
的平分线,
2
1
2
1
1
1
,
2
2
A OM
AOM
B OM
B OM
,
2
2
1
1
1
1
2
1
1
1
1
(
)
2
2
2
2
2
A OB
A OM
B OM
A OB
AOB
,
3
OA
、
3
OB 分别是
2
A OM
和
2
MOB
的平分线,
3
2
3
2
1
1
,
2
2
A OM
A OM
B OM
B OM
,
3
3
2
2
2
2
1
1
3
1
1
1
1
1
1
1
(
)
2
2
2
2
2
2
2
2
A OB
A OM
B OM
A OB
A OB
AOB
,…,
由此规律得:
= 2
n
n
n
A OB
。
几何模型之——线段与角的等量代换模型与计数模型
等量代换是数学变形的最常见方式之一,它以处理问题步骤简捷、巧妙灵活,给人留下深刻的印象。运用它来解
决中学代数和几何的有关问题(本专题主要涉及线段与角度的代换),还可以避免繁杂运算,具有计算量小的独特优
点,因此有着广泛的应用。线段的条数、角的个数、直线的交点数、对角线条数等计数规律,可以自己推导后进行
15 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
记忆,主要培养学生的观察、实验和猜想、归纳能力,掌握从特殊向一般猜想的方法,及构建数学模型解决实际问
题等。
模型提炼及证明
1)线段的等量代换
图1
图2
条件:如图,已知:EG=HF;
结论:EH=GF.
证明:如图1,∵EG=HF,∴EG-HG=HF-HG,∴EH=GF. 如图2,∵EG=HF,∴EG+HG=HF+HG,∴EH=GF.
2)角度的等量代换
(图中:∠AOD=∠1,∠BOC=∠2,∠BOD=∠3,∠AOC=∠4)
条件1:已知∠AOB=∠DOC=90°;结论:∠1=∠2,∠3+∠4=180°.
条件2:已知∠AOB=∠DOC=90°;结论:∠1=∠2,∠3+∠4=180°.
证明:如图1,∵∠AOB=∠DOC,∴∠AOB-∠BOD=∠DOC-∠BOD,∴∠AOD=∠BOC,即:∠1=∠2.
∵∠AOB=∠DOC=90°,∴∠AOB+∠DOC=180°,
∴∠BOD+∠AOD+∠DOC=180°,∴∠BOD+∠AOC=180°,即:∠3+∠4=180°.
如图2,∵∠AOB=∠DOC,∴∠AOB+∠BOD=∠DOC+∠BOD,∴∠AOD=∠BOC,即:∠1=∠2.
∵∠AOB=∠DOC=90°,∴∠AOB+∠DOC=180°,
∵∠BOD+∠AOC+∠AOB+∠DOC=360°,∴∠BOD+∠AOC=180°,即:∠3+∠4=180°.
利用等量代换我们还可以推导三个重要的性质:
16 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
①同角(等角)的余角相等;②同角(等角)的补角相等;③对顶角相等。
3)线段的计数模型
如果线段上有n 个点(包括线段的两个端点),那么该线段上共有多少条线段?
我们先取n=5 进行研究,如下图:
结论:线段数量:4+3+2+1=10(条)(注意:按一个方向数,不回头);
证明:①以A 为端点的线段有:AB、AC、AD、AE,有4 条;
②以B 为端点的线段有:BC、BD、BE,有3 条;③以C 为端点的线段有:CD、CE,有2 条;
④以D 为端点的线段有:DE,有1 条;故图中线段总数量:4+3+2+1=10(条)
注意:线段的定义为两点间的一段直线,因此“直线+两个端点”是其核心要素;
结论拓展:若有n 个点,则线段数量为:(n-1)+(n-2)+...+4+3+2+1=
1
2
n n
(条)
4)角度的计数模型
若过点O 作了有n 条射线,那么该图形中共有多少个角?
我们先取n=5 进行研究,如下图:
结论:角的数量:4+3+2+1=10(个)(注意:按一个方向数,不回头);
证明:①以OA 为角的一边有:∠AOB、∠AOC、∠AOD、∠AOE,有4 个;
②以OB 为角的一边有:∠BOC、∠BOD、∠BOE,有3 个;
③以OC 为角的一边有:∠COD、∠COE,有2 个;
④以OD 为角的一边有:∠DOE,有1 个;故图中角总数量:4+3+2+1=10(个)
17 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
注意:线段的定义为两点间的一段直线,因此“直线+两个端点”是其核心要素;
结论拓展:若有n 条射线,则角度数量为:(n-1)+(n-2)+...+4+3+2+1=
1
2
n n
(个)。
模型拓展及证明
1)直线交点计数模型与平面分割的计数模型
n 条直线,最多有多少个交点呢?最多能将平面分成多少部分呢?
直线的条数
最多交点个数
平面最多分成部分数
1
0
1+1=2
2
1
1+1+2=4
3
1+2=3
1+1+2+3=7
4
1+2+3=6
1+1+2+3+4=11
...
...
...
n
1
2
n n
1
1
2
n n
2)多边形的对角线条数计数模型和三角形个数的计数模型
从n 边形一个顶点出发可引出对角线,这些对角线能把多边形分割成多少个三角形呢?n 边形共有多少条对角线
呢?
结论:从n 边形一个顶点出发可引出(n-3)条对角线;这些对角线把多边形分割成(n-2)个三角形;
18 / 18
学科网(北京)股份有限公司
学科网(北京)股份有限公司
n 边形共有
3
2
n n
对角线。
证明:由连接不相邻的两个顶点的线段叫多边形的对角线,
可知,从n 边形的每个顶点出发有
3
n
条对角线,这些对角线把多边形分割成(n-2)个三角形
∵n 边形有n 个顶点,∴共有n
3
n
条对角线
又∵能形成对角线的两个点之间只算1 条对角线(即上面的计算相当于每条对角线重wzZ 复计算了一次),
∴n 边形有
3
2
n n
条对角线.
几何模型之——线段中的五类动态模型
线段中的动态模型一直都是一大难点和常考点,它经常以压轴题的形式出现。考查样式也是很丰富,和平时所
学的内容结合在一起考。本专题就线段中的动态模型(中点与和差倍分模型、定值模型、存在性模型、分类讨论模
型、新定义模型等)进行梳理及对应试题分析,方便掌握。
模型拓展及解题步骤
1、在与线段长度有关的问题中,常会涉及线段较多且关系较复杂的问题,而且题中的数据无法直接利用,常设未
知数列方程。
2、线段的动态模型解题步骤:
1)设入未知量t 表示动点运动的距离;2)利用和差(倍分)关系表示所需的线段;
3)根据题设条件建立方程求解;
4)观察运动位置可能的情况去计算其他结果。